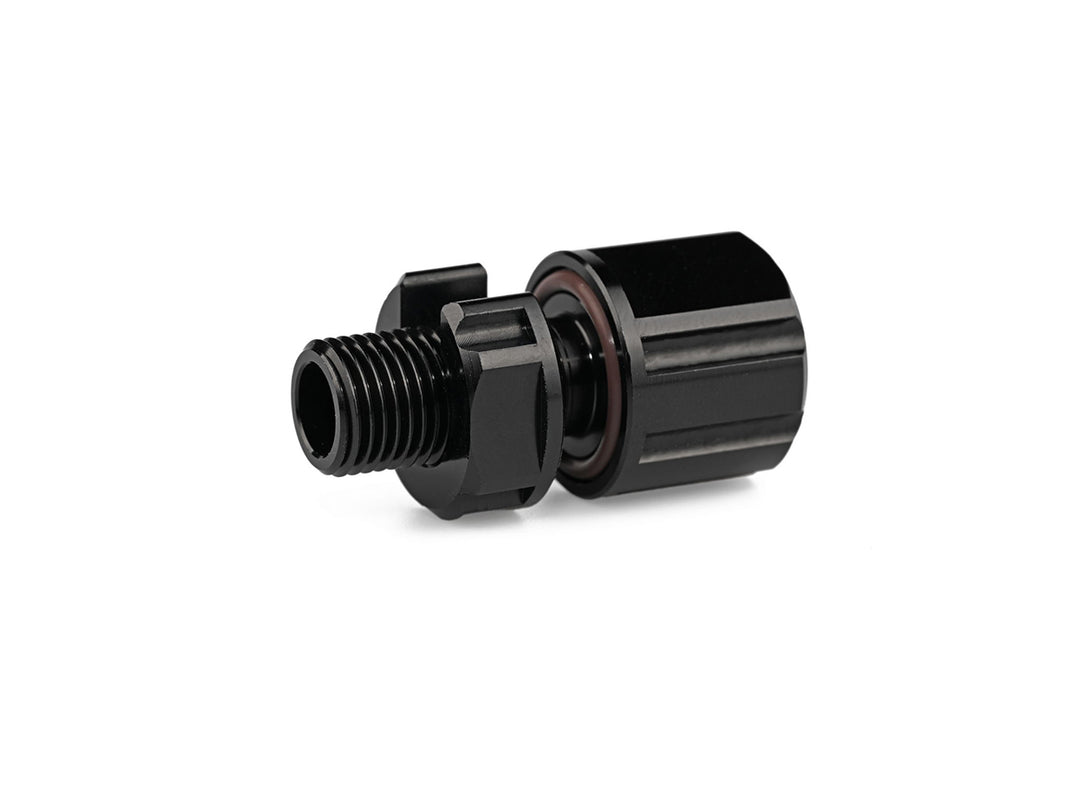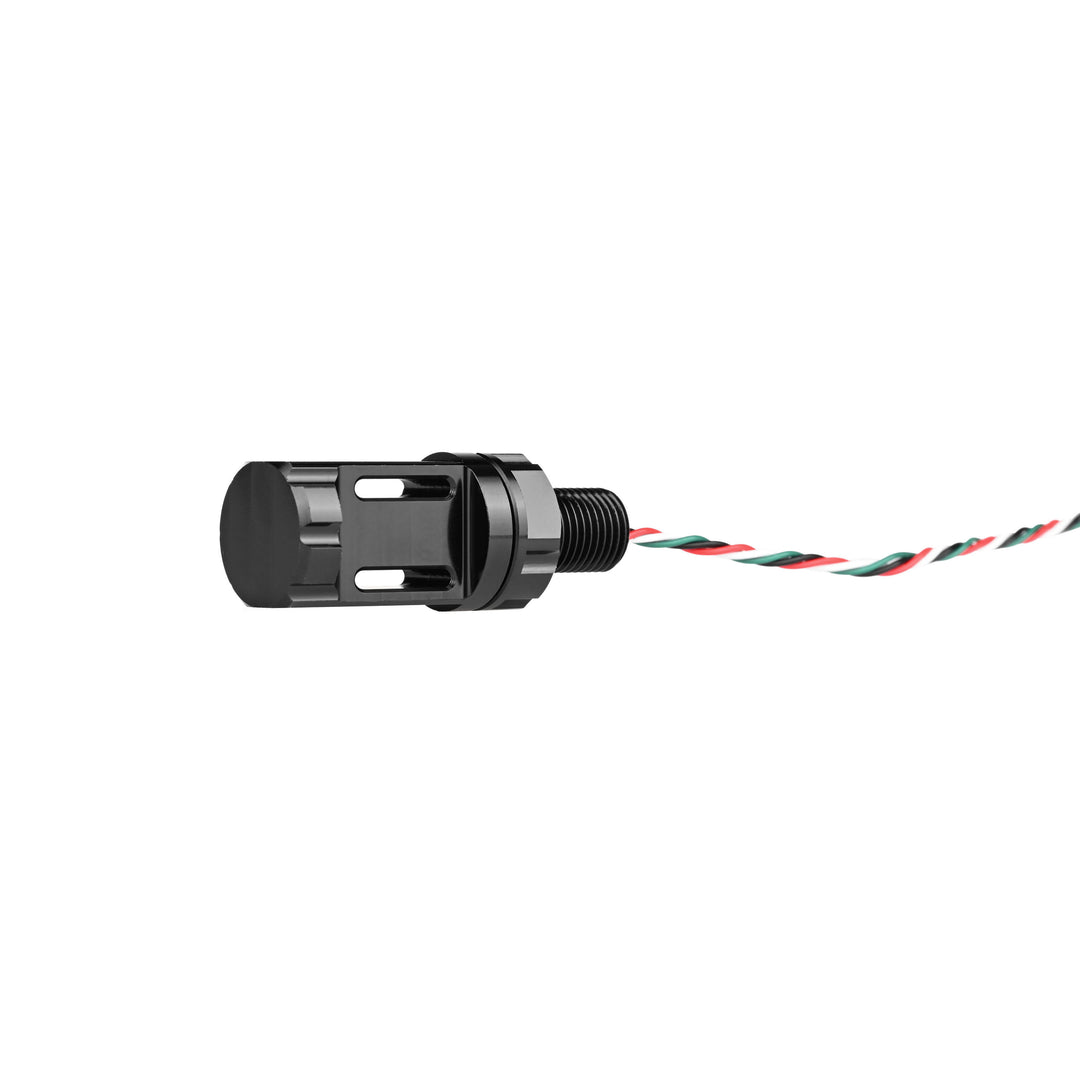
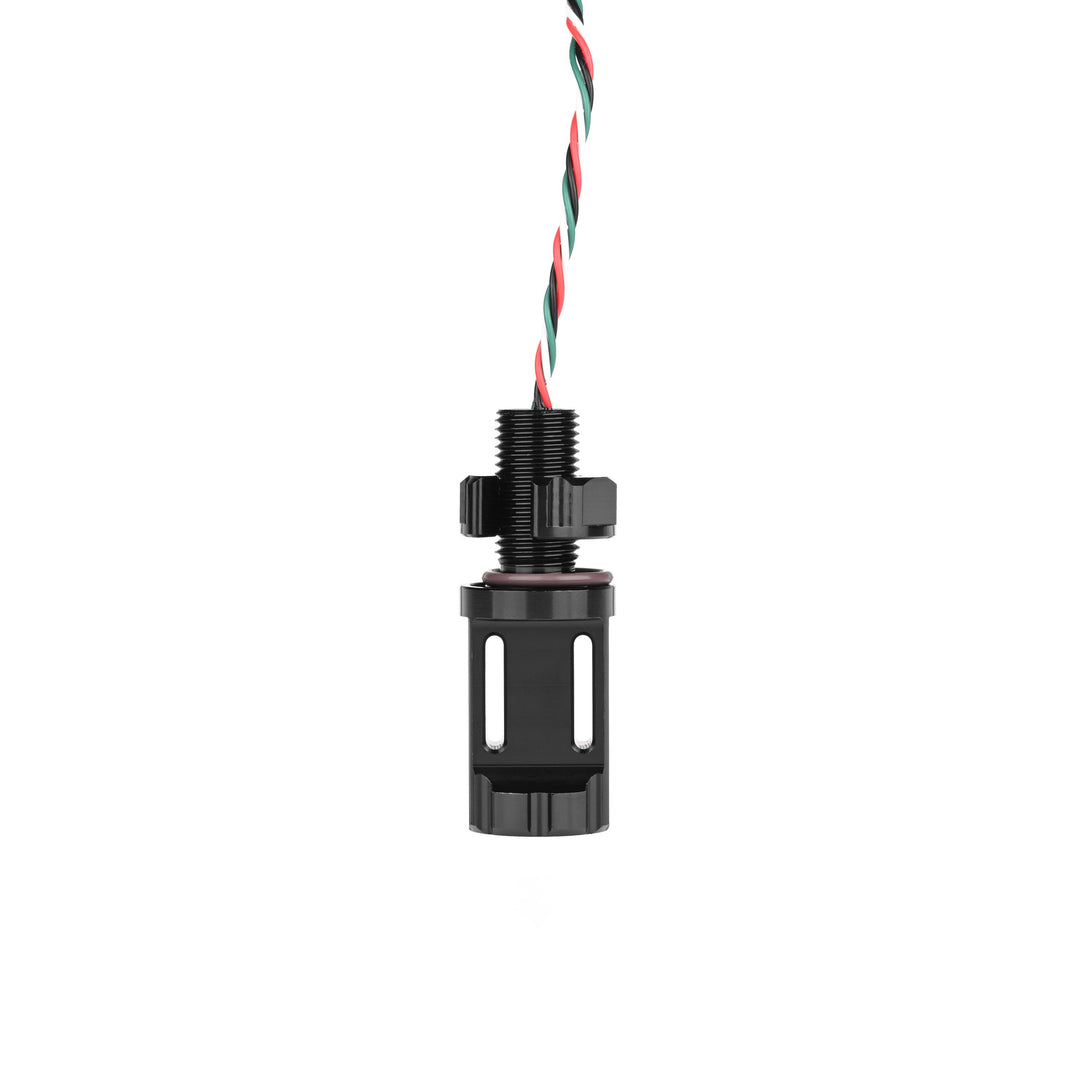
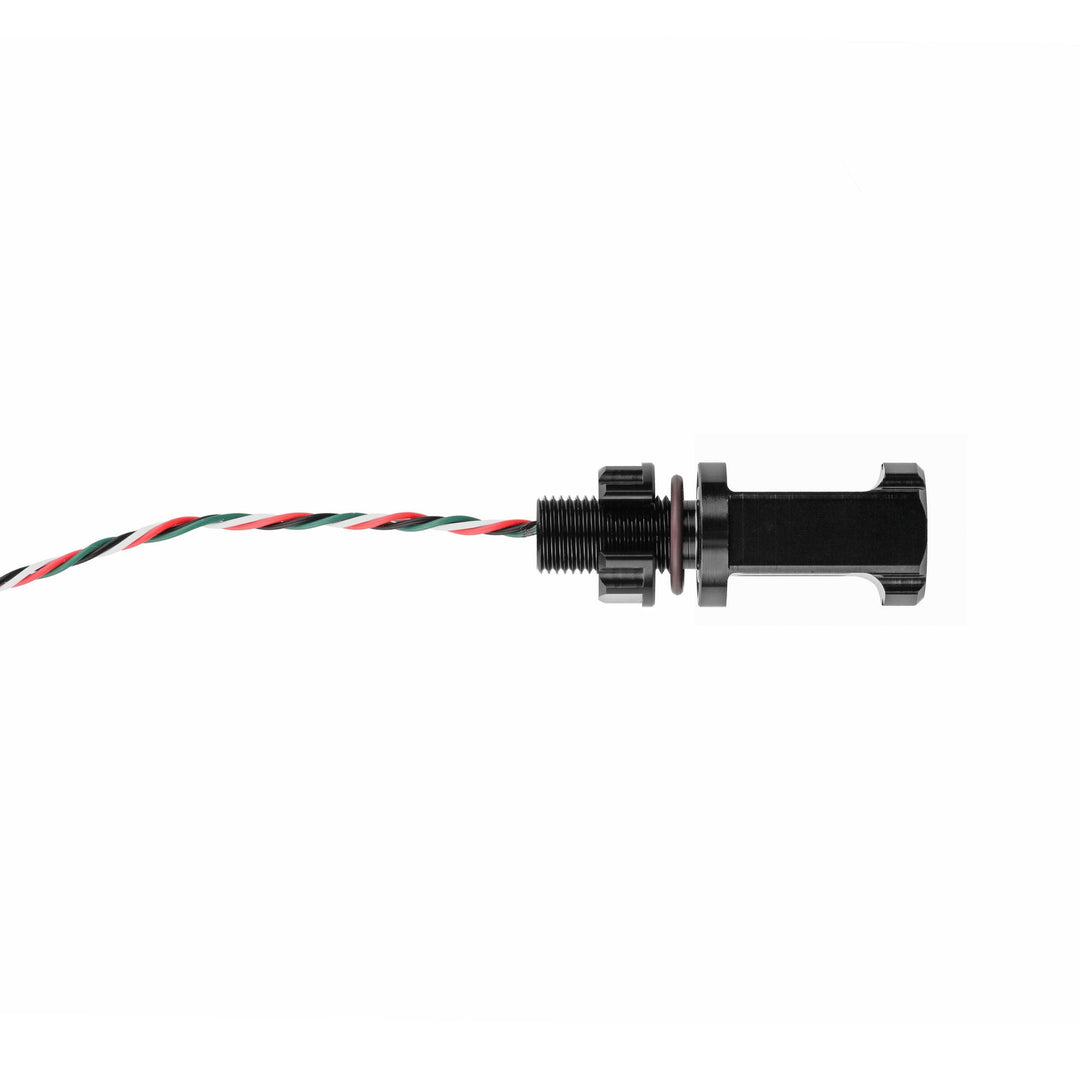
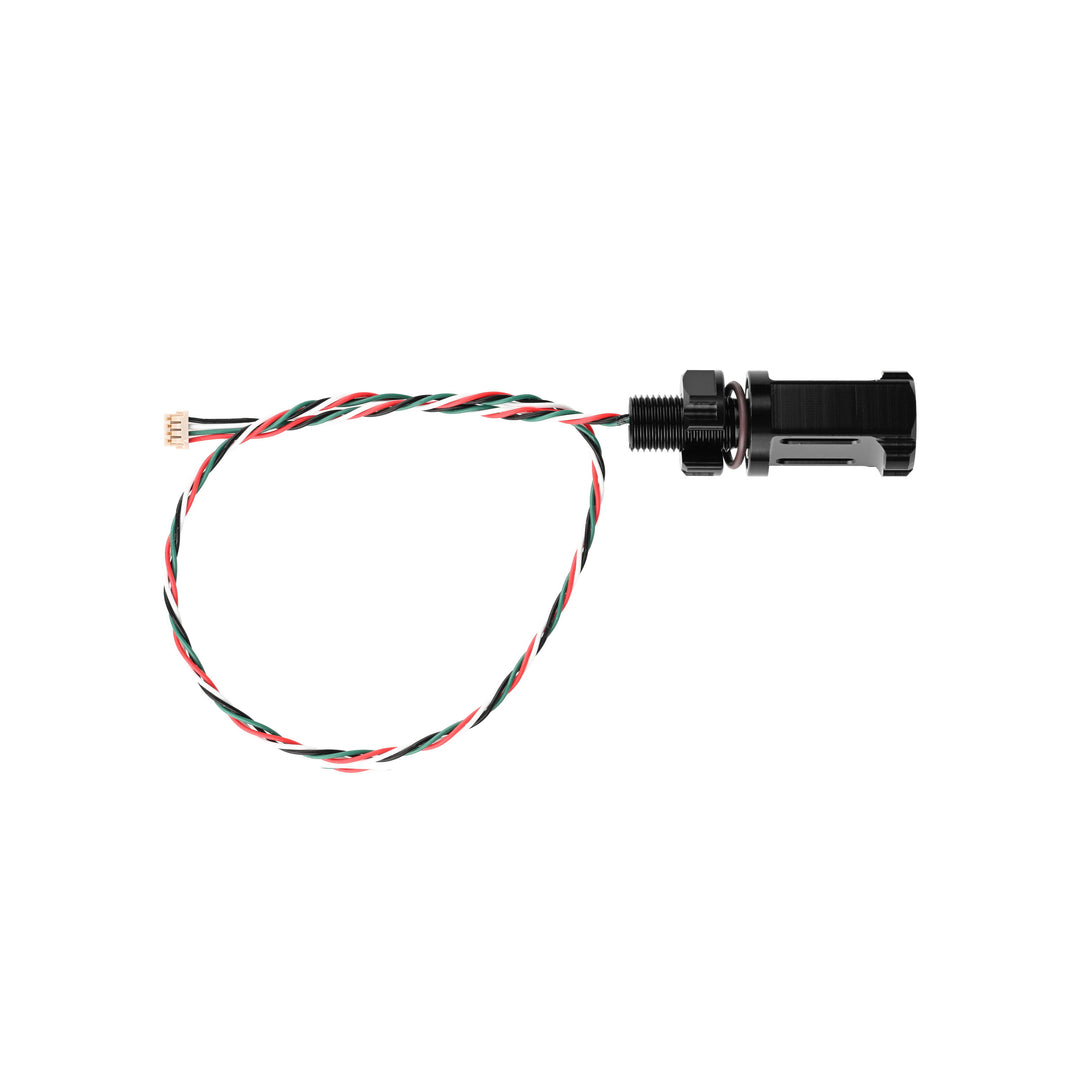
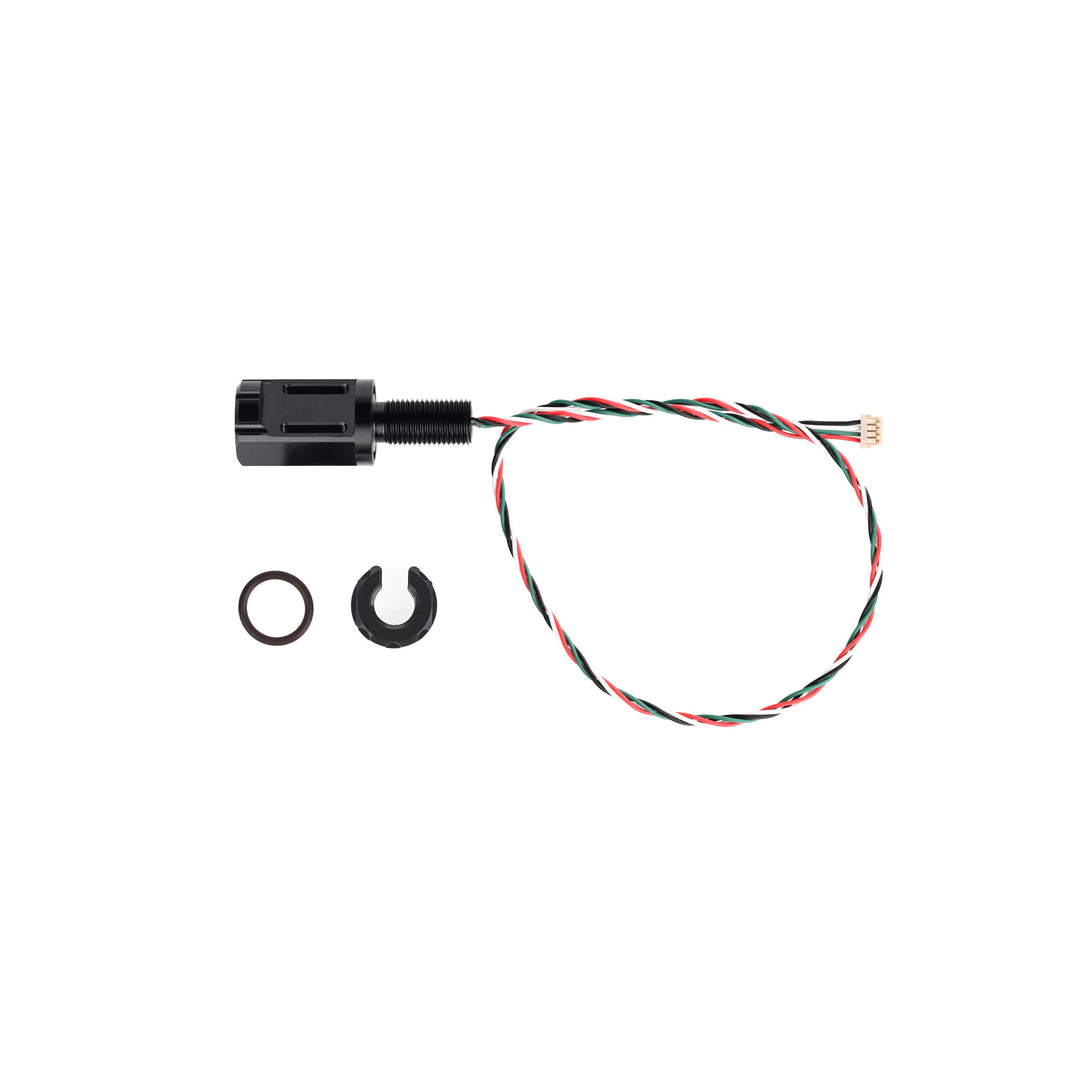


Udviklet til præcision og nem integration leverer Subsea M10-vandtemperatursensoren nøjagtige digitale temperaturmålinger i krævende undervandsmiljøer. Den bruger et TSYS01-sensorelement til at opnå en nøjagtighed på ±0.1 °C inden for det typiske område fra –5 til 50 °C og bevarer stabiliteten over et bredt udvidet område fra –40 °C til 125 °C.
Sensoren er fabrikskalibreret og leverer rå 24-bit ADC-målinger via I²C. Den tilsluttede controller eller software omregner disse målinger til temperatur ved hjælp af kalibreringskoefficienterne, der er gemt i sensoren. Den tilsluttes direkte til Pixhawk-systemer via et DF13-4S-1.25C-stik og et standard 4-leder I²C-interface, hvilket understøtter problemfri integration med ArduSub- og QGroundControl-platformene.
Aluminiumshuset med M10-gevind gør installation i undervandskabinetter eller skotter enklere. Sensoren er indvendigt indstøbt i varmeledende epoxy og giver hurtig respons, samtidig med at elektronikken beskyttes mod tryk og fugt på dybder op til 1,000 meter.
Ved længere kabelstrækninger eller flere I²C-enheder kan signalintegriteten forbedres ved hjælp af modstande, der giver en stærkere pull-up, eller chips til videresendelse af I²C-signaler. Sensoren er også egnet til anvendelse i luft og giver fleksible installationsmuligheder i både undervands- og overfladesystemer.
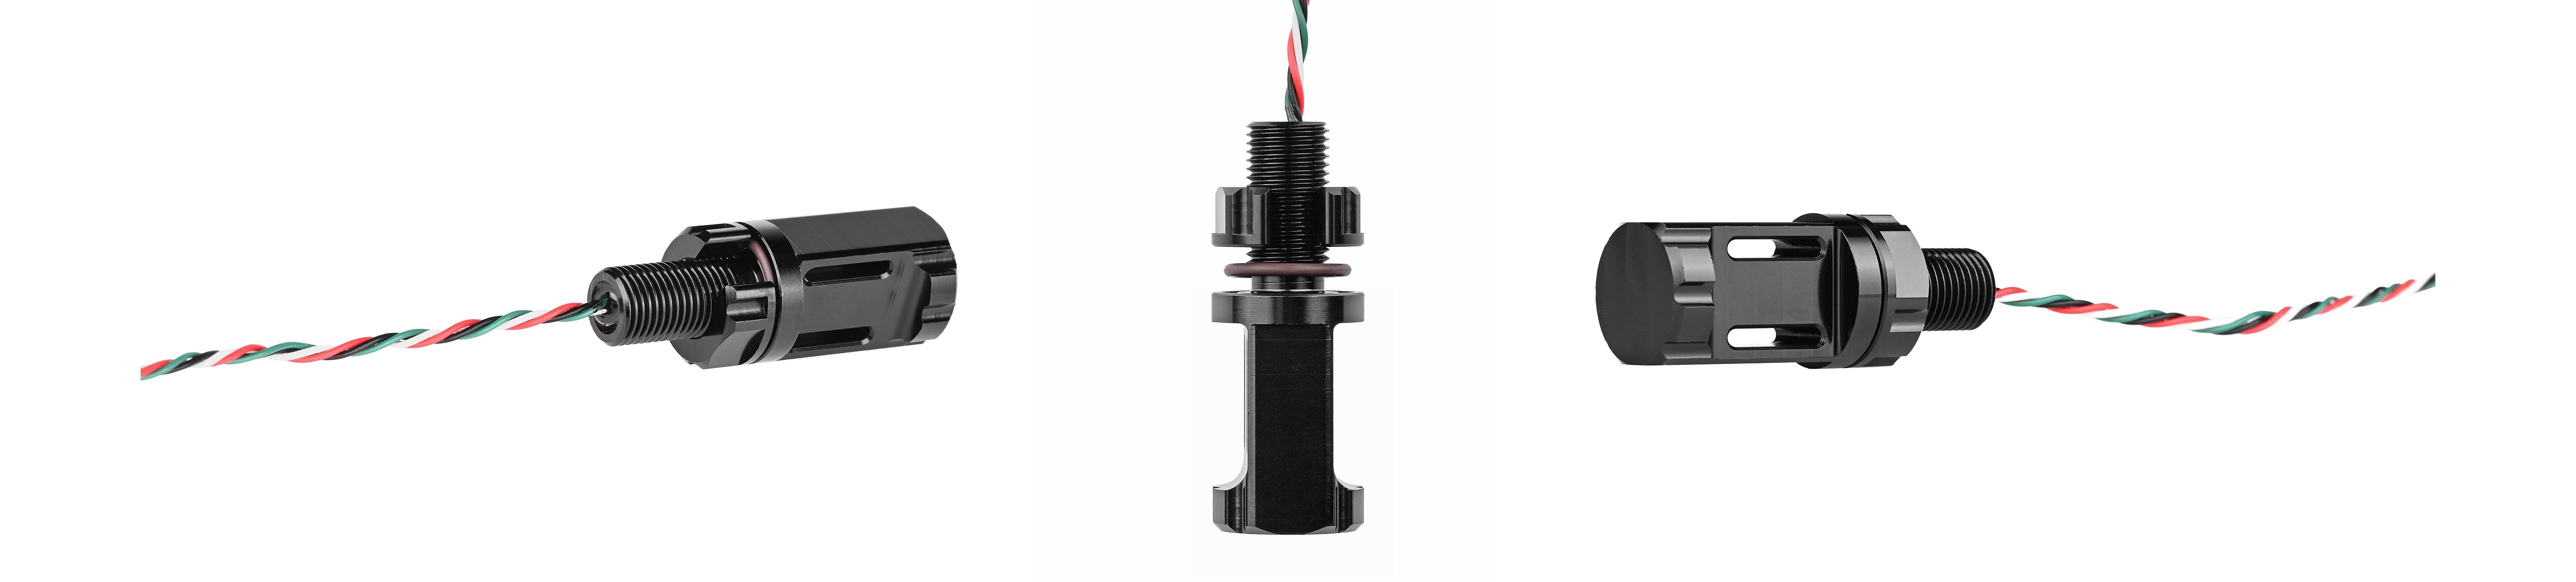

Denne Subsea M10-vandtemperatursensor kan nemt integreres i Blu-Sub-undervandskabinetter ved hjælp af en standard M10-gevindport til montering. Hvert kabinet sikrer korrekt tætning og mekanisk støtte for nøjagtig temperaturmåling på dybden. Sørg for, at den indvendige frihøjde og paneltykkelsen passer til sensorens hus og stik.
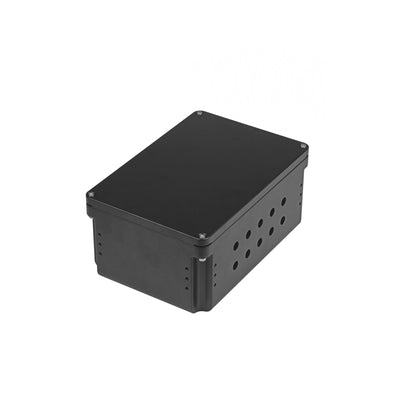
Subsea vandtæt kabinet
Kompakt aluminiumskabinet klassificeret til 300 m, forboret med tyve M10-åbninger – ideelt til direkte integration af sensorer med M10-gevind, såsom denne temperatursensor. Ingen tilpasning kræves.
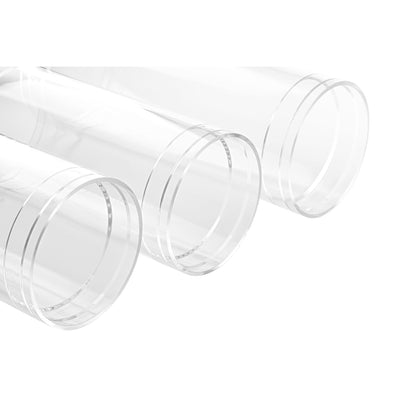
Subsea akrylkabinetrør
Gennemsigtigt støbt akrylrør, klassificeret til 250 m, kompatibelt med Blu-Sub-endekapper i aluminium eller akryl. Vælg endekapper med M10-monteringsåbninger for at fastgøre temperatursensoren sikkert.
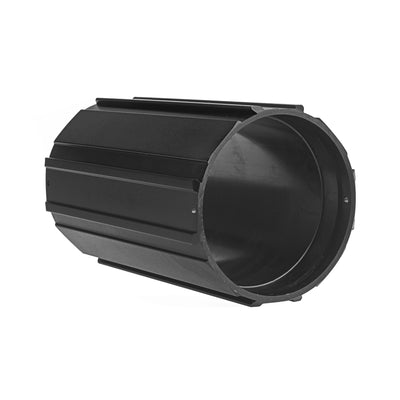
Subsea aluminiumskabinetrør
Dybdeklassificeret aluminiumskabinet klassificeret til 1,000 m. Anvendes sammen med matchende endekapper i aluminium eller akryl, der har M10-monteringsåbninger, for sikker installation af temperatursensoren under højtryksforhold under vand.

Dette produkt kan monteres ved hjælp af Universal M8/M10-monteringsnøglen, et specialværktøj udviklet til Blu-Sub M8- og M10-komponenter af skotstypen, såsom gennemføringer, afbrydere, sensorer og stikudstyr.
Dens kompakte design med to ender muliggør installation i trange eller tætliggende opstillinger, mens kabelgennemføringsåbningerne gør det muligt at skubbe nøglen over allerede monterede kabler, hvilket muliggør installation eller vedligeholdelse uden at afbryde ledningsføringen.
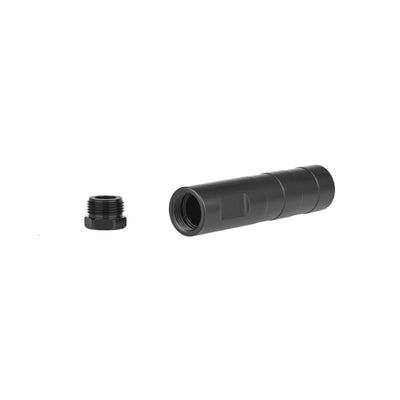
Dette Subsea M10-koblingsrør udgør en løsning til udvendig montering af vandtemperatursensoren, når direkte installation i et kabinet ikke er mulig. Det har indvendig plads til kabelføring og kan forsegles med epoxy for at opretholde vandtætheden og beskytte tilslutningerne. Ideelt til modulopbyggede ROV- eller AUV-konstruktioner, hvor adgang til sensoren og strømlinet kabelføring er afgørende.

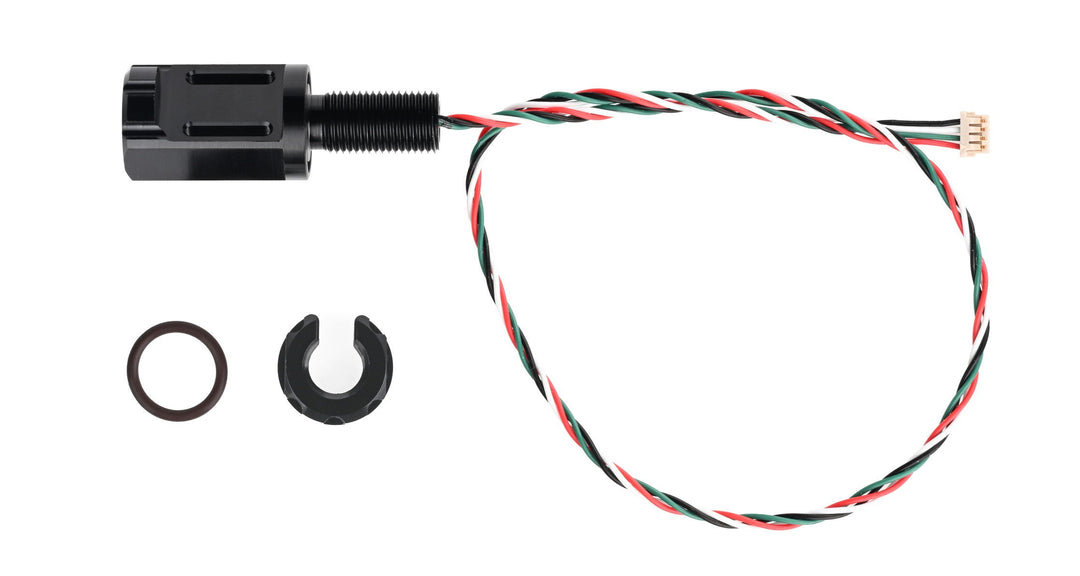
| Specifikation | Subsea M10-vandtemperatursensor |
|---|---|
| Gevind | M10×1 |
| Materiale | Aluminium, sort anodiseret |
| Vægt | 19.5 g |
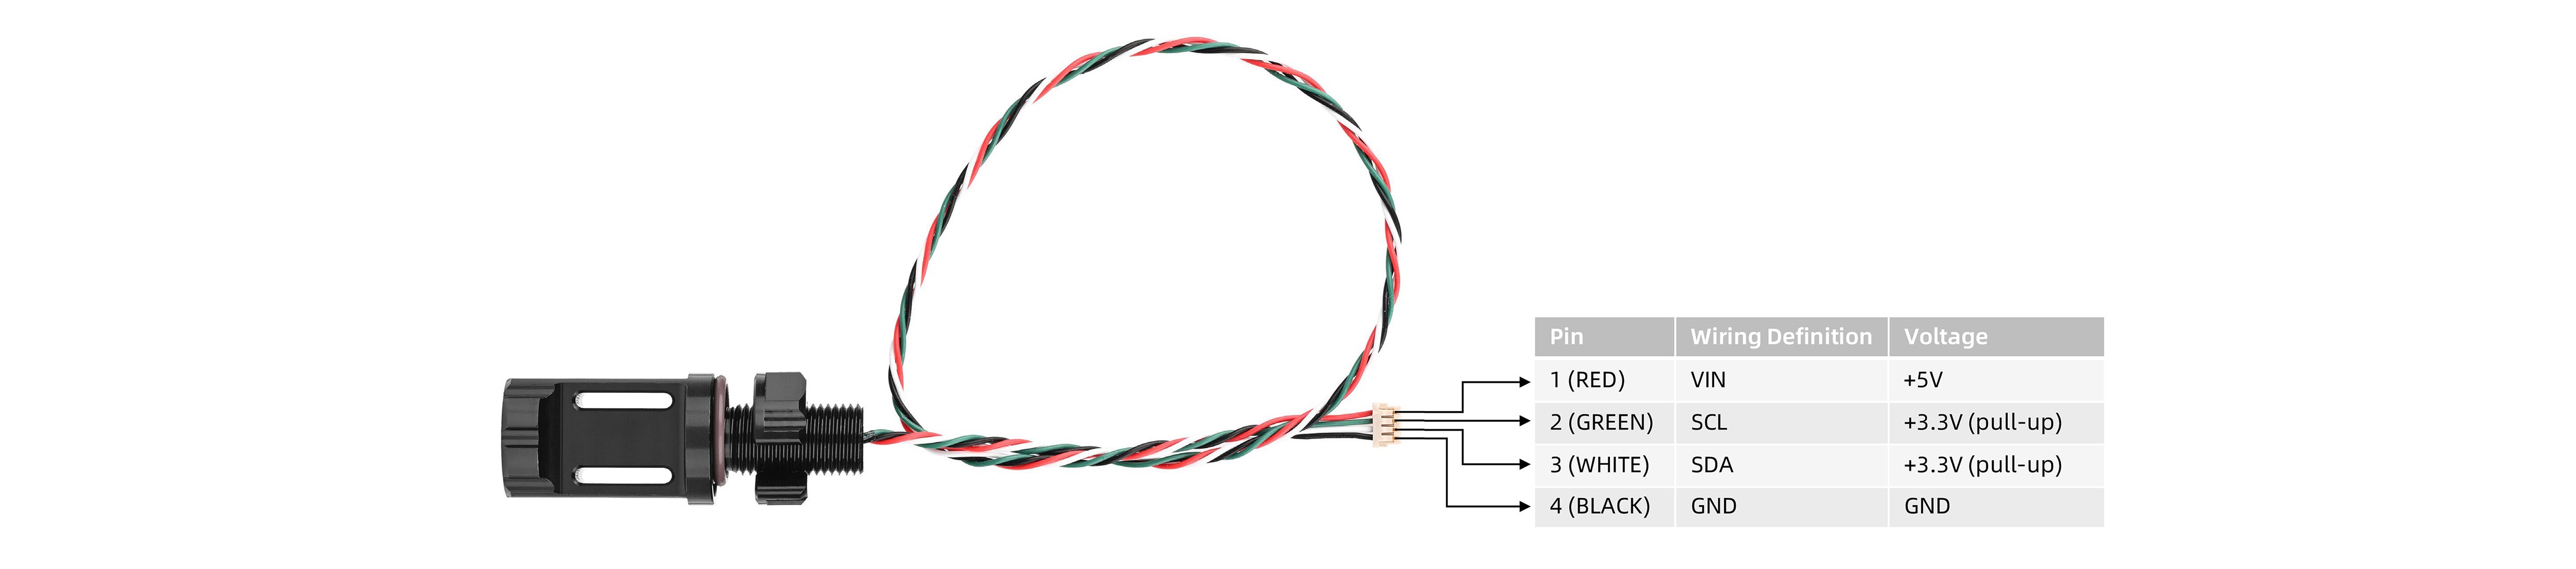
| Spænding | 5 V |
| IIC-logikniveauer (SCL/SDA) | 3.3 V |
| Ledningsdefinition | Rød: VIN; Grøn: SCL; Hvid: SDA; Sort: GND |
| IIC-adresse | 0x77 |
| Ledningslængde | Ca. 300 mm |
| Stiktype | DF13-4S-1.25C |
| Driftstemperatur | -40 ~ 125 ℃ |
| Absolut nøjagtighed | ±0.1 ℃ (−5 ~ 50 ℃) ±0.5 ℃ (−40 ~ 125 ℃) |
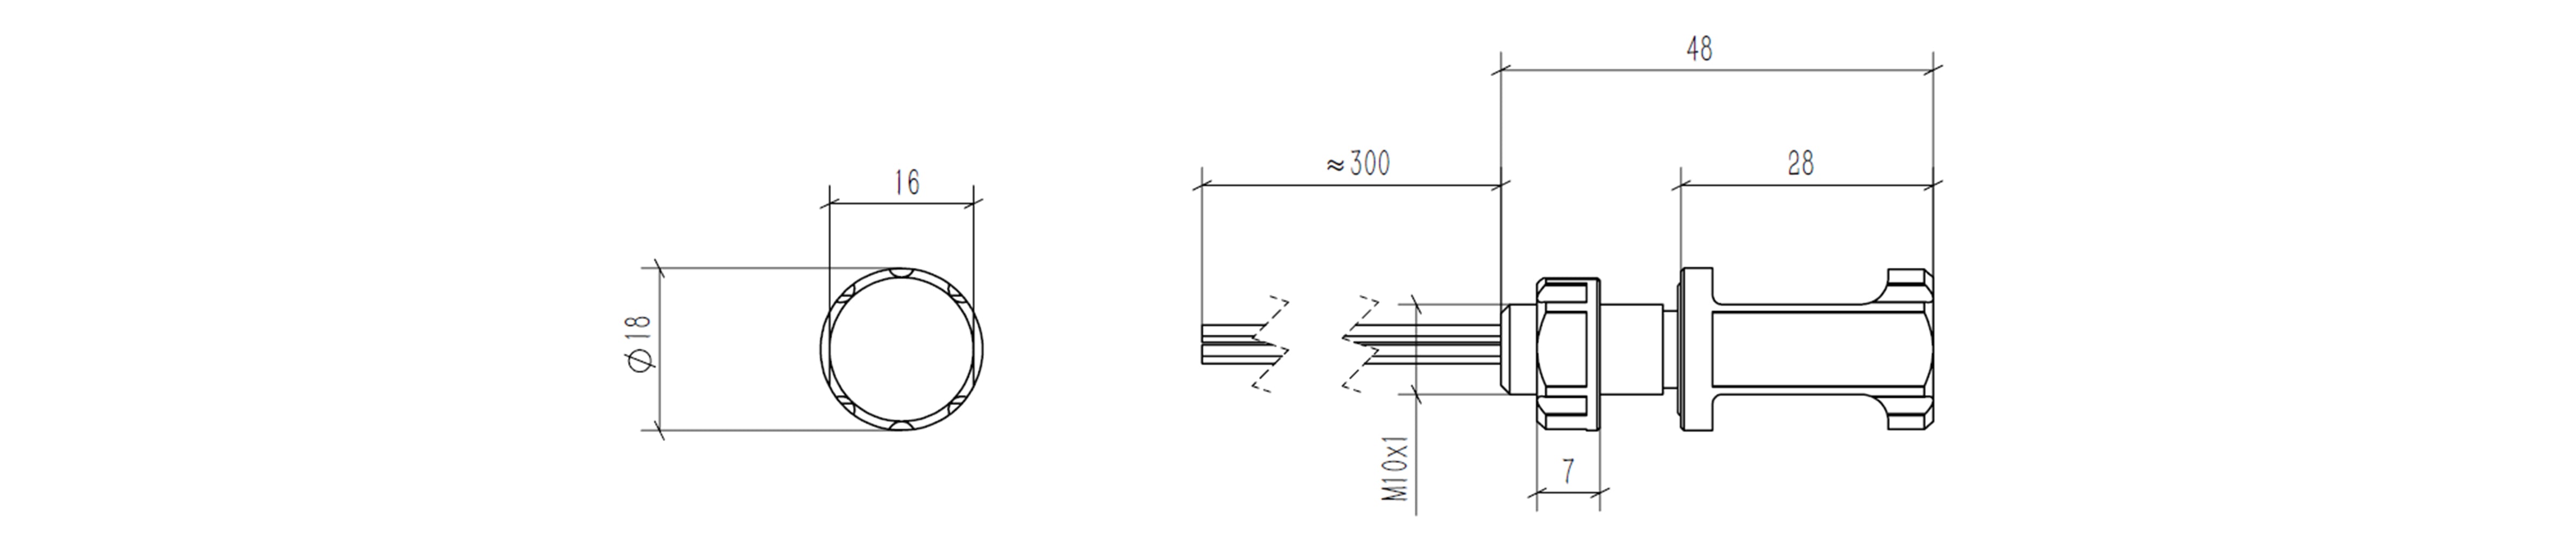
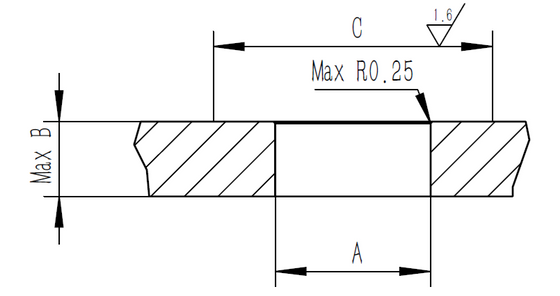
| Anbefalet størrelse | Vandtemperaturføler |
|---|---|
| Anbefalet størrelse på gennemgående hul i skot (A) | Ø10.1 ± 0.1 |
| Tykkelse på lugeafdækning (B) | 13 mm |
| Overfladeområde (C) | 20 mm |
Kan jeg bruge den i luften?
Ja, sensoren kan uden problemer bruges i luften.
Kan kablet forlænges?
Hvis kablet er for langt, eller der er flere enheder på I²C-bussen, kan der opstå timingproblemer. For at afhjælpe dette skal du reducere pull-up-modstandens værdi eller bruge en stærk pull-up. Der kan også tilføjes en I²C-repeater eller en relæchip for at øge den mulige kabellængde med pålidelig kommunikation.
Påvirker det, at sensoren er inde i et gevindhus, temperaturens responstid?
Aluminiumshuset er designet til at være så tyndt som muligt og er fyldt med epoxy med høj varmeledningsevne for at forbedre responstiden. Denne opsætning minimerer den termiske forsinkelse.
Skal temperatursensoren kalibreres? Hvilke data leveres via I²C-grænsefladen?
Sensoren indeholder fabrikskalibreringskoefficienter. Den udsender 24-bit ADC-data via I²C, og temperaturen beregnes ved at anvende disse koefficienter. Alle detaljer og implementeringsvejledninger findes i den sensorhåndbog, der kan downloades.