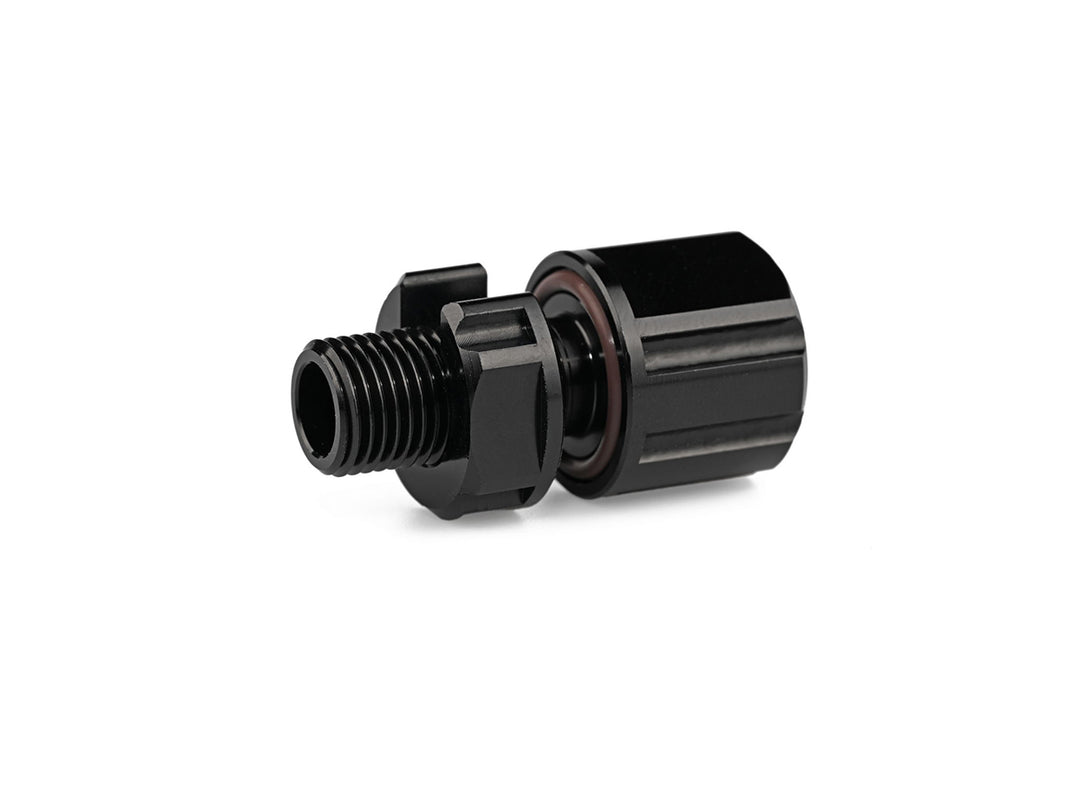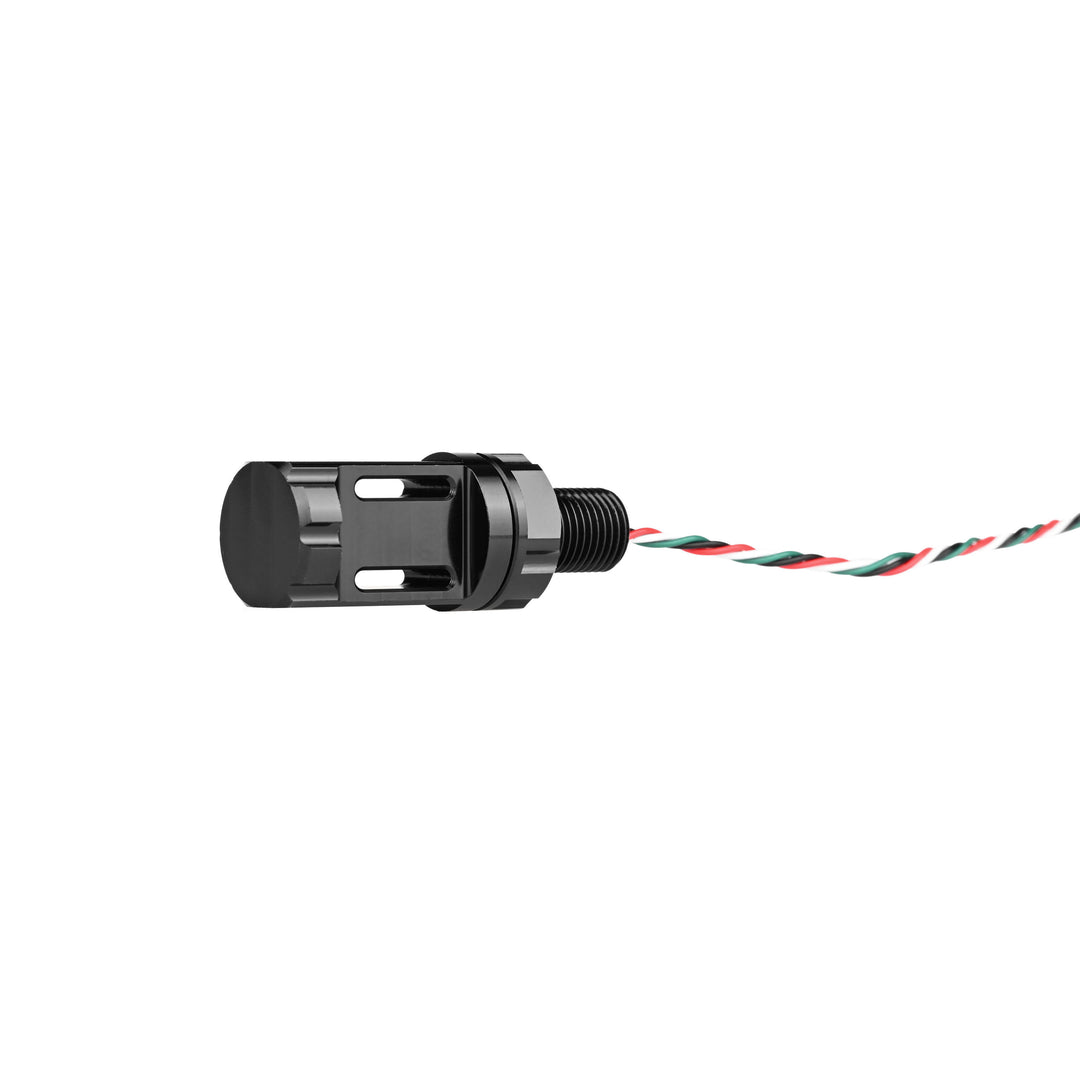
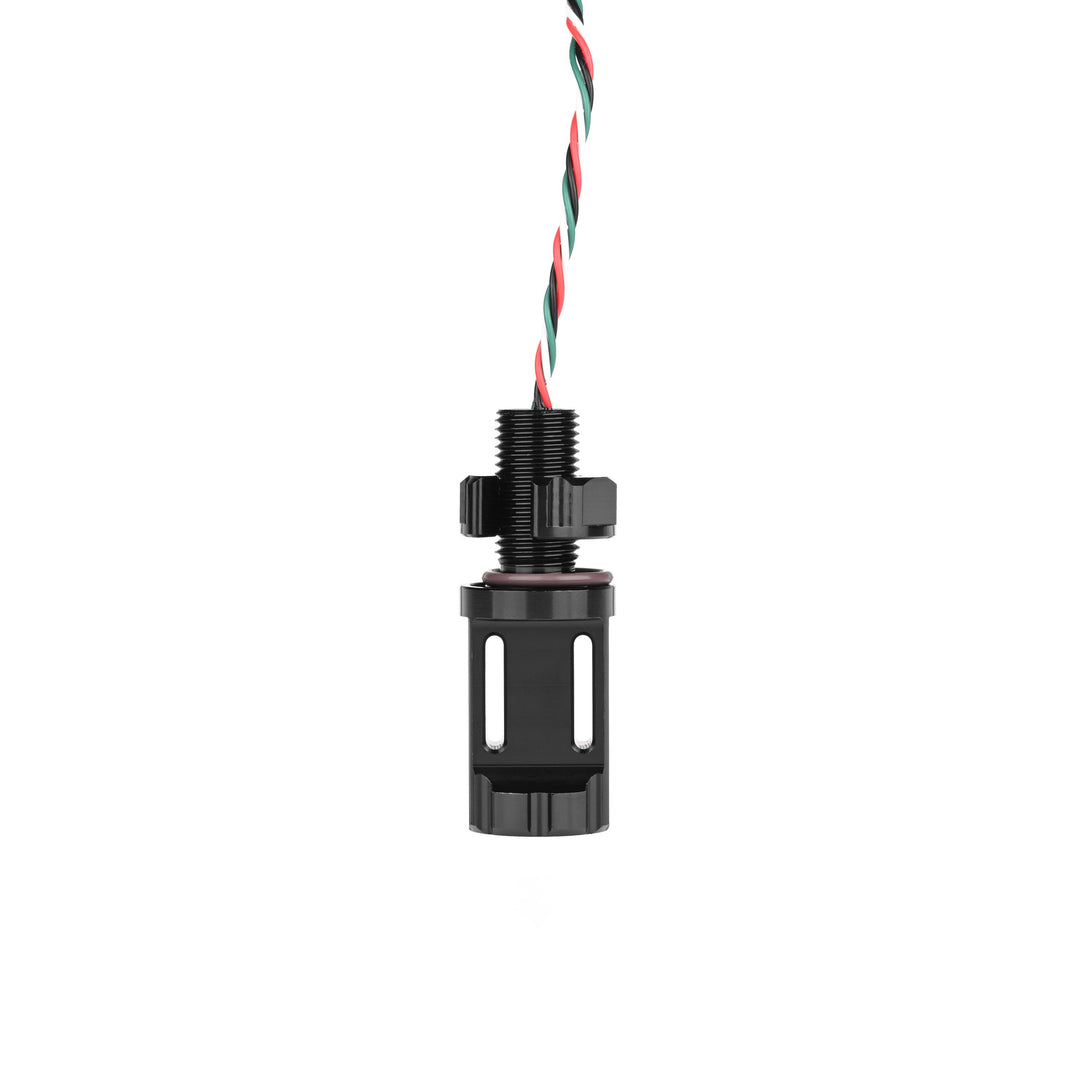
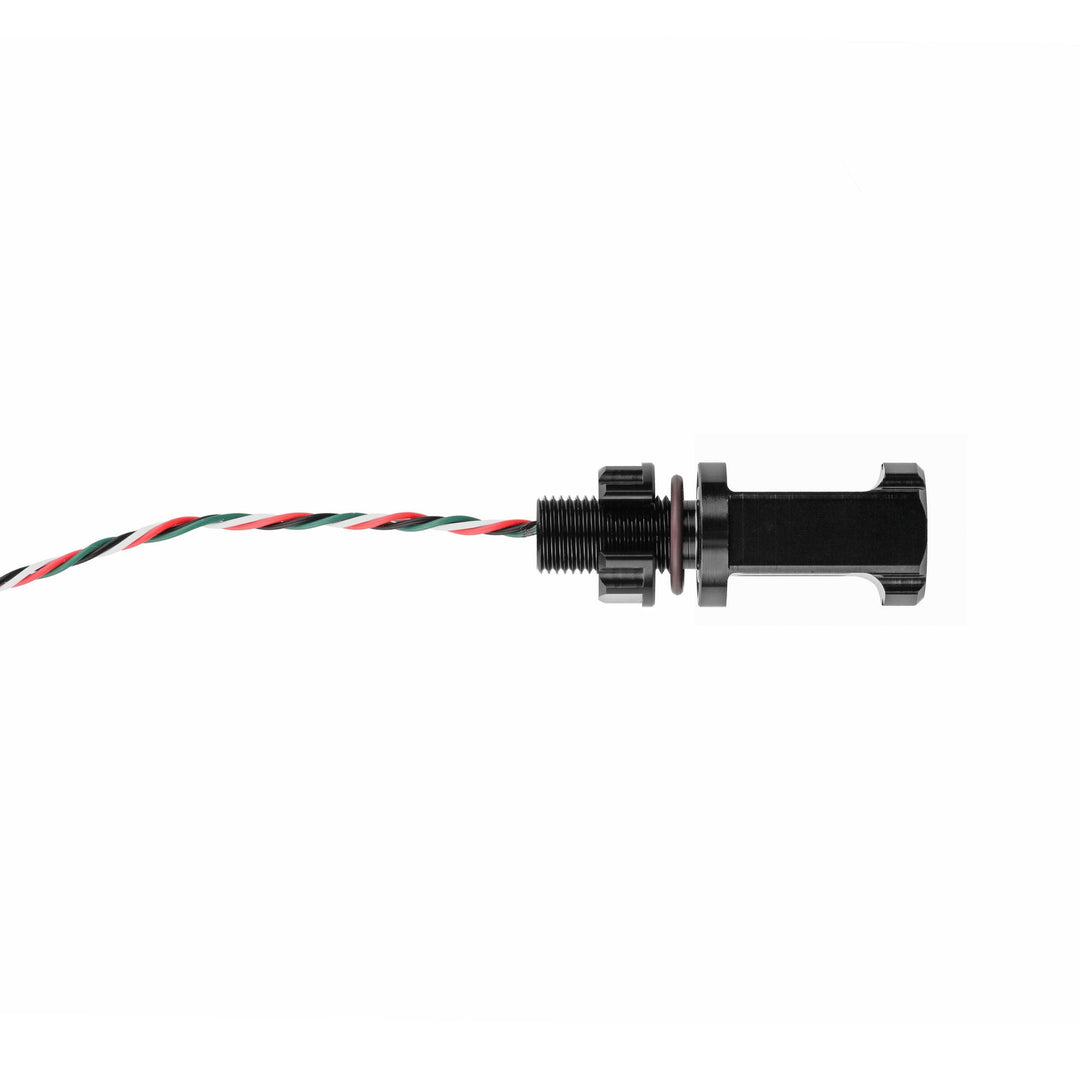
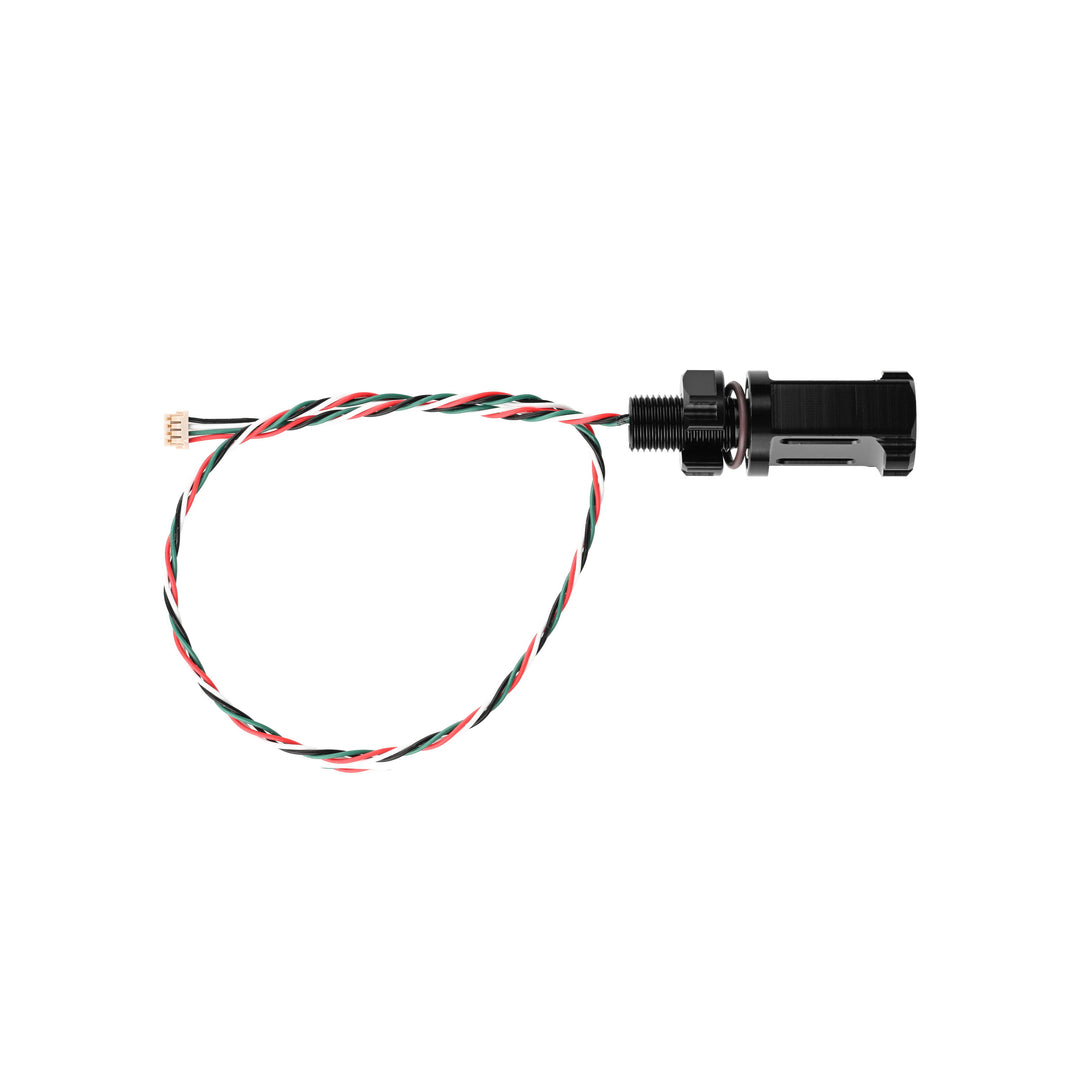
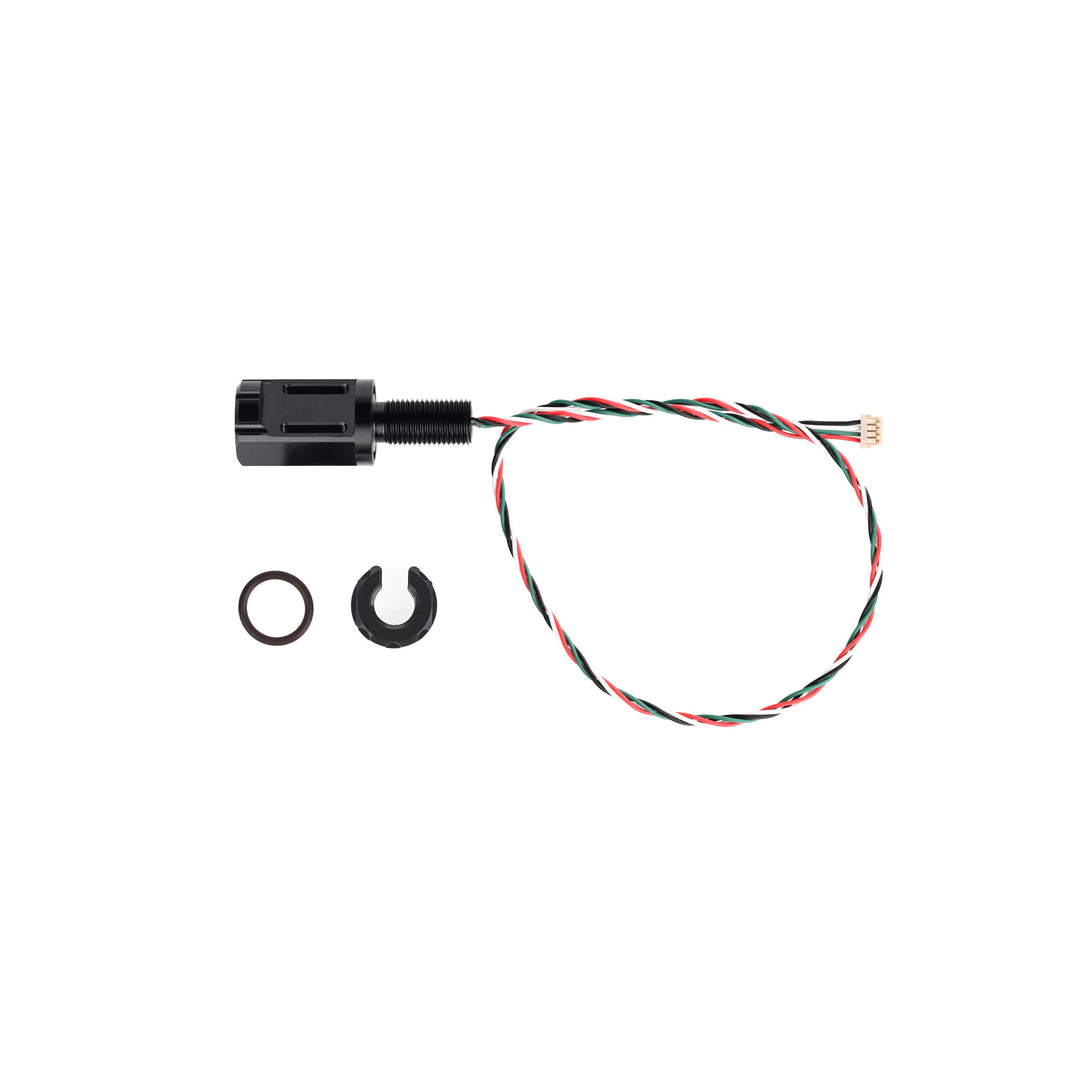


Ontworpen voor precisie en eenvoudige integratie levert de Onderzeese M10-watertemperatuursensor nauwkeurige digitale temperatuurmetingen in veeleisende onderwateromgevingen. De sensor gebruikt een TSYS01-meetelement voor een nauwkeurigheid van ±0.1 °C binnen het gebruikelijke bereik van –5 tot 50 °C en blijft stabiel over een breed uitgebreid bereik van –40 °C tot 125 °C.
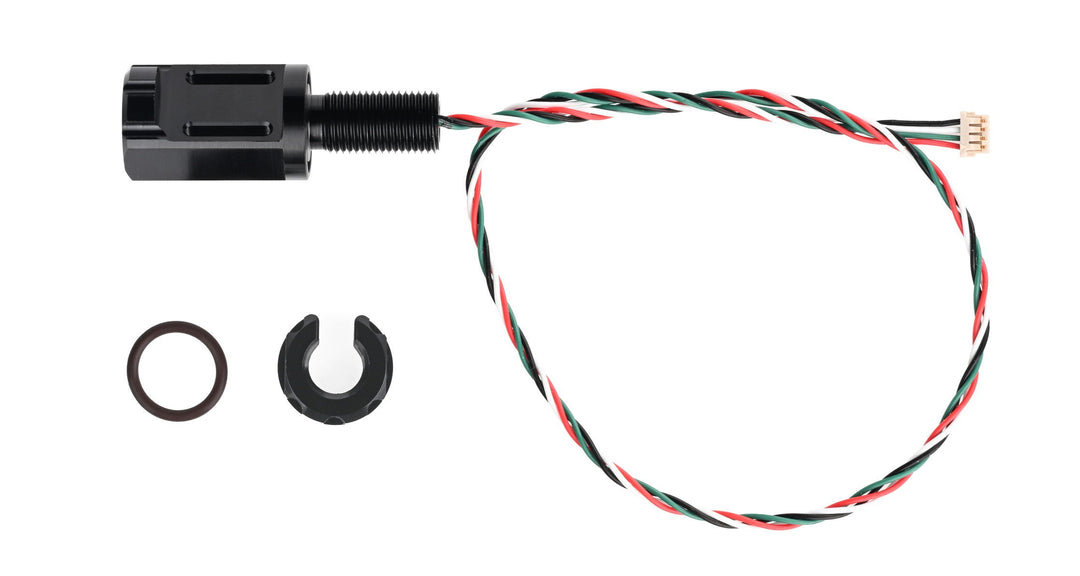
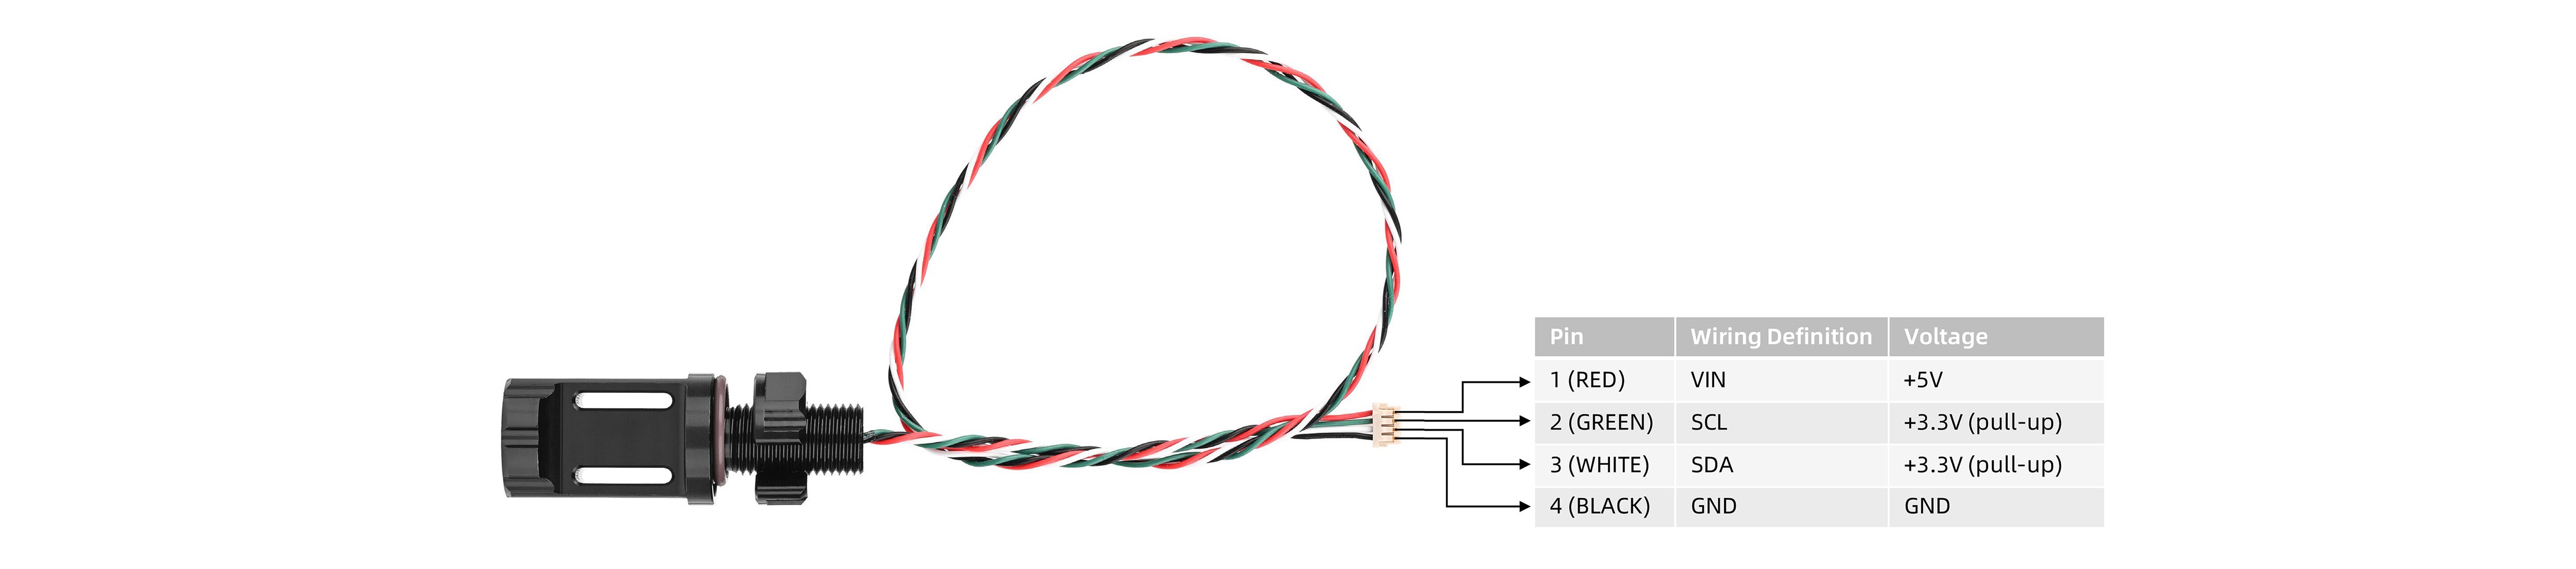
De sensor is in de fabriek gekalibreerd en levert ruwe 24-bit ADC-meetwaarden via I²C. De aangesloten controller of software zet deze meetwaarden om in temperatuur met behulp van de kalibratiecoëfficiënten die in de sensor zijn opgeslagen. Hij wordt rechtstreeks aangesloten op Pixhawk-systemen via een DF13-4S-1.25C-connector en een standaard 4-draads I²C-interface, voor naadloze integratie met ArduSub- en QGroundControl-platforms.
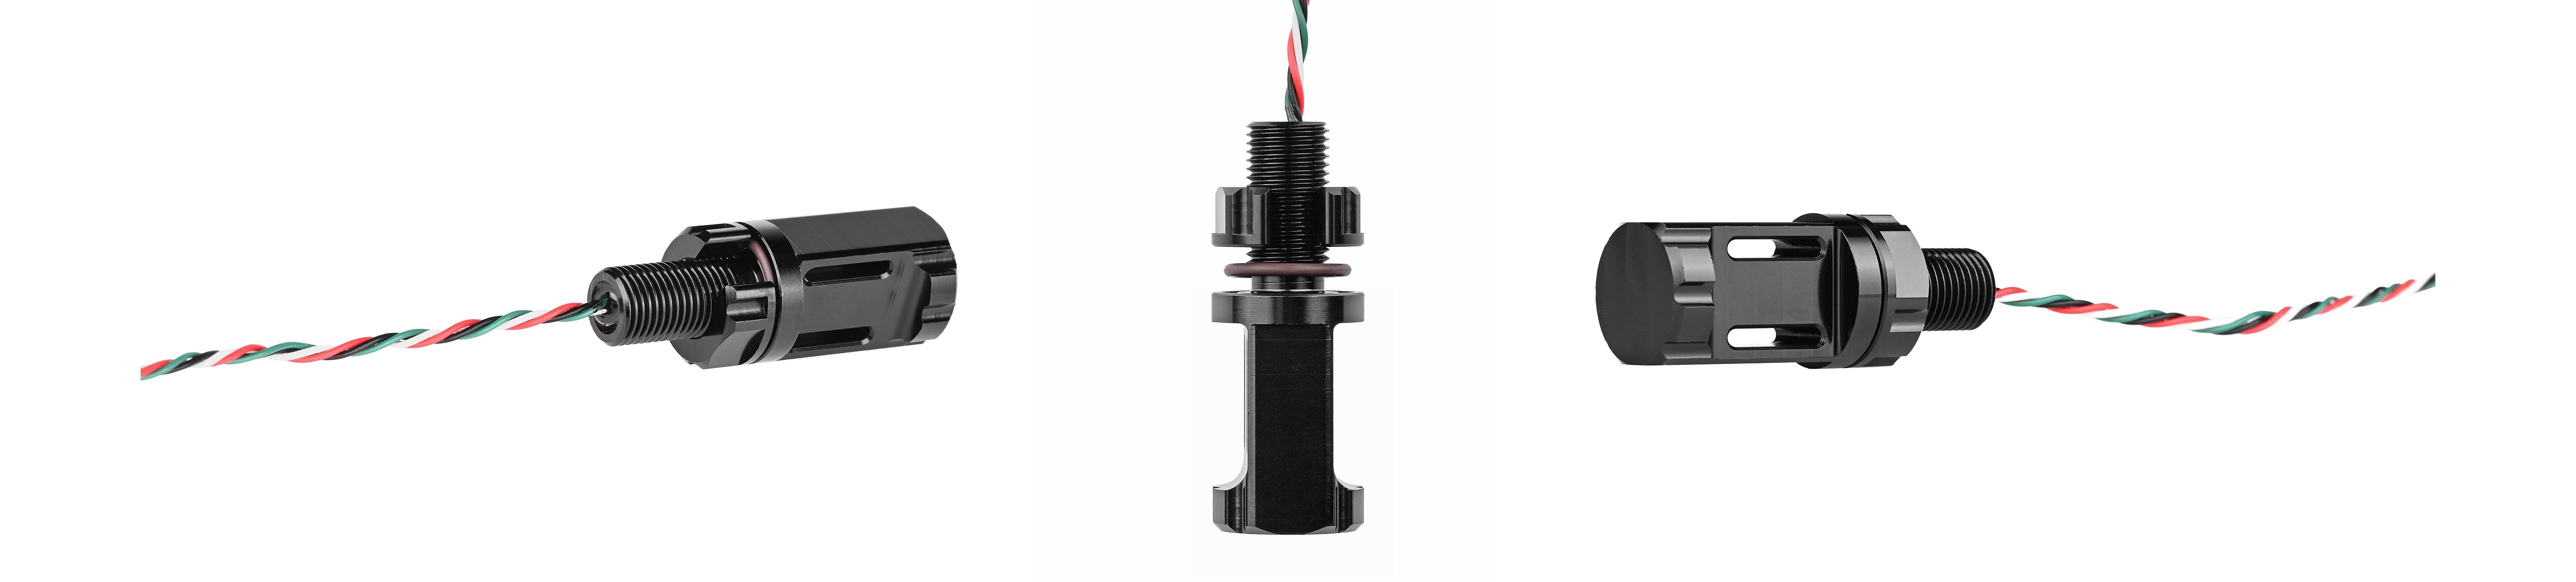
De aluminium behuizing met M10-schroefdraad vereenvoudigt de installatie in onderwaterbehuizingen of doorvoerplaten. De sensor is intern ingegoten met thermisch geleidende epoxy en biedt snelle responstijden, terwijl de elektronica tegen druk en vocht wordt beschermd tot een diepte van 1,000 meters.
Voor langere kabeltrajecten of meerdere I²C-apparaten kan de signaalintegriteit worden verbeterd met sterkere pull-upweerstanden of I²C-relaychips. De sensor is ook geschikt voor toepassingen in lucht en kan flexibel worden ingezet in zowel onderwater- als oppervlaktesystemen.

De Onderzeese M10-watertemperatuursensor kan eenvoudig worden geïntegreerd in Blu-Sub-onderwaterbehuizingen via een standaard M10-montagepoort met schroefdraad. Elke behuizing biedt de juiste afdichting en mechanische ondersteuning voor nauwkeurige temperatuurmetingen op diepte. Controleer of de interne vrije ruimte en paneeldikte geschikt zijn voor de sensorbehuizing en connector.
Waterdichte onderwaterbehuizing
Compacte aluminium behuizing met een diepteclassificatie van 300 m, voorgeboord met twintig M10-poorten—ideaal voor directe integratie van sensoren met M10-schroefdraad, zoals deze temperatuursensor. Geen aanpassing vereist.
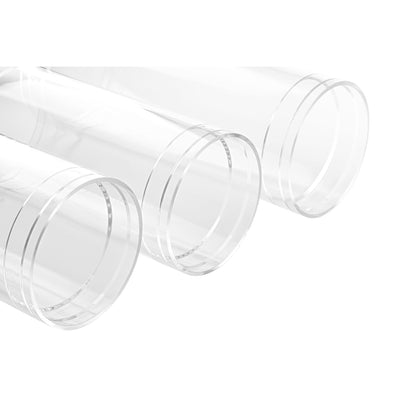
Acrylbuis voor onderzeese behuizing
Transparante buis van gegoten acryl met een diepteclassificatie van 250 m, compatibel met Blu-Sub aluminium of acryl eindkappen. Kies eindkappen met M10-montagepoorten om de temperatuursensor veilig te ondersteunen.
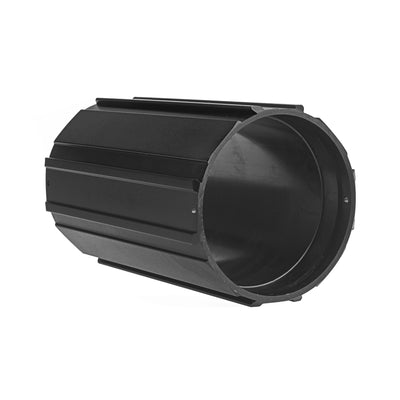
Onderwaterbehuizing van aluminium buis
Aluminium behuizing met een diepteclassificatie van 1,000 m. Gebruik passende aluminium of acryl eindkappen met M10-montagepoorten voor veilige inzet van de temperatuursensor in onderwateromgevingen met hoge druk.

Dit product kan worden geïnstalleerd met de Universele M8/M10-installatiesleutel, een speciaal gereedschap voor Blu-Sub M8- en M10-componenten met doorvoermontage, zoals penetrators, schakelaars, sensoren en connectorhardware.
Het compacte ontwerp met dubbele uiteinden maakt installatie mogelijk in krappe of dicht op elkaar geplaatste configuraties, terwijl kabeldoorvoersleuven de sleutel over vooraf aangesloten kabels laten schuiven, zodat installatie of onderhoud mogelijk is zonder de bedrading los te koppelen.
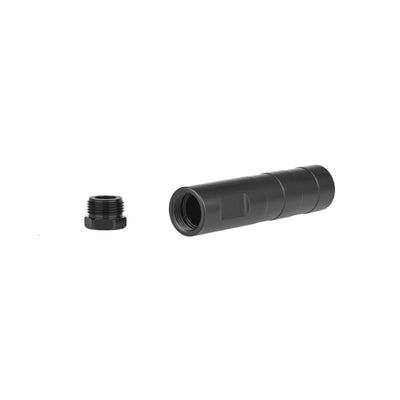
De Onderzeese M10-koppelbuis biedt een externe montagemogelijkheid voor de watertemperatuursensor wanneer directe installatie in een behuizing niet mogelijk is. De buis biedt interne ruimte voor bedrading en kan met epoxy worden afgedicht om de waterdichtheid te behouden en verbindingen te beschermen. Ideaal voor modulaire ROV- of AUV-systemen waarbij toegankelijkheid van de sensor en gestroomlijnde kabelgeleiding belangrijk zijn.

| Specificatie | Onderzeese M10-watertemperatuursensor |
|---|---|
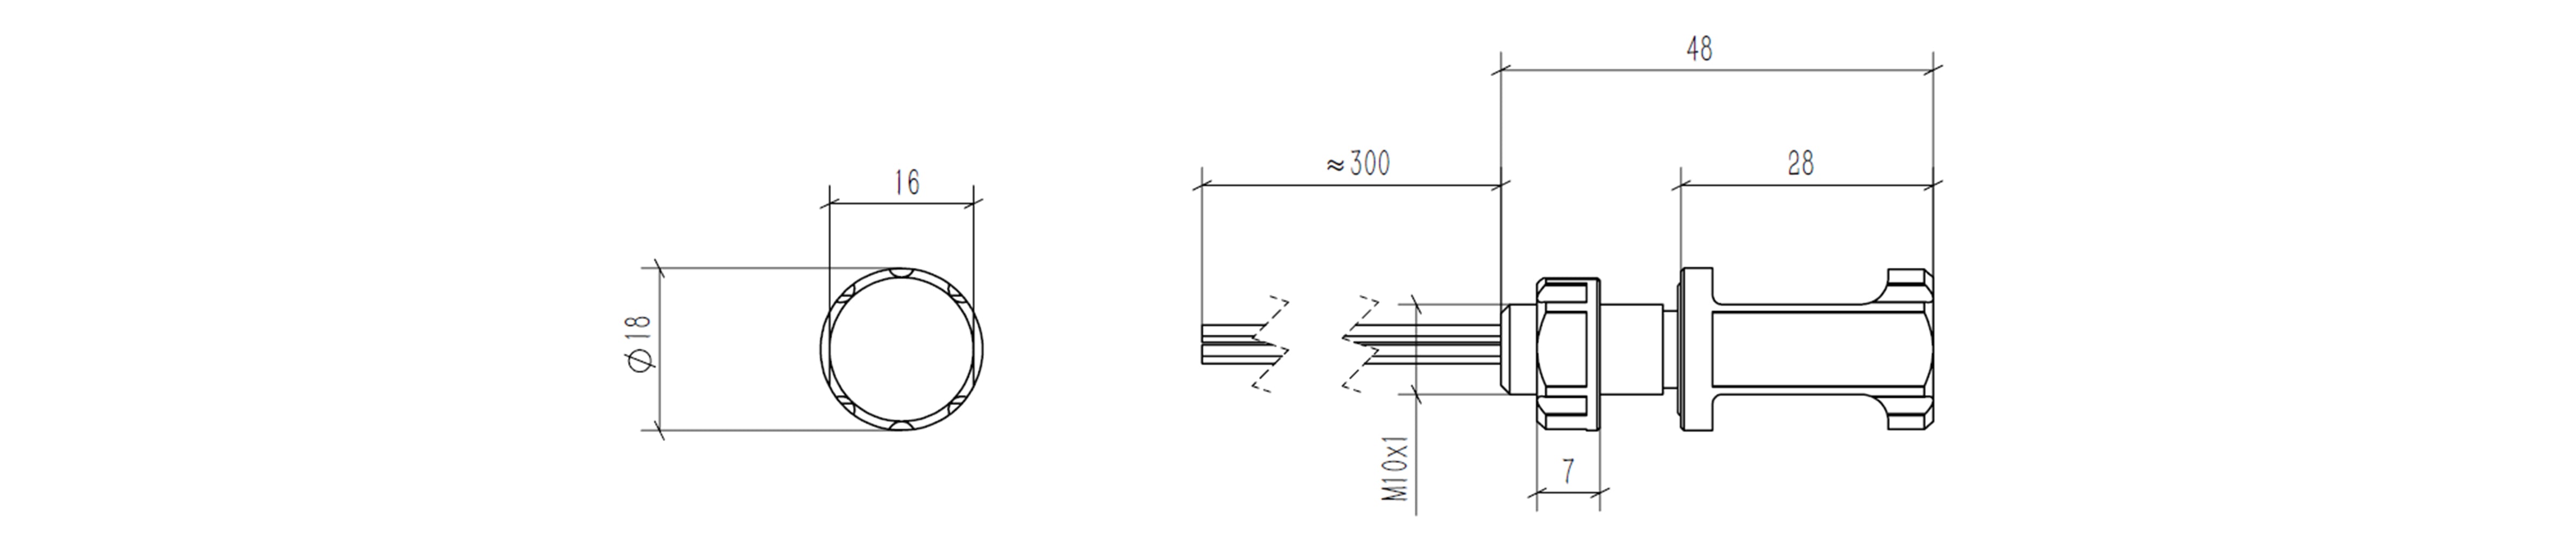
| Schroefdraad | M10×1 |
| Materiaal | Zwart geanodiseerd aluminium |
| Gewicht | 19.5 g |
| Spanning | 5 V |
| IIC-logicaniveaus (SCL/SDA) | 3.3 V |
| Bedradingsdefinitie | Rood: VIN; groen: SCL; wit: SDA; zwart: GND |
| IIC-adres | 0x77 |
| Kabellengte | Ca. 300 mm |
| Connectortype | DF13-4S-1.25C |
| Bedrijfstemperatuur | -40 ~ 125 ℃ |
| Absolute nauwkeurigheid | ±0.1 ℃ (−5 ~ 50 ℃) ±0.5 ℃ (−40 ~ 125 ℃) |
| Aanbevolen maat | Watertemperatuursensor |
|---|---|
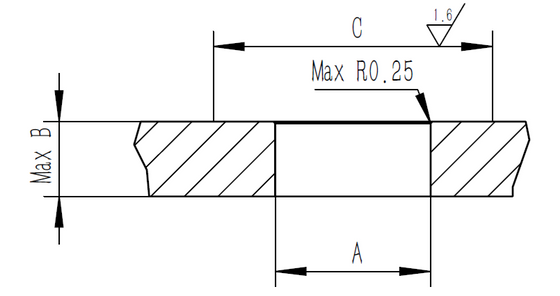
| Aanbevolen maat doorvoergat (A) | Ø10.1 ± 0.1 |
| Dikte afdekplaat (B) | 13 mm |
| Oppervlaktebereik (C) | 20 mm |
Kan ik de sensor in lucht gebruiken?
Ja, de sensor kan probleemloos in lucht worden gebruikt.
Kan de kabel worden verlengd?
Als de kabel te lang is of er meerdere apparaten op de I²C-bus aanwezig zijn, kunnen timingproblemen optreden. Om dit te beperken, verlaagt u de waarde van de pull-upweerstand of gebruikt u een sterke pull-up. Er kan ook een I²C-repeater of relaychip worden toegevoegd om de kabelafstand betrouwbaar te vergroten.
Heeft de montage van de sensor in een behuizing met schroefdraad invloed op de temperatuurresponstijd?
De aluminium behuizing is zo dun mogelijk ontworpen en gevuld met epoxy met een hoge thermische geleidbaarheid om de responstijd te verbeteren. Deze opbouw beperkt de thermische vertraging.
Moet de temperatuursensor worden gekalibreerd? Welke gegevens worden via de I²C-interface geleverd?
De sensor bevat fabriekskalibratiecoëfficiënten. Hij levert 24-bit ADC-gegevens via I²C en de temperatuur wordt verkregen door deze coëfficiënten toe te passen. Volledige details en implementatie-instructies staan in de downloadbare sensorhandleiding.