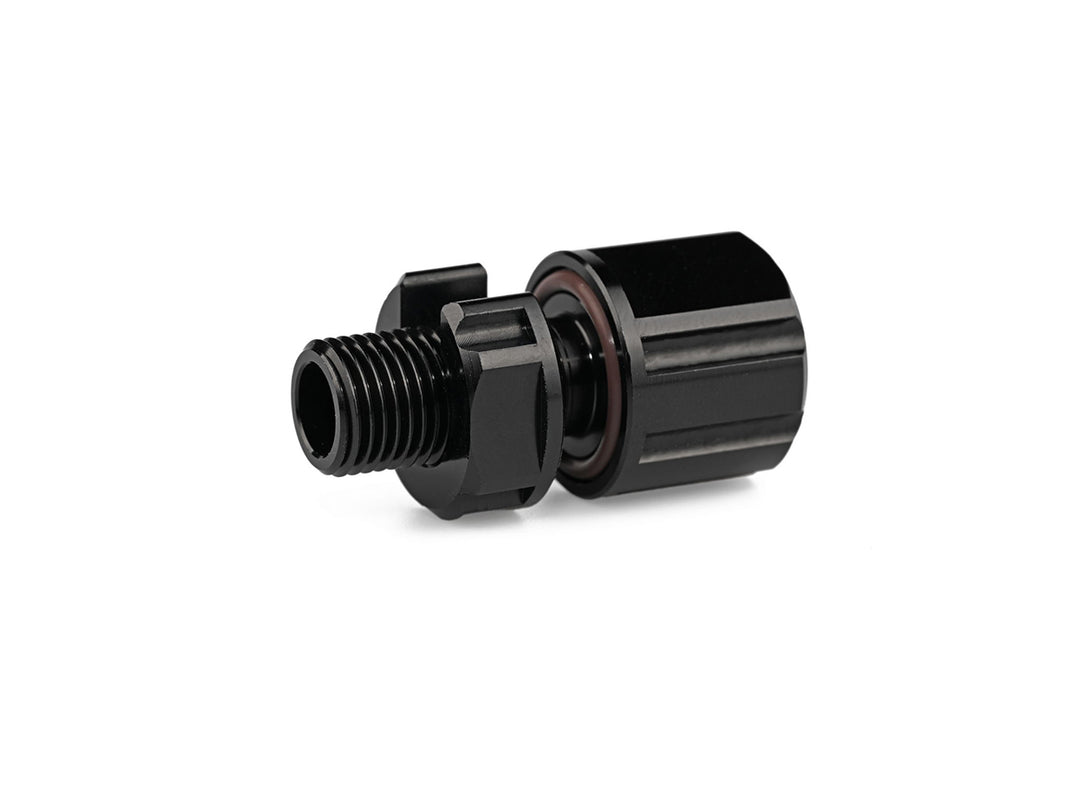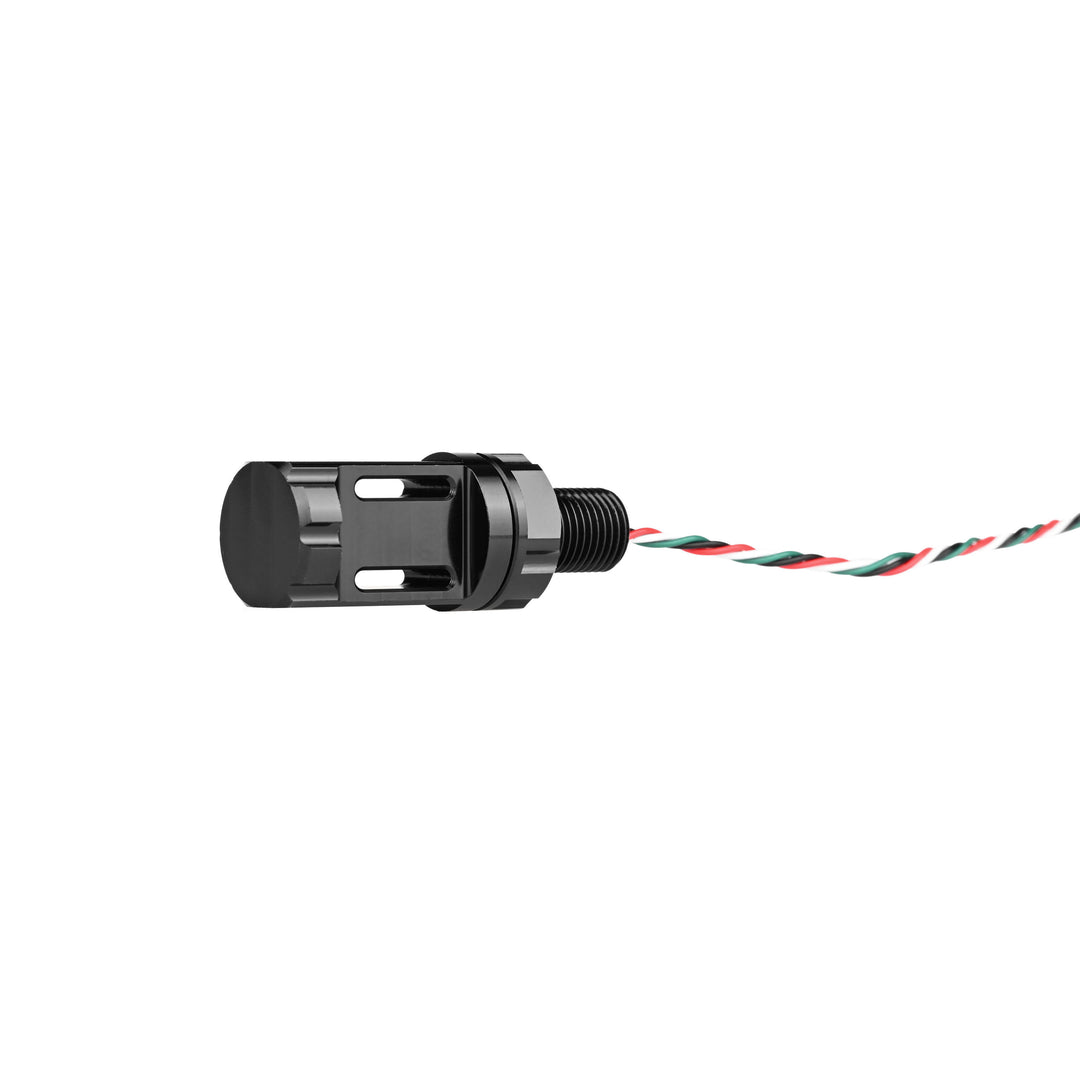
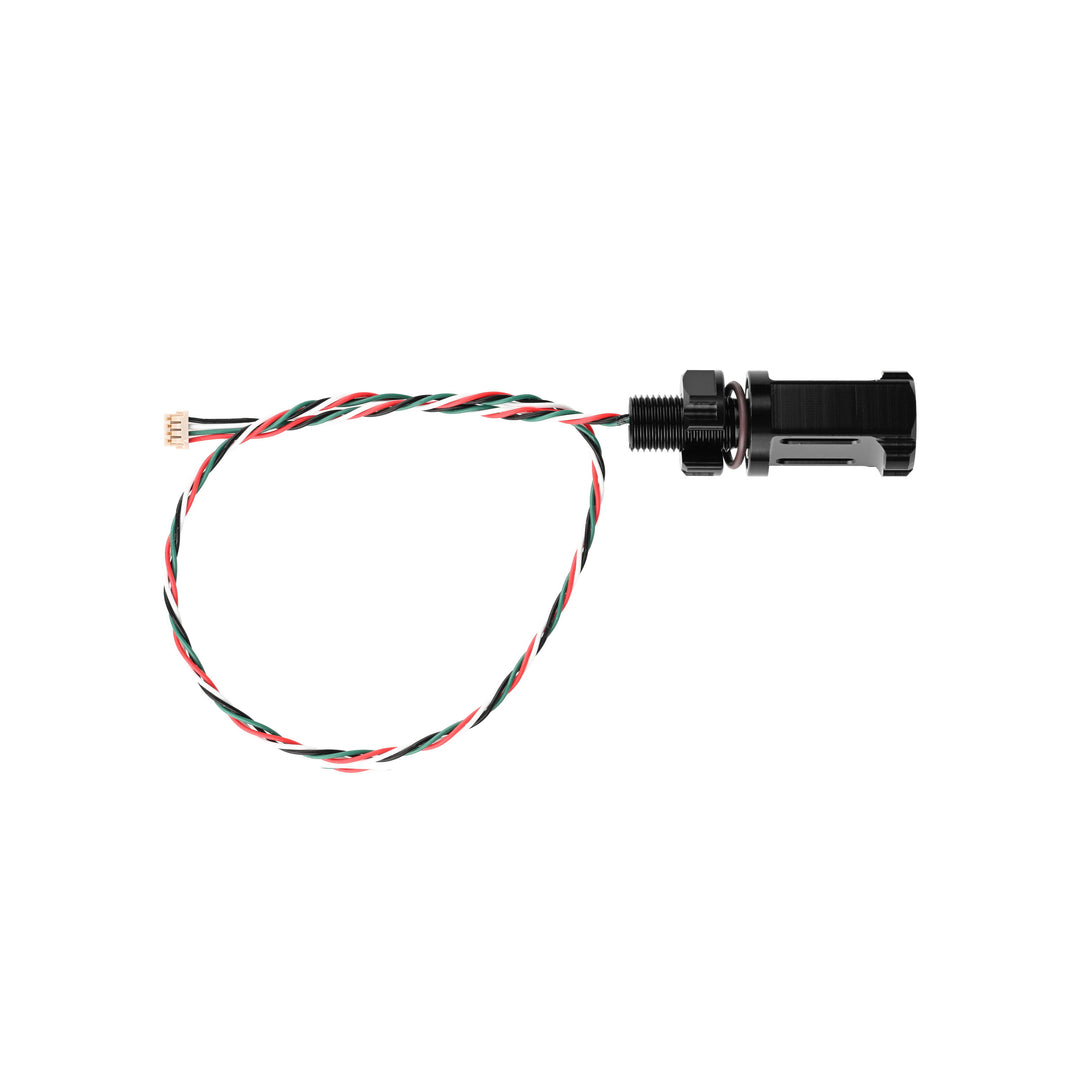
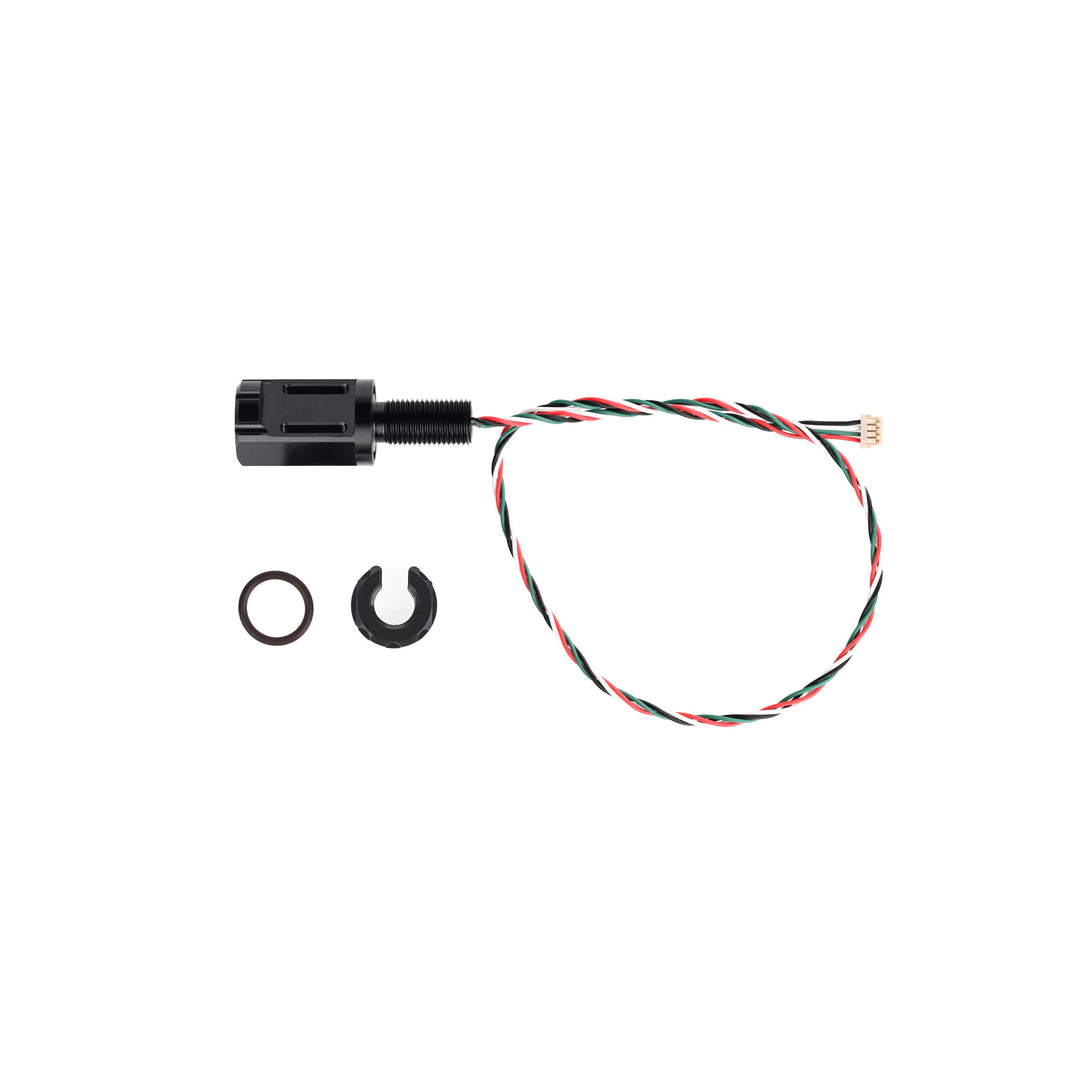


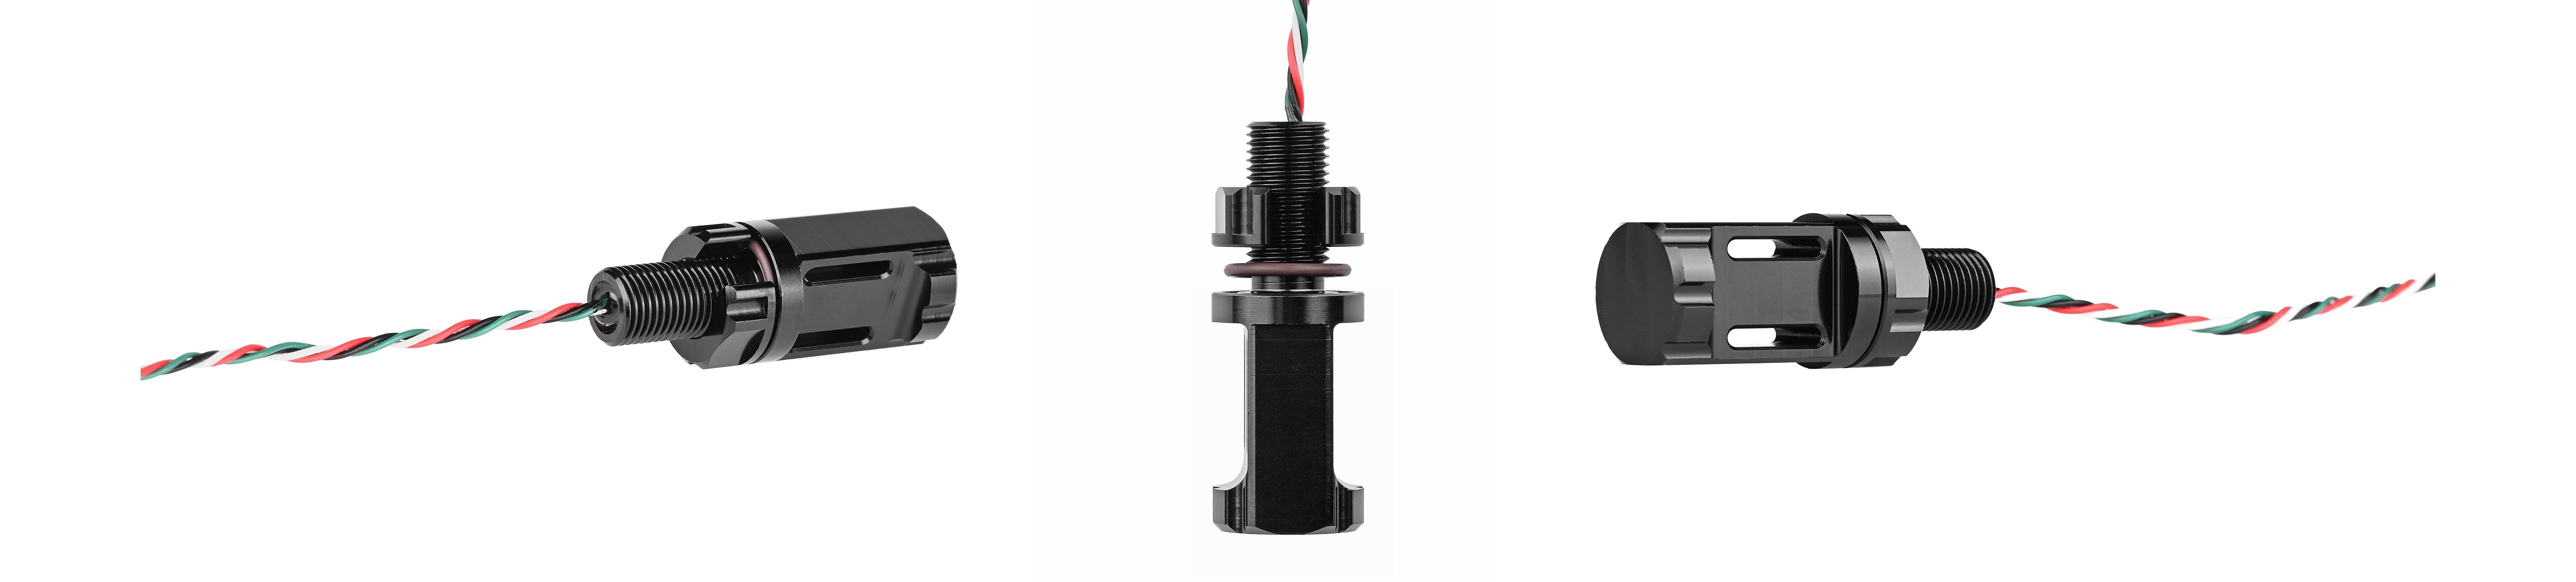
Concebido para precisão e fácil integração, o Sensor de Temperatura da Água Submarino M10 fornece medições digitais precisas de temperatura em ambientes submarinos exigentes. Utiliza um elemento sensor TSYS01 para atingir uma precisão de ±0.1 °C no intervalo típico de –5 a 50 °C e mantém a estabilidade num amplo intervalo alargado de –40 °C a 125 °C.
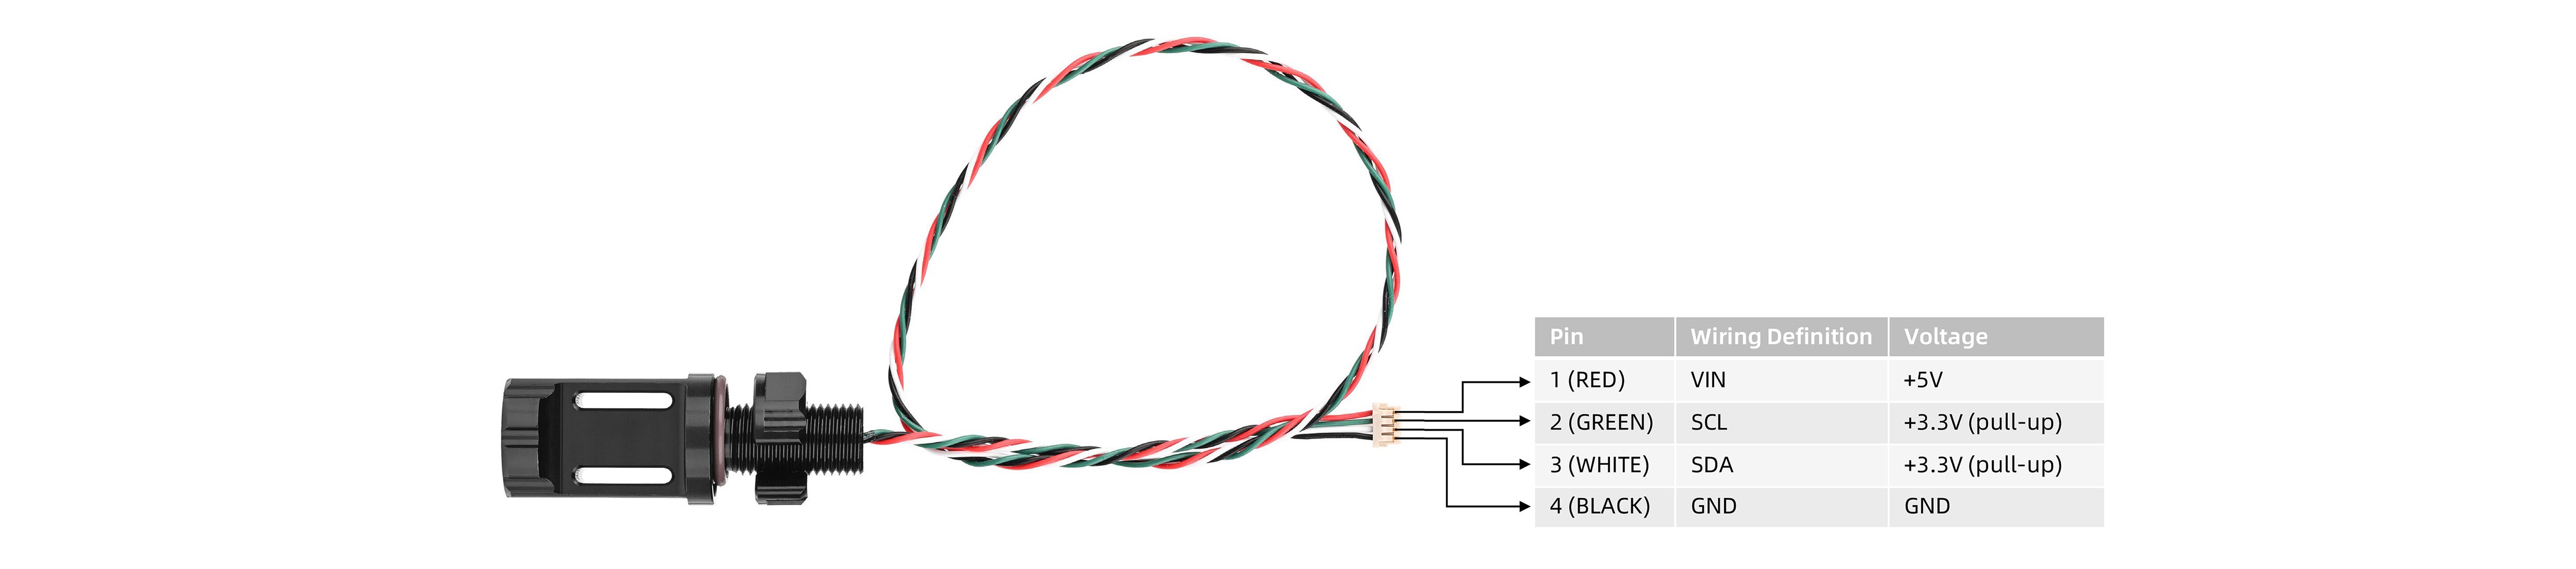
O sensor é calibrado de fábrica e fornece leituras ADC brutas de 24 bits através de I²C. O controlador ou software ligado converte estas leituras em temperatura utilizando os coeficientes de calibração armazenados no sensor. Liga-se diretamente a sistemas Pixhawk através de um conector DF13-4S-1.25C e de uma interface I²C standard de 4 fios, permitindo uma integração perfeita com as plataformas ArduSub e QGroundControl.
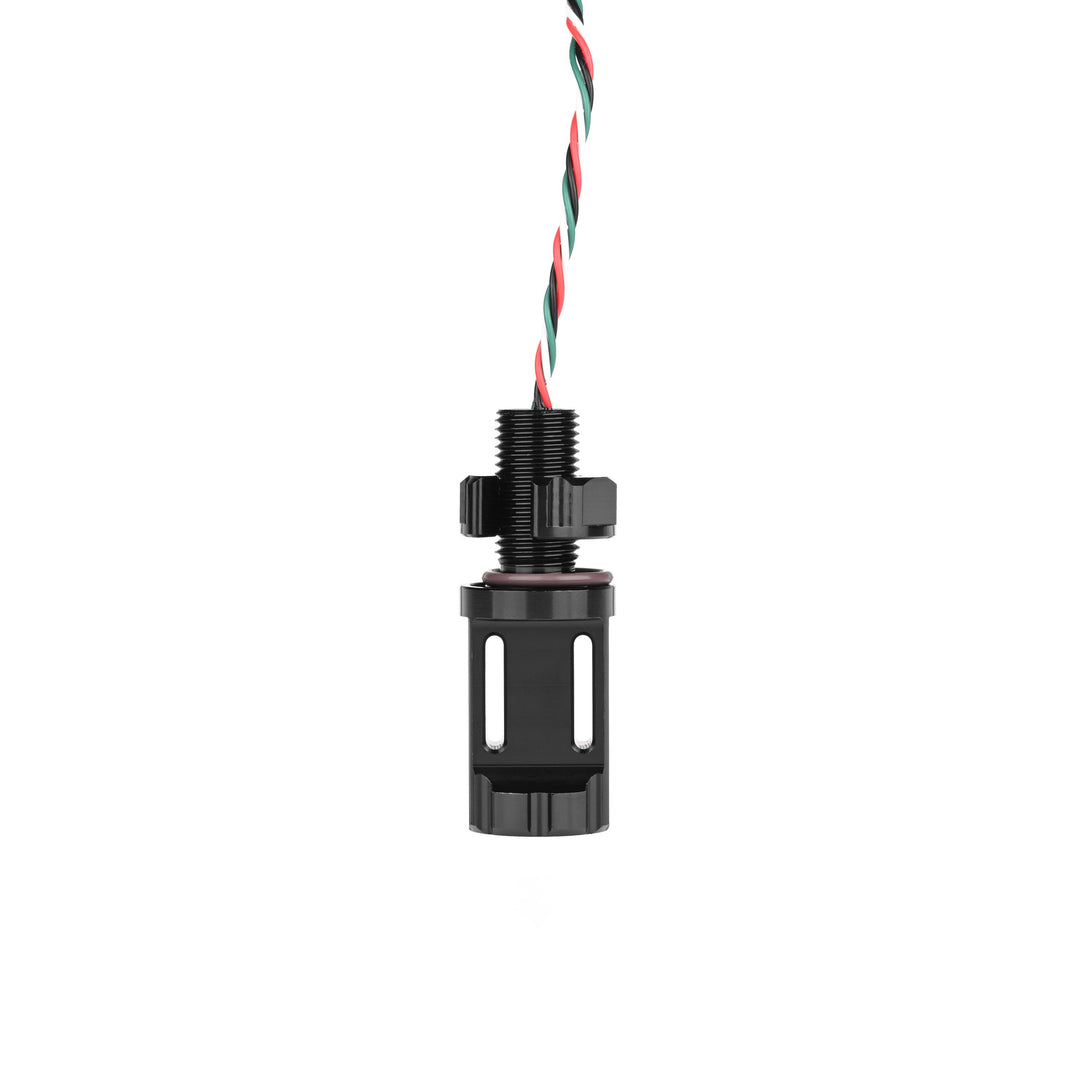
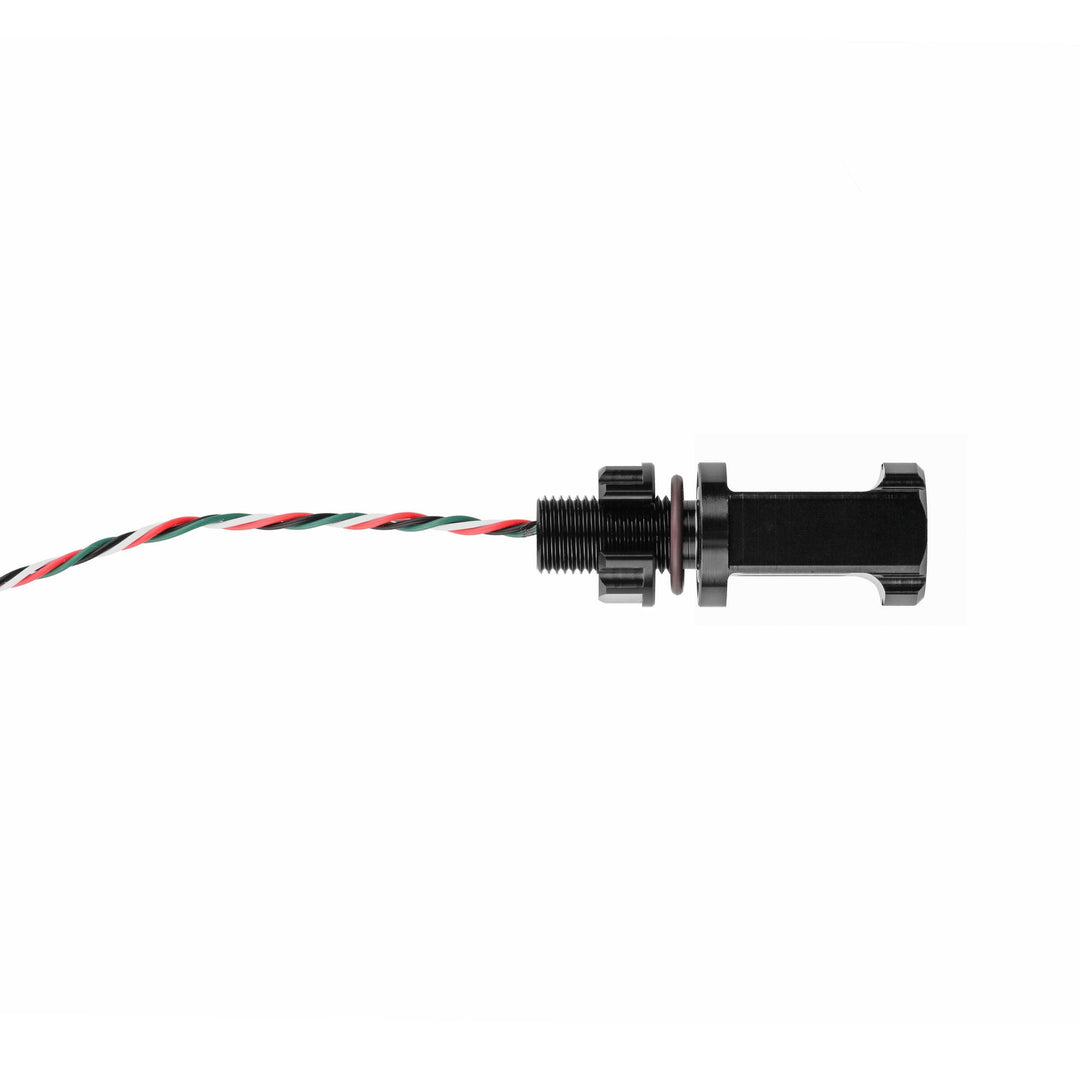
O corpo em alumínio com rosca M10 simplifica a instalação em invólucros submarinos ou passamuros. Encapsulado internamente com epóxi termicamente condutor, o sensor oferece tempos de resposta rápidos, protegendo simultaneamente a eletrónica contra a pressão e a humidade a profundidades até 1,000 metros.
Para percursos de cabo mais longos ou vários dispositivos I²C, a integridade do sinal pode ser melhorada utilizando resistências pull-up mais fortes ou chips de relé I²C. O sensor também é adequado para aplicações no ar, oferecendo utilização flexível tanto em sistemas subaquáticos como de superfície.

O Sensor de Temperatura da Água Submarino M10 integra-se facilmente em invólucros submarinos Blu-Sub utilizando uma porta de montagem roscada M10 standard. Cada invólucro assegura vedação adequada e suporte mecânico para uma medição precisa da temperatura em profundidade. Confirme que a folga interna e a espessura do painel são adequadas para o corpo e o conector do sensor.
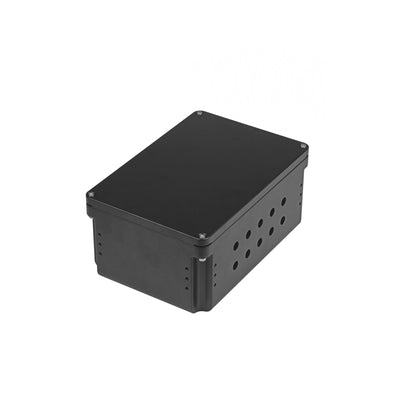
Caixa de Invólucro Estanque Submarina
Invólucro compacto em alumínio classificado para 300 m, pré-perfurado com vinte portas M10 — ideal para integração direta de sensores com rosca M10, como este sensor de temperatura. Não requer modificações.
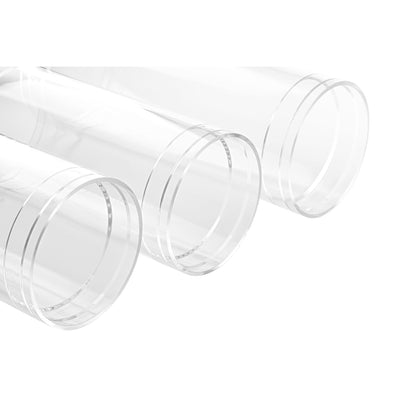
Tubo Acrílico para Invólucro Submarino
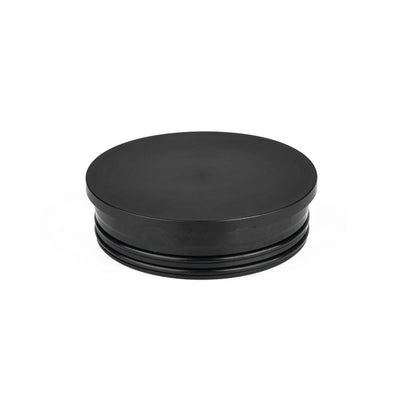
Tubo transparente em acrílico fundido classificado para 250 m, compatível com tampas finais Blu-Sub em alumínio ou acrílico. Selecione tampas finais com portas de montagem M10 para instalar o sensor de temperatura de forma segura.
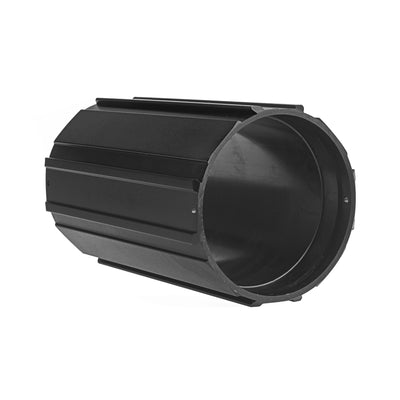
Tubo de Alumínio para Invólucro Submarino
Invólucro em alumínio classificado para grandes profundidades, até 1,000 m. Utilize com tampas finais correspondentes em alumínio ou acrílico com portas de montagem M10 para uma instalação segura do sensor de temperatura em condições submarinas de alta pressão.

Este produto pode ser instalado utilizando a Chave de Instalação Universal M8/M10, uma ferramenta dedicada concebida para componentes Blu-Sub M8 e M10 do tipo passamuros, como penetradores, interruptores, sensores e hardware do tipo conector.
O seu design compacto de dupla extremidade permite a instalação em espaços apertados ou com componentes próximos, enquanto as ranhuras de passagem de cabos permitem que a chave deslize sobre cabos já ligados, possibilitando a instalação ou manutenção sem desligar a cablagem.
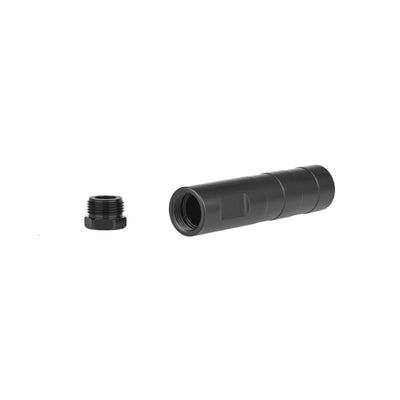
O Tubo de Acoplamento Submarino M10 oferece uma solução de montagem externa para o sensor de temperatura da água quando a instalação direta num invólucro não é viável. Proporciona espaço interno para cablagem e pode ser vedado com epóxi para manter a integridade estanque e proteger as ligações. Ideal para montagens modulares ROV ou AUV em que a acessibilidade do sensor e o encaminhamento eficiente dos cabos são críticos.

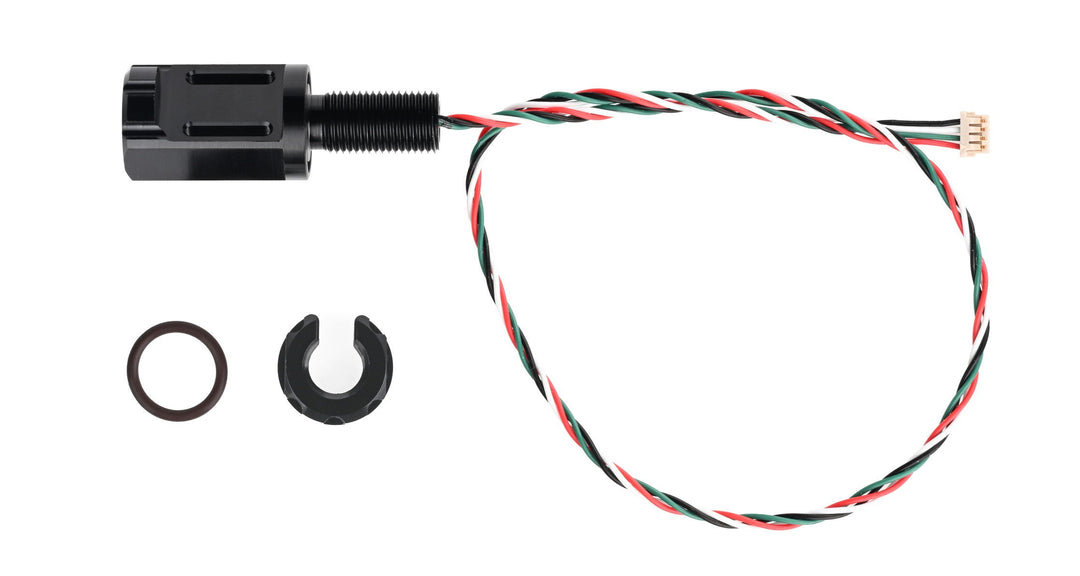
| Especificação | Sensor de Temperatura da Água Submarino M10 |
|---|---|
| Rosca | M10×1 |
| Material | Alumínio Anodizado Preto |
| Peso | 19.5 g |
| Tensão | 5 V |
| Níveis Lógicos IIC (SCL/SDA) | 3.3 V |
| Definição da Cablagem | Vermelho: VIN; Verde: SCL; Branco: SDA; Preto: GND |
| Endereço IIC | 0x77 |
| Comprimento do Cabo | Aprox. 300 mm |
| Tipo de Conector | DF13-4S-1.25C |
| Temperatura de Funcionamento | -40 ~ 125 ℃ |
| Precisão Absoluta | ±0.1 ℃ (−5 ~ 50 ℃) ±0.5 ℃ (−40 ~ 125 ℃) |
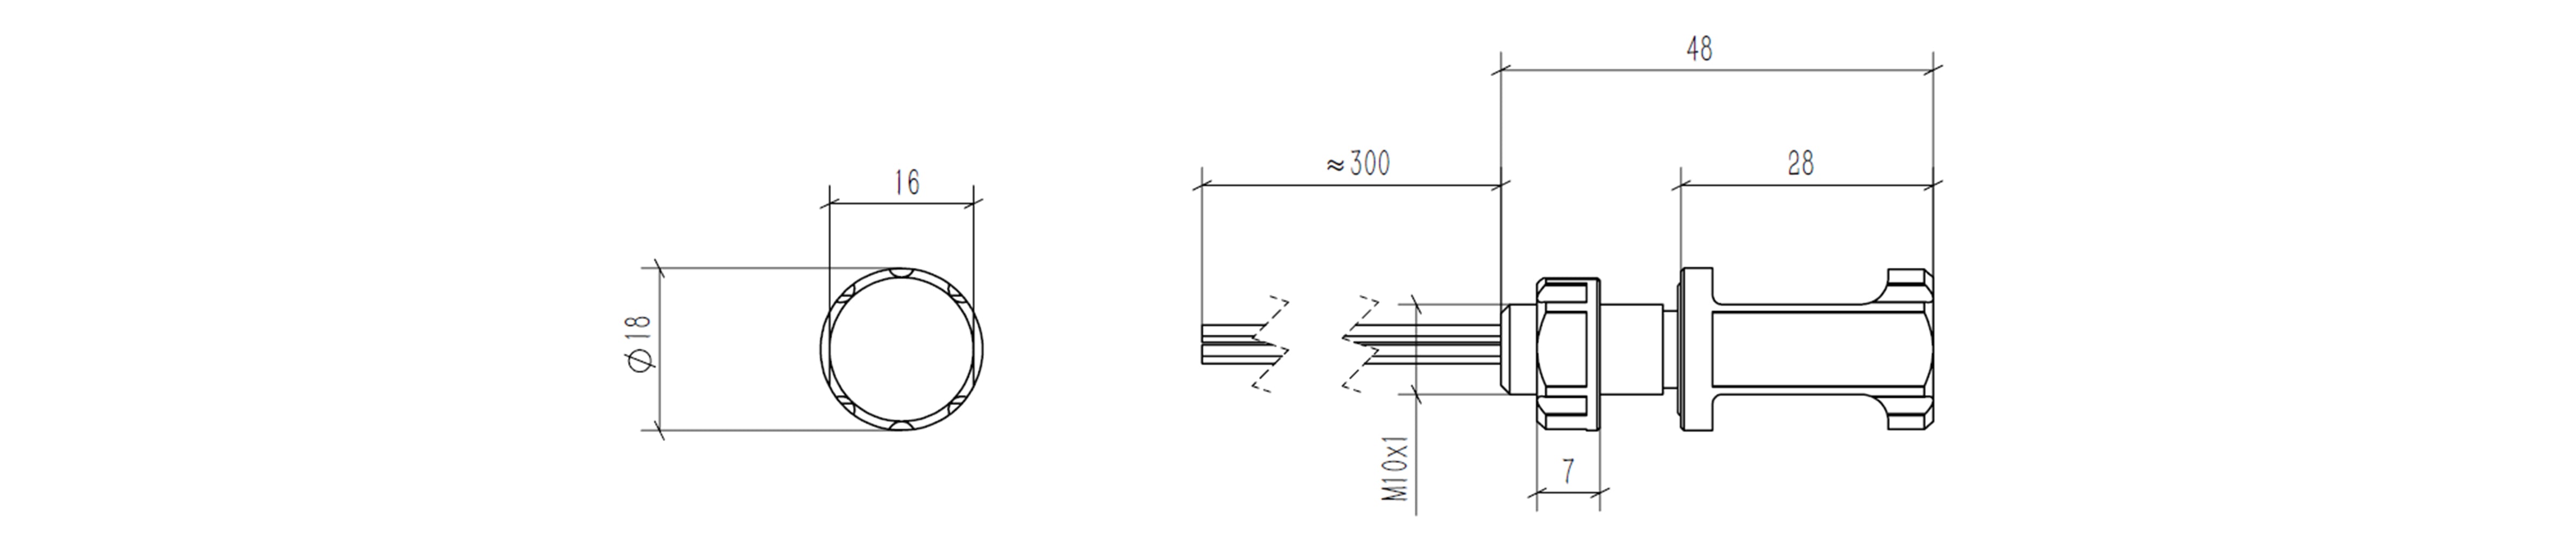
| Tamanho Recomendado | Sensor de Temperatura da Água |
|---|---|
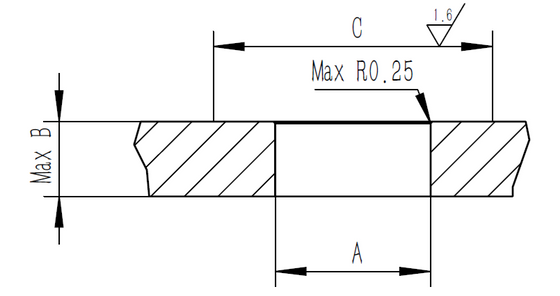
| Tamanho Recomendado do Furo Passante no Painel (A) | Ø10.1 ± 0.1 |
| Espessura da Tampa (B) | 13 mm |
| Intervalo da Superfície (C) | 20 mm |
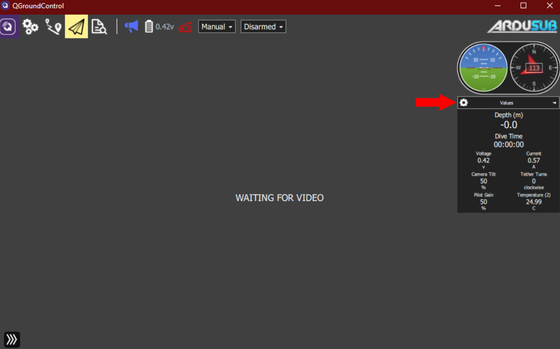
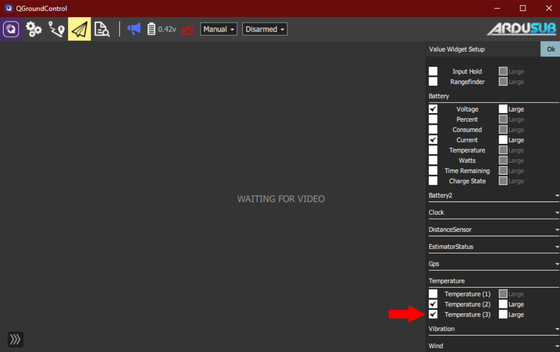
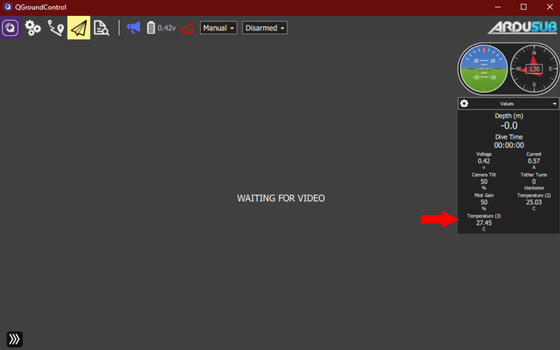
Posso utilizá-lo no ar?
Sim, o sensor pode ser utilizado no ar sem problemas.
O cabo pode ser prolongado?
Se o cabo for demasiado longo ou existirem vários dispositivos no barramento I²C, podem ocorrer problemas de temporização. Para mitigar esta situação, reduza o valor da resistência pull-up ou utilize um pull-up forte. Também pode ser adicionado um repetidor I²C ou um chip de relé para aumentar de forma fiável a distância do cabo.
O facto de o sensor estar dentro de um corpo roscado afeta o tempo de resposta da temperatura?
O corpo em alumínio foi concebido para ser o mais fino possível e é preenchido com epóxi de elevada condutividade térmica para melhorar o tempo de resposta. Esta configuração minimiza o atraso térmico.
O sensor de temperatura requer calibração? Que dados são fornecidos pela interface I²C?
O sensor inclui coeficientes de calibração de fábrica. Fornece dados ADC de 24 bits através de I²C e a temperatura é obtida aplicando esses coeficientes. Os detalhes completos e as instruções de implementação estão disponíveis no manual do sensor para descarregar.