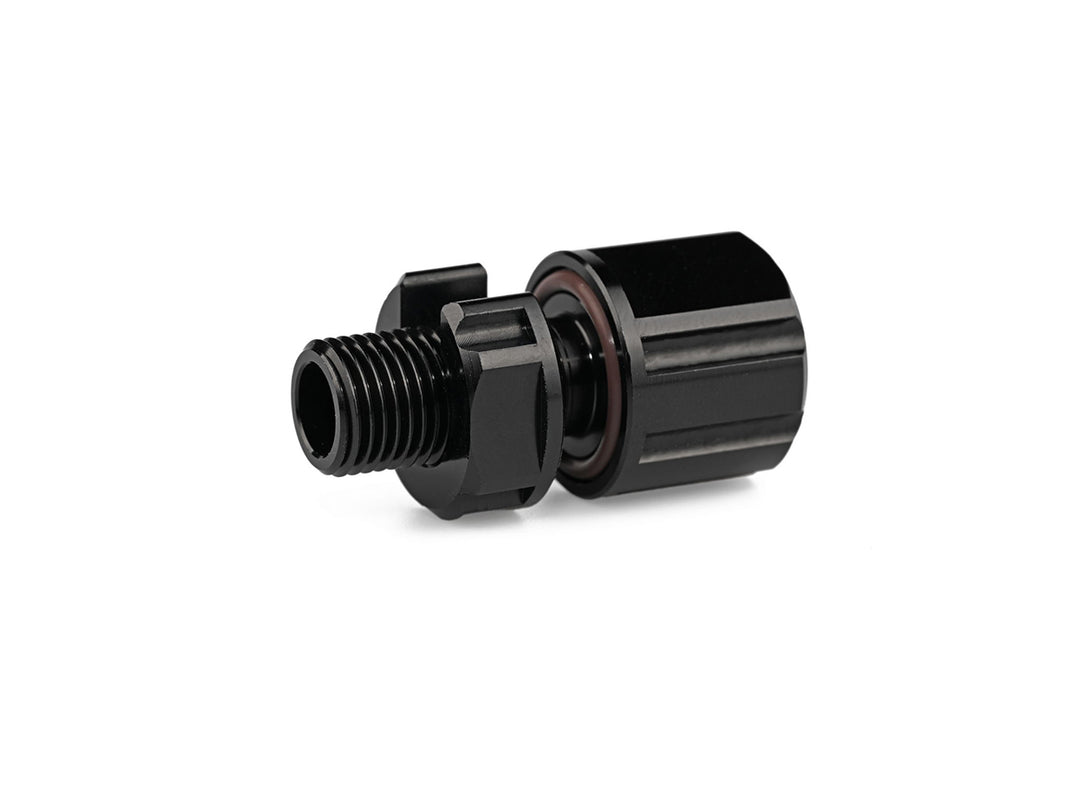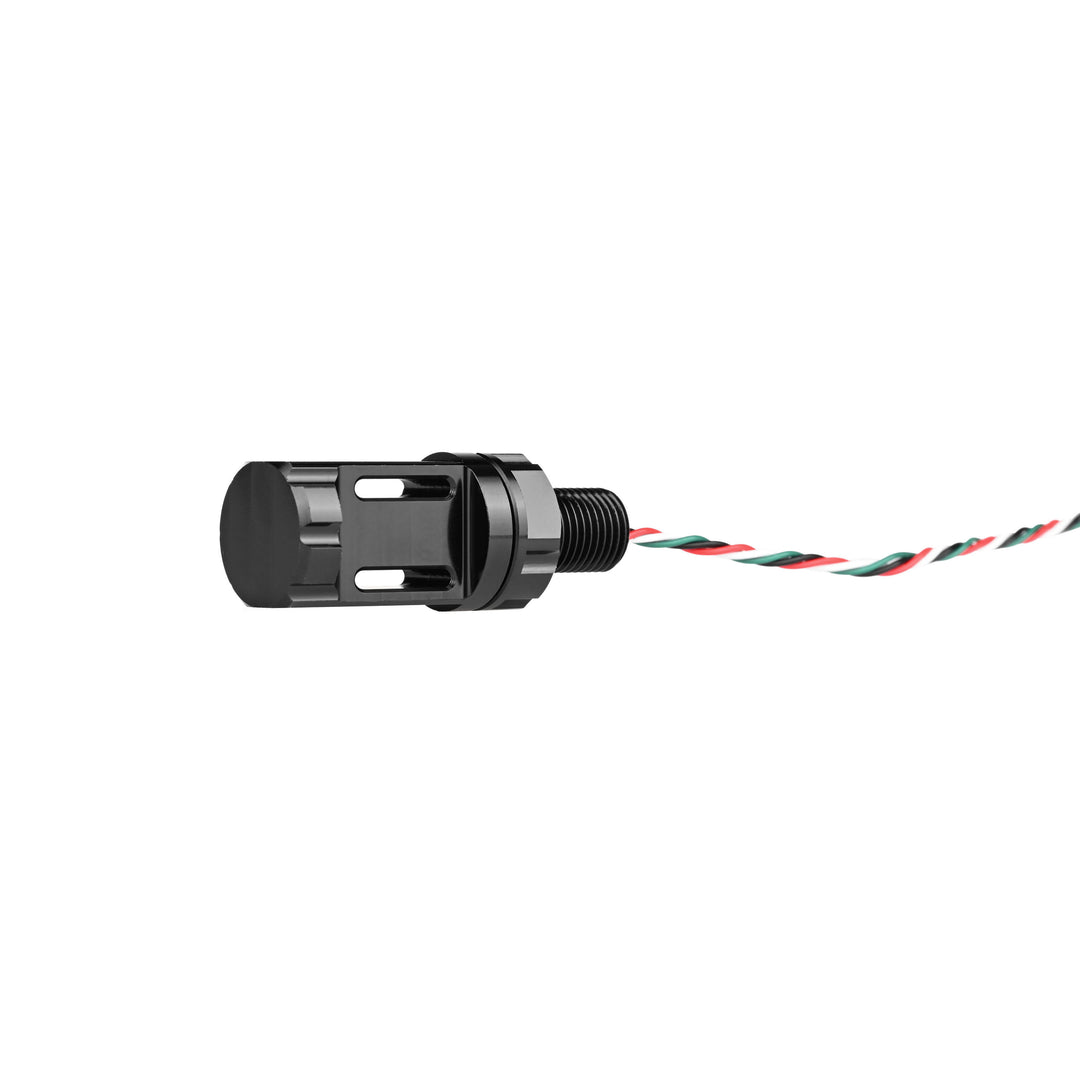
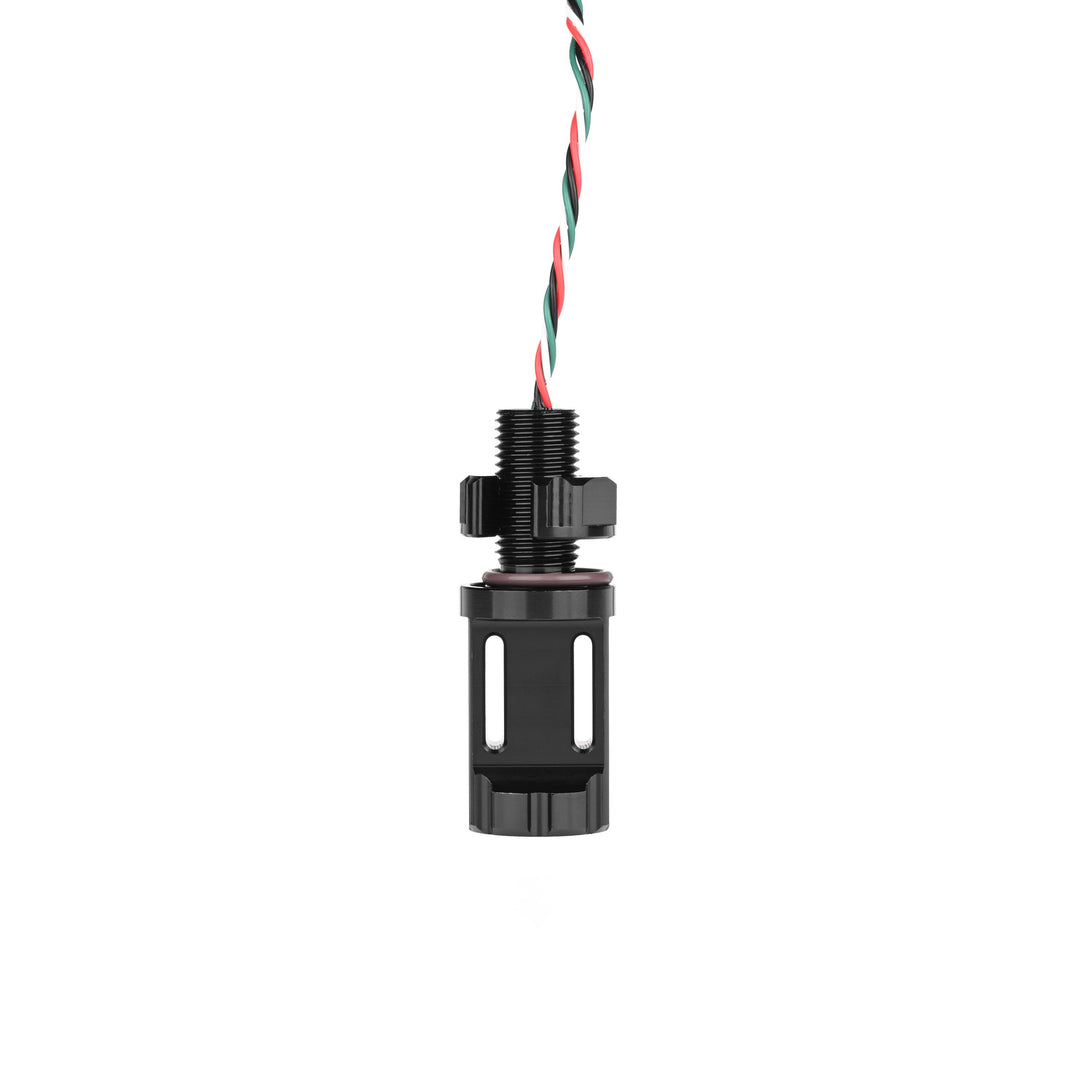
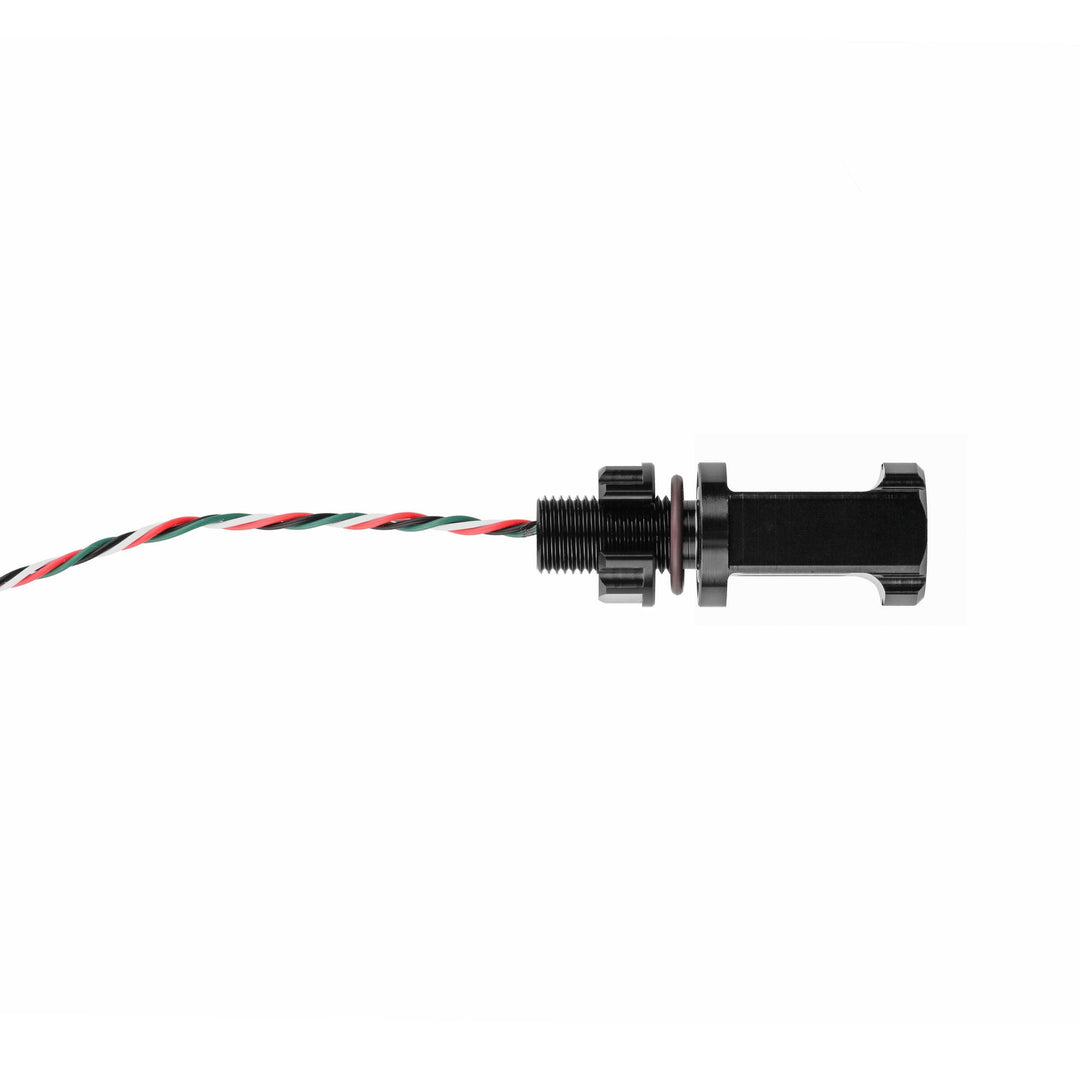
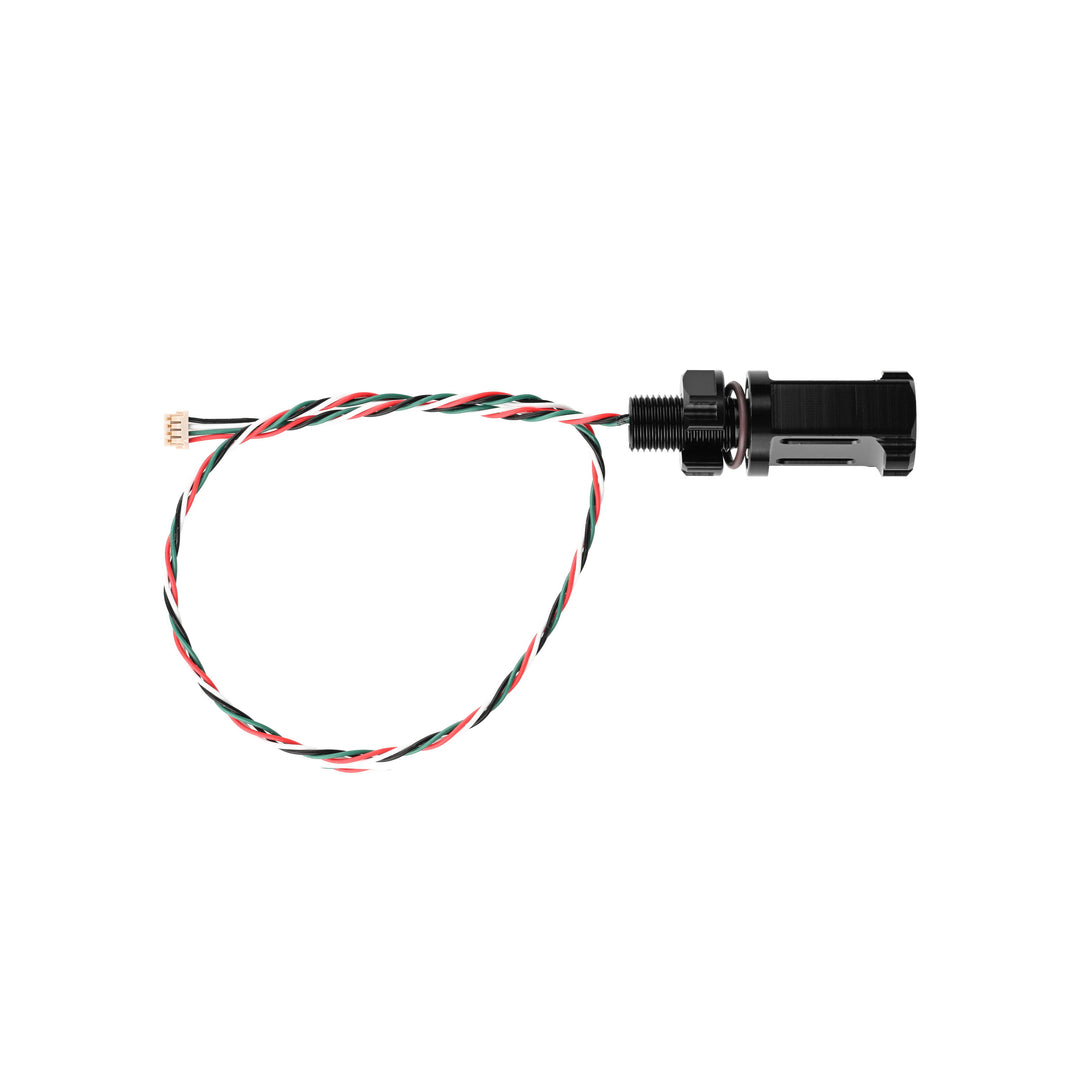
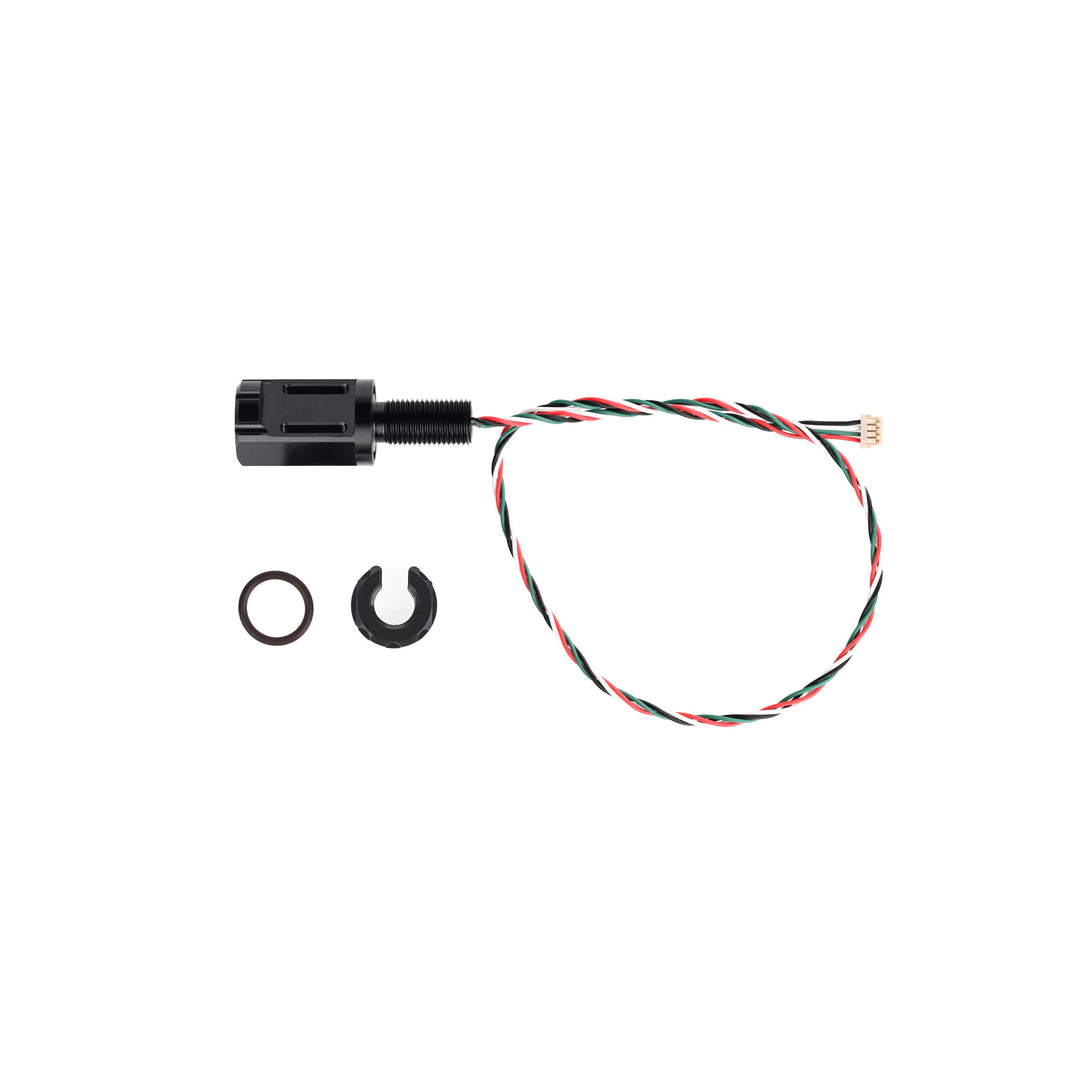


Підводний датчик температури води M10, розроблений для точності та простого інтегрування, забезпечує точні цифрові вимірювання температури в складних підводних умовах. Він використовує чутливий елемент TSYS01 для досягнення точності ±0.1 °C у типовому діапазоні від –5 до 50 °C і зберігає стабільність у широкому розширеному діапазоні від –40 °C до 125 °C.
Попередньо відкалібрований для негайного використання, датчик передає дані температури через I²C із використанням вбудованих калібрувальних коефіцієнтів, усуваючи потребу в ручній обробці. Він безпосередньо підключається до систем Pixhawk через роз'єм DF13-4S-1.25C та стандартний 4-провідний інтерфейс I²C, забезпечуючи просту інтеграцію з платформами ArduSub і QGroundControl.
Алюмінієвий корпус із різьбою M10 спрощує встановлення в підводні герметичні корпуси або перегородки. Внутрішнє заповнення теплопровідною епоксидною смолою забезпечує швидку реакцію датчика та захищає електроніку від тиску й вологи на глибинах до 1,000 метрів.
Для довших кабельних ліній або кількох пристроїв I²C якість сигналу можна поліпшити за допомогою резисторів підтягування меншого опору або мікросхем ретрансляторів I²C. Датчик також придатний для роботи в повітрі, що забезпечує гнучке використання як у підводних, так і в надводних системах.
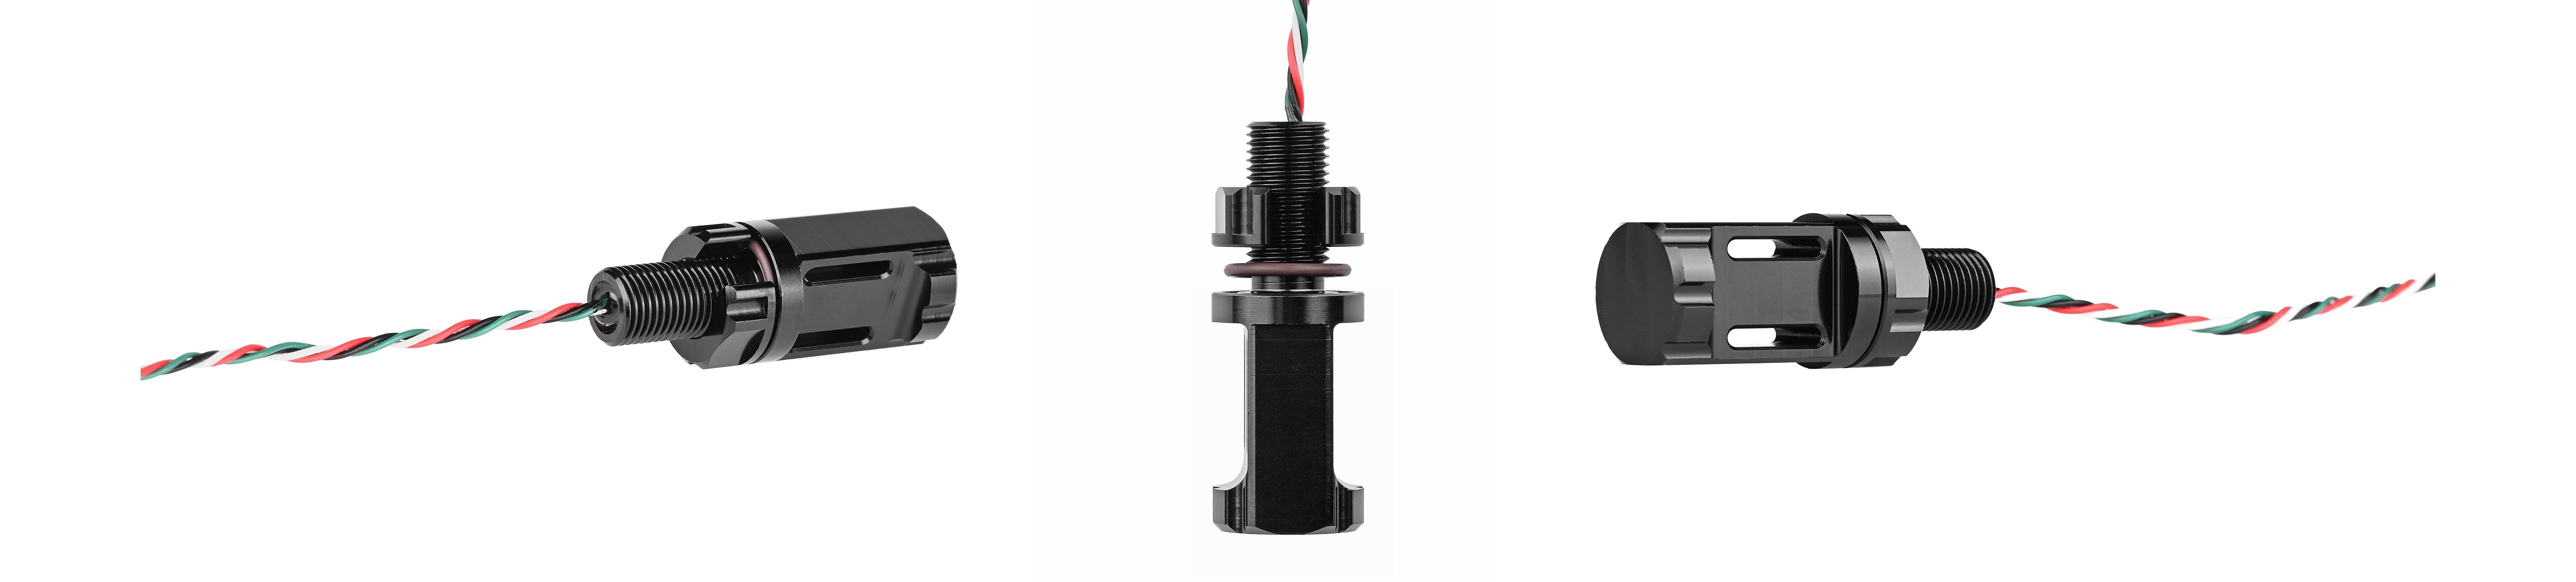

Підводний датчик температури води M10 легко встановлюється в підводні герметичні корпуси Blu-Sub через стандартний різьбовий монтажний порт M10. Кожен корпус забезпечує належну герметизацію та механічну опору для точного вимірювання температури на глибині. Переконайтеся, що внутрішній простір і товщина панелі підходять для корпусу датчика та його роз'єму.
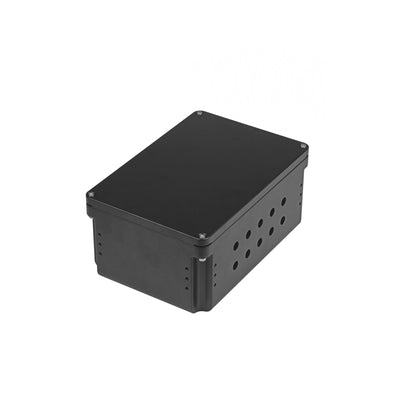
Підводний водонепроникний корпус-бокс
Компактний алюмінієвий корпус, розрахований на 300 m, із двадцятьма попередньо виконаними портами M10 — ідеально підходить для безпосередньої інтеграції датчиків із різьбою M10, як-от цього датчика температури. Модифікація не потрібна.
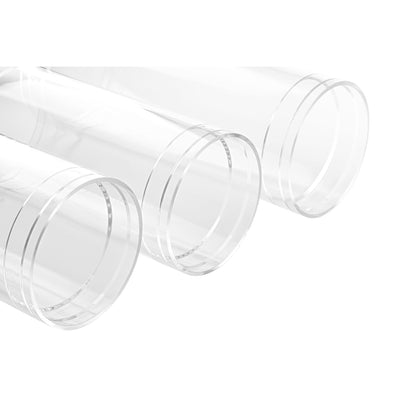
Акрилова труба підводного герметичного корпусу
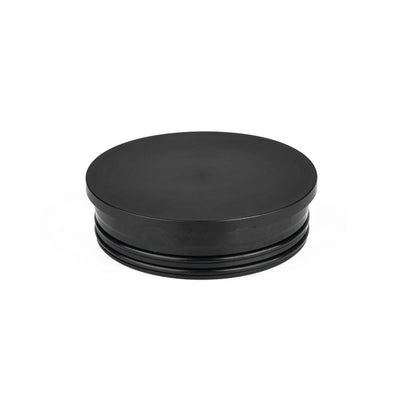
Прозора труба з литого акрилу, розрахована на 250 m, сумісна з алюмінієвими або акриловими торцевими кришками Blu-Sub. Для надійного кріплення датчика температури вибирайте торцеві кришки з монтажними портами M10.
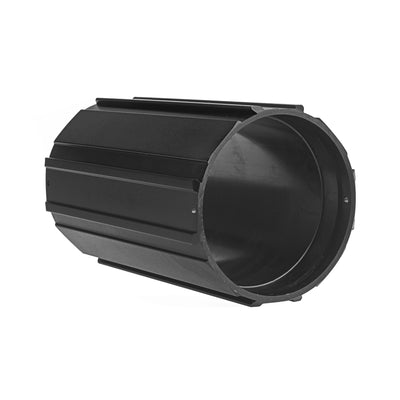
Алюмінієва труба підводного герметичного корпусу
Алюмінієвий корпус для великих глибин, розрахований на 1,000 m. Використовуйте його з відповідними алюмінієвими або акриловими торцевими кришками з монтажними портами M10 для безпечного застосування датчика температури в підводних умовах високого тиску.

Цей виріб можна встановити за допомогою універсального монтажного ключа M8/M10 — спеціального інструмента для прохідних компонентів Blu-Sub M8 і M10, зокрема герметичних кабельних вводів, перемикачів, датчиків і роз'ємів.
Компактна двостороння конструкція дає змогу виконувати монтаж в обмеженому просторі або за щільного розташування компонентів, а прорізи для кабелю дають змогу надягати ключ на вже під'єднані кабелі та встановлювати або обслуговувати компоненти без від'єднання проводів.
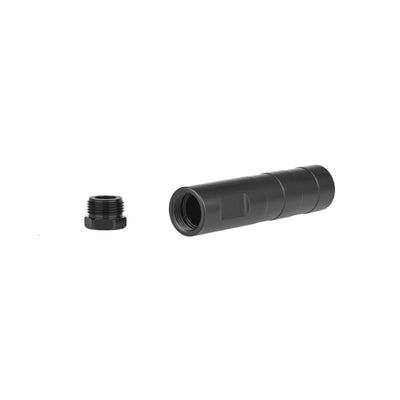
Підводна з'єднувальна трубка M10 дає змогу встановити датчик температури води зовні, коли безпосереднє встановлення в герметичний корпус неможливе. Вона має внутрішній простір для проводів і може бути герметизована епоксидною смолою для збереження водонепроникності та захисту з'єднань. Ідеально підходить для модульних конструкцій ROV або AUV, де важливі доступність датчика та впорядковане прокладання кабелів.

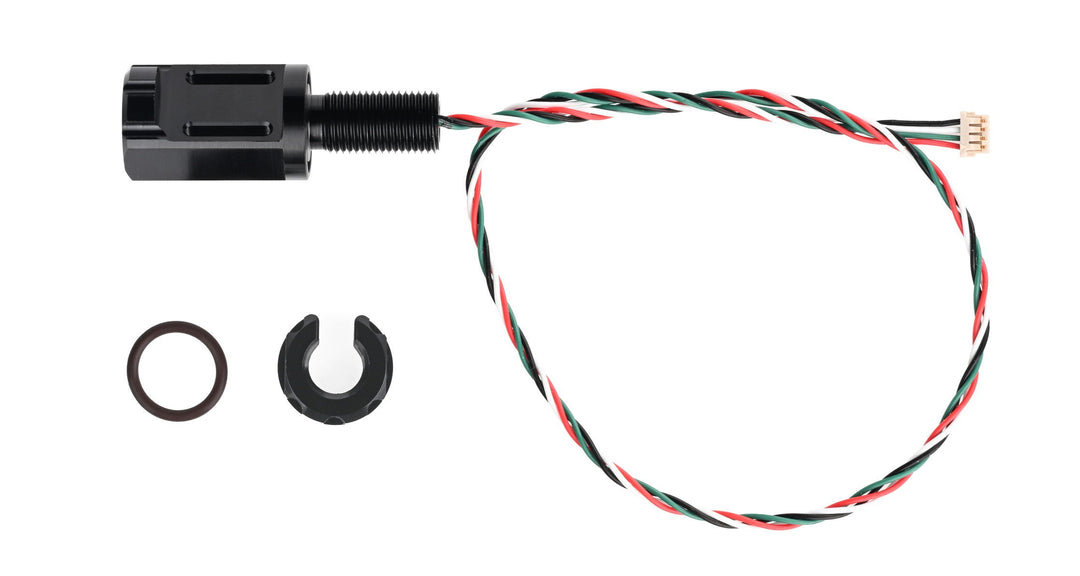
| Характеристика | Підводний датчик температури води M10 |
|---|---|
| Різьба | M10×1 |
| Матеріал | Алюміній із чорним анодуванням |
| Маса | 19.5 g |
| Напруга | 5 V |
| Логічні рівні IIC (SCL/SDA) | 3.3 V |
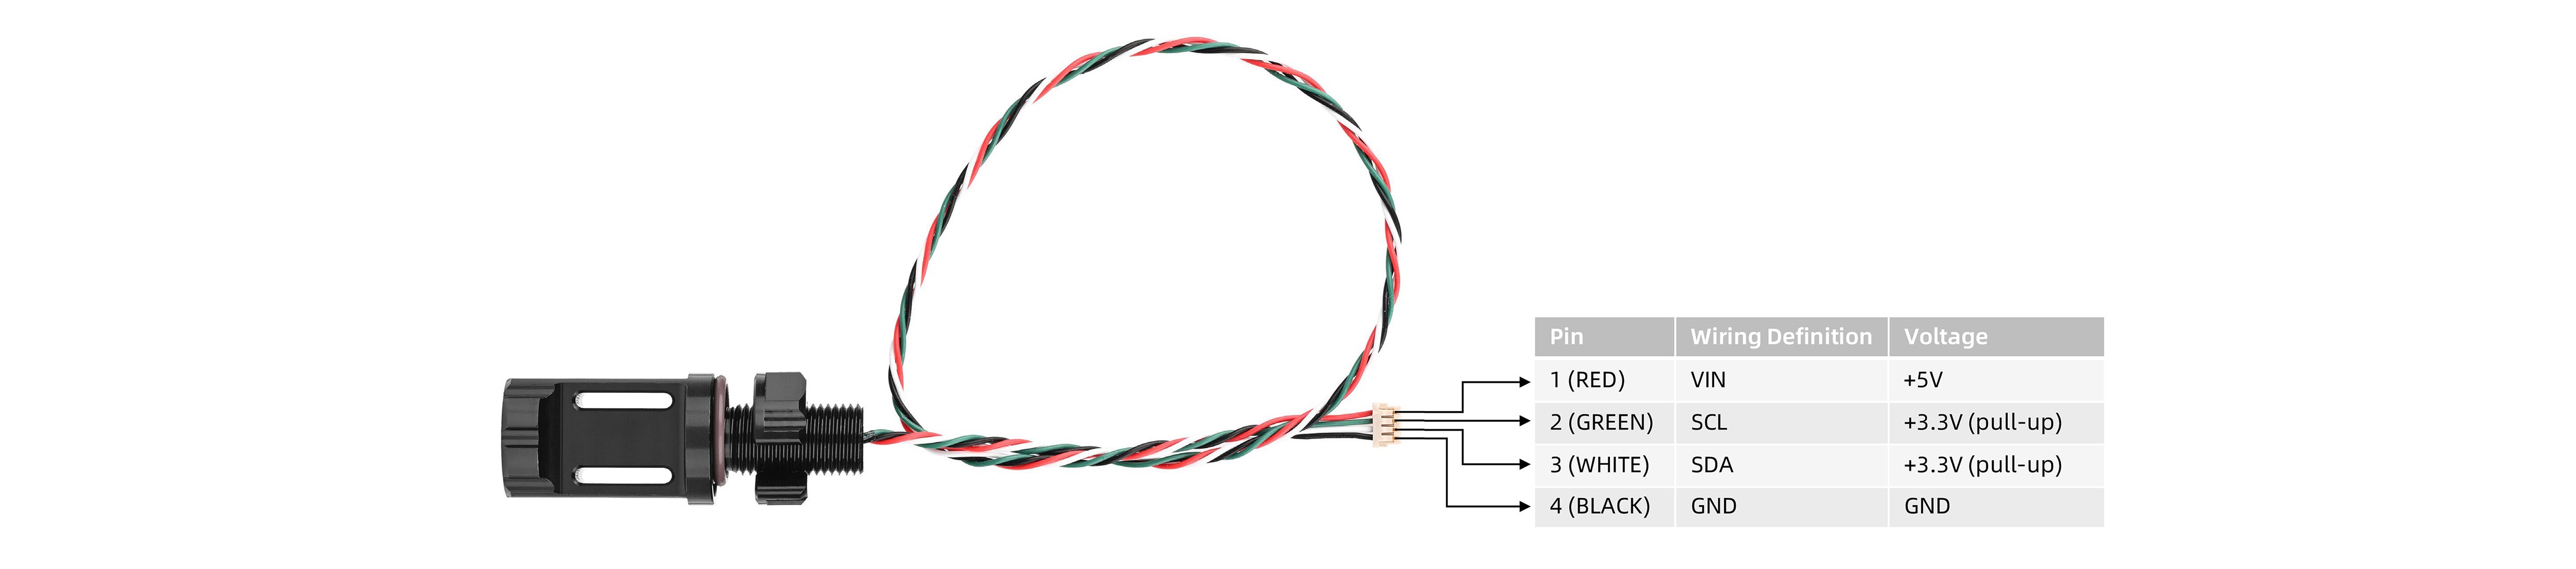
| Призначення проводів | Червоний: VIN; Зелений: SCL; Білий: SDA; Чорний: GND |
| Адреса IIC | 0x77 |
| Довжина проводу | Прибл. 300 mm |
| Тип роз'єму | DF13-4S-1.25C |
| Робоча температура | -40 ~ 125 ℃ |
| Абсолютна точність | ±0.1 ℃ (−5 ~ 50 ℃) ±0.5 ℃ (−40 ~ 125 ℃) |
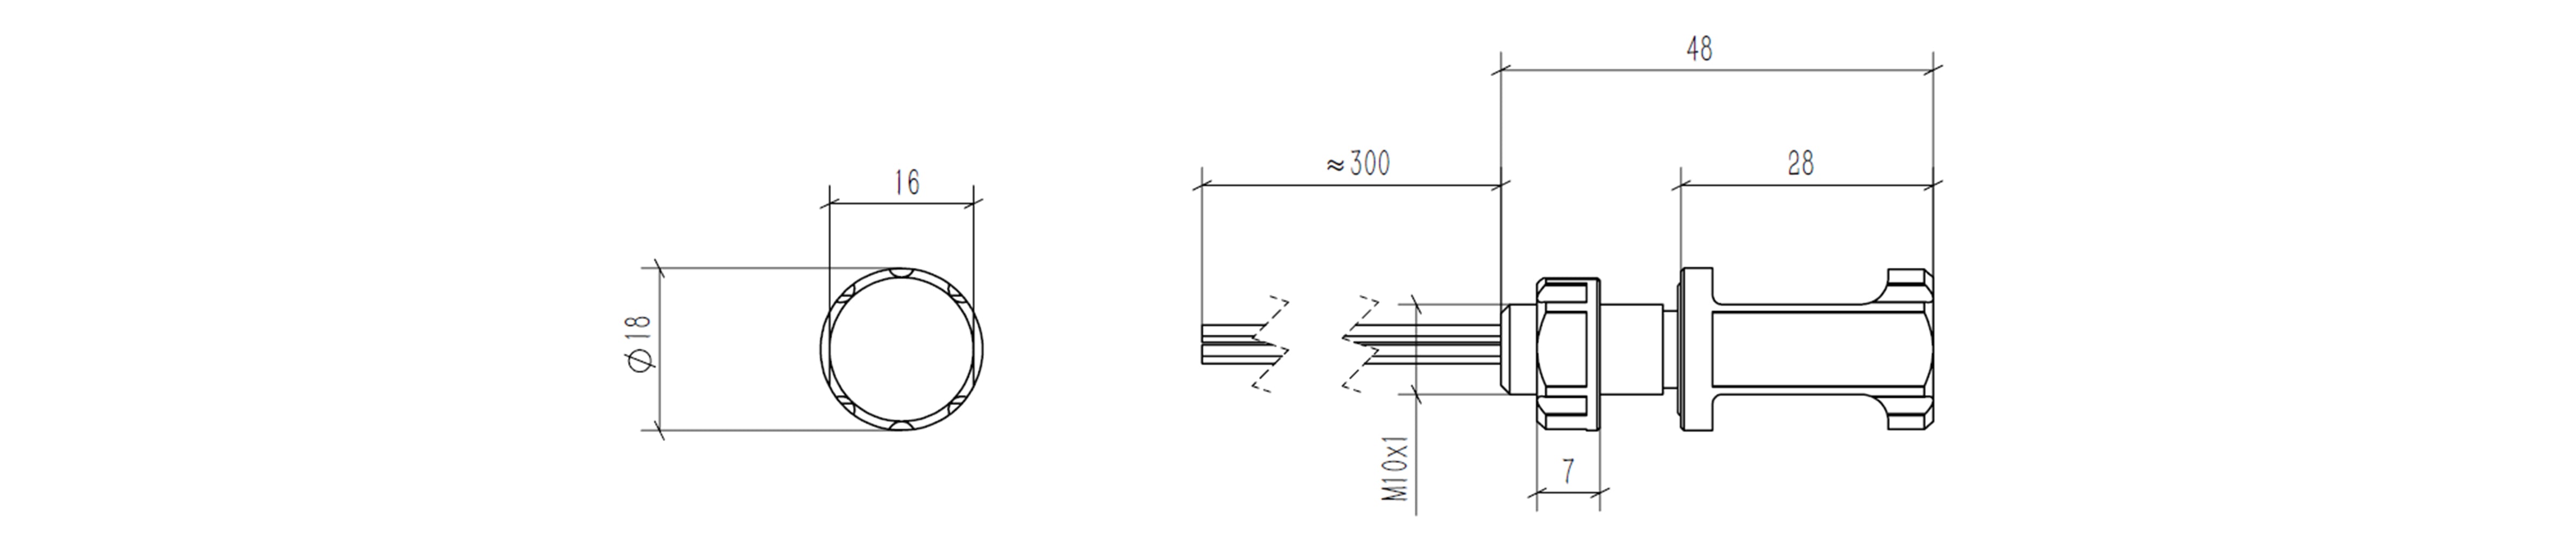
| Рекомендований розмір | Датчик температури води |
|---|---|
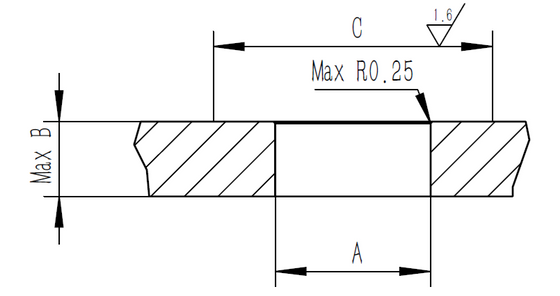
| Рекомендований розмір наскрізного отвору для прохідного корпусу (A) | Ø10.1 ± 0.1 |
| Товщина кришки люка (B) | 13 mm |
| Зона поверхні (C) | 20 mm |
Чи можна використовувати його в повітрі?
Так, датчик можна без проблем використовувати в повітрі.
Чи можна подовжити кабель?
Якщо кабель надто довгий або на шині I²C є кілька пристроїв, можуть виникати проблеми з часовими параметрами сигналів. Щоб зменшити їх, зменште опір резистора підтягування або використовуйте сильніше підтягування. Для надійного збільшення довжини кабелю також можна додати мікросхему повторювача чи ретранслятора I²C.
Чи впливає розміщення датчика в різьбовому корпусі на час реакції на зміну температури?
Алюмінієвий корпус зроблено якомога тоншим і заповнено епоксидною смолою з високою теплопровідністю для поліпшення часу реакції. Така конструкція мінімізує теплову інерцію.
Чи потребує датчик температури калібрування? Які дані передає інтерфейс I²C?
Датчик містить заводські калібрувальні коефіцієнти. Він передає 24-бітні дані АЦП через I²C, а температуру отримують шляхом застосування цих коефіцієнтів. Повні відомості та інструкції з реалізації наведено в посібнику датчика, доступному для завантаження.