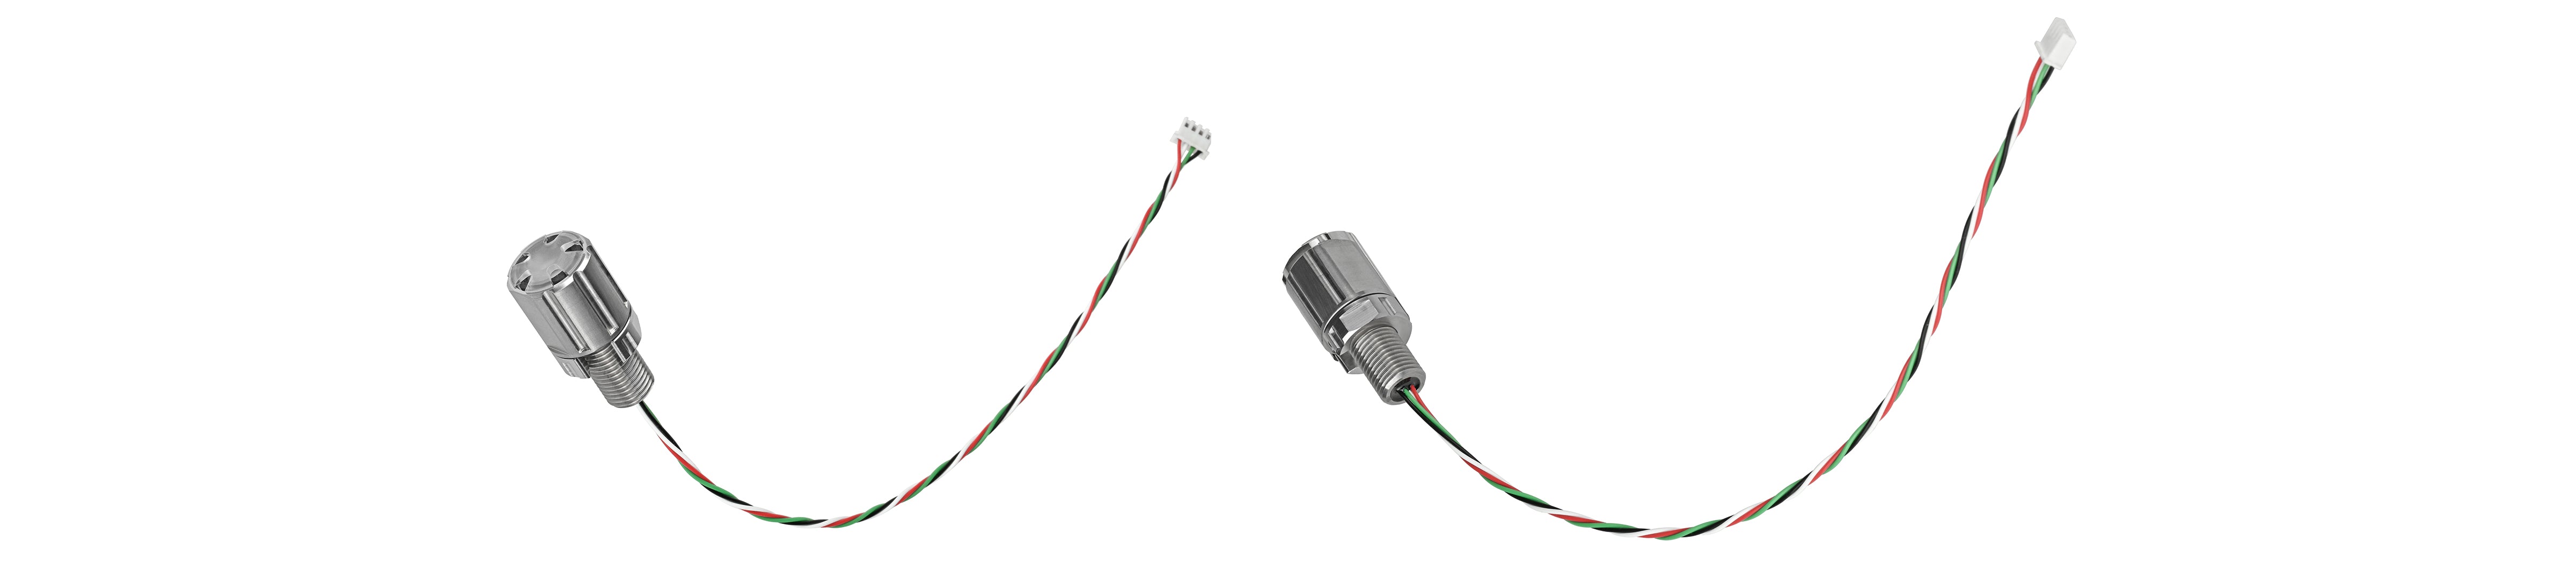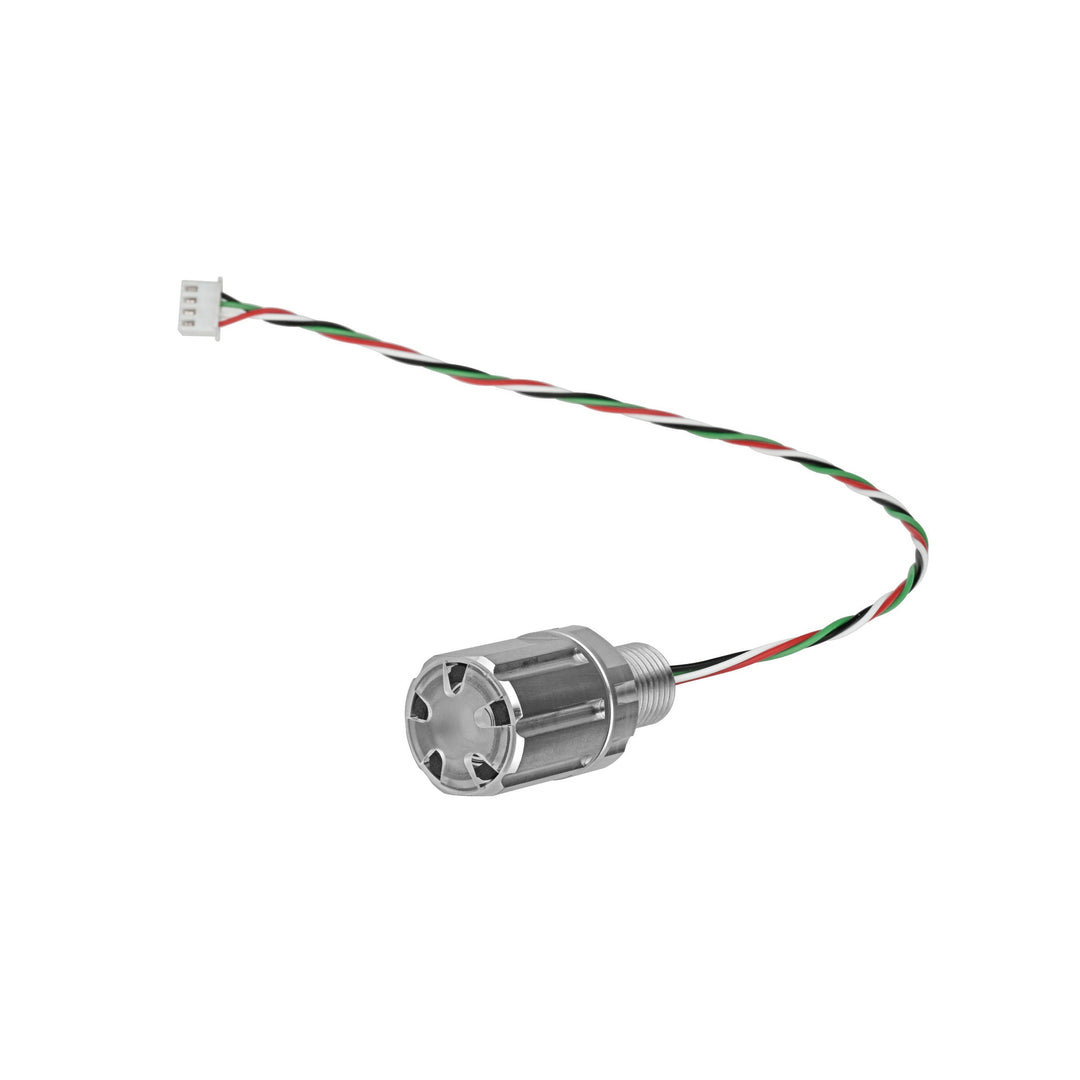
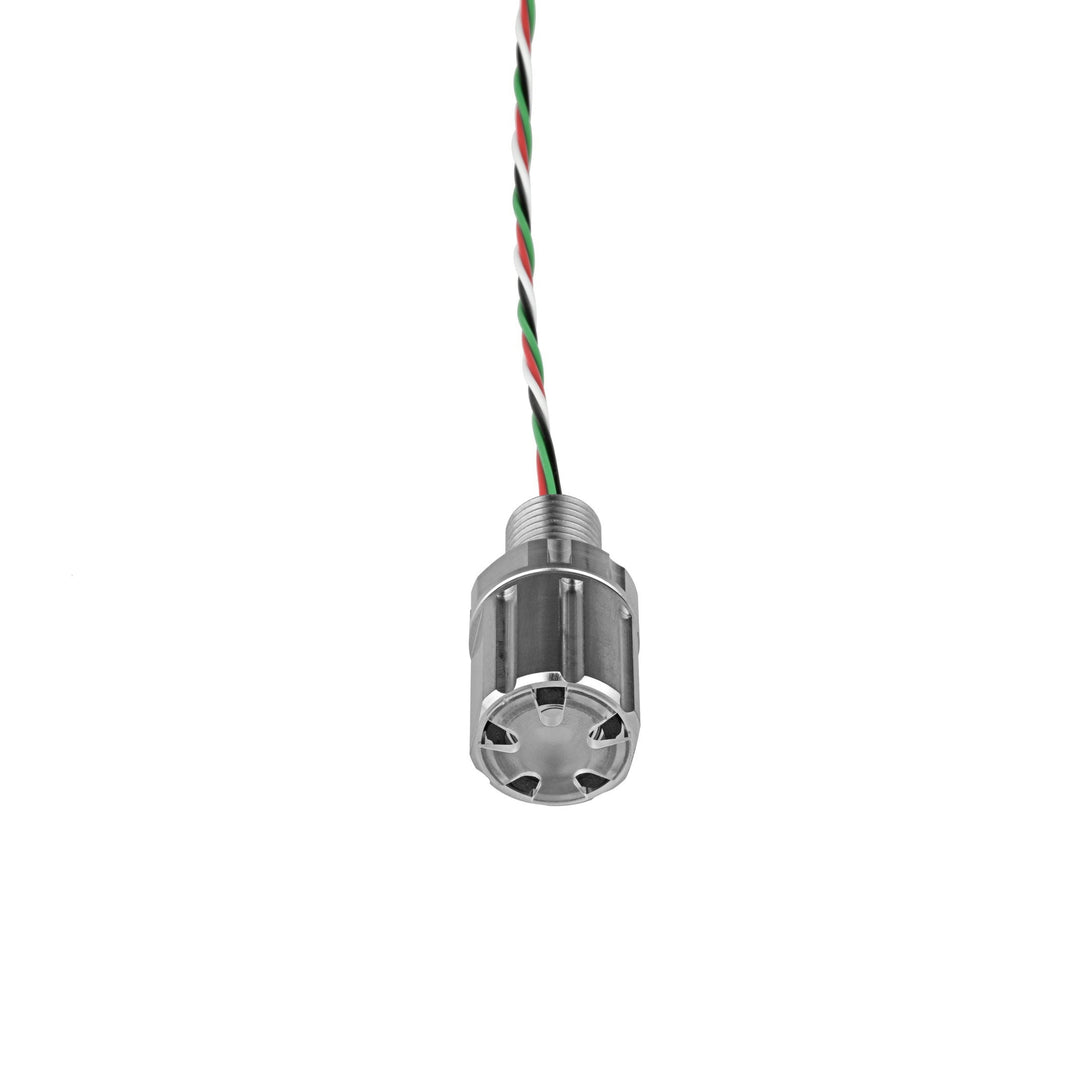
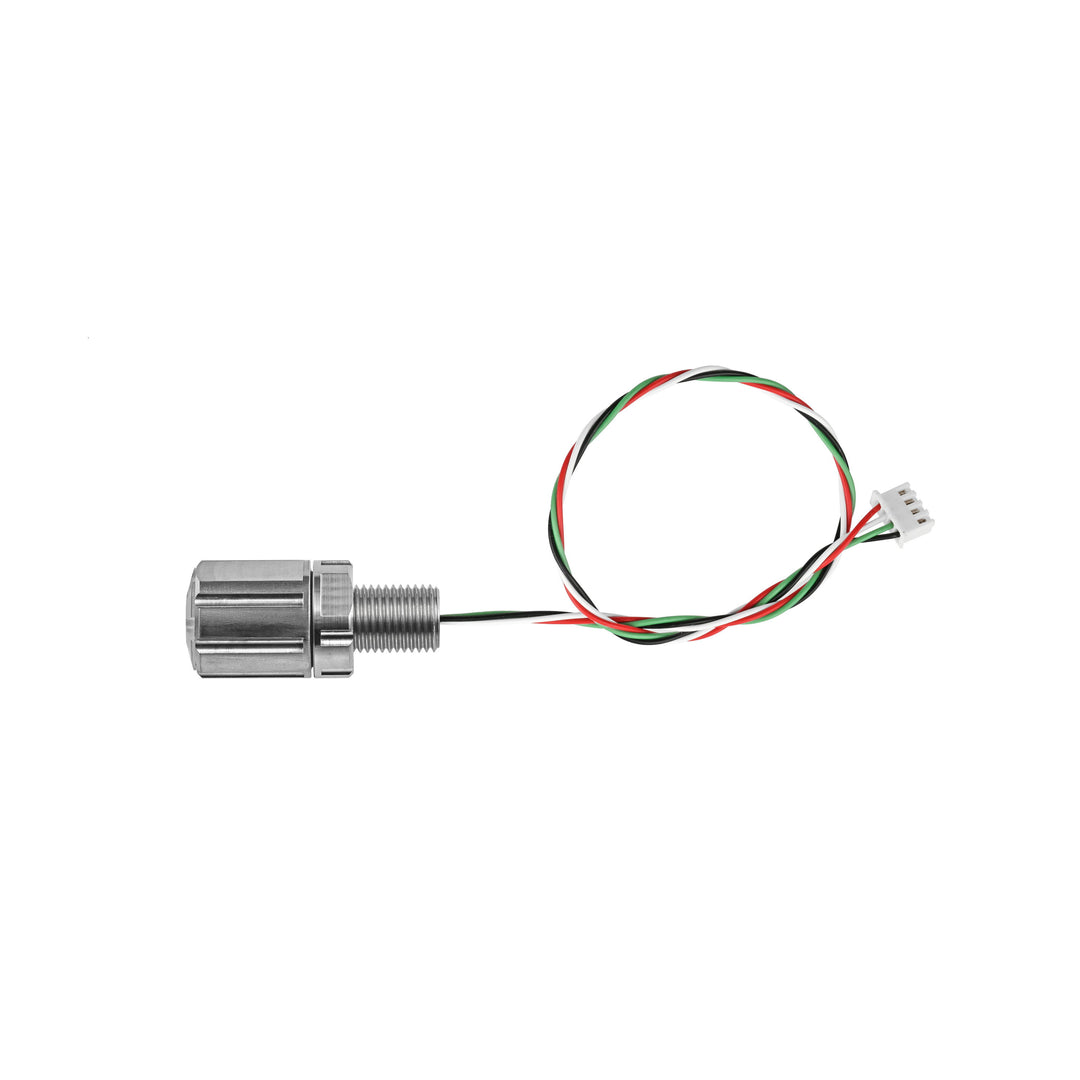
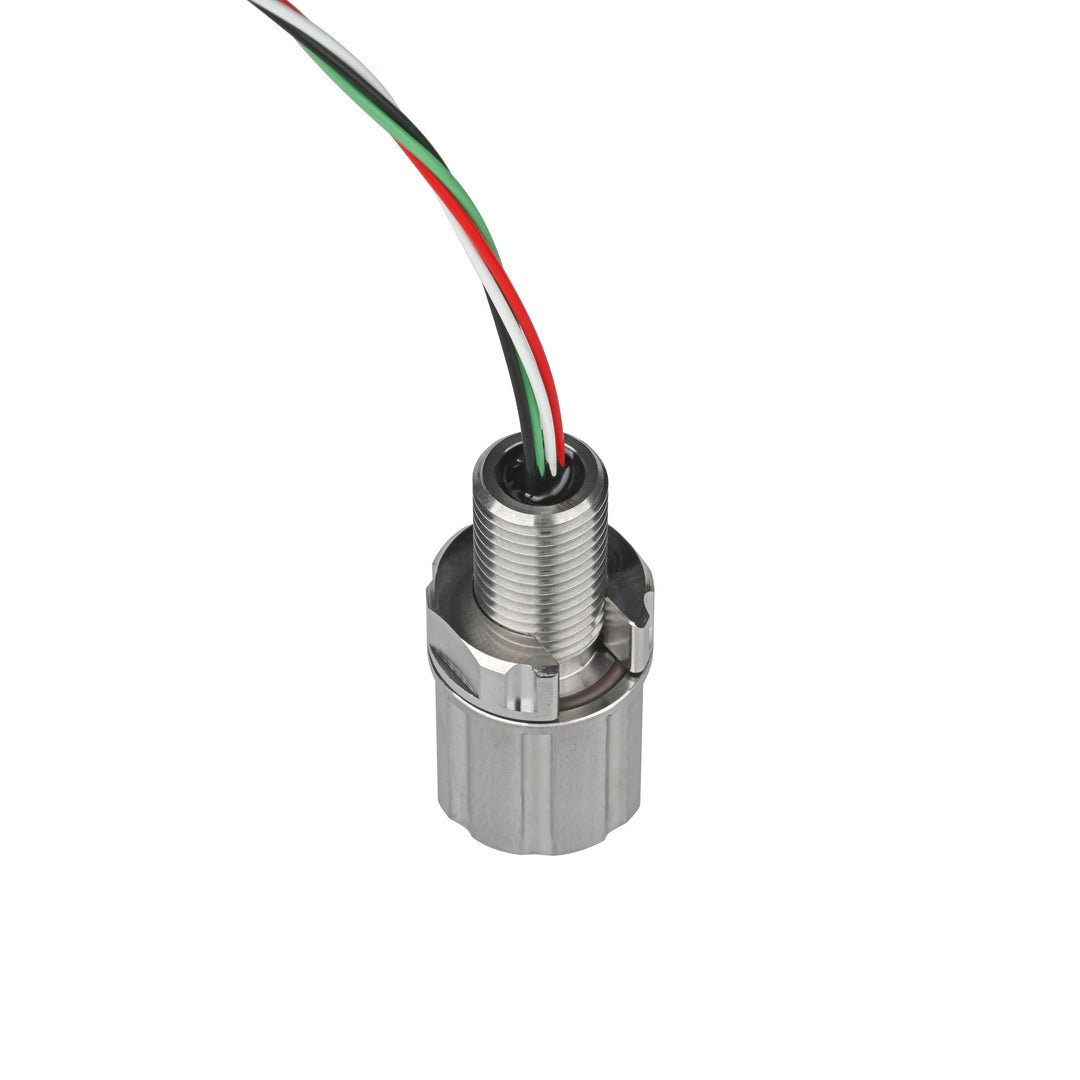
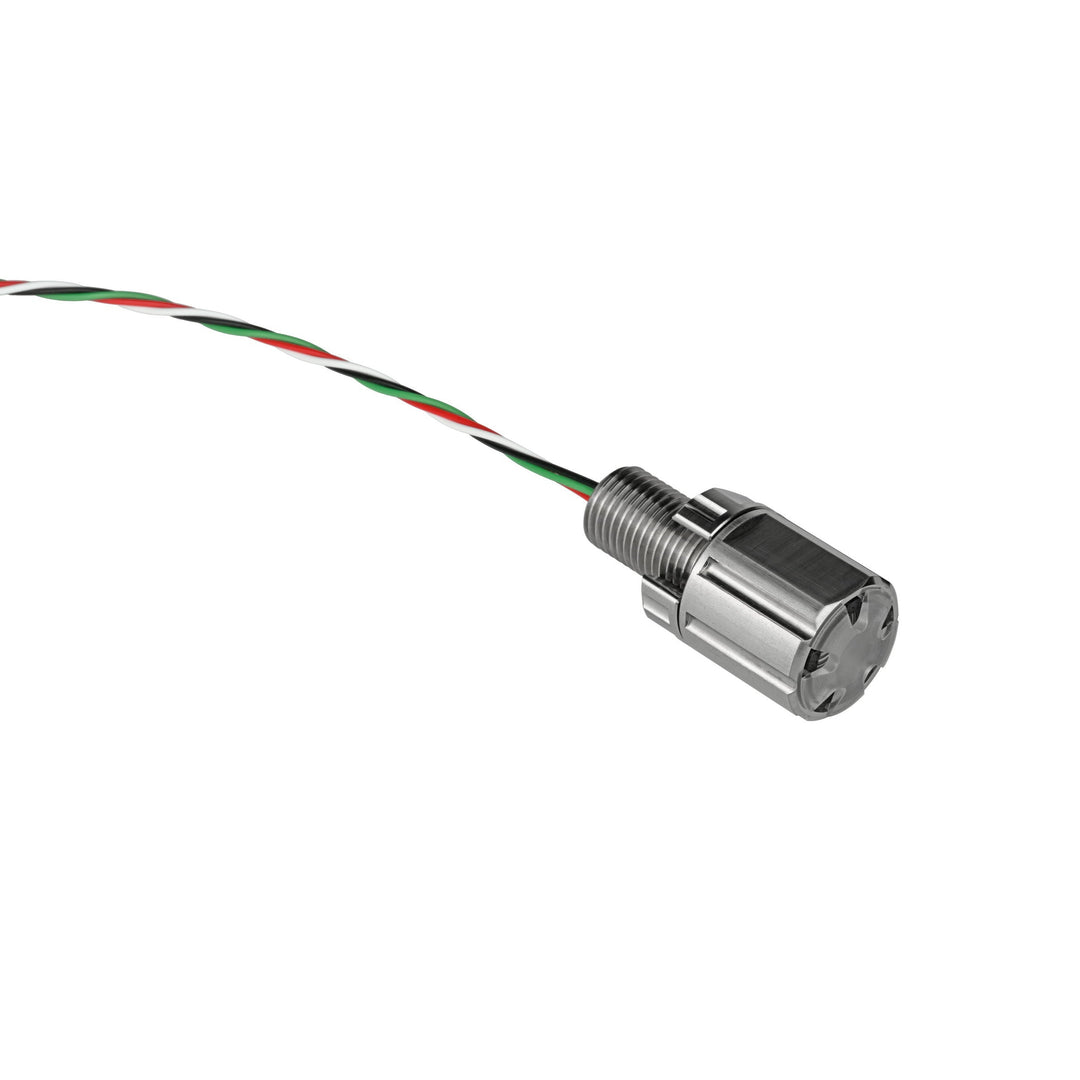
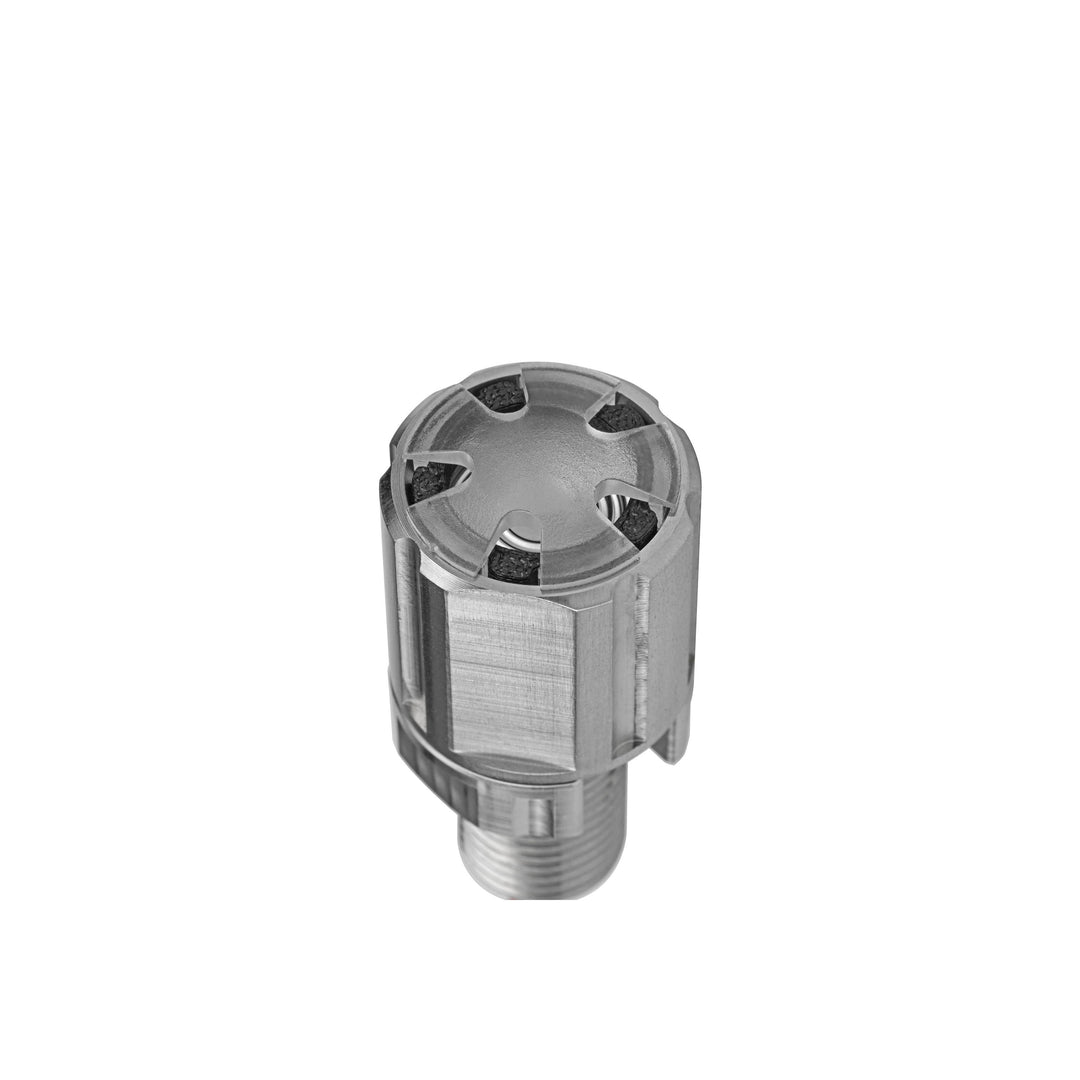


Cảm biến độ sâu M14 màng kim loại dưới biển được thiết kế cho ngâm dài hạn và độ bền trong môi trường dưới nước khắt khe. Cảm biến có màng thép không gỉ bền chắc, truyền áp suất nước bên ngoài đến mạch cảm biến bên trong qua buồng chứa dầu silicone. Kết cấu này cho phép vận hành không cần bảo trì và không cần làm khô hằng ngày—phù hợp cho các trường hợp triển khai liên tục.
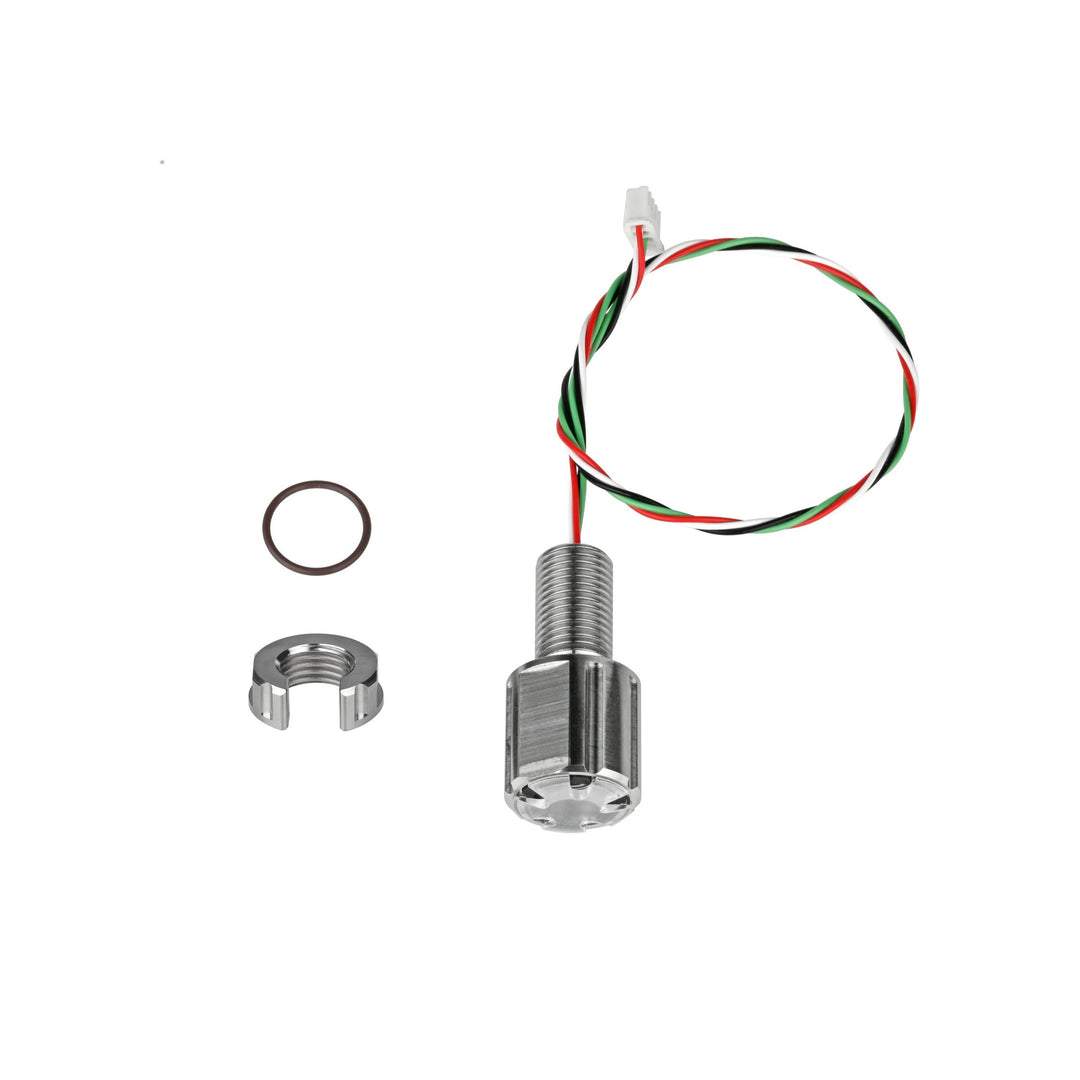
Bên trong là bo mạch xử lý tích hợp thu thập dữ liệu áp suất và nhiệt độ 24-bit, áp dụng bù nhiệt độ và xuất kết quả độ sâu và nhiệt độ đã xử lý theo thời gian thực. Các đầu ra này được truyền qua giao diện nối tiếp dùng giao tiếp USART mức TTL (logic 5 V, 115200 bps). Khác với cảm biến độ sâu dùng I²C kết nối trực tiếp với Pixhawk hoặc các hệ thống ArduSub tương tự, cảm biến này giao tiếp qua UART và cần vi điều khiển hoặc máy tính đồng hành có khả năng đọc dữ liệu nối tiếp TTL. Đầu nối XH2.54 4 chân tiêu chuẩn và dây pigtail 300 mm được bao gồm để tích hợp thuận tiện.
Kiến trúc này mang lại độ chính xác và độ tin cậy cao hơn, đặc biệt cho các trường hợp áp suất cao hoặc thời gian dài khi độ bền là yếu tố quan trọng. Thiết kế dầu và màng bên trong được làm kín cũng cách ly các phần tử cảm biến khỏi nhiễm bẩn vật lý hoặc trôi do độ mặn. Đối với ứng dụng ưu tiên độ bền cao và không cần bảo trì hằng ngày, cảm biến này là lựa chọn nâng cấp chắc chắn so với các tùy chọn I²C nhỏ gọn hơn.
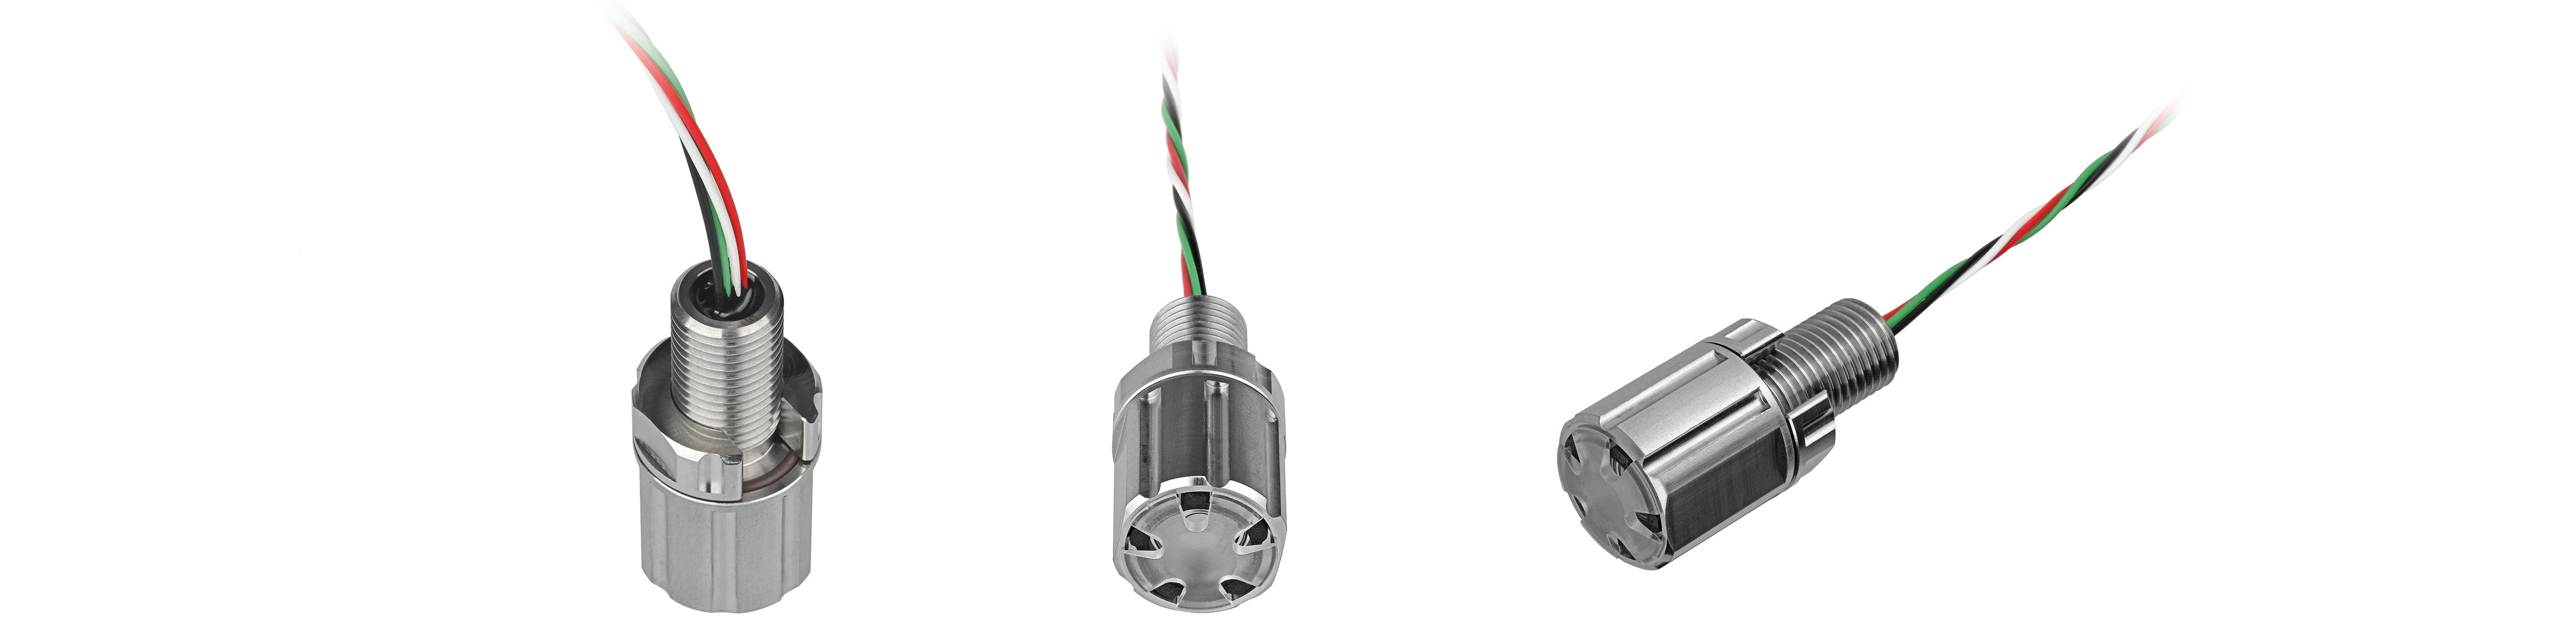

Cảm biến này phù hợp cho ngâm dài hạn và các ứng dụng yêu cầu độ tin cậy cao. Đối với triển khai nhỏ gọn, tiết kiệm chi phí, Blu-Sub có hai cảm biến độ sâu khác sử dụng nền tảng chip MS5837.
Cảm biến độ sâu M8 dưới biển (0–30 Bar)
Cảm biến độ sâu dựa trên I²C siêu nhỏ gọn với nắp bảo vệ cố định và thân ren M8, được thiết kế để tích hợp Pixhawk/ArduSub trong hệ thống hạn chế không gian.
Cảm biến độ sâu M10 dưới biển (0–30 Bar)
Cảm biến cỡ trung tương thích I²C với nắp bảo vệ tháo rời và vỏ ren M10, phù hợp cho cấu hình mô-đun và dễ tiếp cận khi bảo trì.

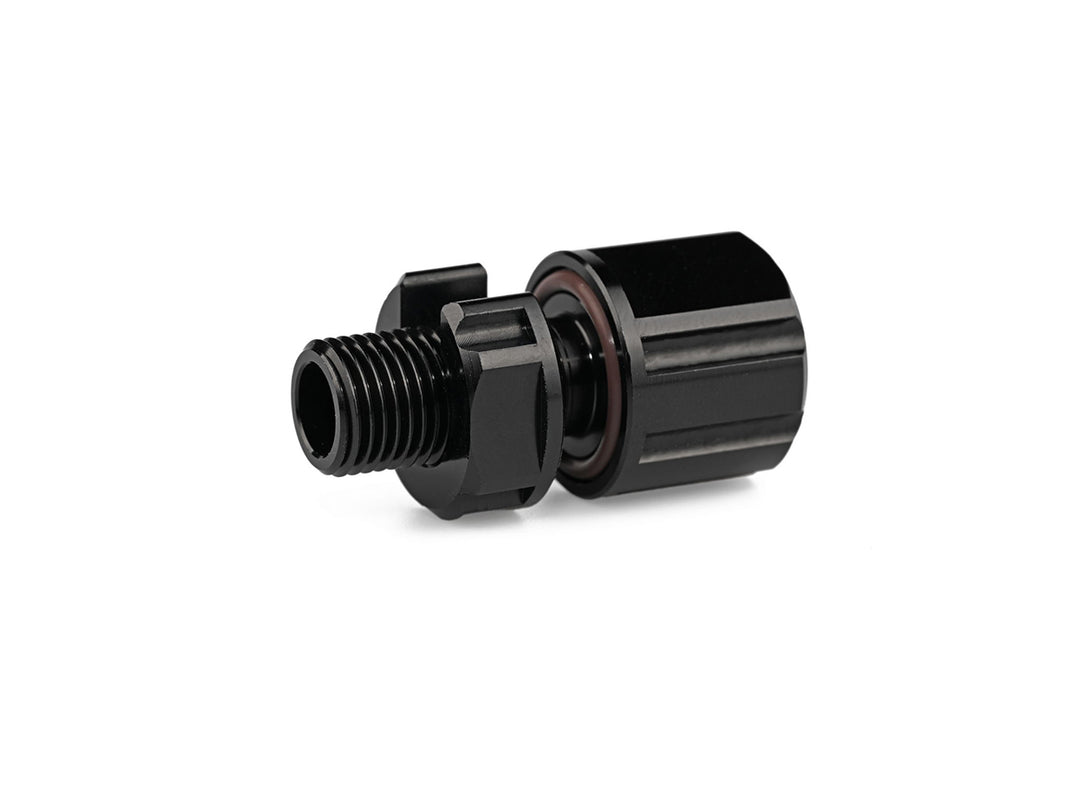
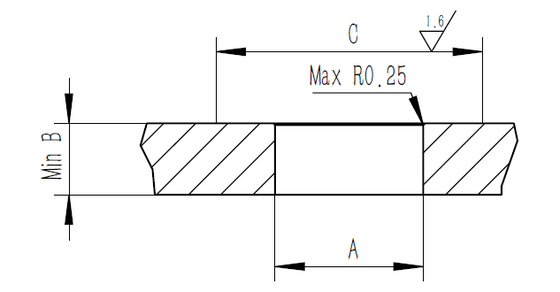
Cảm biến độ sâu M14 màng kim loại dưới biển lắp vào nhiều loại vỏ dưới biển Blu-Sub bằng lỗ lắp M14 có kích thước phù hợp. Mỗi vỏ phải bảo đảm làm kín đúng cách, độ dày xuyên vách và khoảng hở bên trong cho thân cảm biến và dây dẫn.
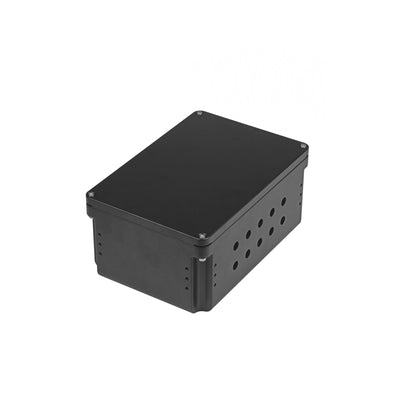
Hộp vỏ kín nước dưới biển
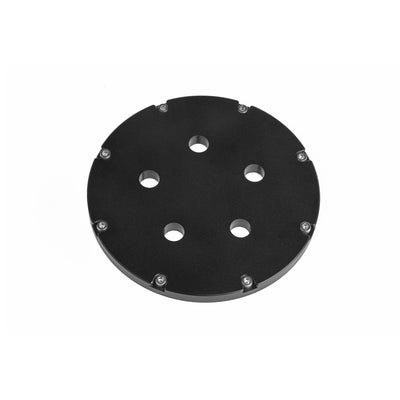
Vỏ nhôm nhỏ gọn định mức 300 m, khoan sẵn hai mươi cổng M10—phù hợp cho cảm biến, đèn báo hoặc công tắc M10. Lắp cảm biến M14 cần khoan tùy chỉnh.
Ống vỏ acrylic dưới biển
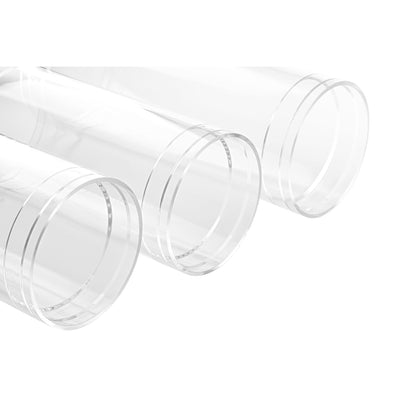
Thân acrylic đúc trong suốt định mức 250 m, dùng với nắp đầu và mặt bích tương thích. Lắp cảm biến M14 cần nắp đầu nhôm hoặc acrylic được khoan tùy chỉnh để bảo đảm làm kín và đỡ đúng cách.
Ống vỏ nhôm dưới biển
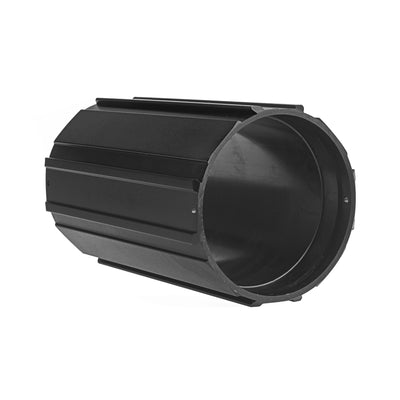
Vỏ nhôm bền chắc định mức 1,000 m. Lắp cảm biến M14 cần nắp đầu nhôm hoặc acrylic được khoan tùy chỉnh để bảo đảm gá lắp và làm kín chắc chắn. Phù hợp cho triển khai dài hạn hoặc nước sâu.
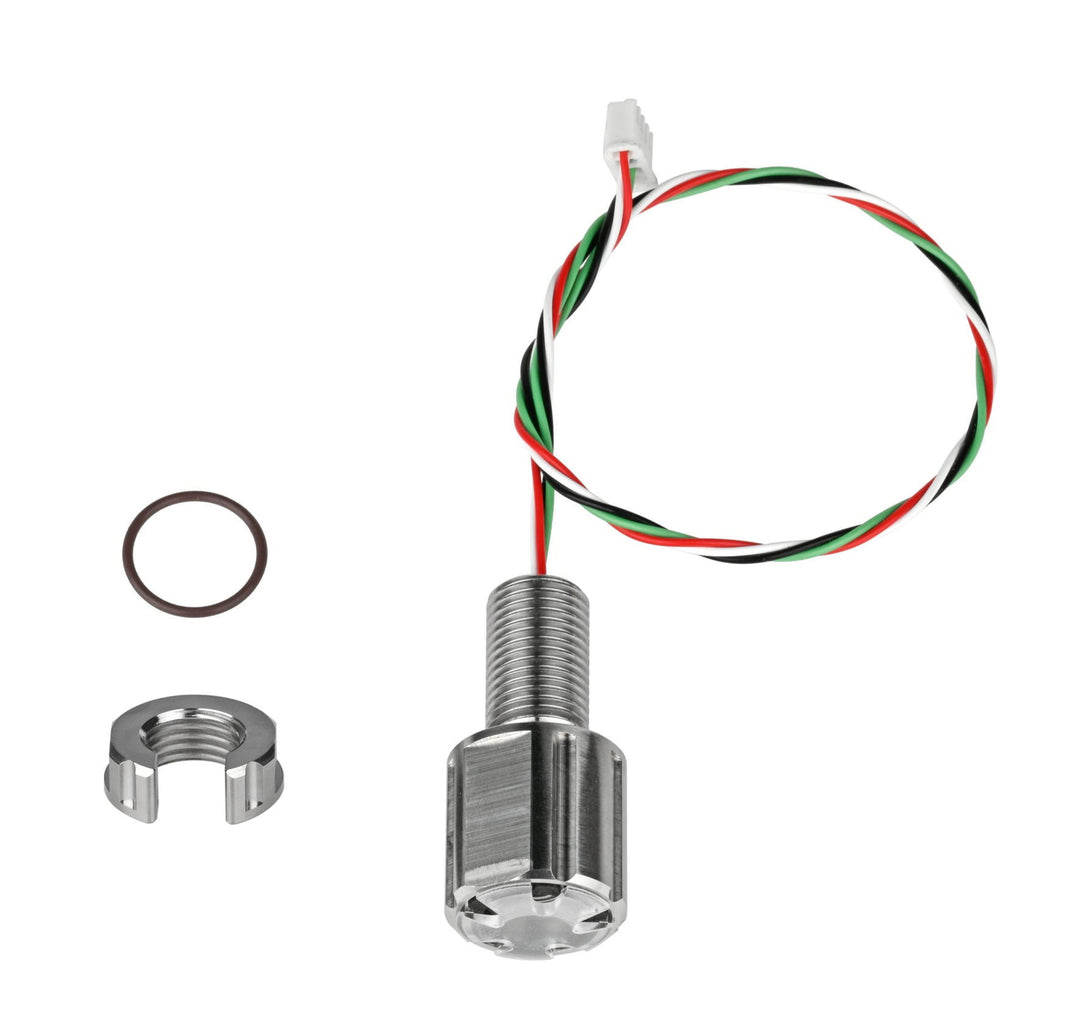
| Thông số kỹ thuật | Cảm biến độ sâu M14 |
|---|---|
| Ren | M14 × 1.5 |
| Vật liệu | Thép không gỉ |
| Điện áp | 5 V |
| Dòng điện định mức | 20 mA |
| Chế độ giao tiếp | USART (TTL) |
| Tốc độ baud | 115200 |
| Dải áp suất | 0–35 Bar |
| Quá áp | 2 × Dải áp suất |
| Sai số nội tại | ±0.2% FS (±0.72 m) |
| Dải sai số tổng | ±1% FS (3.6 m) |
| Nhiệt độ vận hành | -10 ~ 80 ℃ |
| Độ chính xác nhiệt độ | ±2 ℃ |
| Chiều dài dây | Khoảng 300 mm |
| Loại đầu nối | XH2.54–4Pin |
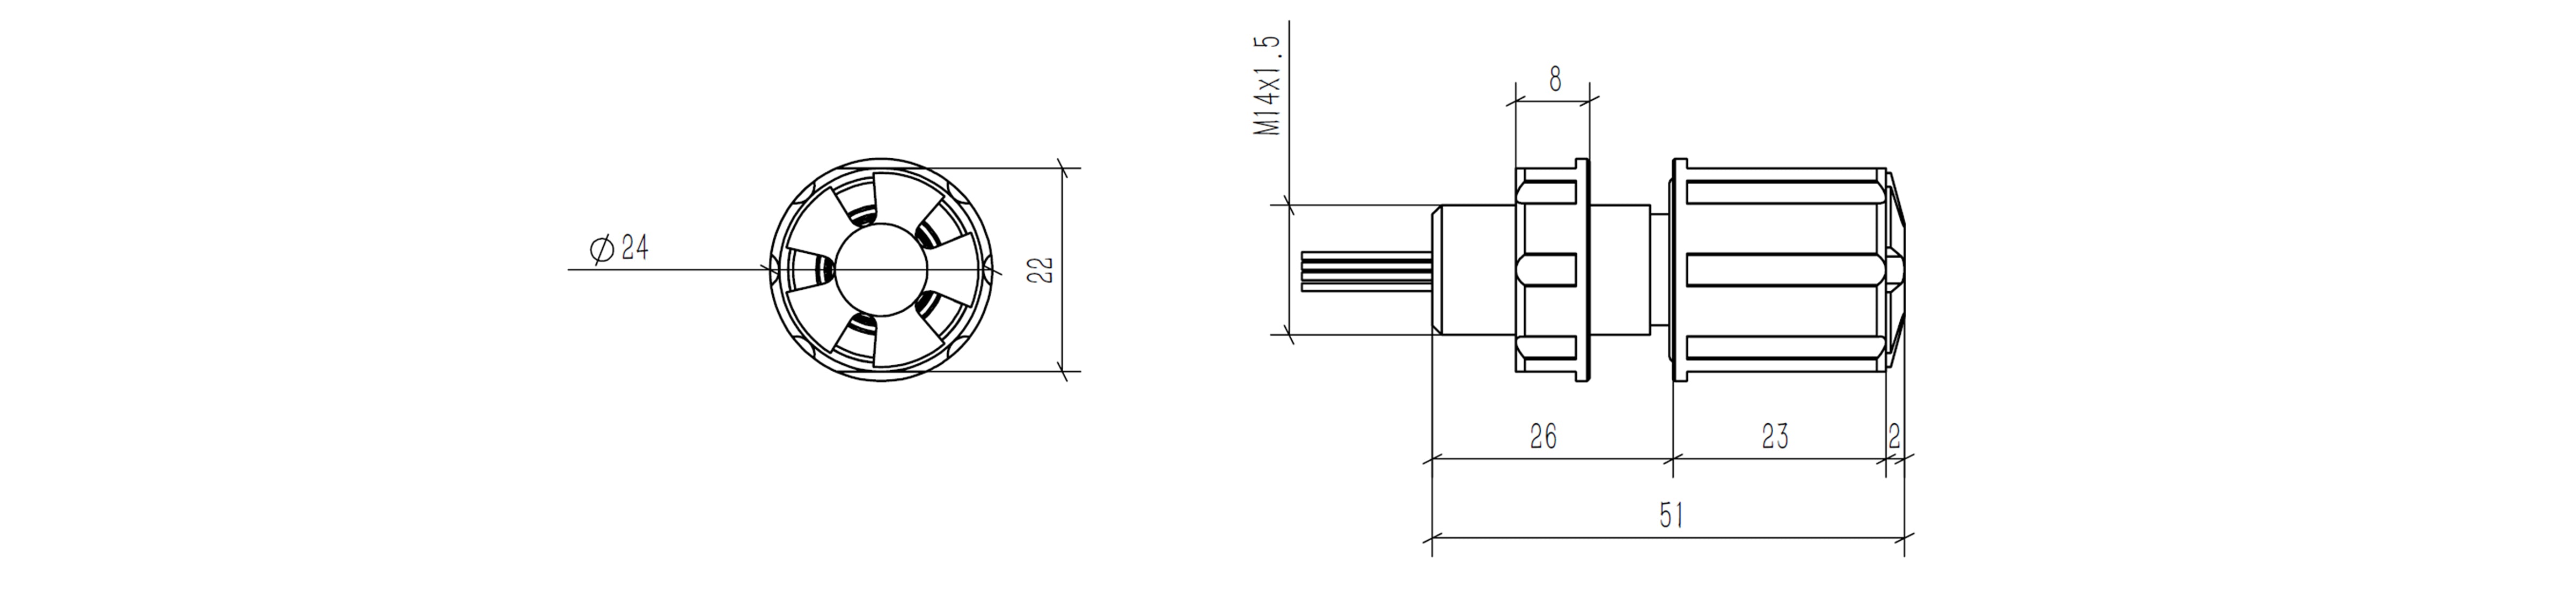
| Kích thước khuyến nghị | Cảm biến độ sâu M14 |
|---|---|
| Kích thước lỗ xuyên vách khuyến nghị (A) | Ø14.1 ± 0.1 |
| Độ dày nắp (B) | 18 mm |
| Phạm vi bề mặt (C) | 26 mm |
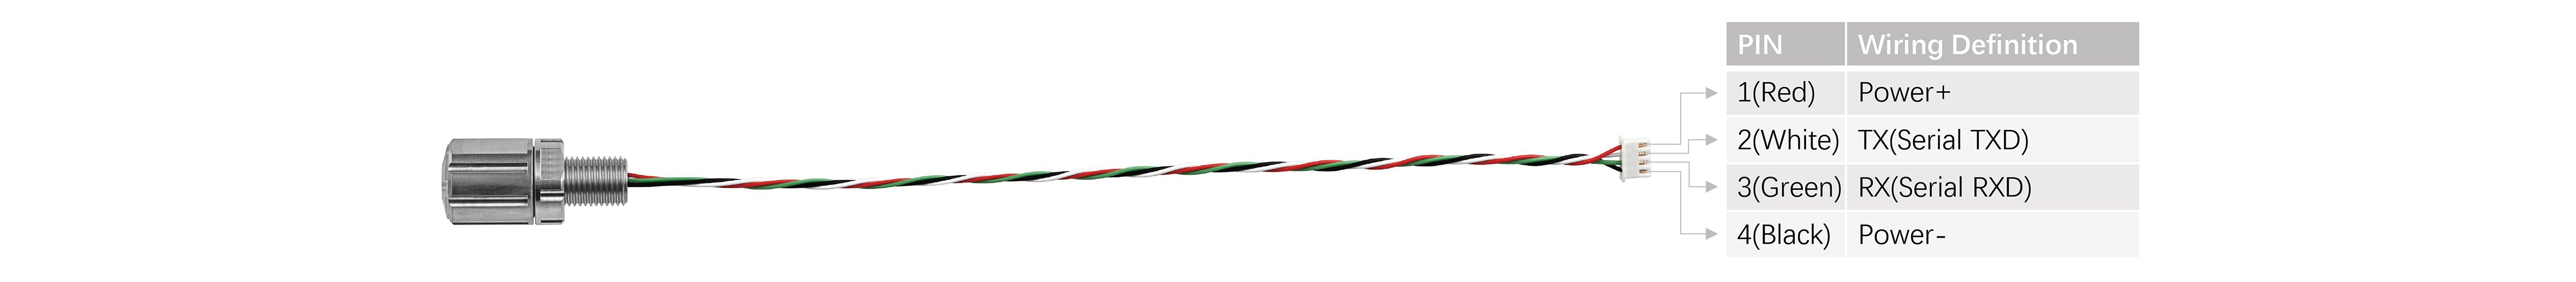
| Nhãn | Dây | Tên | Mô tả chức năng |
|---|---|---|---|
| 1 | Đỏ | + | Dương nguồn (5 Vdc) |
| 2 | Trắng | TX | Truyền cổng nối tiếp (TXD) |
| 3 | Xanh lá | RX | Nhận cổng nối tiếp (RXD) |
| 4 | Đen | - | Âm nguồn (GND) |
| Bộ điều khiển bên ngoài | Cảm biến độ sâu M14 |
|---|---|
| 5V | 5V |
| RXD | TXD |
| TXD | RXD |
| GND | GND |
T=XX.XXD=XX.XX\r\n\r\n: Kết thúc mỗi dòng dữ liệuT=25.27D=1.21 nghĩa là 25.27 °C và 1.21 m| Lệnh nối tiếp | Mô tả | Giá trị mặc định |
|---|---|---|
!Fxxxx\r\n |
Đặt cảm biến tính toán với một giá trị mật độ cụ thể. "xxxx" biểu thị mật độ chất lỏng được đặt. Nước ngọt: 997 kg/m³ | Nước mặn: 1029 kg/m³ |
997 |
!Dxx.xx\r\n |
Lệnh dành riêng để điều chỉnh độ lệch đầu ra độ sâu. "xx.xx" là độ lệch dấu phẩy động. |
0 |
!Txx.xx\r\n |
Lệnh dành riêng để điều chỉnh độ lệch đầu ra nhiệt độ. "xx.xx" là độ lệch dấu phẩy động. |
0 |
!!\r\n |
Tạm dừng đầu ra cảm biến. Cổng nối tiếp xuất tất cả tham số. | Không có |
!R\r\n |
Đặt lại bo mạch tính toán. | Không có |
!r\r\n |
Khôi phục tất cả cài đặt ban đầu. | Không có |
!C\r\n |
Xóa tất cả cài đặt độ lệch. | Không có |
!!\r\n):!D0.55 áp dụng cho giá trị đo -0.55 → Đầu ra = 0.00!D-0.10 áp dụng cho giá trị đo 0.10 → Đầu ra = 0.00!T1.00 áp dụng cho 25.00 °C → Đầu ra = 26.00 °C!T-1.00 áp dụng cho 25.00 °C → Đầu ra = 24.00 °C!Txx.xx\r\n bằng cách tham chiếu một nguồn nhiệt độ ngoài đã biết.
Có bo mạch xử lý tích hợp không?
Có. Cảm biến có bo mạch xử lý bên trong thu thập dữ liệu áp suất và nhiệt độ 24-bit, áp dụng bù nhiệt độ và xuất số đo độ sâu và nhiệt độ theo thời gian thực qua giao diện nối tiếp TTL.
Có thể nối dài dây không?
Cảm biến sử dụng giao tiếp nối tiếp TTL, không phù hợp với đường cáp dài. Nếu cần kéo dài dây, hãy dùng bộ chuyển mức để chuyển sang RS-232 hoặc RS-485 nhằm giảm tỷ lệ lỗi bit (BER).
Cảm biến có cần hiệu chuẩn không? Cổng nối tiếp xuất dữ liệu gì?
Cảm biến xuất trực tiếp giá trị độ sâu và nhiệt độ qua nối tiếp. Có thể hiệu chuẩn ở bề mặt nếu cần, nhưng đầu ra đã được xử lý và không cần giải mã hoặc bù bổ sung.
Nếu màng kim loại bị trầy xước hoặc móp thì sao?
Nếu màng bị biến dạng—chẳng hạn do hư hỏng từ cờ lê hoặc bị rỗ—không nên sử dụng vì điều này có thể ảnh hưởng cả độ chính xác dữ liệu và độ kín.
Tôi có thể dùng ngón tay tạo áp suất để kiểm tra cảm biến không?
Không. Áp lực bằng tay không đồng đều và có thể làm biến dạng màng kim loại nhạy cảm, đặc biệt do móng tay. Tránh mọi thử nghiệm bằng áp lực trực tiếp.
Có tương thích trực tiếp với ArduSub không?
Không, cảm biến sử dụng đầu ra nối tiếp TTL và không cắm-và-chạy với hệ thống ArduSub. Việc tích hợp cần firmware tùy chỉnh hoặc giao diện bổ sung.