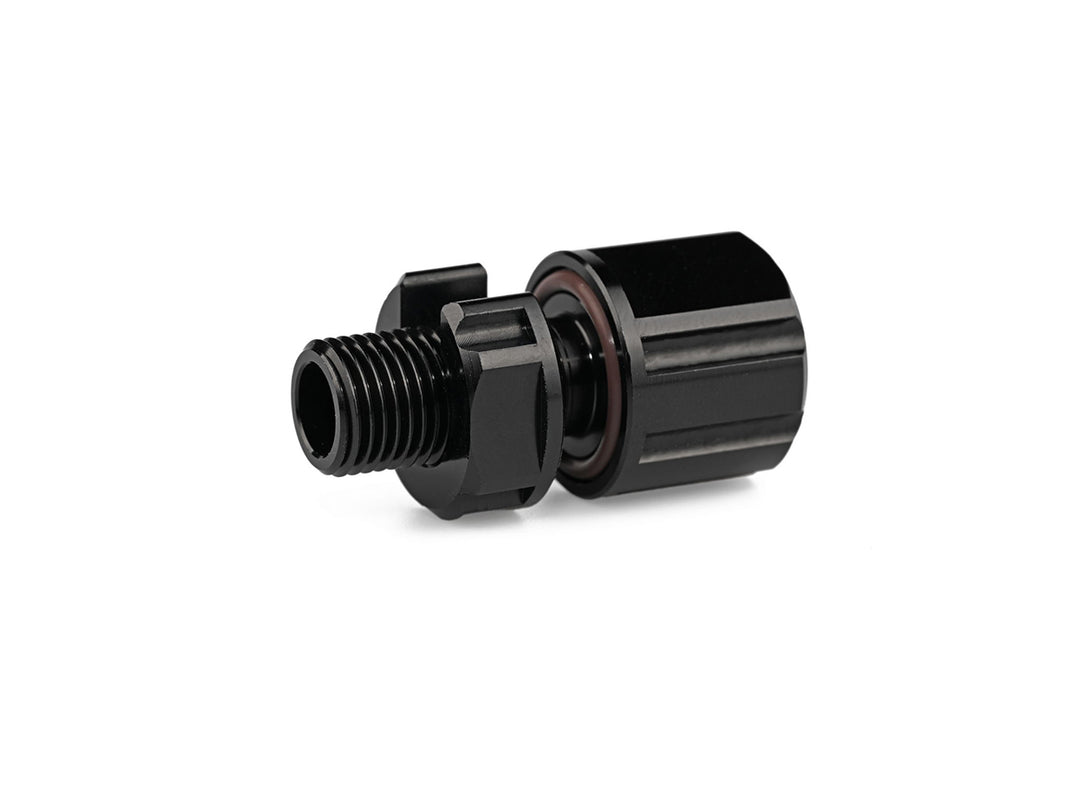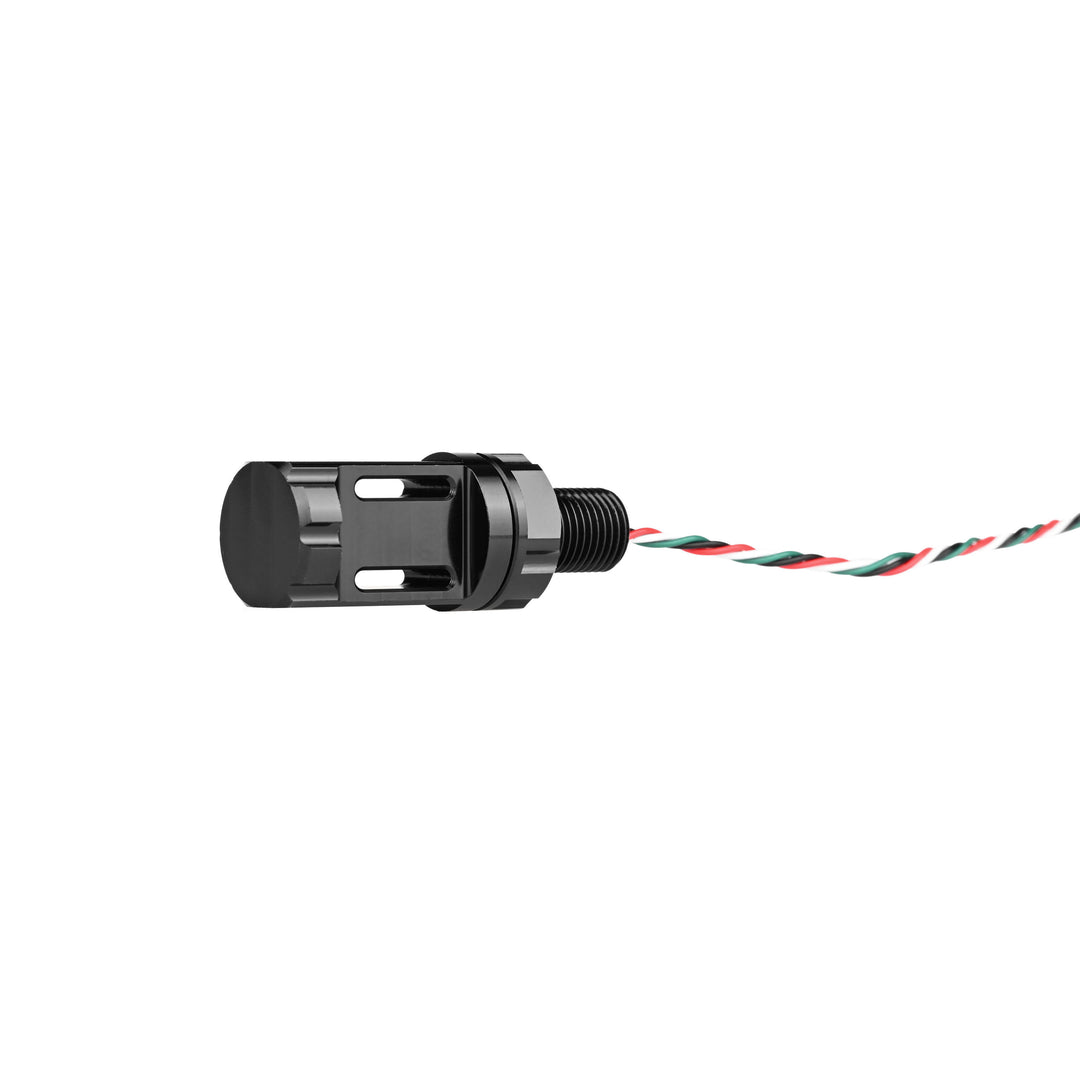
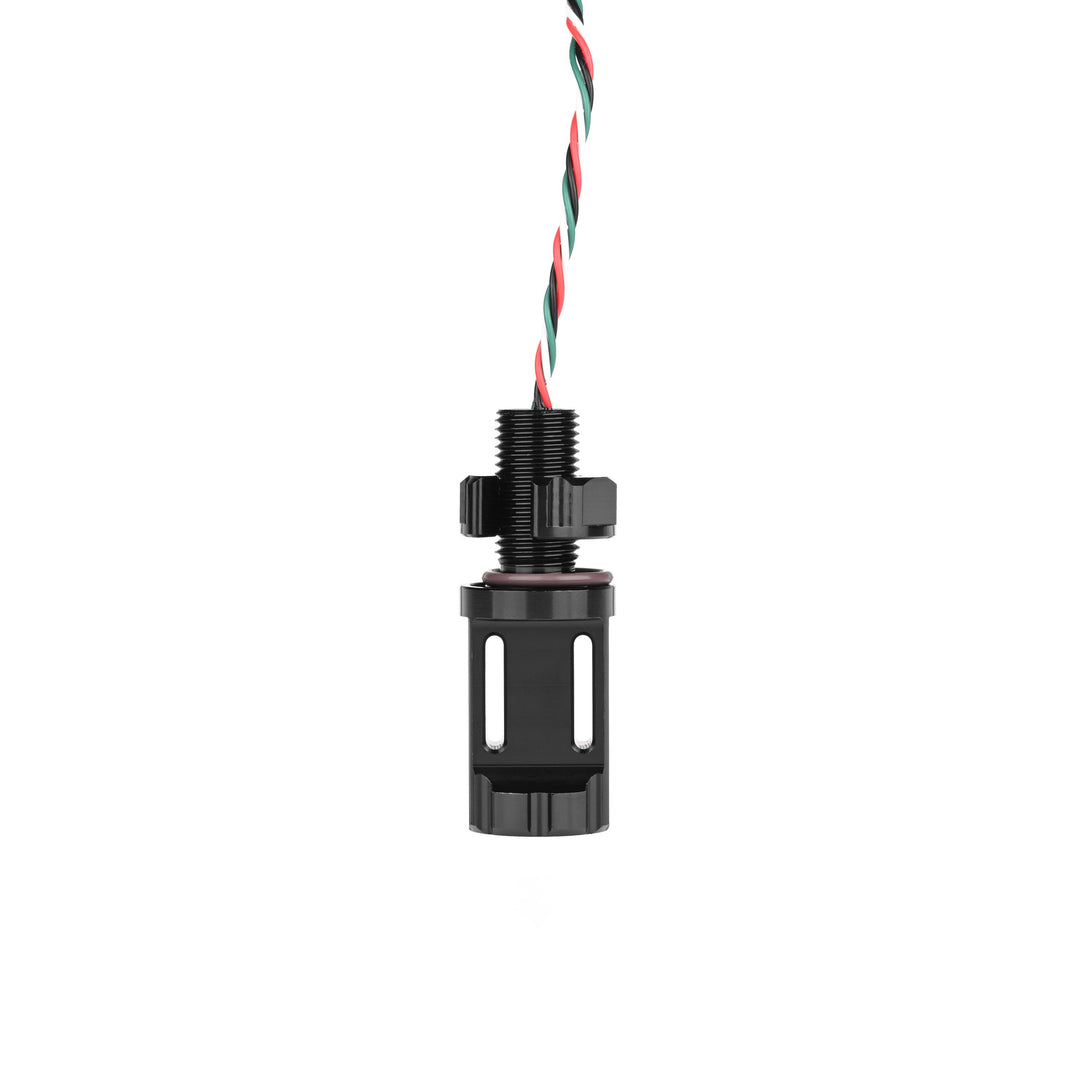
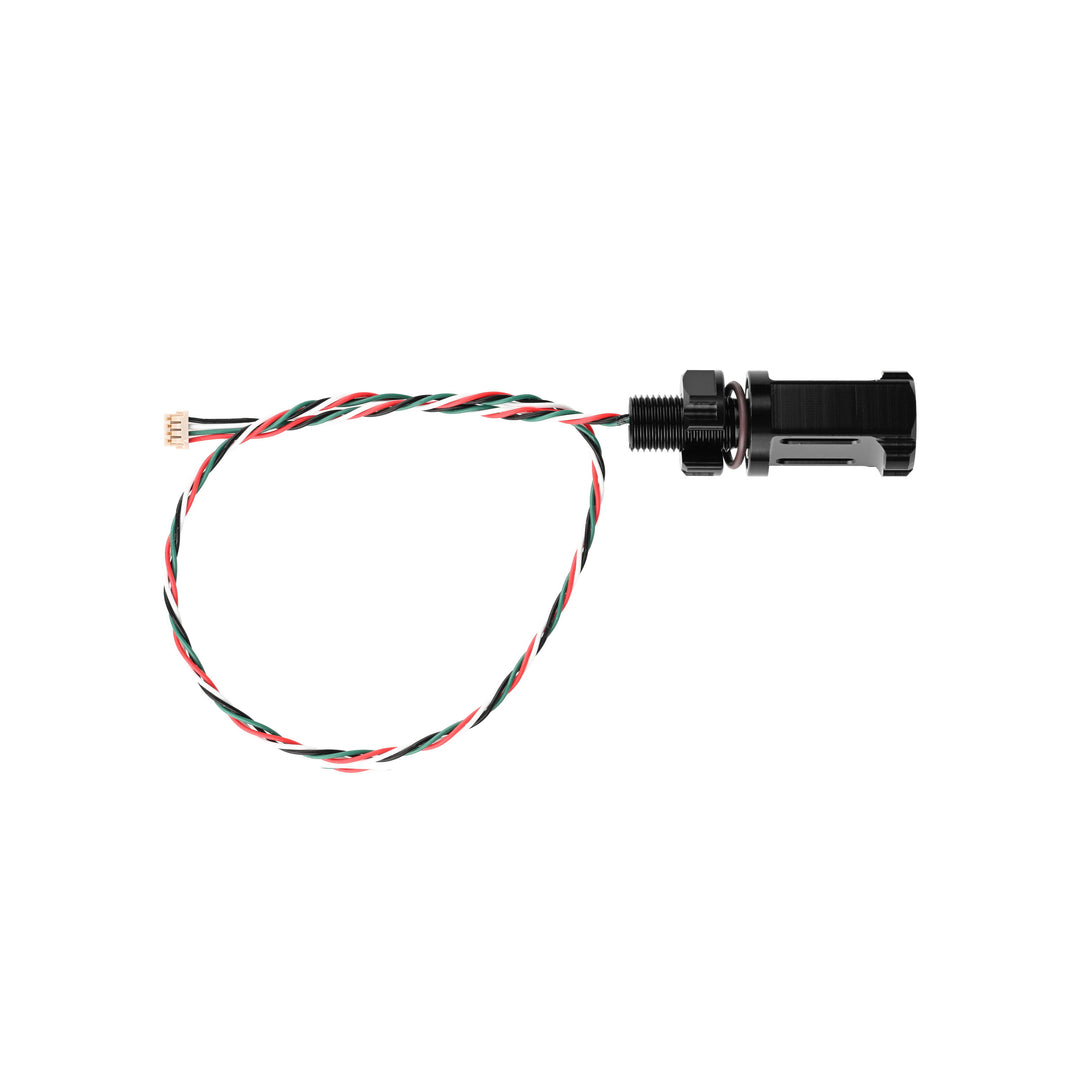


Progettato per offrire precisione e facilità di integrazione, il Sensore di temperatura dell'acqua Subsea M10 fornisce misurazioni digitali accurate della temperatura in ambienti Subsea impegnativi. Utilizza un elemento sensibile TSYS01 per raggiungere una precisione di ±0.1 °C nell'intervallo tipico da –5 a 50 °C e mantiene la stabilità in un ampio intervallo esteso da –40 °C a 125 °C.
Il sensore è calibrato in fabbrica e fornisce letture ADC grezze a 24 bit tramite I²C. Il controller o software collegato converte queste letture in temperatura utilizzando i coefficienti di calibrazione memorizzati nel sensore. Si collega direttamente ai sistemi Pixhawk tramite un connettore DF13-4S-1.25C e un'interfaccia I²C standard a 4 fili, consentendo una semplice integrazione con le piattaforme ArduSub e QGroundControl.
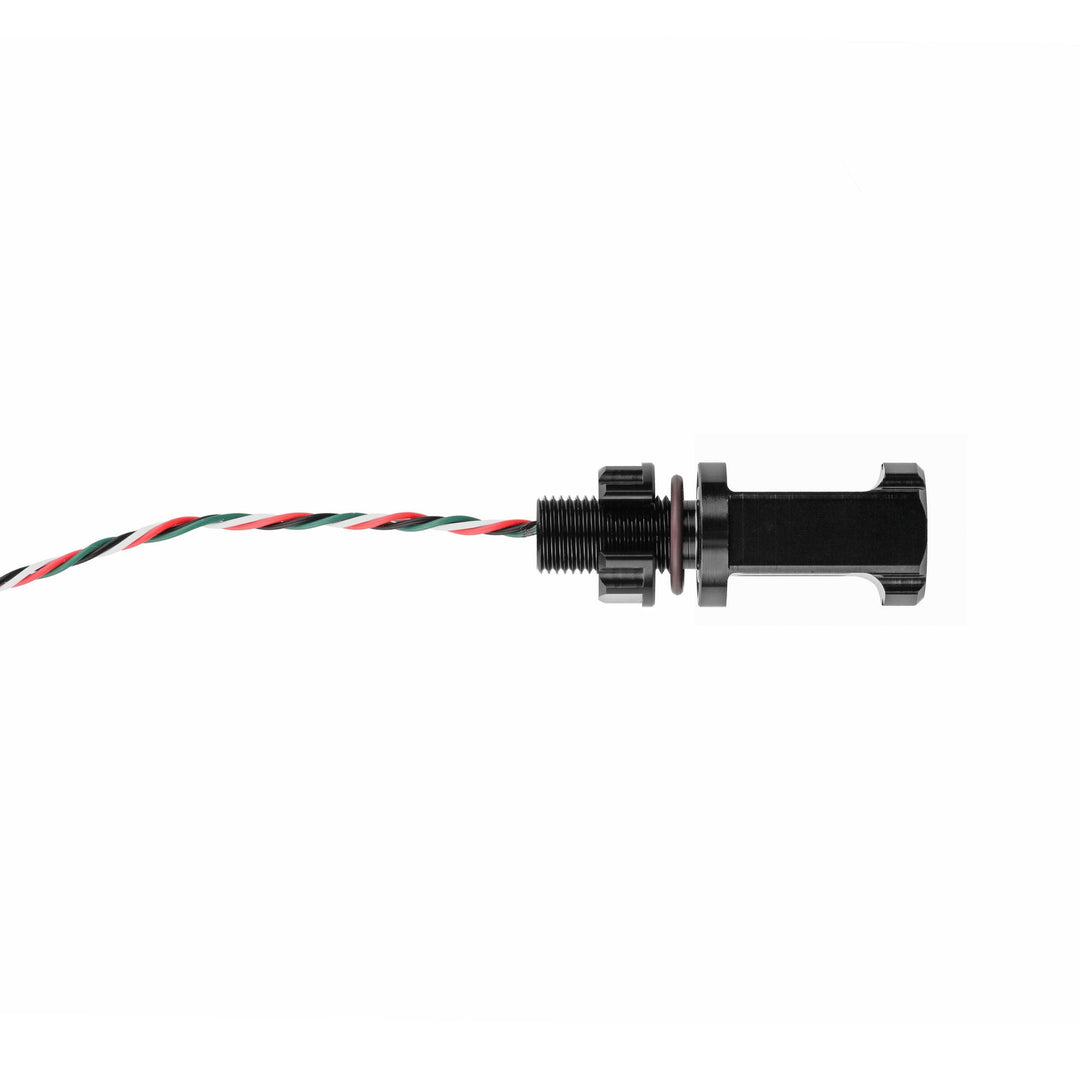
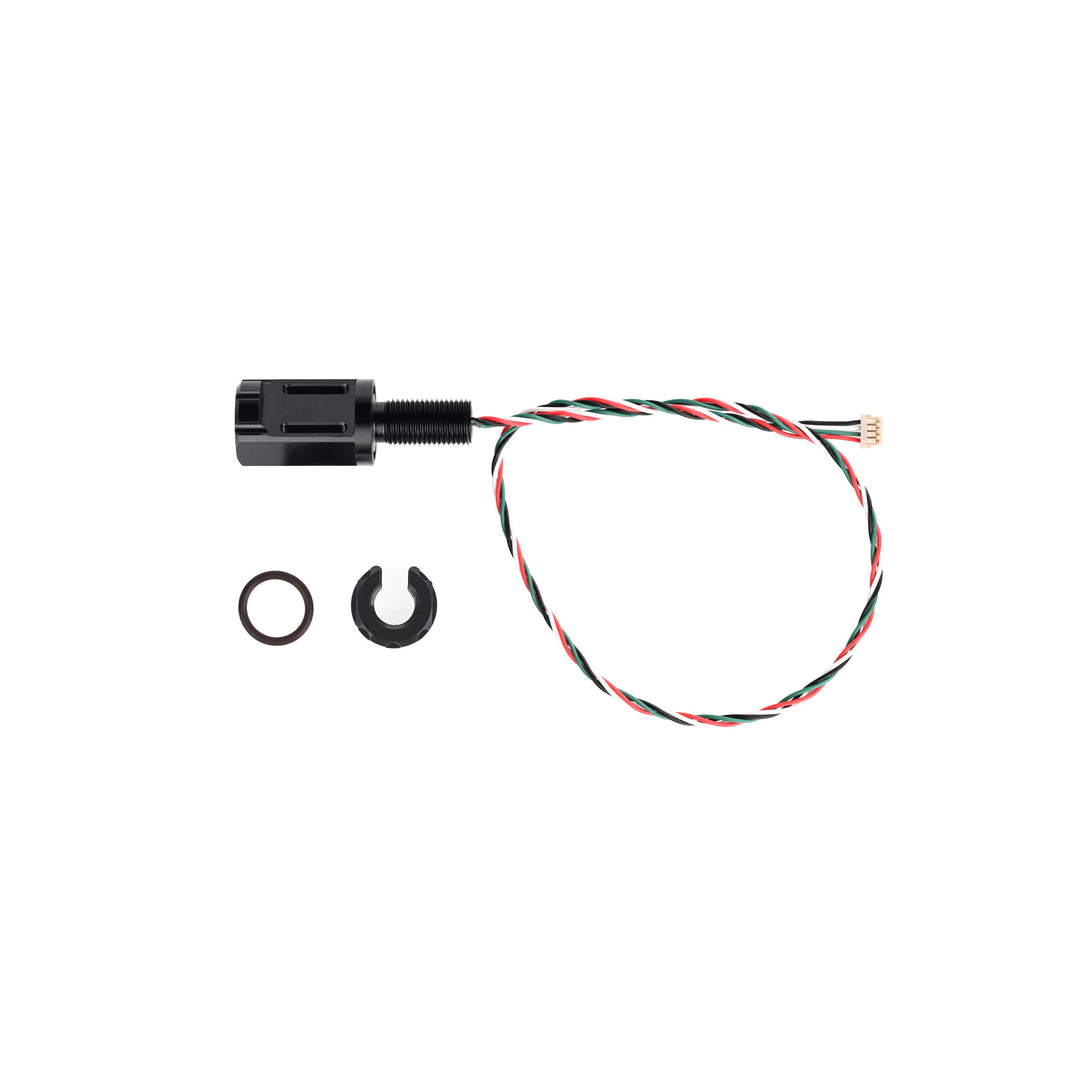
L'alloggiamento in alluminio con filettatura M10 semplifica l'installazione in involucri o passaparete Subsea. Incapsulato internamente con resina epossidica termoconduttiva, il sensore offre tempi di risposta rapidi proteggendo l'elettronica dalla pressione e dall'umidità a profondità fino a 1,000 metri.
Per tratte di cavo più lunghe o più dispositivi I²C, l'integrità del segnale può essere migliorata utilizzando resistenze di pull-up più forti o chip relè I²C. Il sensore è adatto anche all'uso in aria, offrendo flessibilità d'impiego sia nei sistemi subacquei sia in quelli di superficie.
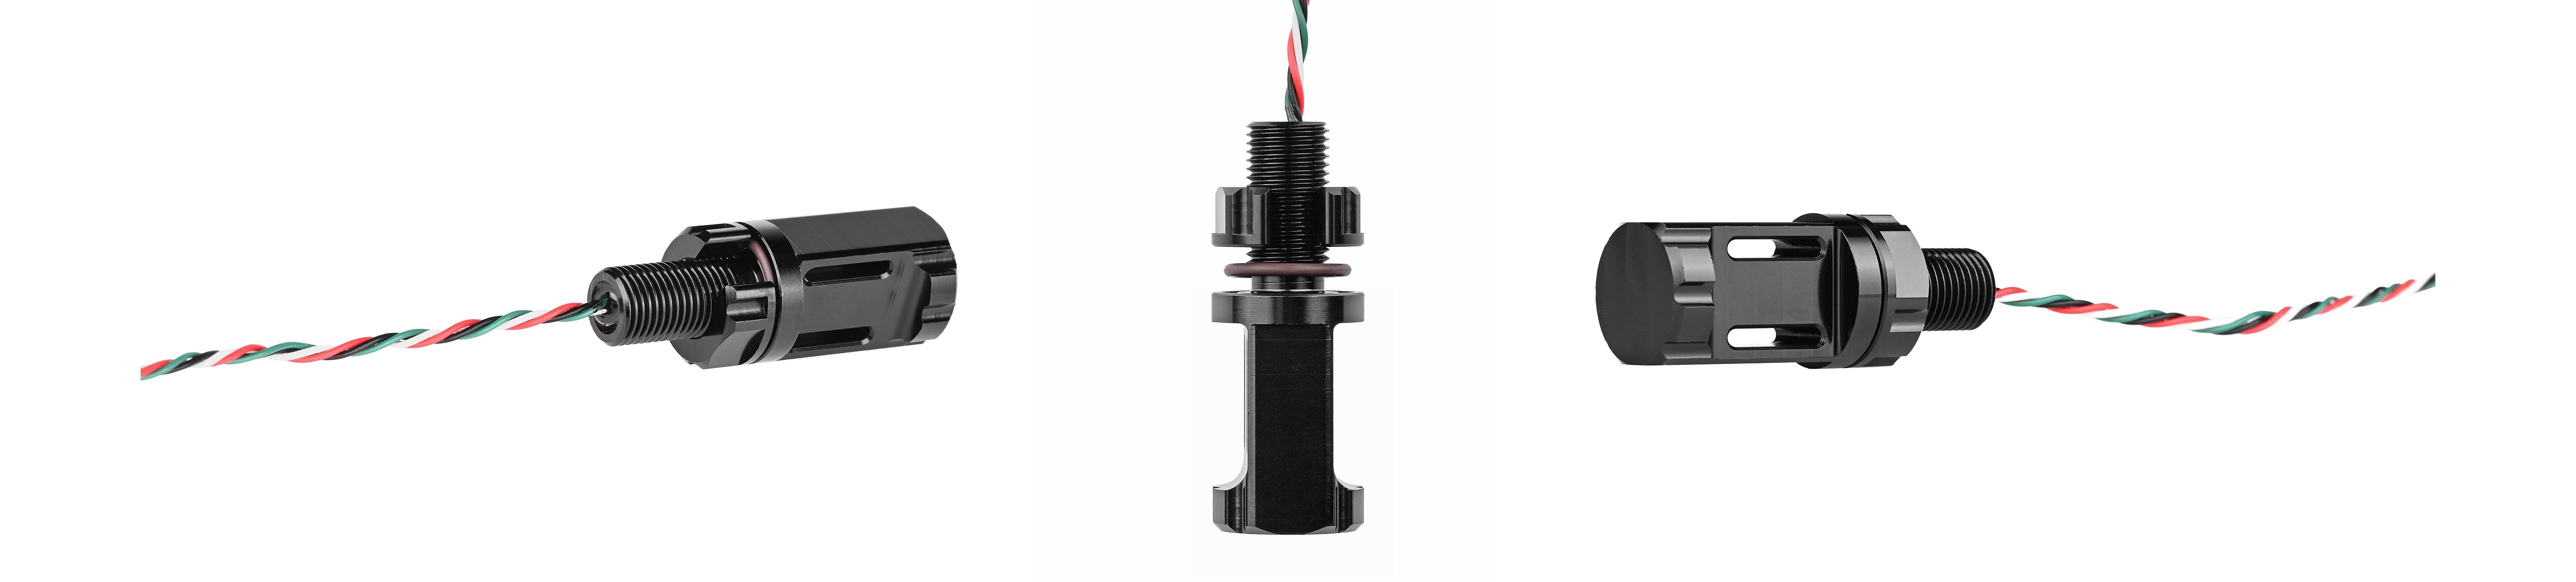

Il Sensore di temperatura dell'acqua Subsea M10 si integra facilmente negli involucri Subsea Blu-Sub utilizzando una porta di montaggio filettata M10 standard. Ogni involucro garantisce una tenuta adeguata e un supporto meccanico per il rilevamento accurato della temperatura in profondità. Verificare che lo spazio interno e lo spessore del pannello siano adatti al corpo e al connettore del sensore.
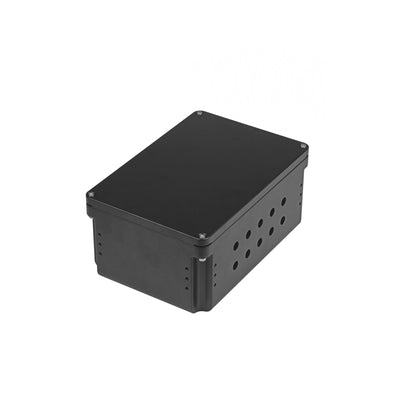
Scatola per involucro stagno Subsea
Involucro compatto in alluminio con profondità nominale di 300 m, preforato con venti porte M10, ideale per l'integrazione diretta di sensori con filettatura M10 come questo sensore di temperatura. Non sono necessarie modifiche.
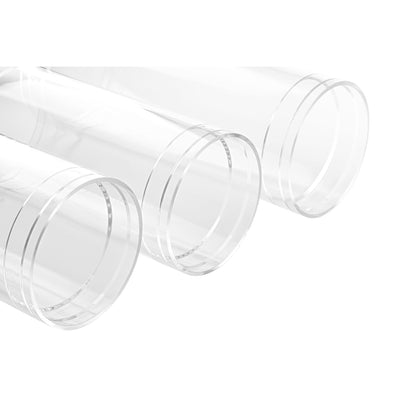
Tubo in acrilico per involucro Subsea
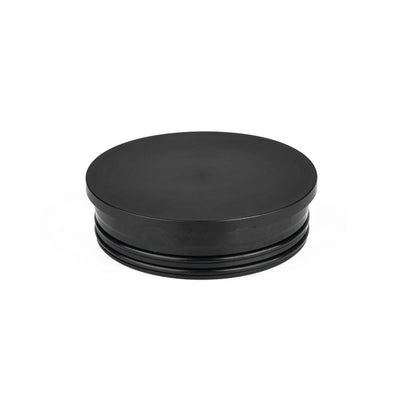
Tubo trasparente in acrilico colato con profondità nominale di 250 m, compatibile con tappi terminali Blu-Sub in alluminio o acrilico. Selezionare tappi terminali con porte di montaggio M10 per sostenere in sicurezza il sensore di temperatura.
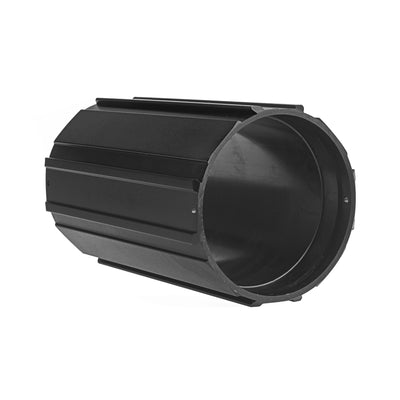
Tubo in alluminio per involucro Subsea
Involucro in alluminio per grandi profondità con profondità nominale di 1,000 m. Utilizzare con tappi terminali in alluminio o acrilico compatibili dotati di porte di montaggio M10 per l'impiego sicuro del sensore di temperatura in condizioni Subsea ad alta pressione.

Questo prodotto può essere installato utilizzando la Chiave di installazione universale M8/M10, uno strumento dedicato progettato per componenti Blu-Sub M8 e M10 in stile passaparete, come penetratori, interruttori, sensori e hardware di tipo connettore.
Il design compatto a doppia estremità consente l'installazione in layout stretti o ravvicinati, mentre le asole passacavo permettono alla chiave di scorrere sui cavi già collegati, consentendo installazione o manutenzione senza scollegare il cablaggio.
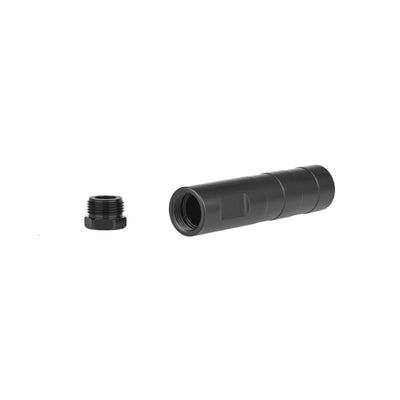
Il Tubo di accoppiamento M10 Subsea offre una soluzione di montaggio esterno per il sensore di temperatura dell'acqua quando non è possibile installarlo direttamente in un involucro. Offre spazio interno per il cablaggio e può essere sigillato con resina epossidica per mantenere l'integrità impermeabile e proteggere le connessioni. Ideale per configurazioni modulari ROV o AUV in cui l'accessibilità del sensore e un instradamento ordinato dei cavi sono essenziali.

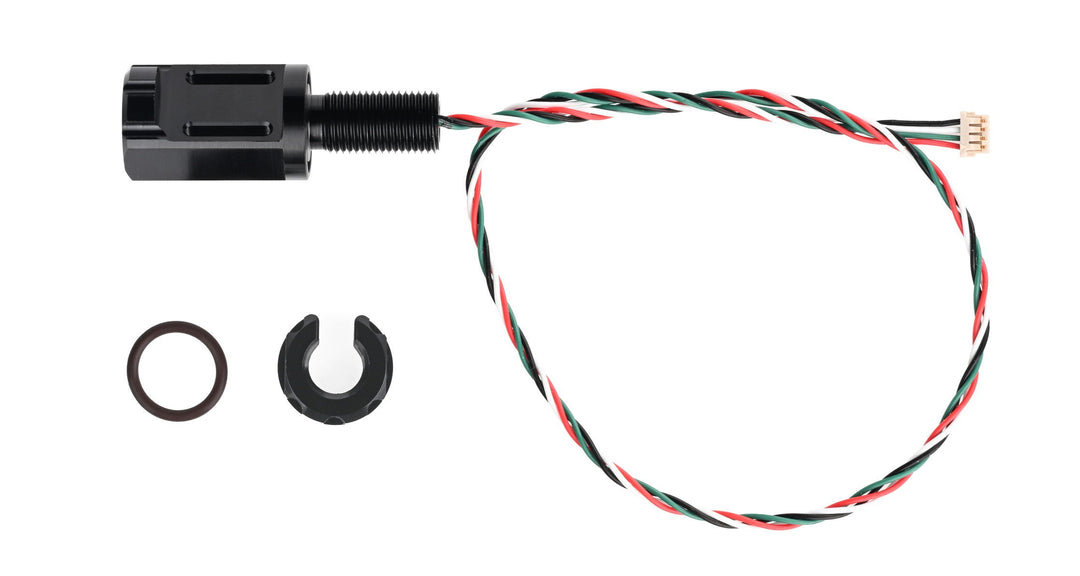
| Specifica | Sensore di temperatura dell'acqua Subsea M10 |
|---|---|
| Filettatura | M10×1 |
| Materiale | Alluminio anodizzato nero |
| Peso | 19.5 g |
| Tensione | 5 V |
| Livelli logici IIC (SCL/SDA) | 3.3 V |
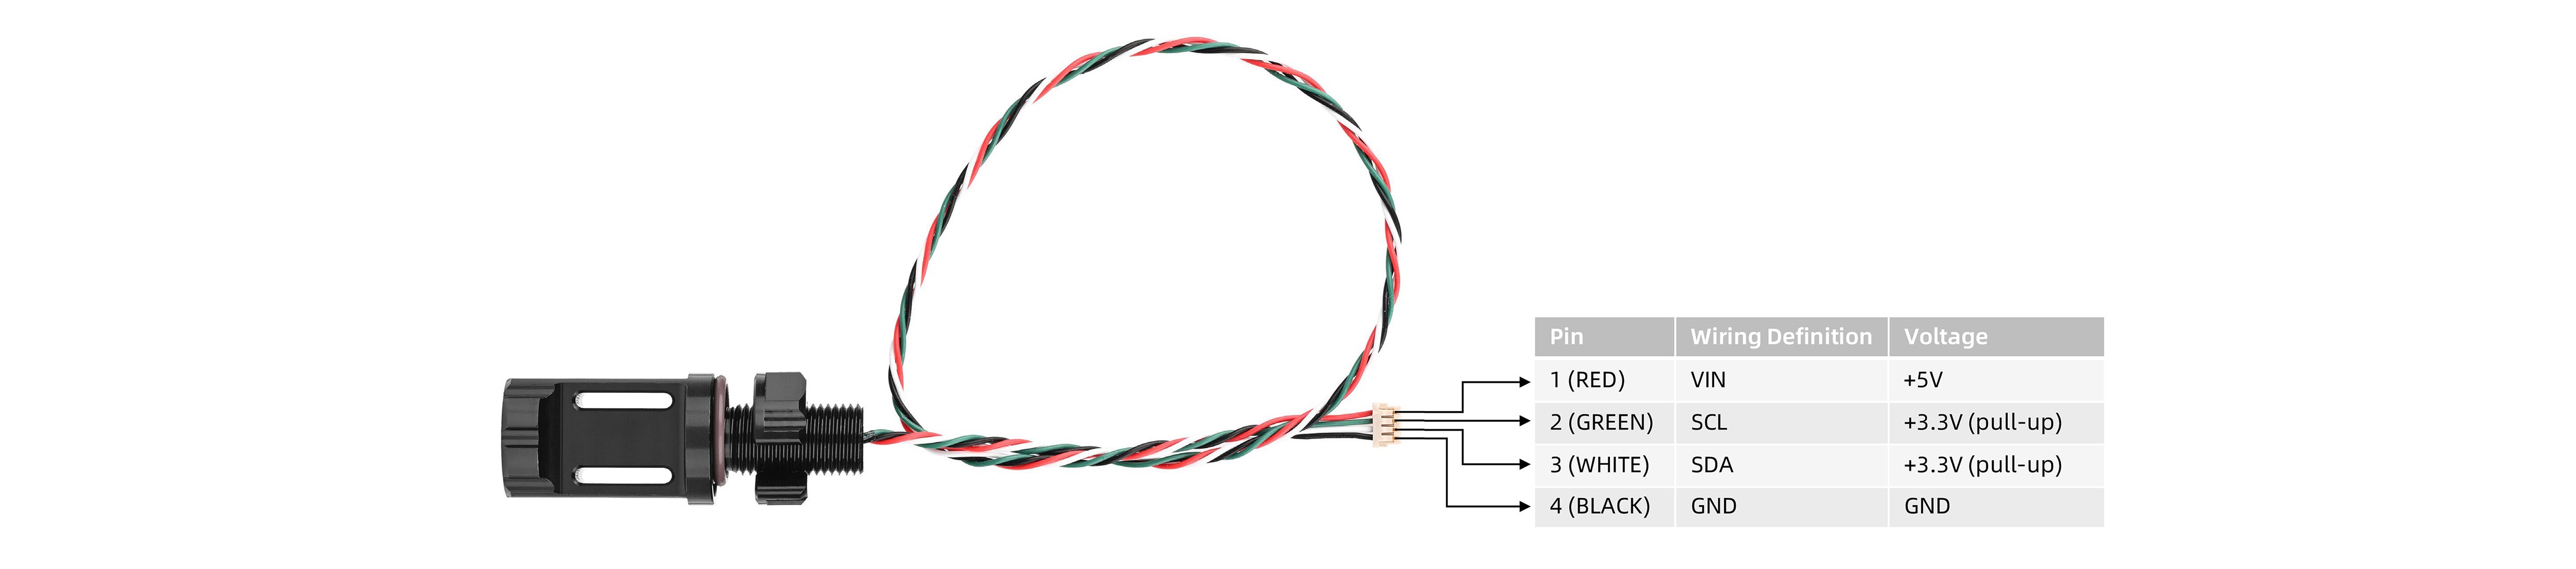
| Definizione cablaggio | Rosso: VIN; Verde: SCL; Bianco: SDA; Nero: GND |
| Indirizzo IIC | 0x77 |
| Lunghezza del filo | Circa 300 mm |
| Tipo di connettore | DF13-4S-1.25C |
| Temperatura operativa | -40 ~ 125 ℃ |
| Precisione assoluta | ±0.1 ℃ (−5 ~ 50 ℃) ±0.5 ℃ (−40 ~ 125 ℃) |
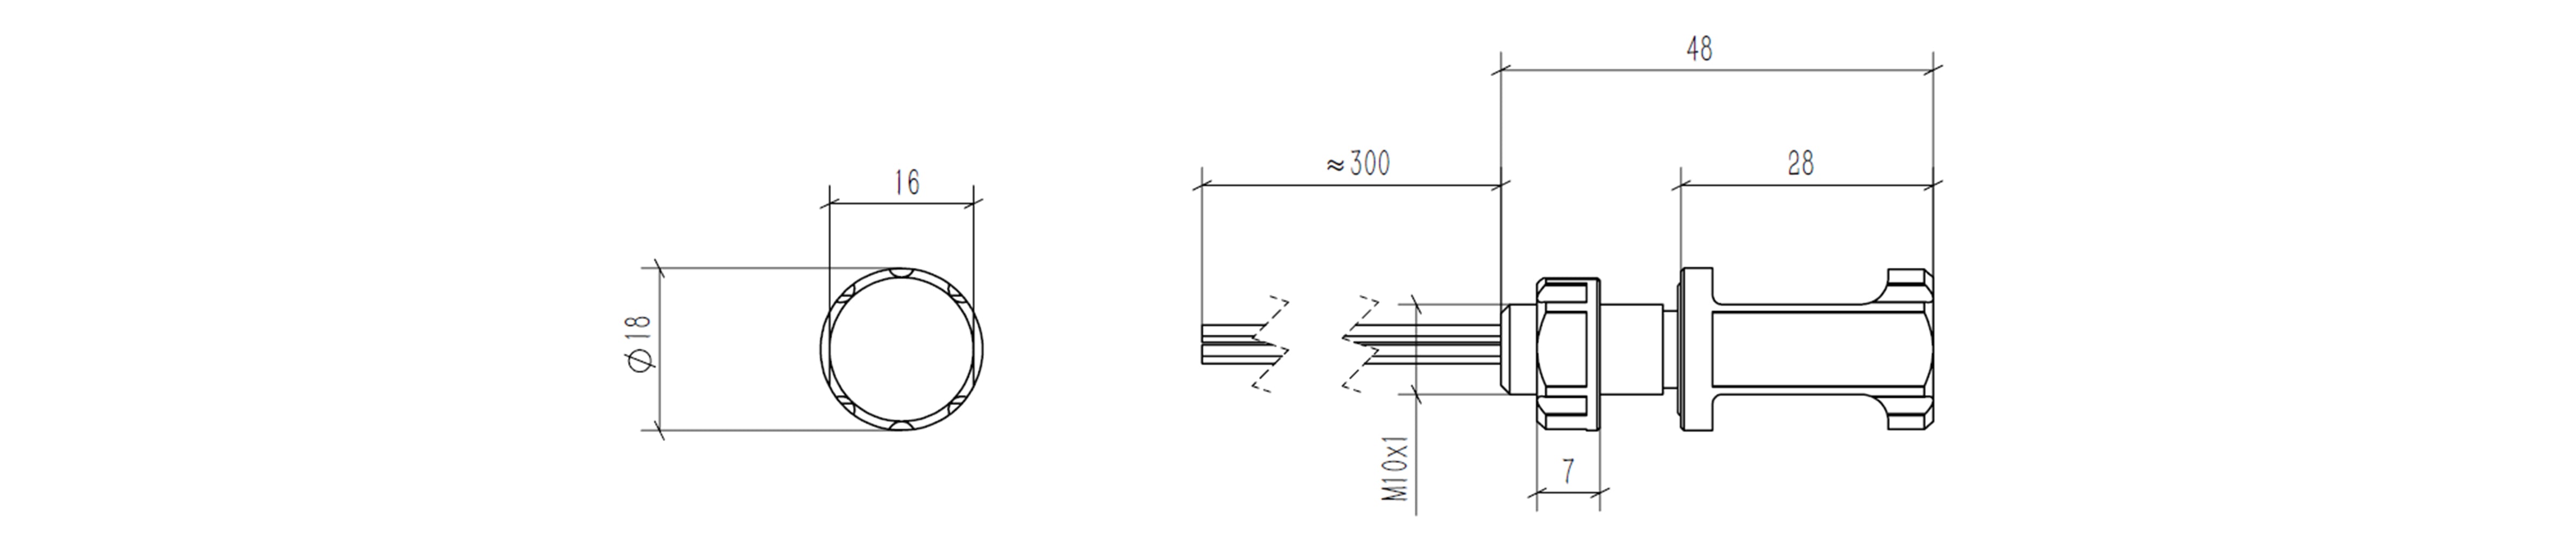
| Dimensione consigliata | Sensore di temperatura dell'acqua |
|---|---|
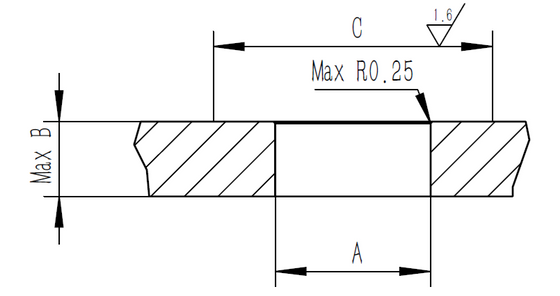
| Dimensione consigliata del foro passante nella paratia (A) | Ø10.1 ± 0.1 |
| Spessore del coperchio del portello (B) | 13 mm |
| Intervallo superficie (C) | 20 mm |
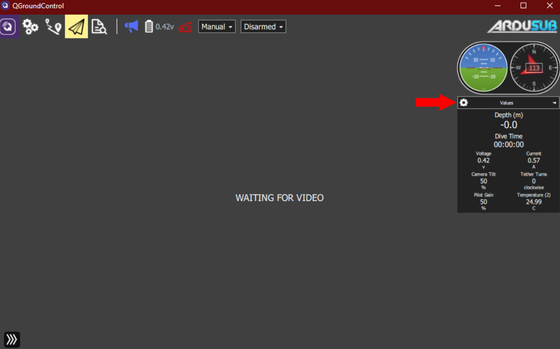
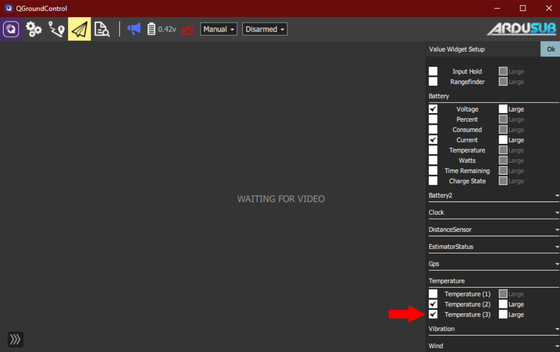
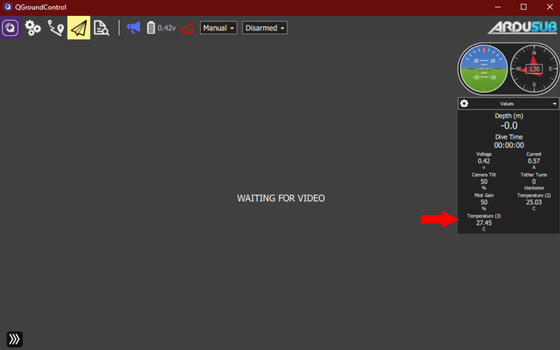
Posso utilizzarlo in aria?
Sì, il sensore può essere utilizzato in aria senza problemi.
Il cavo può essere esteso?
Se il cavo è troppo lungo o sono presenti più dispositivi sul bus I²C, possono verificarsi problemi di temporizzazione. Per mitigarli, ridurre il valore della resistenza di pull-up o utilizzare un pull-up più forte. È inoltre possibile aggiungere un ripetitore I²C o un chip relè per estendere in modo affidabile la distanza del cavo.
Il fatto che il sensore si trovi all'interno di un alloggiamento filettato influisce sul tempo di risposta alla temperatura?
L'alloggiamento in alluminio è stato progettato per essere il più sottile possibile ed è riempito con resina epossidica ad alta conducibilità termica per migliorare il tempo di risposta. Questa configurazione riduce al minimo il ritardo termico.
Il sensore di temperatura richiede calibrazione? Quali dati vengono forniti dall'interfaccia I²C?
Il sensore include coefficienti di calibrazione di fabbrica. Fornisce dati ADC a 24 bit tramite I²C e la temperatura viene ottenuta applicando tali coefficienti. I dettagli completi e le istruzioni di implementazione sono disponibili nel manuale del sensore scaricabile.