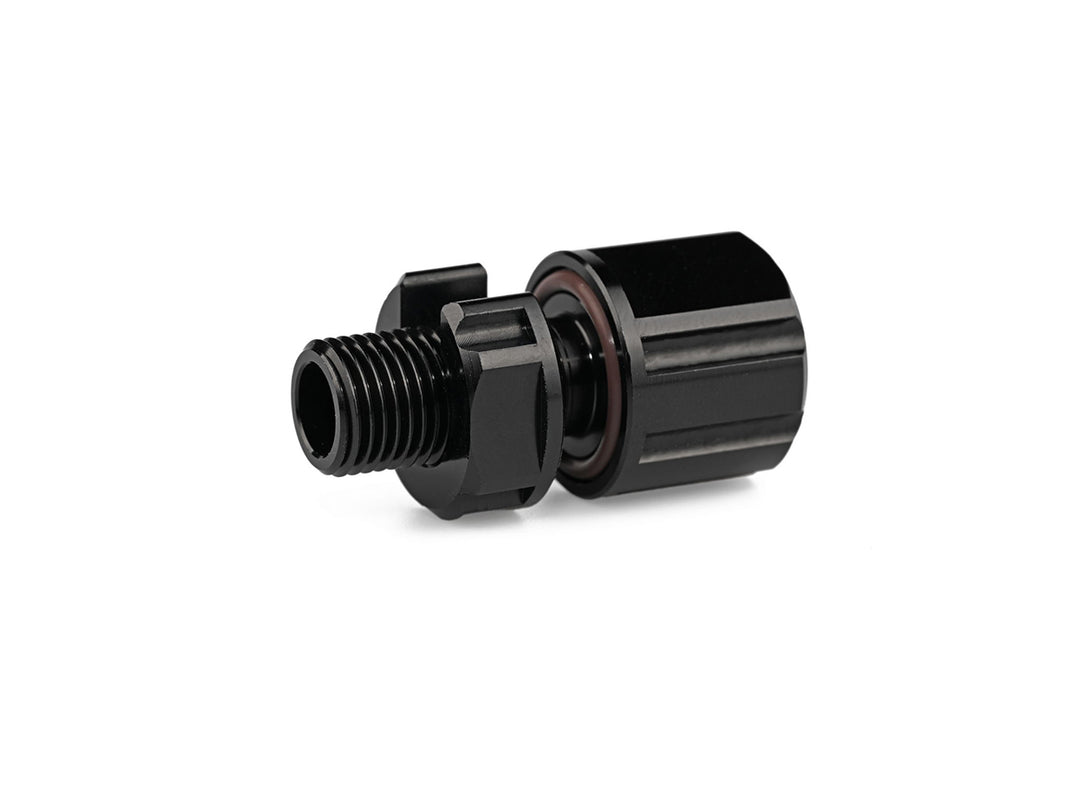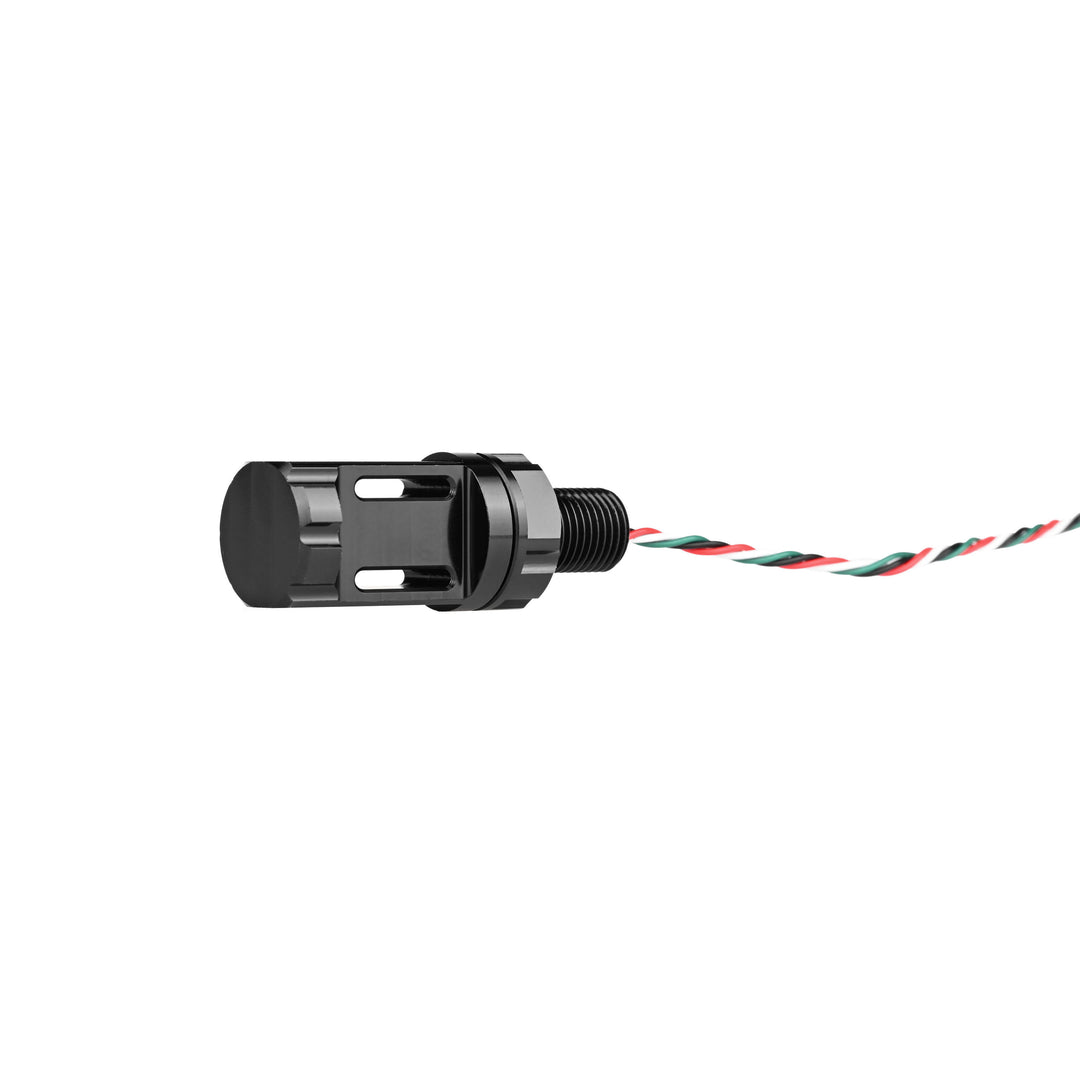
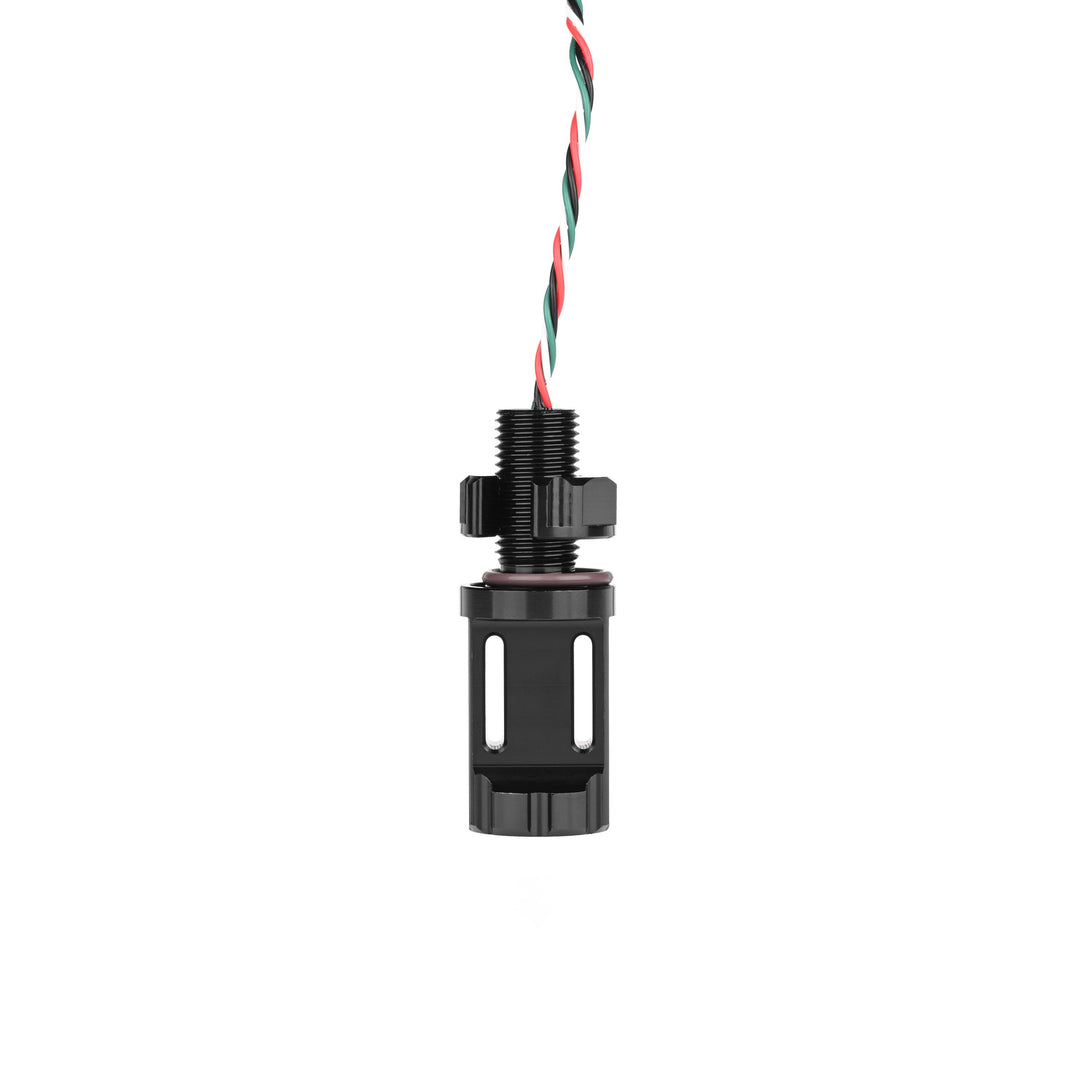
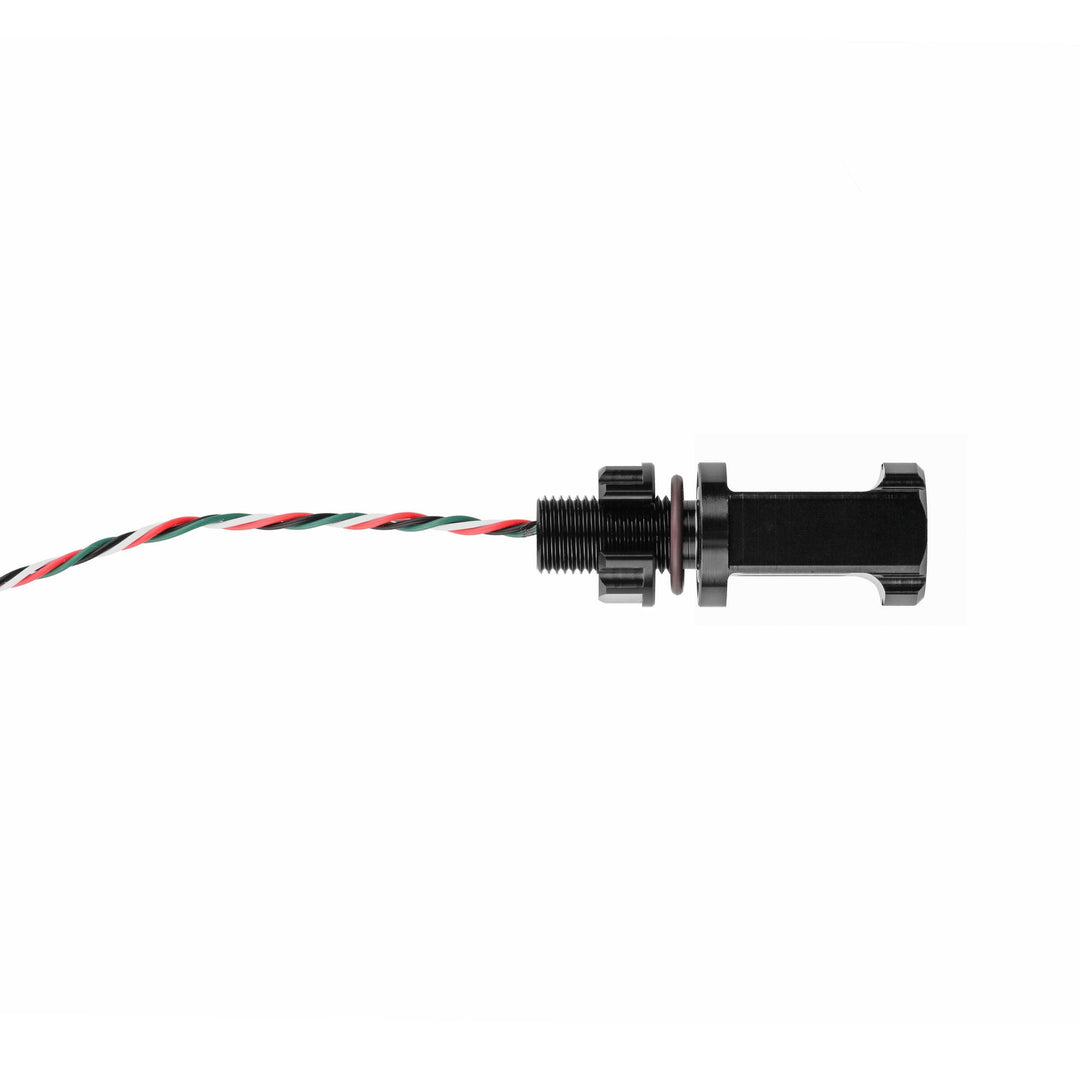
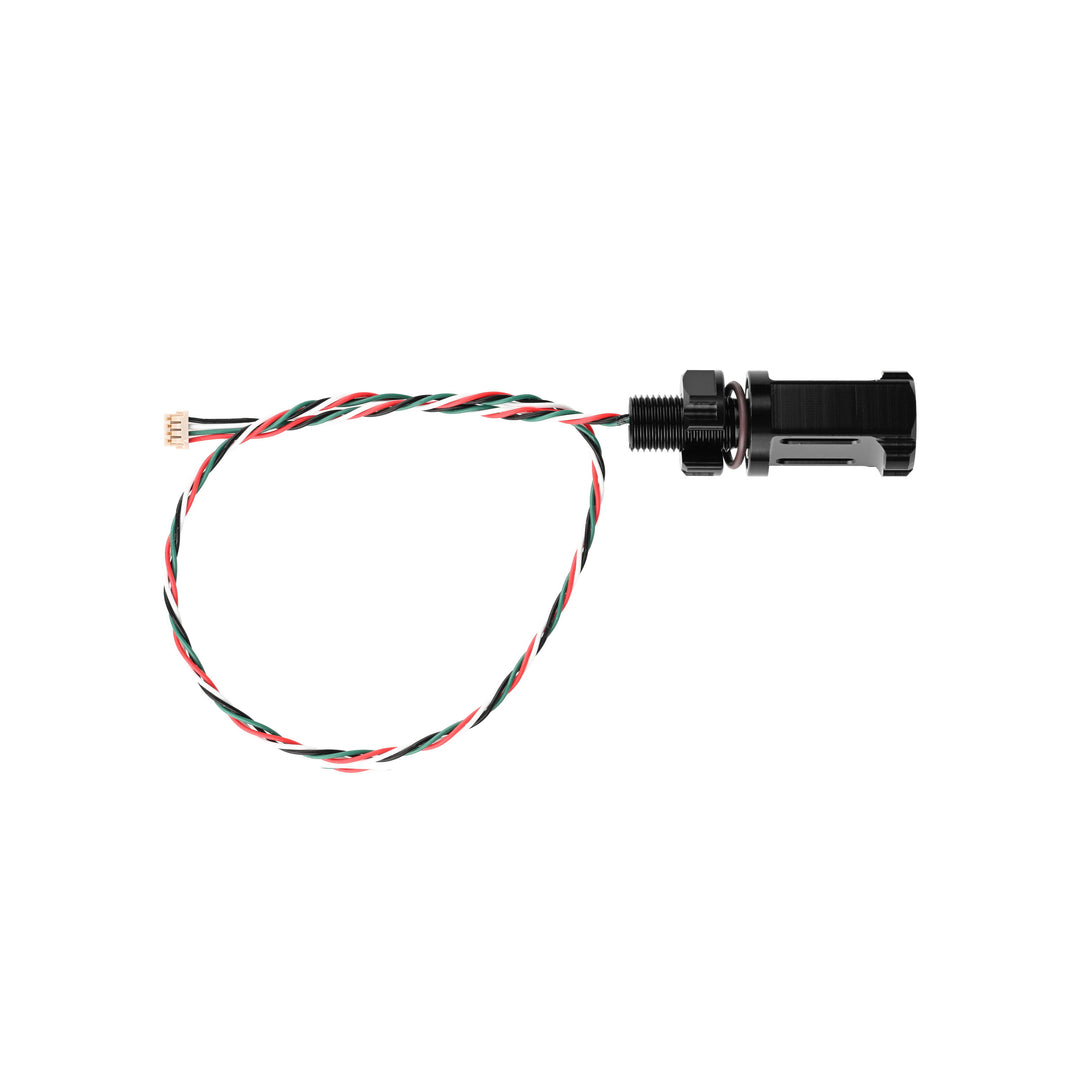
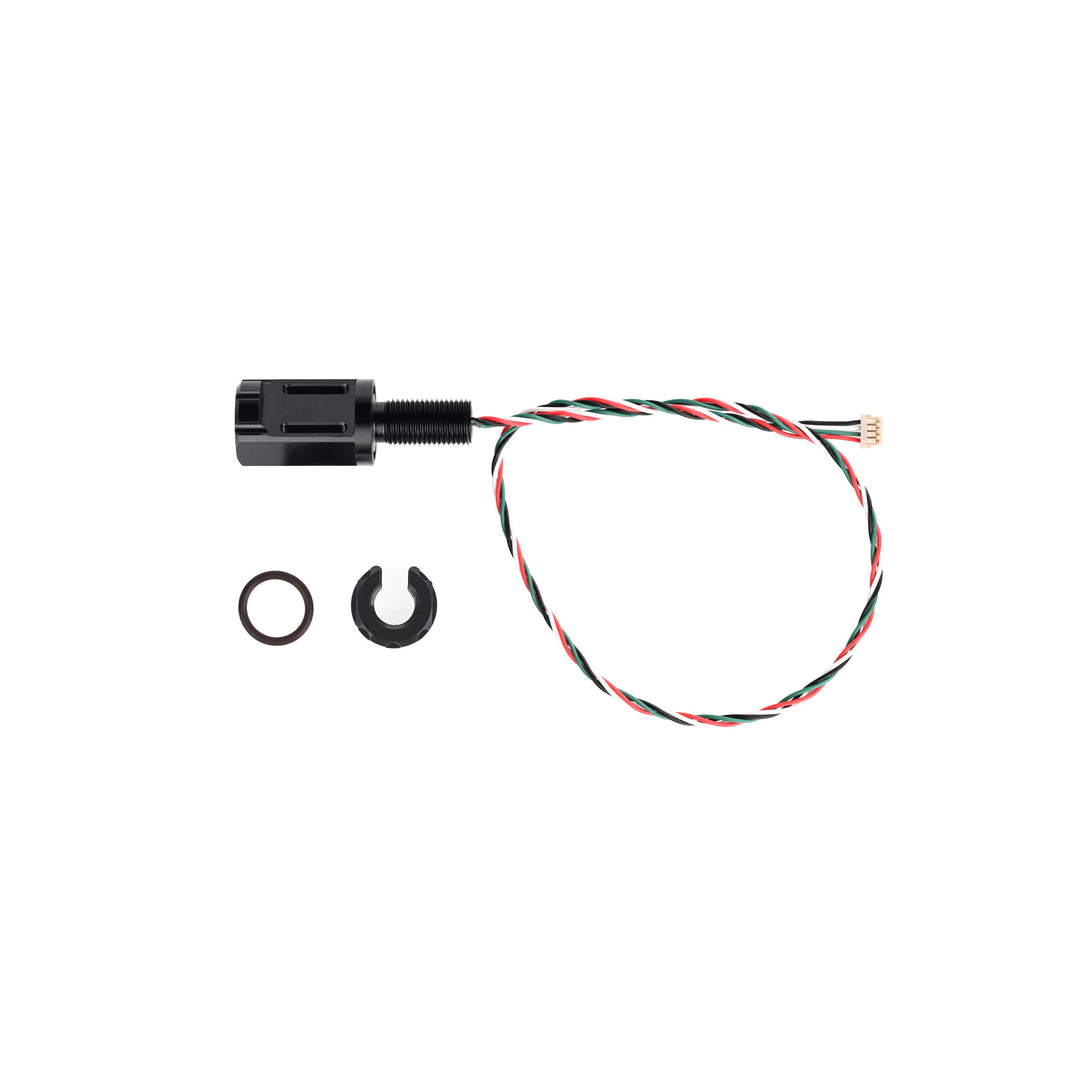


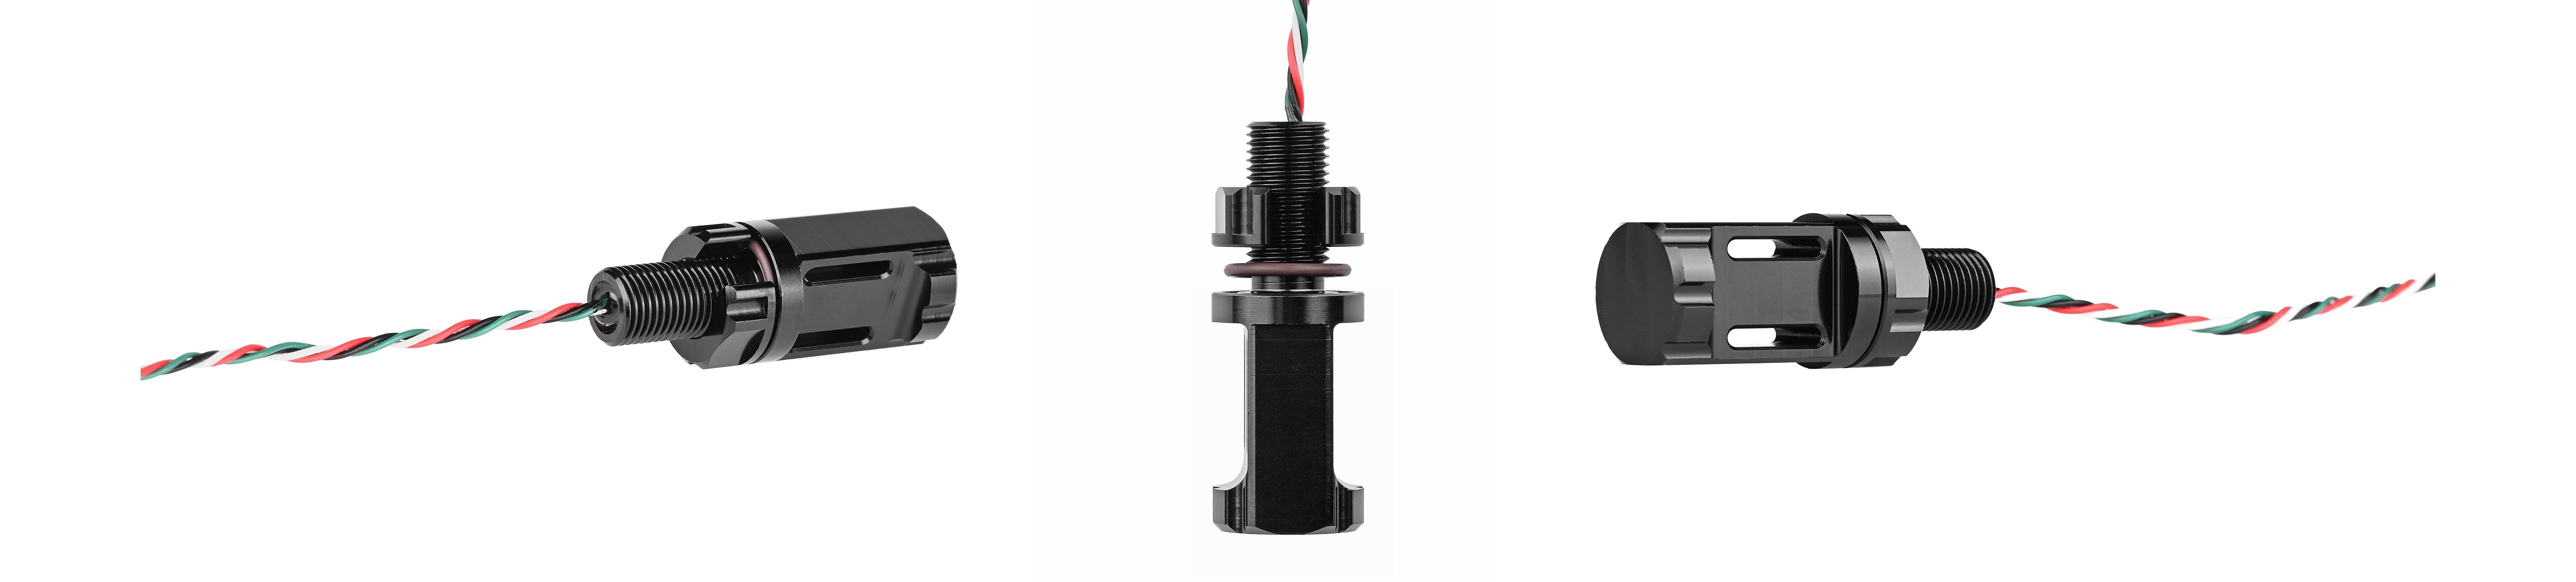
Zaprojektowany z myślą o precyzji i łatwej integracji Podwodny czujnik temperatury wody M10 zapewnia dokładne cyfrowe pomiary temperatury w wymagających środowiskach podwodnych. Wykorzystuje element pomiarowy TSYS01, aby osiągnąć dokładność ±0.1 °C w typowym zakresie od –5 do 50 °C, i zachowuje stabilność w szerokim, rozszerzonym zakresie od –40 °C do 125 °C.
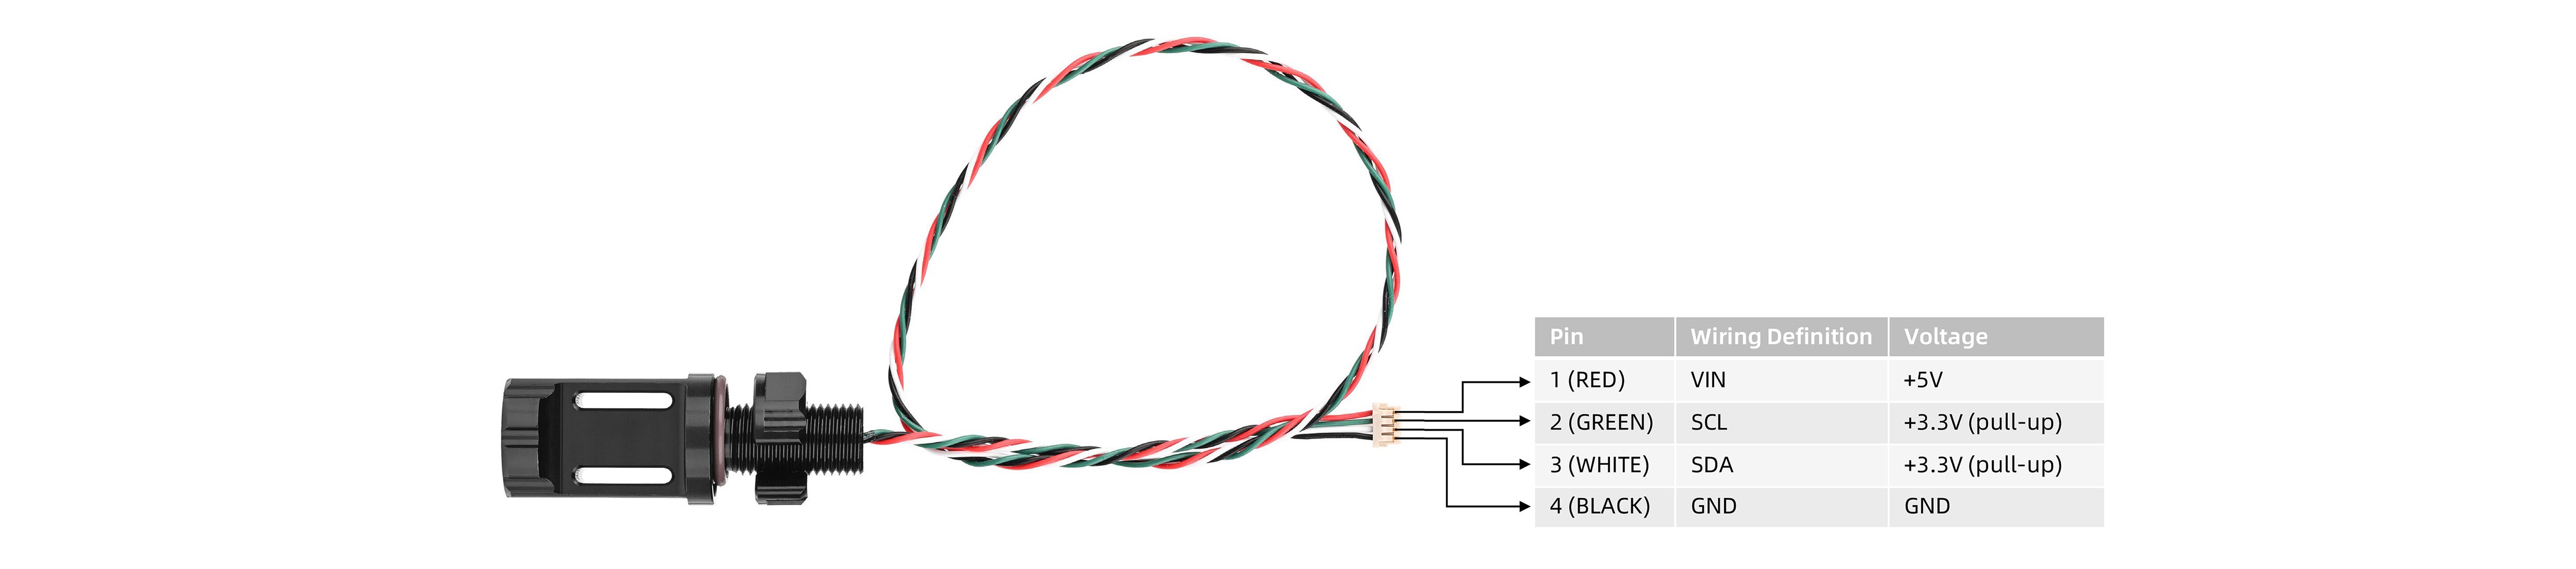
Czujnik jest kalibrowany fabrycznie i udostępnia surowe 24-bitowe odczyty ADC przez I²C. Podłączony kontroler lub oprogramowanie przelicza te odczyty na temperaturę przy użyciu współczynników kalibracyjnych zapisanych w czujniku. Czujnik łączy się bezpośrednio z systemami Pixhawk przez złącze DF13-4S-1.25C i standardowy 4-przewodowy interfejs I²C, umożliwiając płynną integrację z platformami ArduSub i QGroundControl.
Aluminiowa obudowa z gwintem M10 ułatwia montaż w obudowach podwodnych lub przegrodach. Wewnętrzne zalanie termoprzewodzącą żywicą epoksydową zapewnia szybki czas reakcji, jednocześnie chroniąc elektronikę przed ciśnieniem i wilgocią na głębokości do 1,000 metrów.
W przypadku dłuższych odcinków kabla lub wielu urządzeń I²C integralność sygnału można poprawić za pomocą silniejszych rezystorów podciągających lub układów przekaźnikowych I²C. Czujnik nadaje się również do zastosowań w powietrzu, co umożliwia elastyczne wykorzystanie zarówno w systemach podwodnych, jak i powierzchniowych.

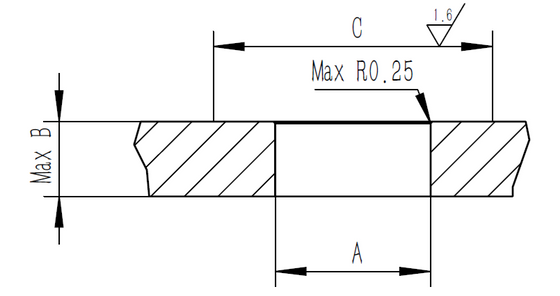
Podwodny czujnik temperatury wody M10 można łatwo zintegrować z podwodnymi obudowami Blu-Sub za pomocą standardowego gwintowanego portu montażowego M10. Każda obudowa zapewnia odpowiednie uszczelnienie i podparcie mechaniczne potrzebne do dokładnego pomiaru temperatury na głębokości. Należy upewnić się, że wewnętrzny prześwit i grubość panelu są odpowiednie dla korpusu czujnika i złącza.
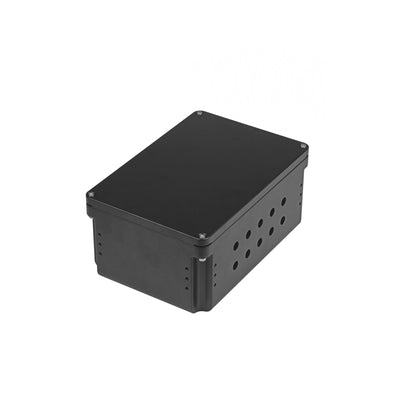
Podwodna wodoszczelna obudowa skrzynkowa
Kompaktowa aluminiowa obudowa o głębokości znamionowej 300 m, z dwudziestoma fabrycznie wykonanymi portami M10 — odpowiednia do bezpośredniej integracji czujników z gwintem M10, takich jak ten czujnik temperatury. Nie wymaga modyfikacji.
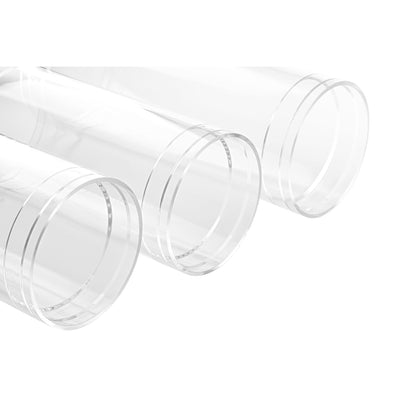
Podwodna akrylowa rura obudowy
Przezroczysta rura z odlewanego akrylu o głębokości znamionowej 250 m, kompatybilna z aluminiowymi lub akrylowymi pokrywami końcowymi Blu-Sub. Wybierz pokrywy końcowe z portami montażowymi M10, aby bezpiecznie zamontować czujnik temperatury.
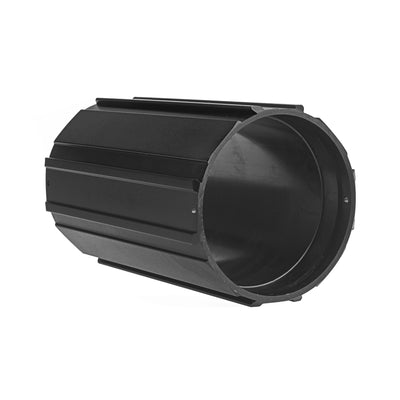
Podwodna aluminiowa rura obudowy
Aluminiowa obudowa o dużej głębokości znamionowej, przystosowana do 1,000 m. Używaj z dopasowanymi aluminiowymi lub akrylowymi pokrywami końcowymi wyposażonymi w porty montażowe M10, aby bezpiecznie stosować czujnik temperatury w podwodnych warunkach wysokiego ciśnienia.

Produkt można zamontować za pomocą uniwersalnego klucza montażowego M8/M10, specjalistycznego narzędzia przeznaczonego do komponentów Blu-Sub M8 i M10 montowanych przelotowo, takich jak przepusty, przełączniki, czujniki i osprzęt złączy.
Kompaktowa konstrukcja z dwoma końcami umożliwia montaż w ciasnych lub gęsto rozmieszczonych układach, a szczeliny na kabel pozwalają nasunąć klucz na wcześniej podłączone przewody, umożliwiając montaż lub serwis bez odłączania okablowania.
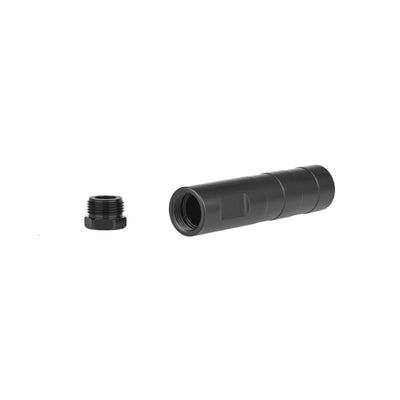
Podwodna rura łącząca M10 umożliwia zewnętrzny montaż czujnika temperatury wody, gdy bezpośrednia instalacja w obudowie nie jest możliwa. Zapewnia wewnętrzną przestrzeń na okablowanie i może zostać uszczelniona żywicą epoksydową, aby zachować wodoszczelność i chronić połączenia. Rozwiązanie dobrze nadaje się do modułowych konstrukcji ROV lub AUV, w których ważne są dostępność czujnika i uporządkowane prowadzenie kabli.

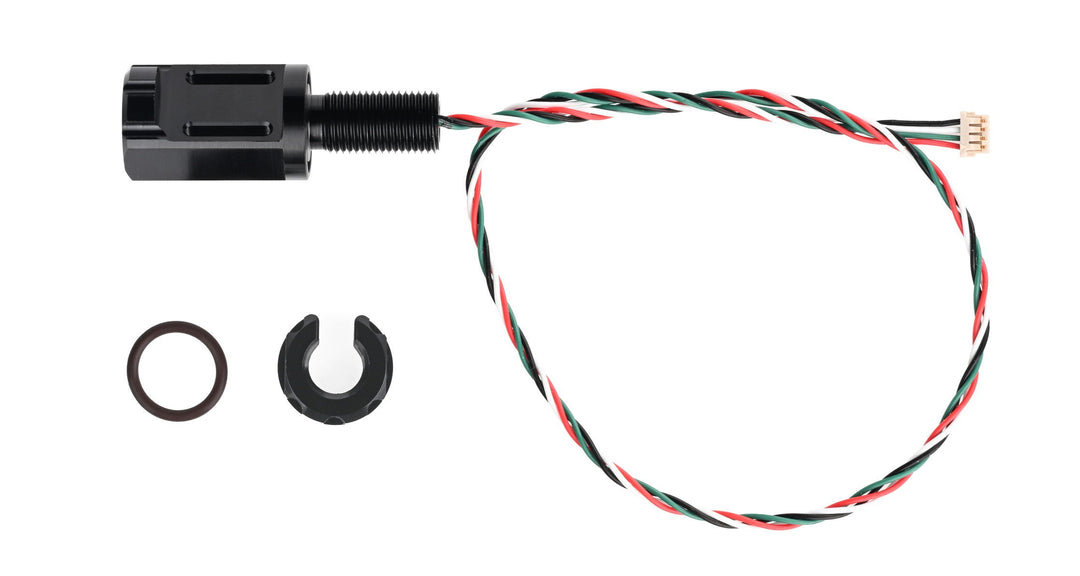
| Specyfikacja | Podwodny czujnik temperatury wody M10 |
|---|---|
| Gwint | M10×1 |
| Materiał | Aluminium anodowane na czarno |
| Masa | 19.5 g |
| Napięcie | 5 V |
| Poziomy logiczne IIC (SCL/SDA) | 3.3 V |
| Definicja okablowania | Czerwony: VIN; Zielony: SCL; Biały: SDA; Czarny: GND |
| Adres IIC | 0x77 |
| Długość przewodu | Około 300 mm |
| Typ złącza | DF13-4S-1.25C |
| Temperatura pracy | -40 ~ 125 ℃ |
| Dokładność bezwzględna | ±0.1 ℃ (−5 ~ 50 ℃) ±0.5 ℃ (−40 ~ 125 ℃) |
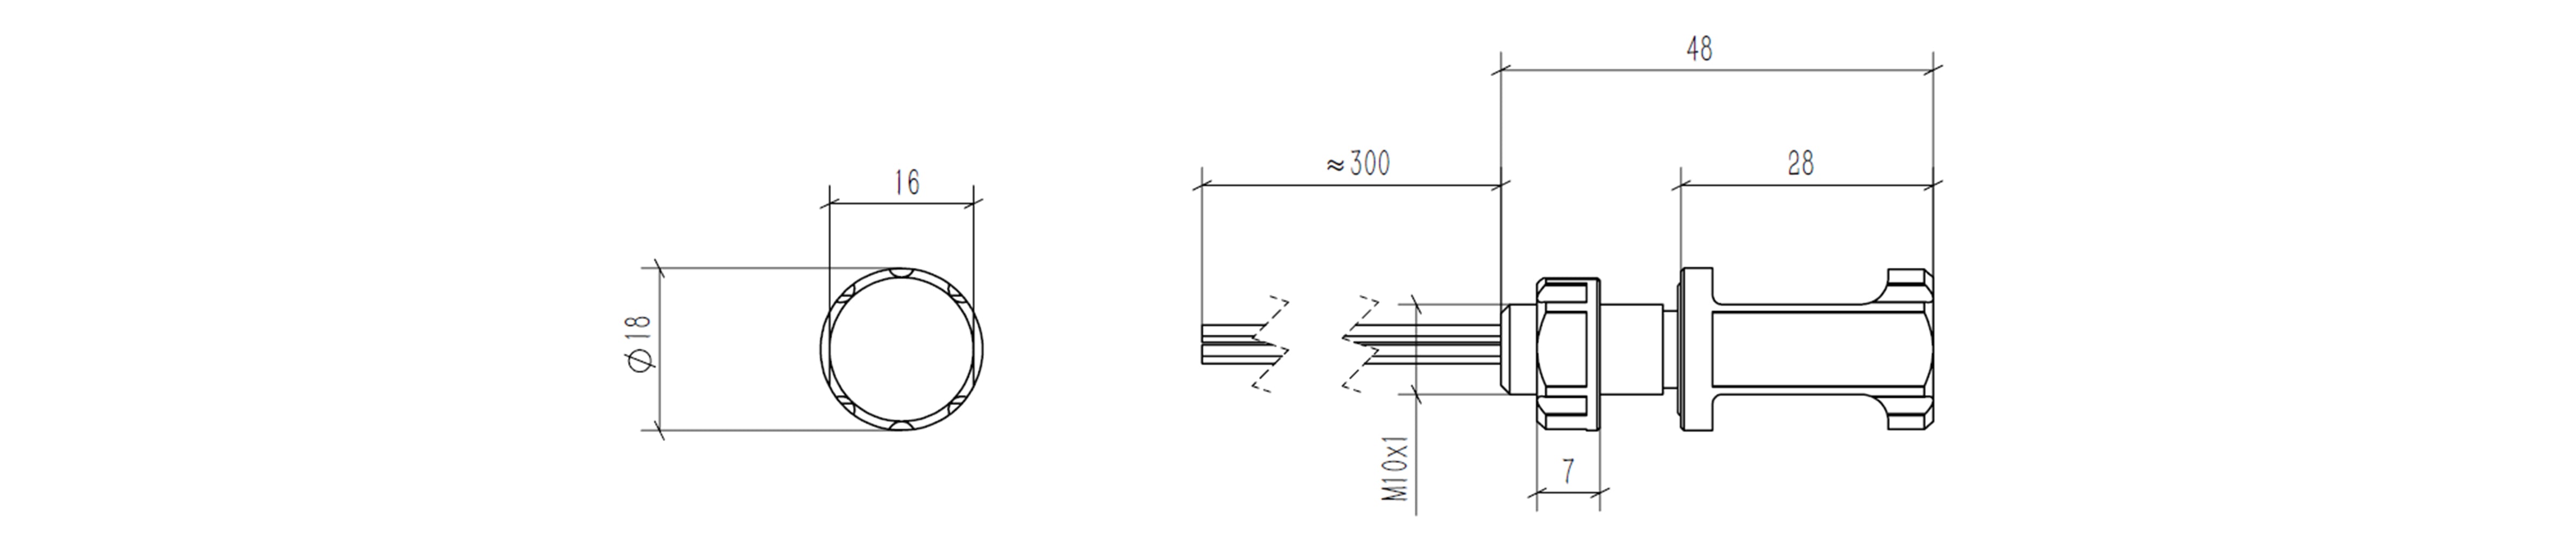
| Zalecany rozmiar | Czujnik temperatury wody |
|---|---|
| Zalecany rozmiar otworu przelotowego w przegrodzie (A) | Ø10.1 ± 0.1 |
| Grubość pokrywy włazu (B) | 13 mm |
| Zakres powierzchni (C) | 20 mm |
Czy można używać go w powietrzu?
Tak, czujnik może być używany w powietrzu bez problemu.
Czy kabel można przedłużyć?
Jeśli kabel jest zbyt długi lub na magistrali I²C znajduje się wiele urządzeń, mogą wystąpić problemy z synchronizacją. Aby temu przeciwdziałać, zmniejsz wartość rezystora podciągającego lub zastosuj silne podciąganie. Można również dodać repeater I²C lub układ przekaźnikowy, aby niezawodnie zwiększyć długość kabla.
Czy umieszczenie czujnika w gwintowanej obudowie wpływa na czas reakcji temperaturowej?
Aluminiowa obudowa została zaprojektowana tak, aby była możliwie cienka, i jest wypełniona żywicą epoksydową o wysokiej przewodności cieplnej w celu poprawy czasu reakcji. Taka konstrukcja minimalizuje opóźnienie termiczne.
Czy czujnik temperatury wymaga kalibracji? Jakie dane udostępnia interfejs I²C?
Czujnik zawiera fabryczne współczynniki kalibracyjne. Wysyła 24-bitowe dane ADC przez I²C, a temperaturę uzyskuje się przez zastosowanie tych współczynników. Pełne szczegóły i instrukcje implementacji są dostępne w instrukcji czujnika do pobrania.