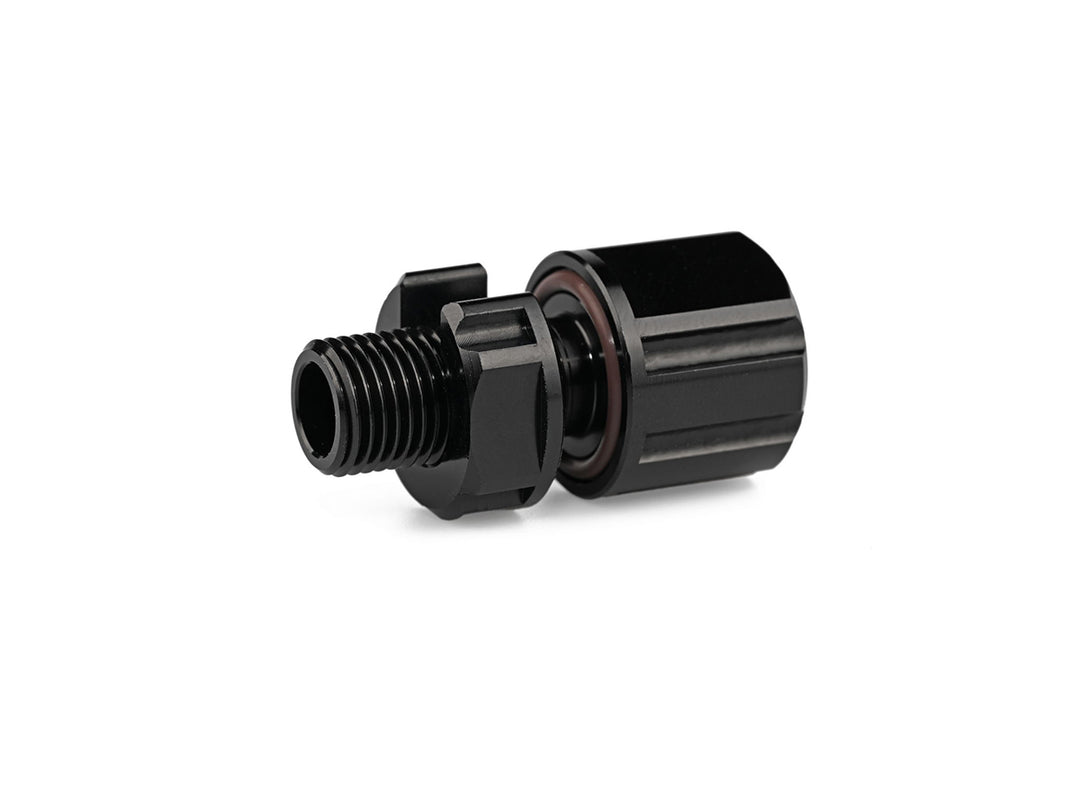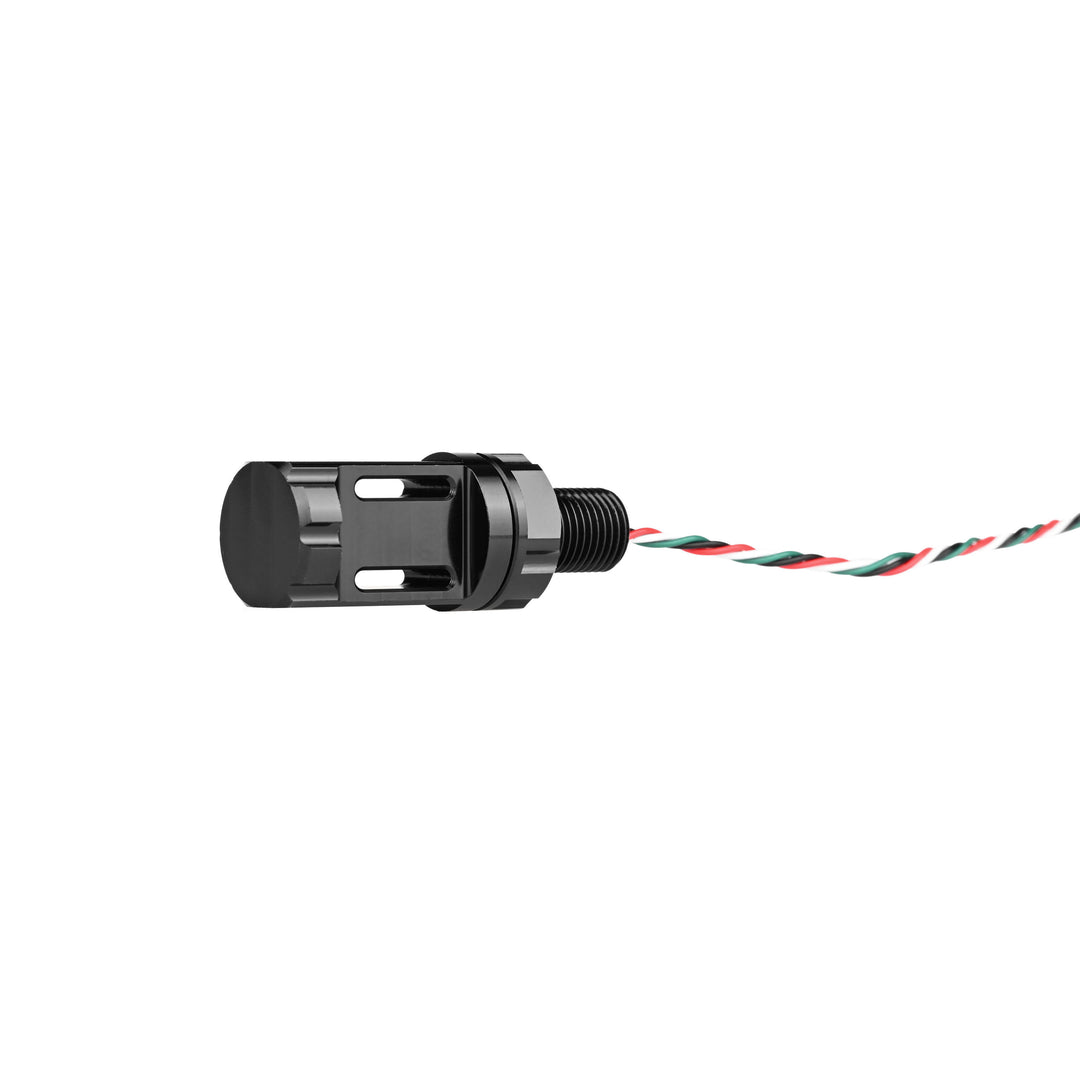
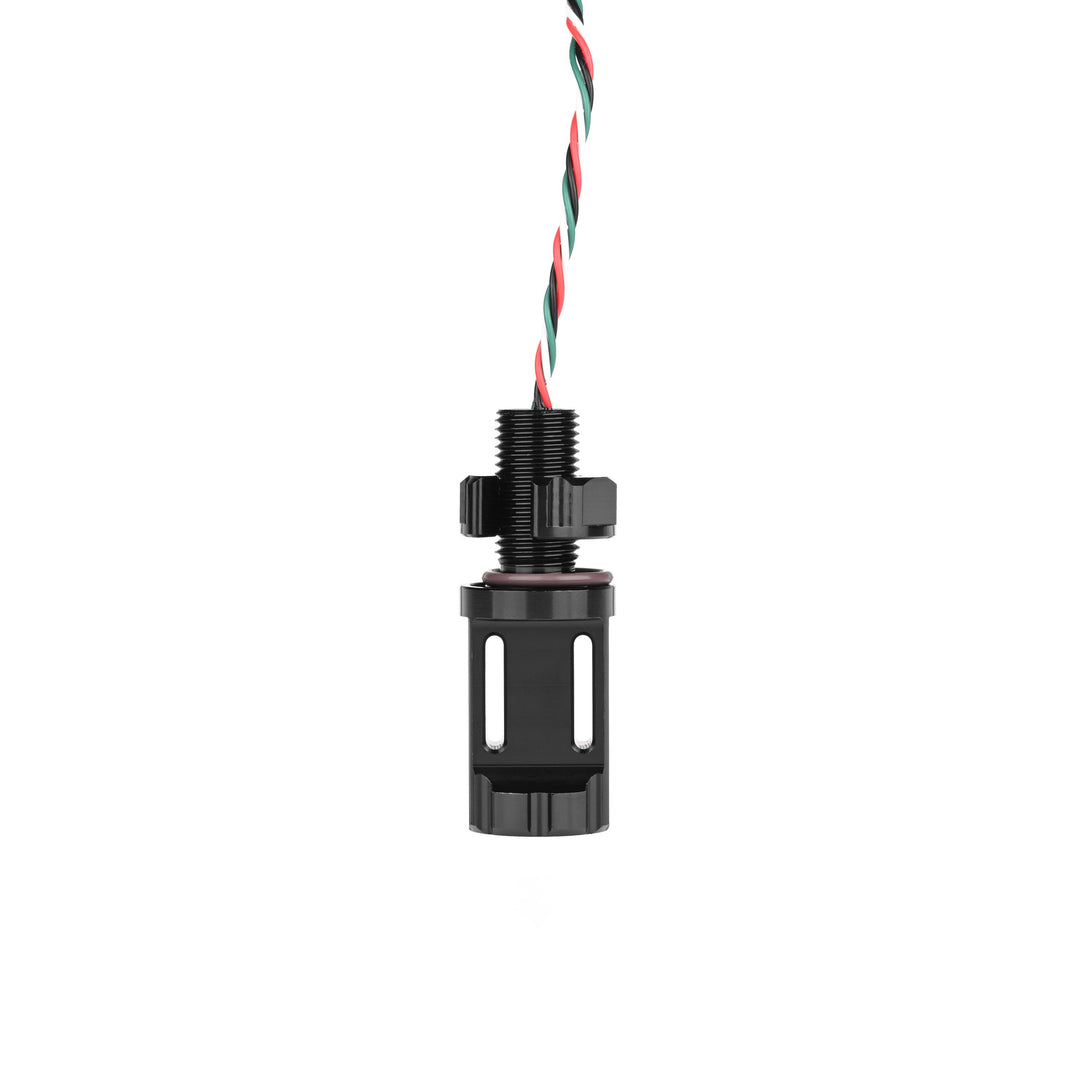
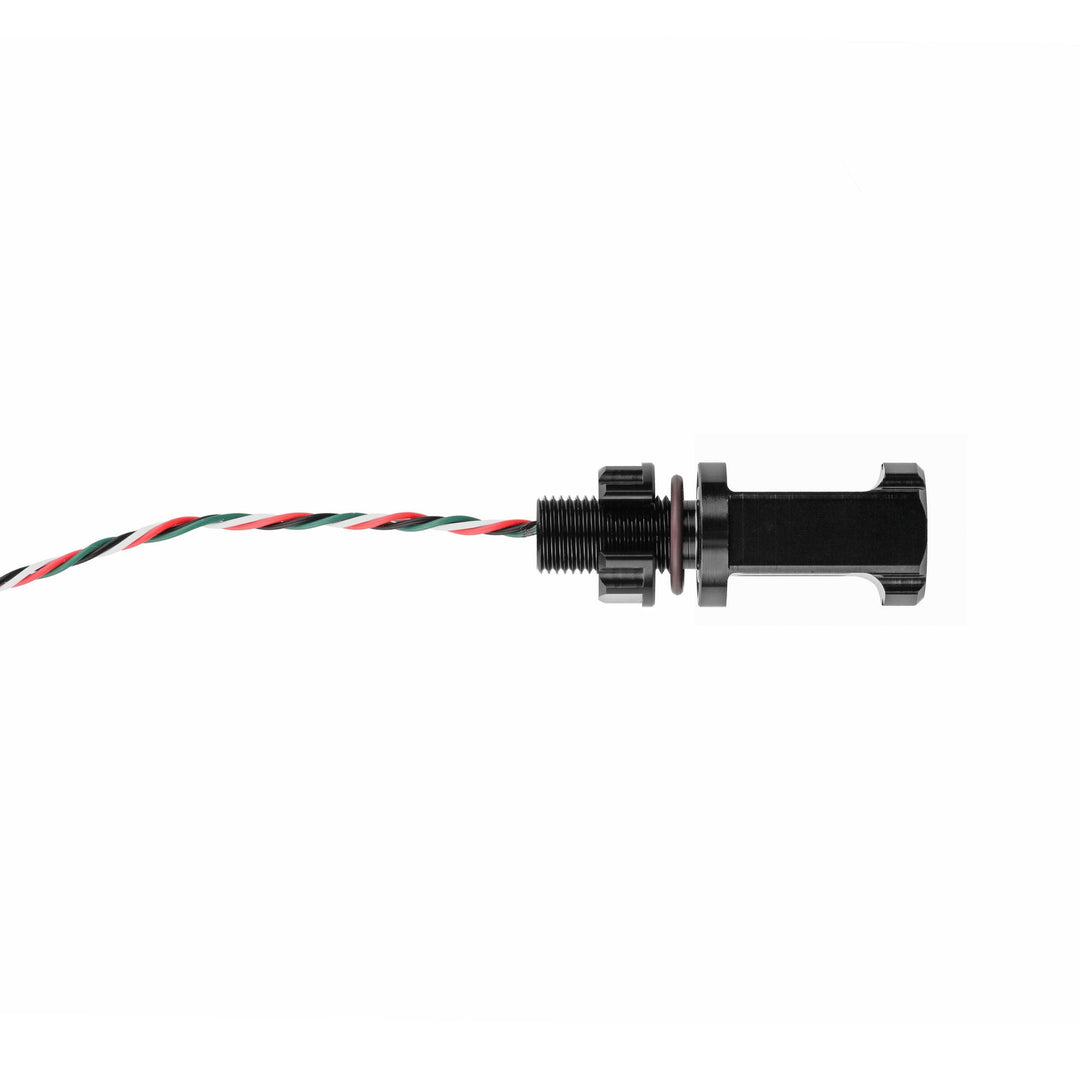
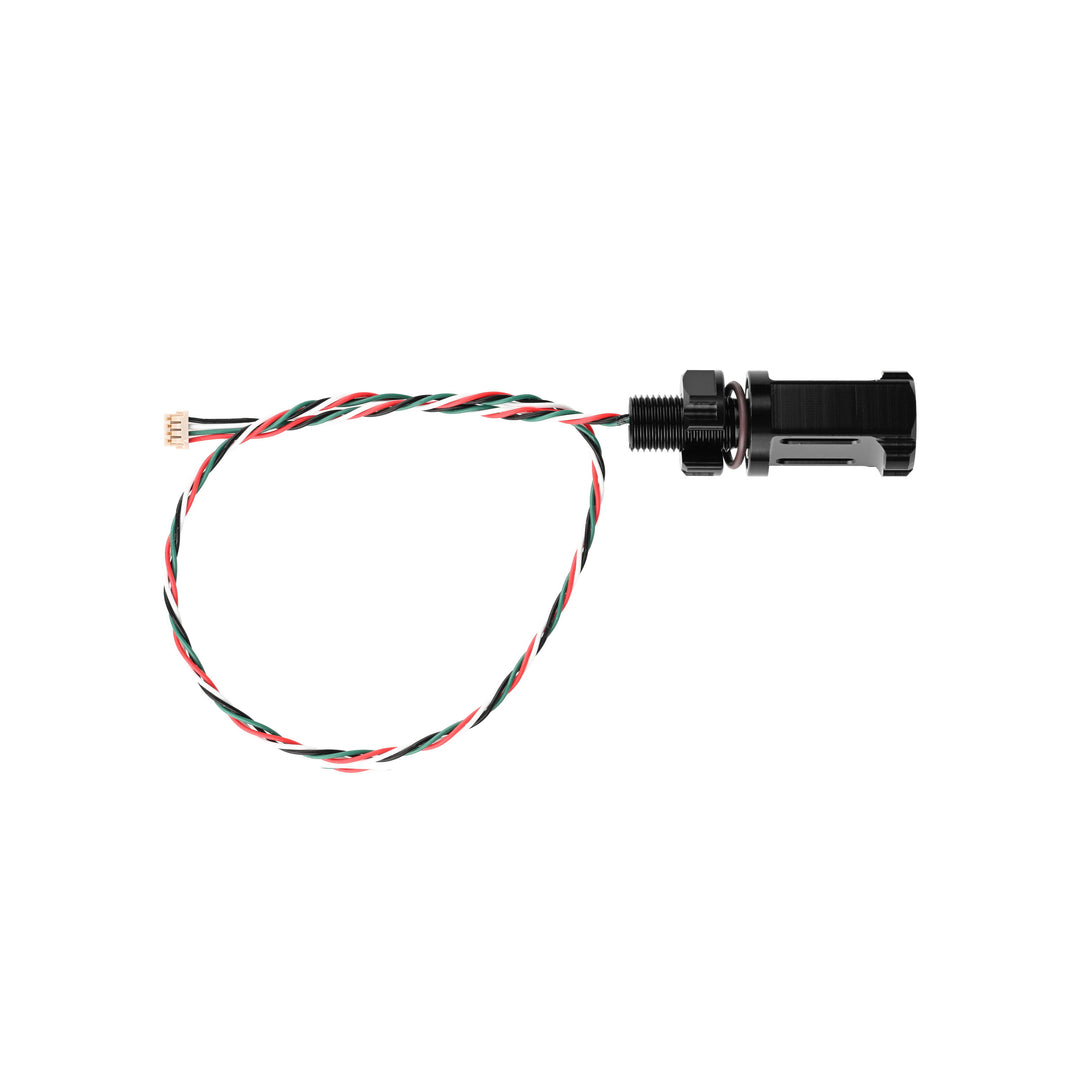
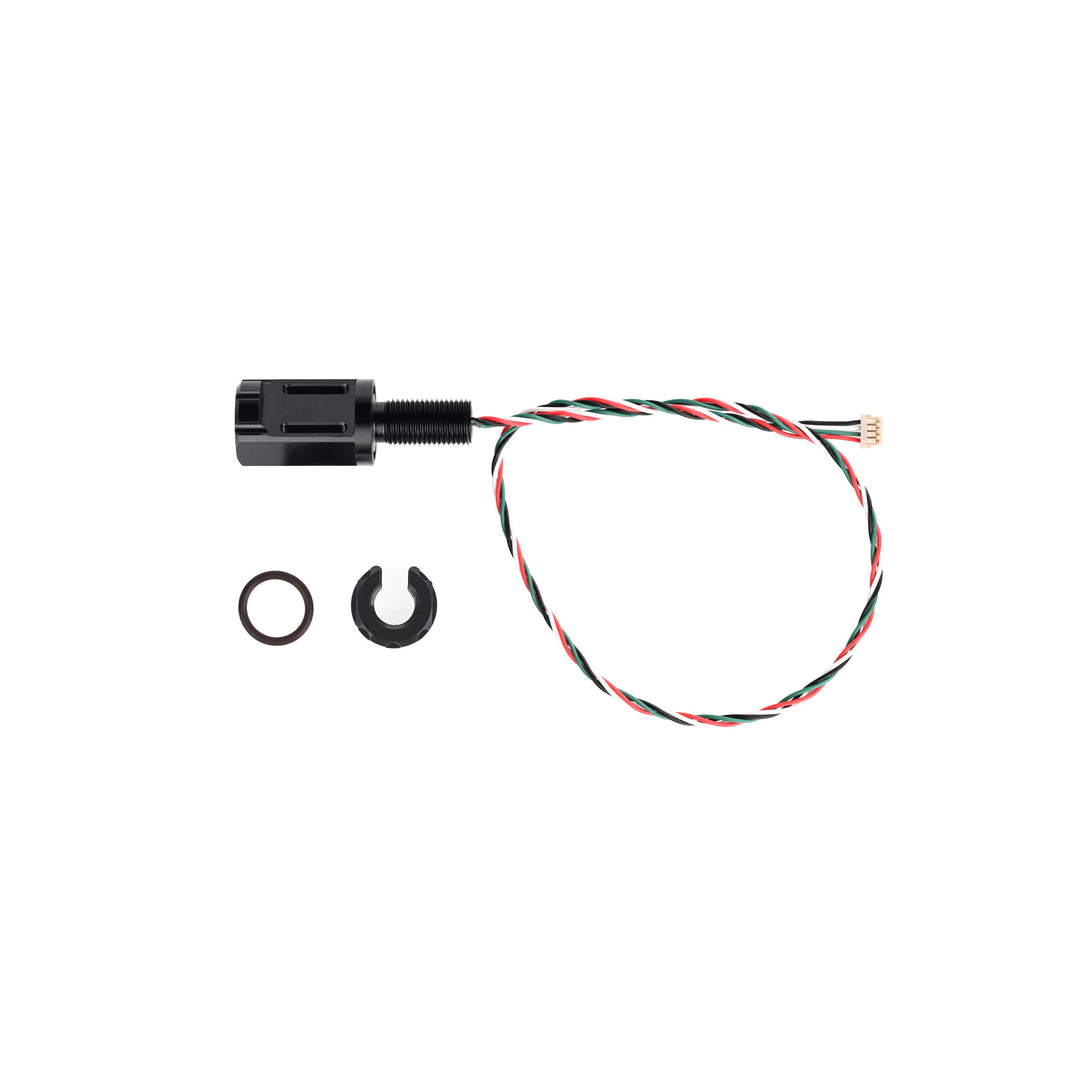


Der auf Präzision und einfache Integration ausgelegte Subsea M10-Wassertemperatursensor liefert genaue digitale Temperaturmessungen in anspruchsvollen Subsea-Umgebungen. Er verwendet ein TSYS01-Sensorelement, um eine Genauigkeit von ±0.1 °C im typischen Bereich von –5 bis 50 °C zu erreichen, und bleibt über einen breiten erweiterten Bereich von –40 °C bis 125 °C stabil.
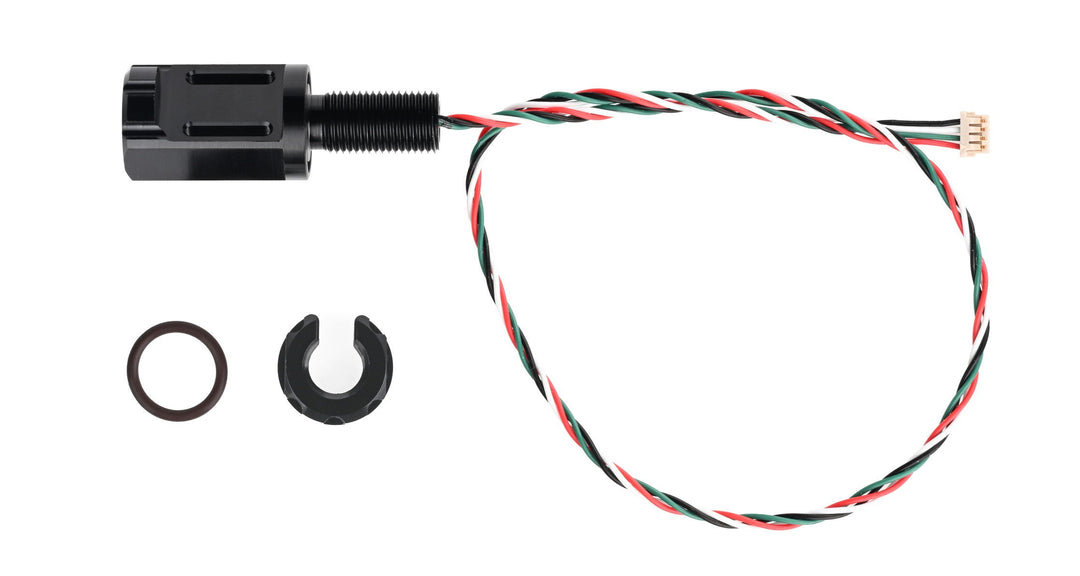
Der Sensor ist werkseitig kalibriert und liefert rohe 24-bit-ADC-Messwerte über I²C. Der angeschlossene Controller oder die Software wandelt diese Messwerte mithilfe der im Sensor gespeicherten Kalibrierkoeffizienten in Temperaturwerte um. Über einen DF13-4S-1.25C-Steckverbinder und eine standardmäßige 4-wire-I²C-Schnittstelle lässt er sich direkt mit Pixhawk-Systemen verbinden und unterstützt die nahtlose Integration mit ArduSub- und QGroundControl-Plattformen.
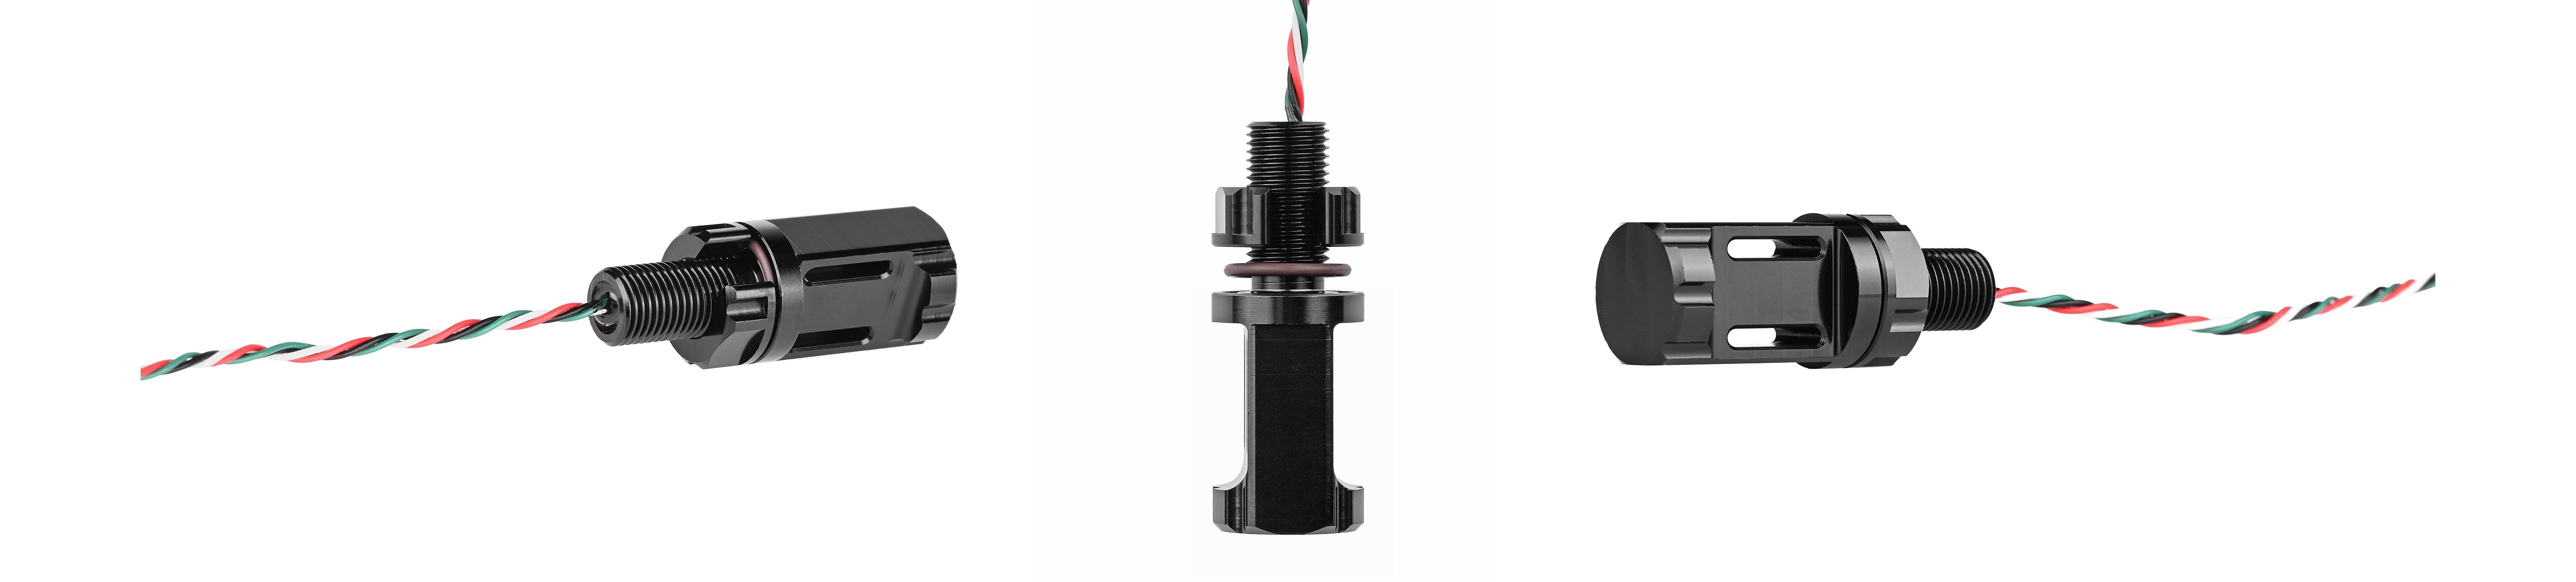
Das Aluminiumgehäuse mit M10-Gewinde vereinfacht die Montage in Subsea-Gehäusen oder Bulkheads. Der Sensor ist innen mit wärmeleitendem Epoxidharz vergossen und bietet schnelle Ansprechzeiten, während die Elektronik in Tiefen bis zu 1,000 Metern vor Druck und Feuchtigkeit geschützt wird.
Bei längeren Kabelwegen oder mehreren I²C-Geräten kann die Signalintegrität durch stärkere Pull-up-Widerstände oder I²C-Relaischips verbessert werden. Der Sensor eignet sich außerdem für Anwendungen in Luft und ermöglicht dadurch einen flexiblen Einsatz sowohl in Unterwasser- als auch Oberflächensystemen.

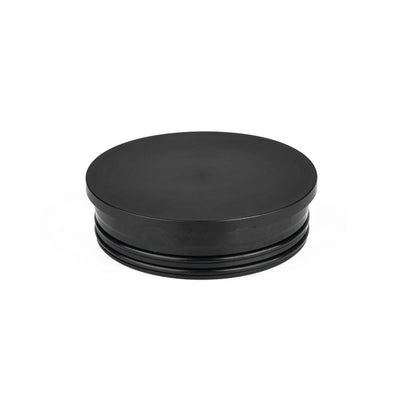
Der Subsea M10-Wassertemperatursensor lässt sich über einen standardmäßigen M10-Gewinde-Montageanschluss einfach in Blu-Sub-Subsea-Gehäuse integrieren. Jedes Gehäuse gewährleistet eine ordnungsgemäße Abdichtung und mechanische Unterstützung für genaue Temperaturmessungen in der Tiefe. Stellen Sie sicher, dass Innenfreiraum und Paneldicke für Sensorgehäuse und Steckverbinder geeignet sind.
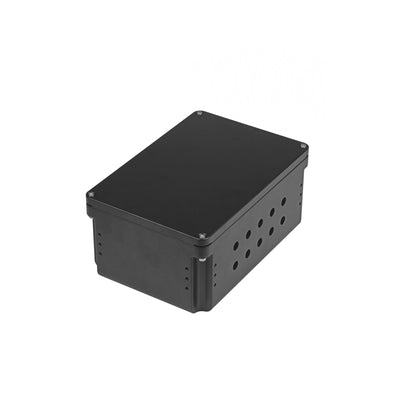
Subsea wasserdichtes Gehäuse
Kompaktes Aluminiumgehäuse mit einer Tiefenbewertung von 300 m, vorgebohrt mit zwanzig M10-Anschlüssen—ideal für die direkte Integration von Sensoren mit M10-Gewinde wie diesem Temperatursensor. Keine Änderung erforderlich.
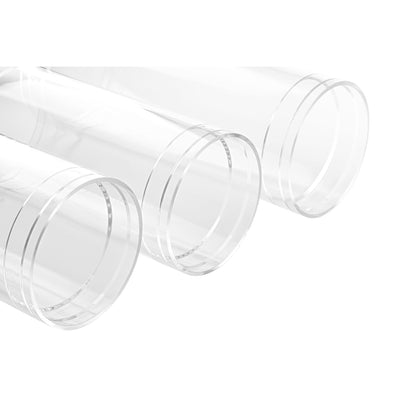
Subsea-Gehäuserohr aus Acryl
Transparentes gegossenes Acrylrohr mit einer Tiefenbewertung von 250 m, kompatibel mit Blu-Sub-Aluminium- oder Acryl-Endkappen. Wählen Sie Endkappen mit M10-Montageanschlüssen, um den Temperatursensor sicher zu unterstützen.
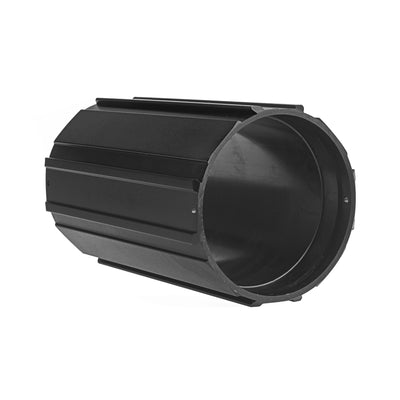
Subsea-Gehäuserohr aus Aluminium
Für große Tiefen ausgelegtes Aluminiumgehäuse mit einer Tiefenbewertung von 1,000 m. Verwenden Sie passende Aluminium- oder Acryl-Endkappen mit M10-Montageanschlüssen für den sicheren Einsatz des Temperatursensors unter Hochdruck-Subsea-Bedingungen.

Dieses Produkt kann mit dem Universal M8/M10-Montageschlüssel montiert werden, einem speziellen Werkzeug für Blu-Sub M8- und M10-Komponenten im Bulkhead-Stil wie Kabeldurchführungen, Schalter, Sensoren und Steckverbinder-Hardware.
Die kompakte Konstruktion mit zwei Werkzeugenden ermöglicht die Montage in engen oder dicht angeordneten Layouts, während Kabeldurchführungsschlitze das Aufschieben des Schlüssels über bereits angeschlossene Kabel ermöglichen, sodass Montage oder Wartung ohne Trennen der Verdrahtung durchgeführt werden können.
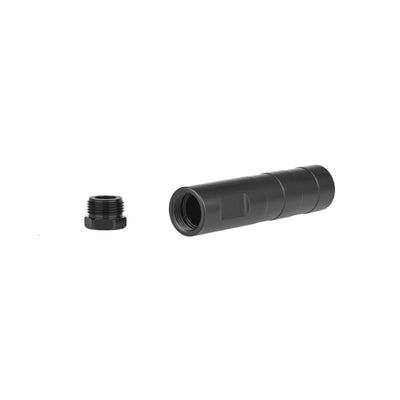
Das Subsea M10-Kupplungsrohr bietet eine externe Montagelösung für den Wassertemperatursensor, wenn eine direkte Installation in einem Gehäuse nicht möglich ist. Es bietet Innenraum für die Verdrahtung und kann mit Epoxidharz abgedichtet werden, um die Wasserdichtheit aufrechtzuerhalten und Verbindungen zu schützen. Ideal für modulare ROV- oder AUV-Aufbauten, bei denen Sensorzugänglichkeit und eine optimierte Kabelführung entscheidend sind.

| Spezifikation | Subsea M10-Wassertemperatursensor |
|---|---|
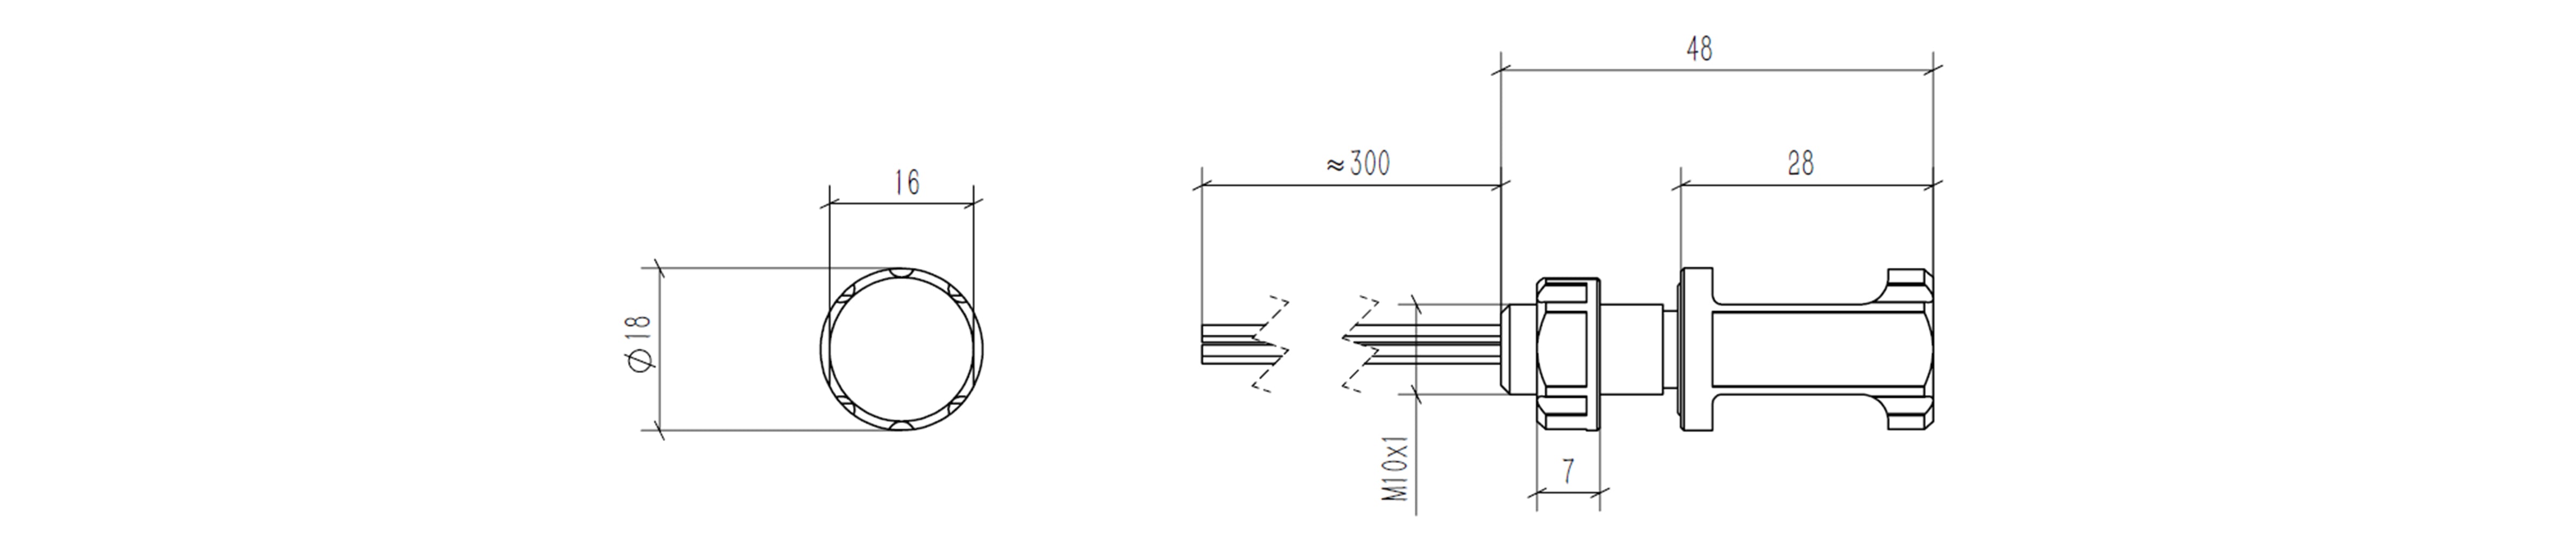
| Gewinde | M10×1 |
| Material | Aluminium, schwarz eloxiert |
| Gewicht | 19.5 g |
| Spannung | 5 V |
| IIC-Logikpegel (SCL/SDA) | 3.3 V |
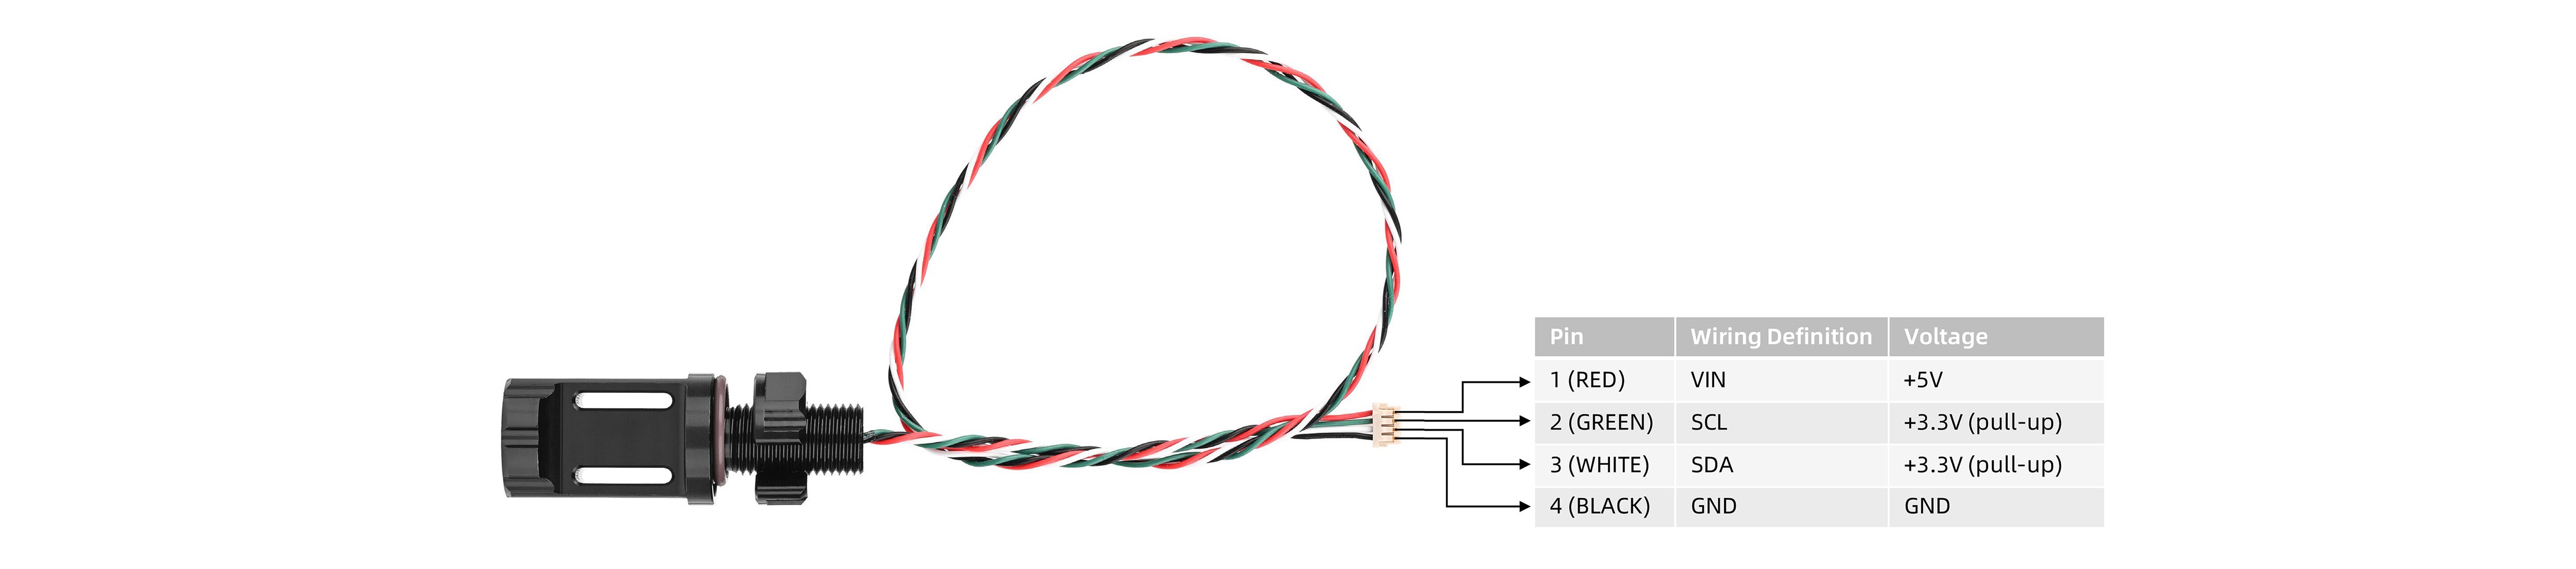
| Aderbelegung | Rot: VIN; Grün: SCL; Weiß: SDA; Schwarz: GND |
| IIC-Adresse | 0x77 |
| Leitungslänge | Ca. 300 mm |
| Steckverbindertyp | DF13-4S-1.25C |
| Betriebstemperatur | -40 ~ 125 ℃ |
| Absolute Genauigkeit | ±0.1 ℃ (−5 ~ 50 ℃) ±0.5 ℃ (−40 ~ 125 ℃) |
| Empfohlene Größe | Wassertemperatursensor |
|---|---|
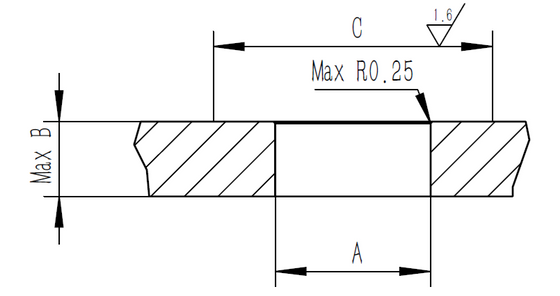
| Empfohlene Bulkhead-Durchgangsbohrung (A) | Ø10.1 ± 0.1 |
| Deckeldicke (B) | 13 mm |
| Oberflächenbereich (C) | 20 mm |
Kann ich ihn in Luft verwenden?
Ja, der Sensor kann problemlos in Luft verwendet werden.
Kann das Kabel verlängert werden?
Wenn das Kabel zu lang ist oder sich mehrere Geräte am I²C-Bus befinden, können Timing-Probleme auftreten. Um dies zu reduzieren, verringern Sie den Wert des Pull-up-Widerstands oder verwenden Sie einen starken Pull-up. Zur zuverlässigen Verlängerung der Kabeldistanz kann außerdem ein I²C-Repeater oder Relaischip hinzugefügt werden.
Beeinflusst die Unterbringung des Sensors in einem Gewindegehäuse die Temperatur-Ansprechzeit?
Das Aluminiumgehäuse wurde so dünn wie möglich ausgeführt und ist mit Epoxidharz hoher Wärmeleitfähigkeit gefüllt, um die Ansprechzeit zu verbessern. Diese Konstruktion minimiert die thermische Verzögerung.
Muss der Temperatursensor kalibriert werden? Welche Daten stellt die I²C-Schnittstelle bereit?
Der Sensor enthält werkseitige Kalibrierkoeffizienten. Er gibt 24-bit-ADC-Daten über I²C aus, und die Temperatur wird durch Anwendung dieser Koeffizienten ermittelt. Vollständige Details und Implementierungsanweisungen finden Sie im herunterladbaren Sensorhandbuch.