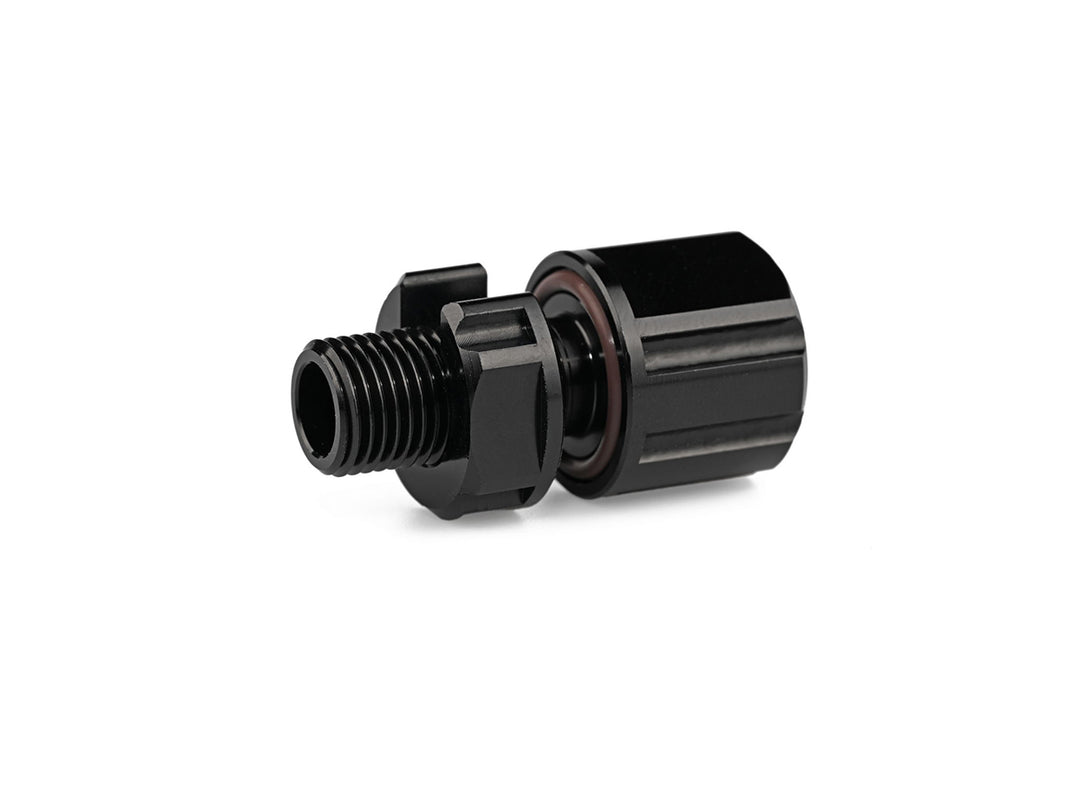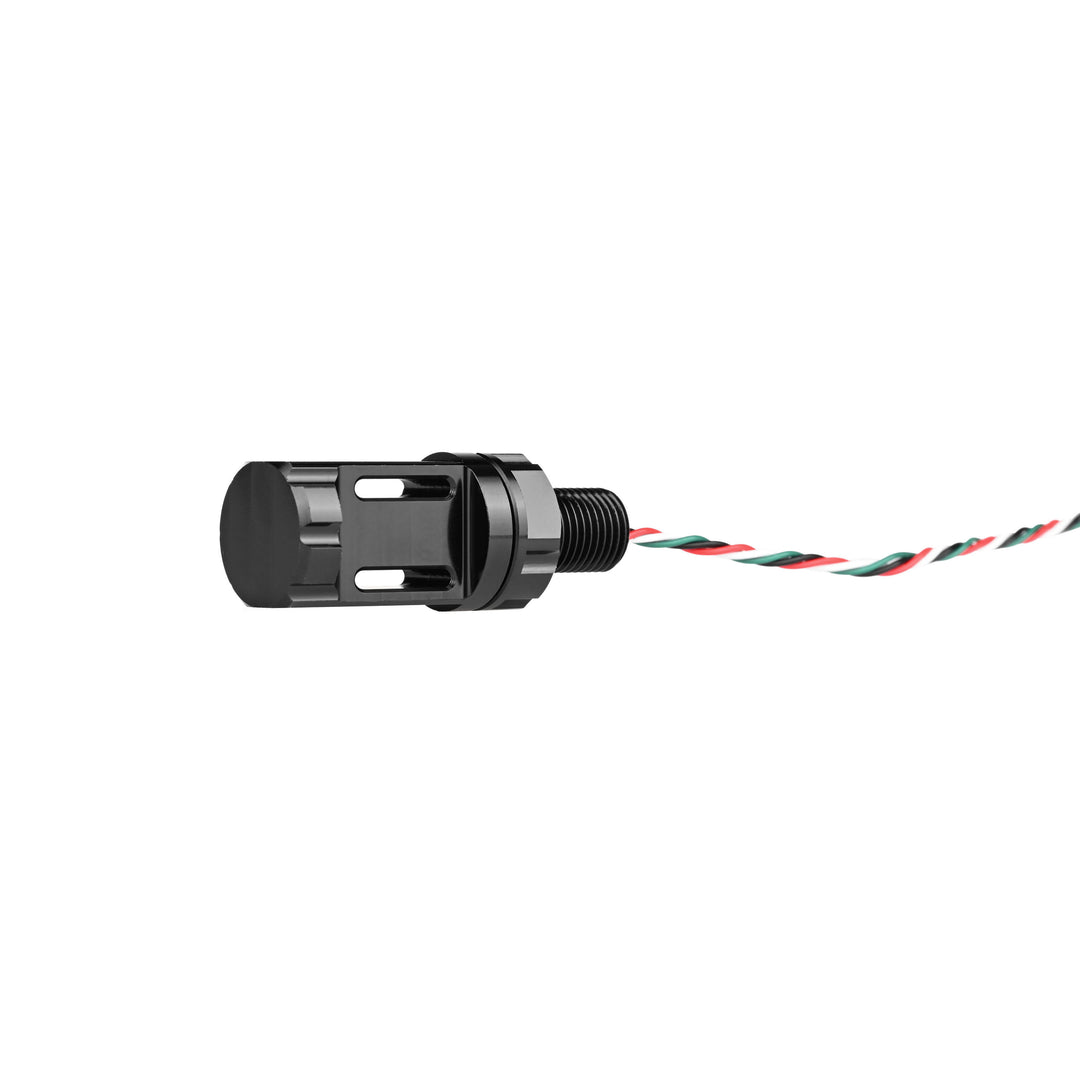
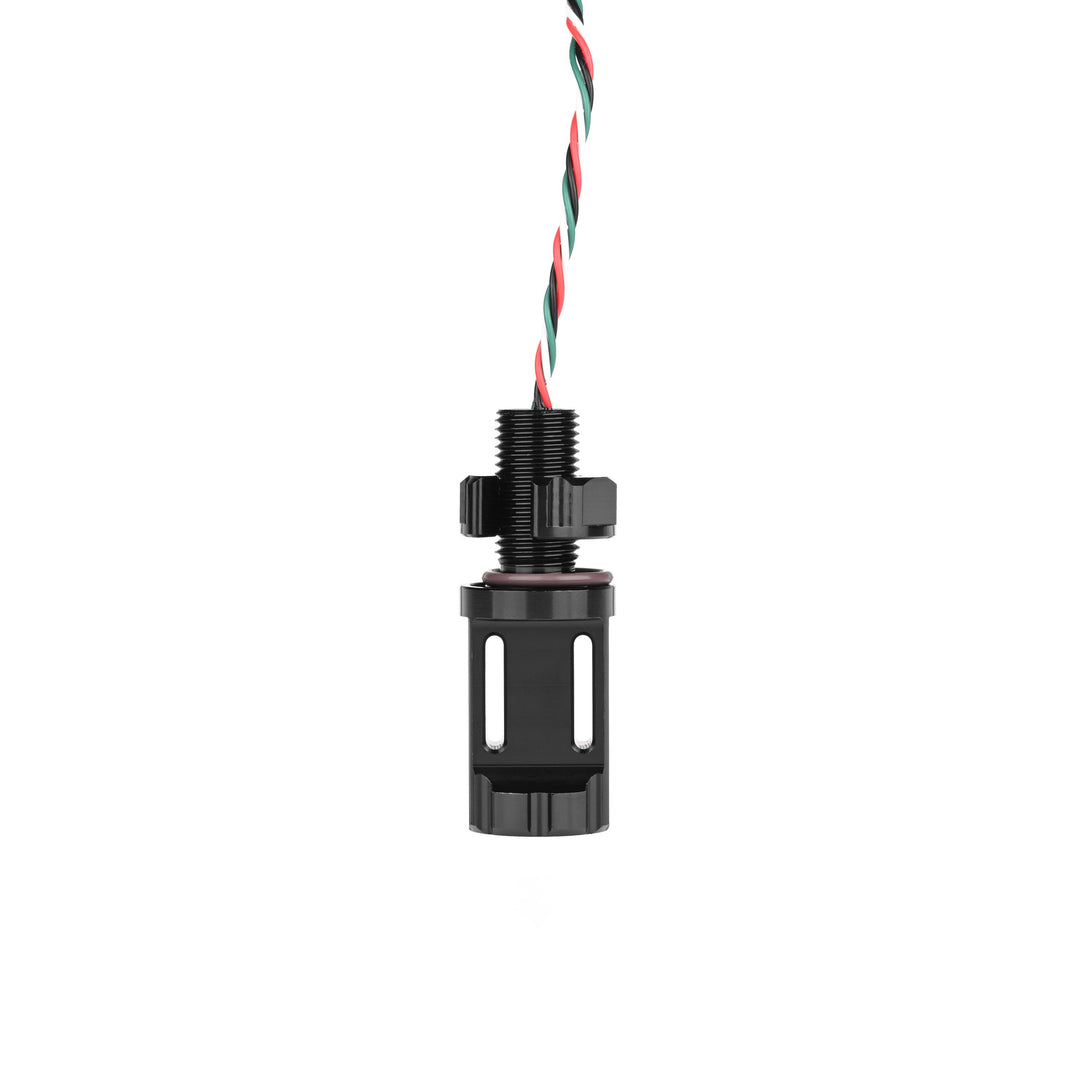
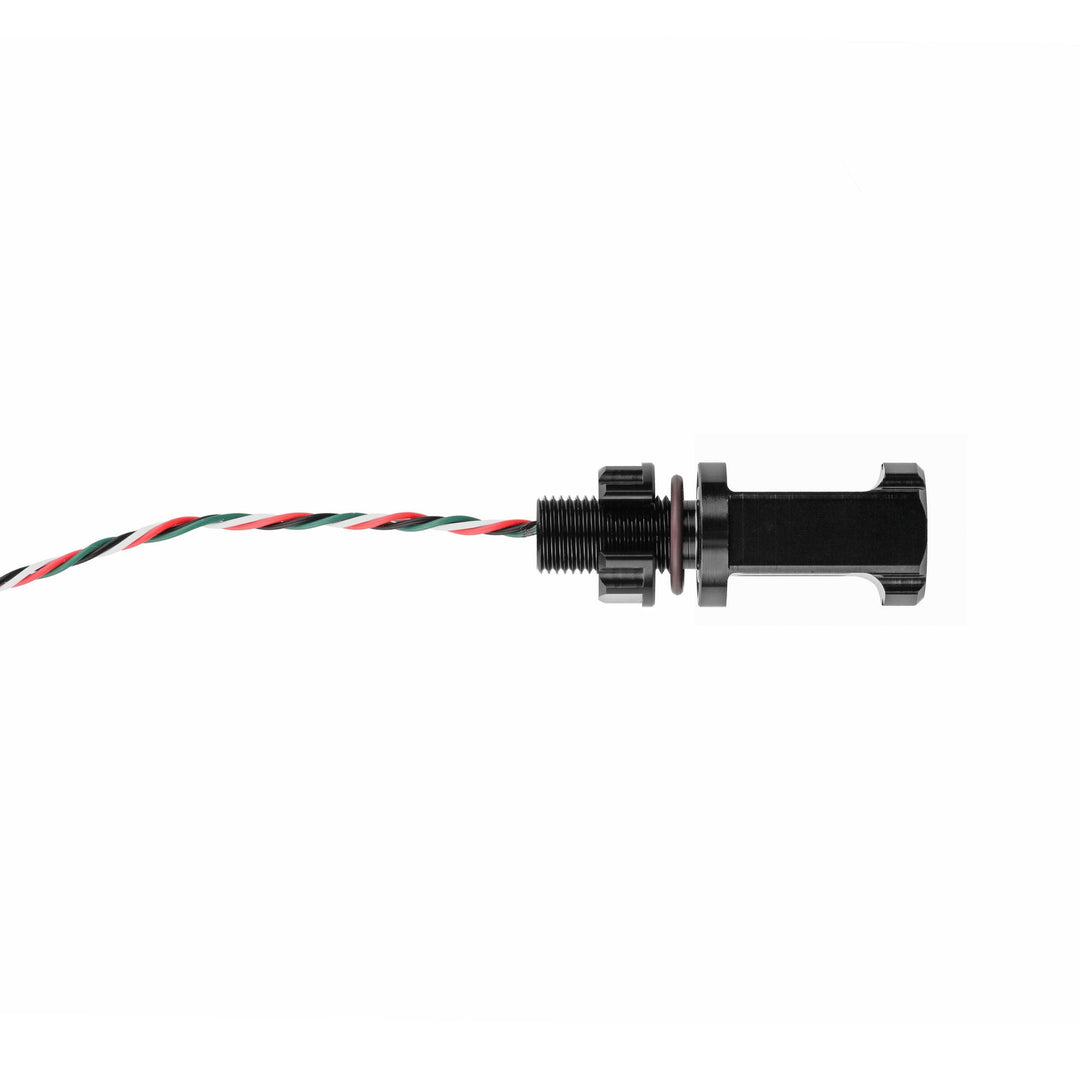
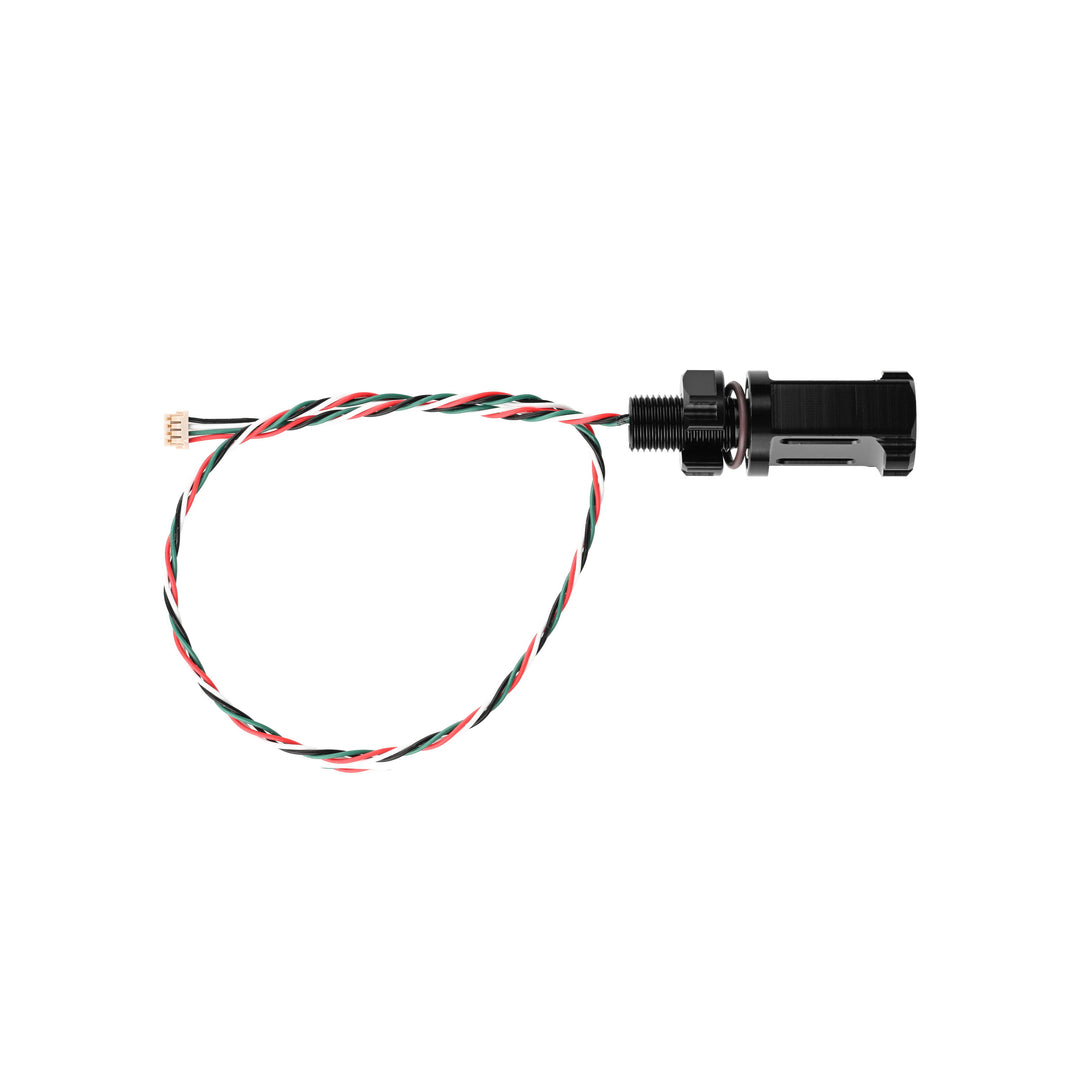
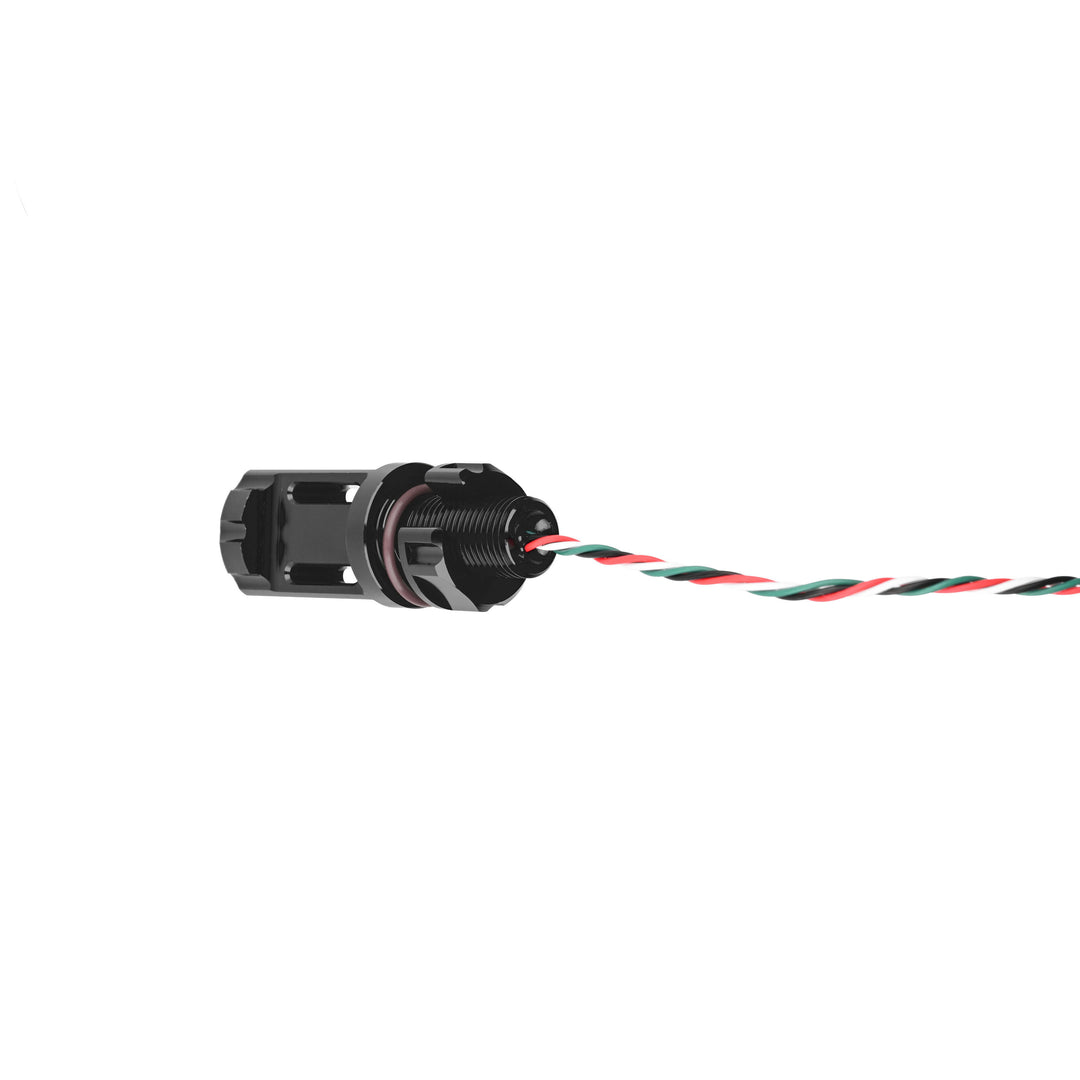
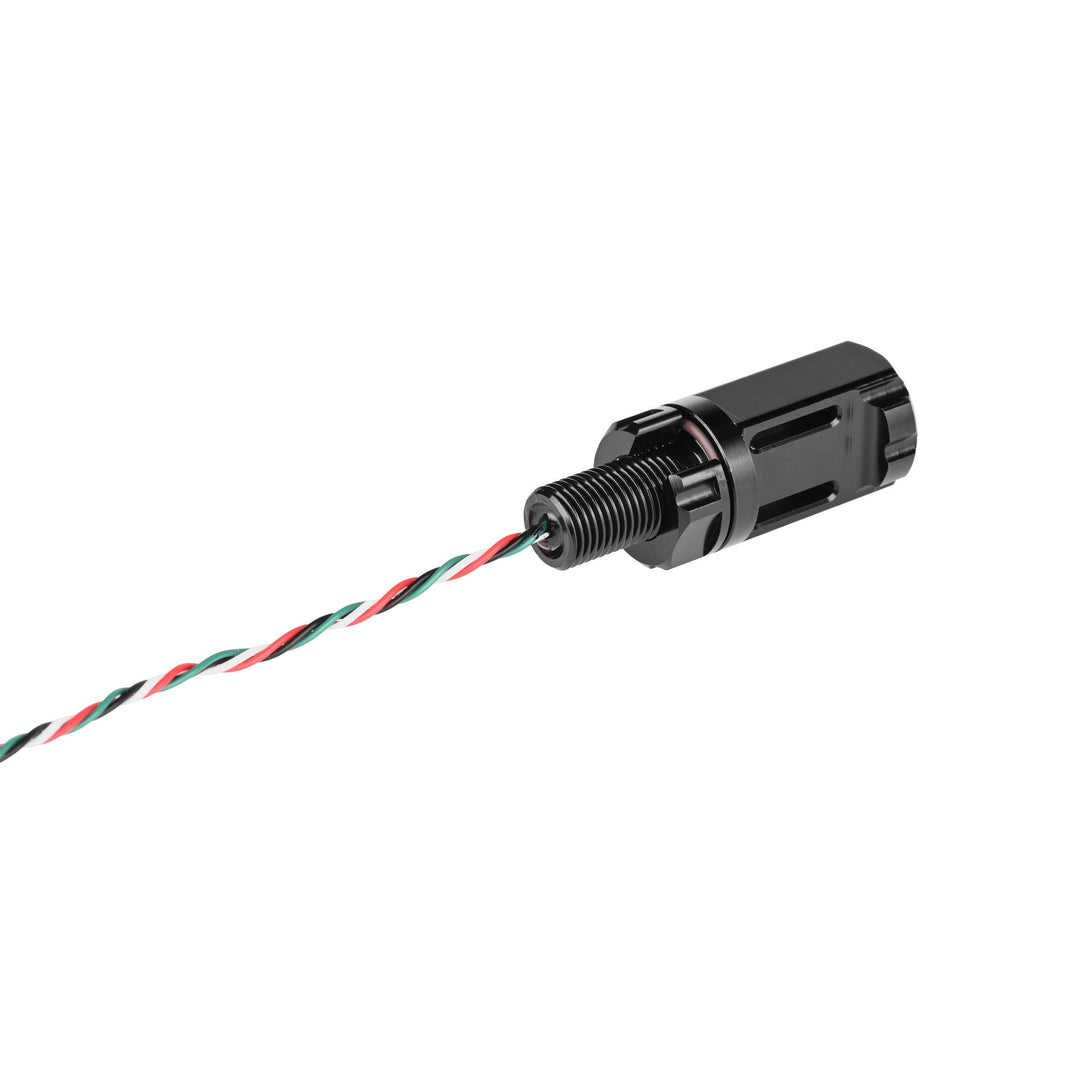
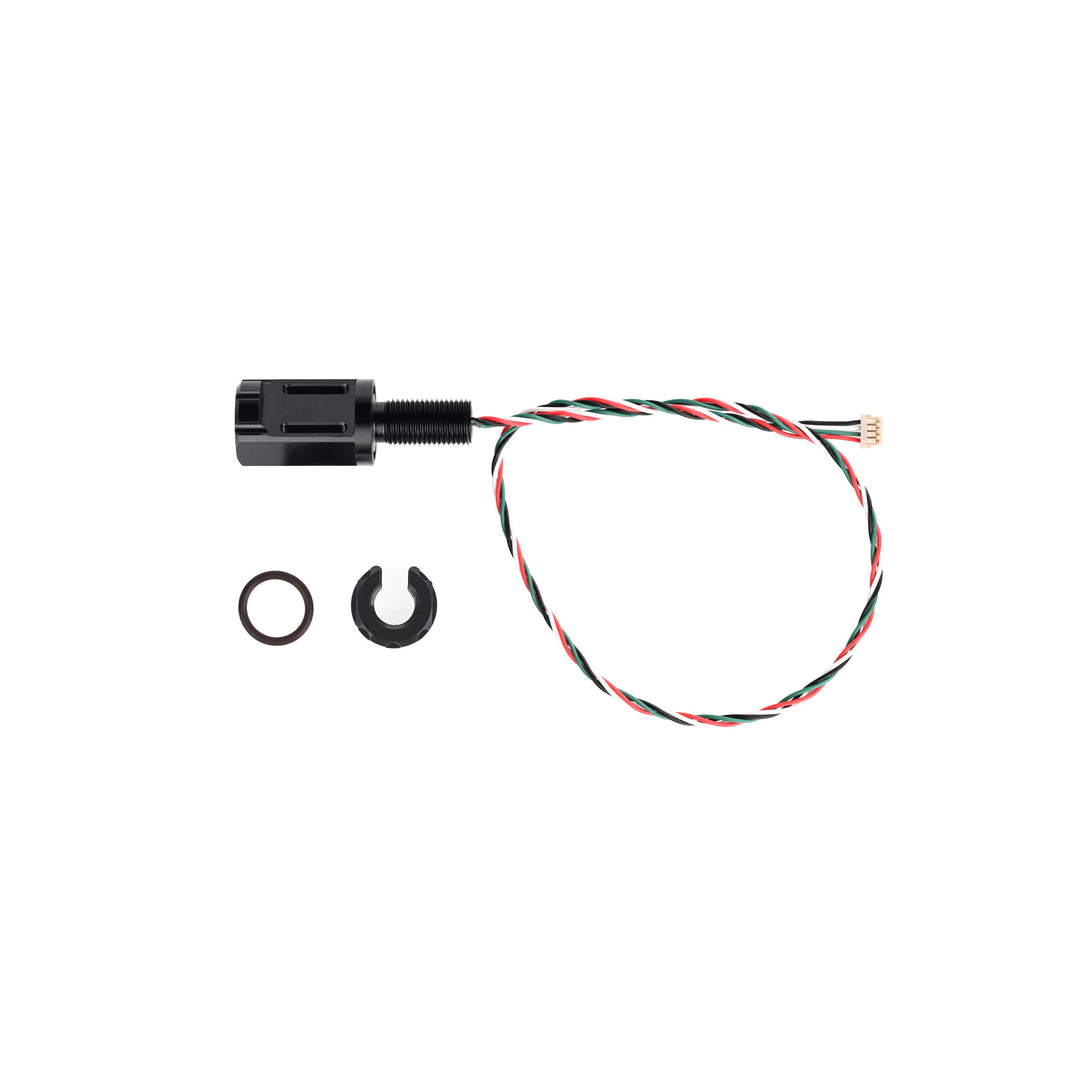


Diseñado para ofrecer precisión y una integración sencilla, el sensor submarino M10 de temperatura del agua proporciona mediciones digitales precisas de temperatura en entornos submarinos exigentes. Utiliza un elemento sensor TSYS01 para alcanzar una precisión de ±0.1 °C dentro del intervalo típico de –5 a 50 °C y mantiene su estabilidad en un amplio intervalo ampliado de –40 °C a 125 °C.
El sensor está calibrado de fábrica y proporciona lecturas ADC sin procesar de 24 bits a través de I²C. El controlador o software conectado convierte estas lecturas en temperatura utilizando los coeficientes de calibración almacenados en el sensor. Se conecta directamente a sistemas Pixhawk mediante un conector DF13-4S-1.25C y una interfaz I²C estándar de 4 hilos, lo que permite una integración fluida con las plataformas ArduSub y QGroundControl.
La carcasa de aluminio con rosca M10 facilita la instalación en carcasas o pasamuros submarinos. El sensor está encapsulado internamente con epoxi termoconductor y ofrece tiempos de respuesta rápidos, al tiempo que protege la electrónica de la presión y la humedad a profundidades de hasta 1,000 metros.
Para tendidos de cable más largos o varios dispositivos I²C, la integridad de la señal puede mejorarse utilizando resistencias pull-up más fuertes o chips de relé I²C. El sensor también es adecuado para aplicaciones en aire, lo que permite su uso flexible tanto en sistemas submarinos como de superficie.
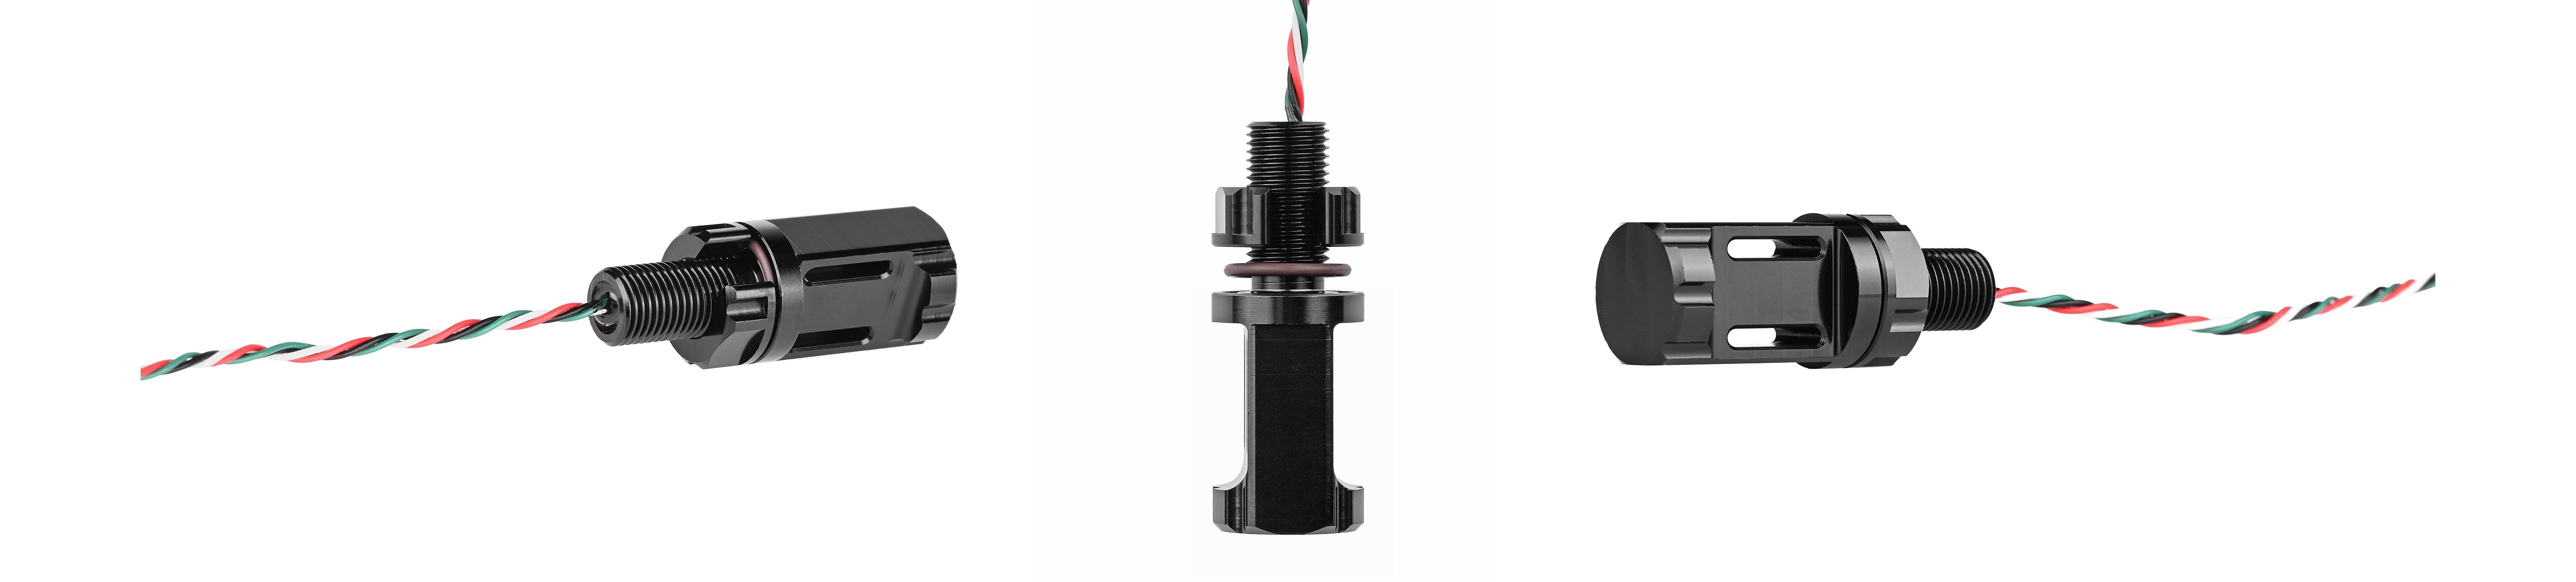

El sensor submarino M10 de temperatura del agua se integra fácilmente en carcasas submarinas Blu-Sub mediante un puerto de montaje roscado M10 estándar. Cada carcasa garantiza un sellado adecuado y soporte mecánico para una medición precisa de la temperatura a profundidad. Confirme que el espacio interno y el espesor del panel sean adecuados para el cuerpo y el conector del sensor.
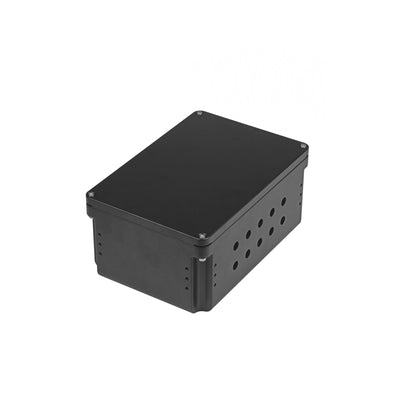
Caja estanca submarina
Carcasa compacta de aluminio con profundidad nominal de 300 m, preperforada con veinte puertos M10—ideal para la integración directa de sensores con rosca M10 como este sensor de temperatura. No requiere modificaciones.
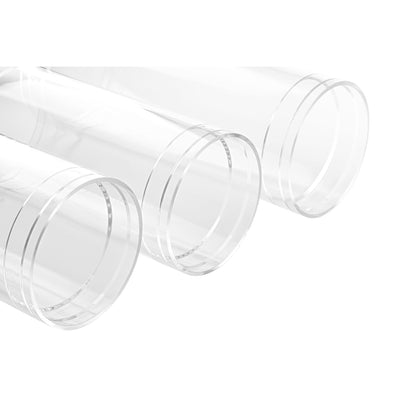
Tubo acrílico para carcasa submarina
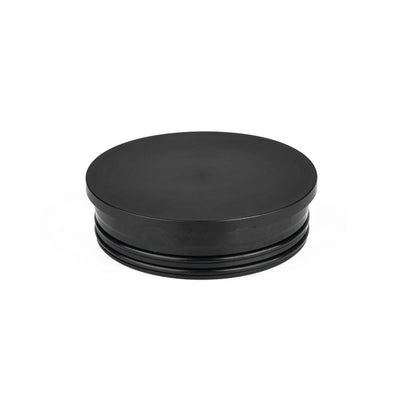
Tubo transparente de acrílico colado con profundidad nominal de 250 m, compatible con tapas terminales Blu-Sub de aluminio o acrílico. Seleccione tapas terminales con puertos de montaje M10 para sujetar de forma segura el sensor de temperatura.
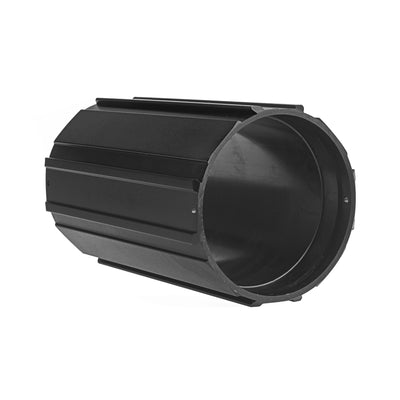
Tubo de aluminio para carcasa submarina
Carcasa de aluminio con alta clasificación de profundidad, nominalmente hasta 1,000 m. Utilícela con tapas terminales compatibles de aluminio o acrílico que incorporen puertos de montaje M10 para desplegar de forma segura el sensor de temperatura en condiciones submarinas de alta presión.

Este producto puede instalarse utilizando la llave de instalación universal M8/M10, una herramienta dedicada diseñada para componentes Blu-Sub tipo mamparo M8 y M10, como penetradores, interruptores, sensores y hardware tipo conector.
Su diseño compacto de doble extremo permite la instalación en configuraciones ajustadas o con poco espacio, mientras que las ranuras para paso de cables permiten que la llave se deslice sobre cables ya conectados, facilitando la instalación o el mantenimiento sin necesidad de desconectar el cableado.
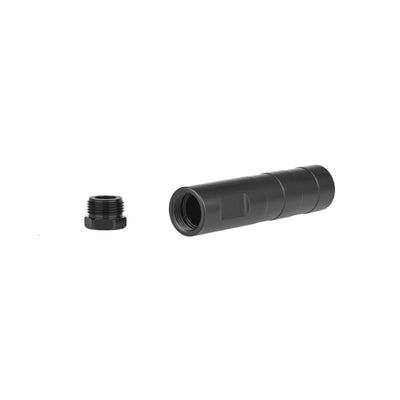
El tubo de acoplamiento submarino M10 ofrece una solución de montaje externo para el sensor de temperatura del agua cuando no es viable instalarlo directamente en una carcasa. Proporciona espacio interno para el cableado y puede sellarse con epoxi para mantener la estanqueidad y proteger las conexiones. Ideal para configuraciones modulares de ROV o AUV en las que la accesibilidad del sensor y un tendido de cables optimizado son fundamentales.

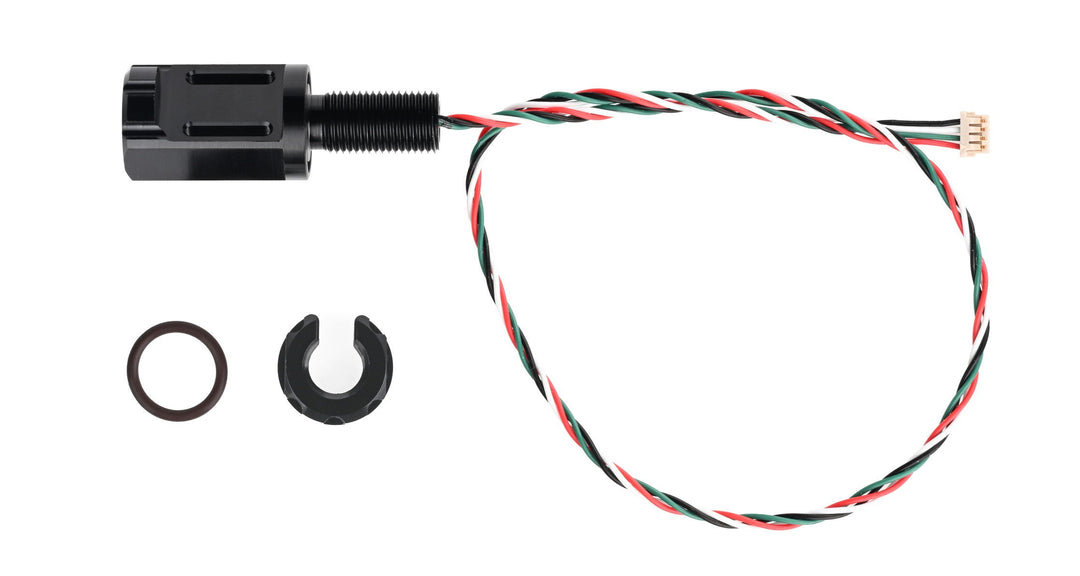
| Especificación | Sensor submarino M10 de temperatura del agua |
|---|---|
| Rosca | M10×1 |
| Material | Aluminio anodizado negro |
| Peso | 19.5 g |
| Tensión | 5 V |
| Niveles lógicos IIC (SCL/SDA) | 3.3 V |
| Definición del cableado | Rojo: VIN; Verde: SCL; Blanco: SDA; Negro: GND |
| Dirección IIC | 0x77 |
| Longitud del cable | Aprox. 300 mm |
| Tipo de conector | DF13-4S-1.25C |
| Temperatura de funcionamiento | -40 ~ 125 ℃ |
| Precisión absoluta | ±0.1 ℃ (−5 ~ 50 ℃) ±0.5 ℃ (−40 ~ 125 ℃) |
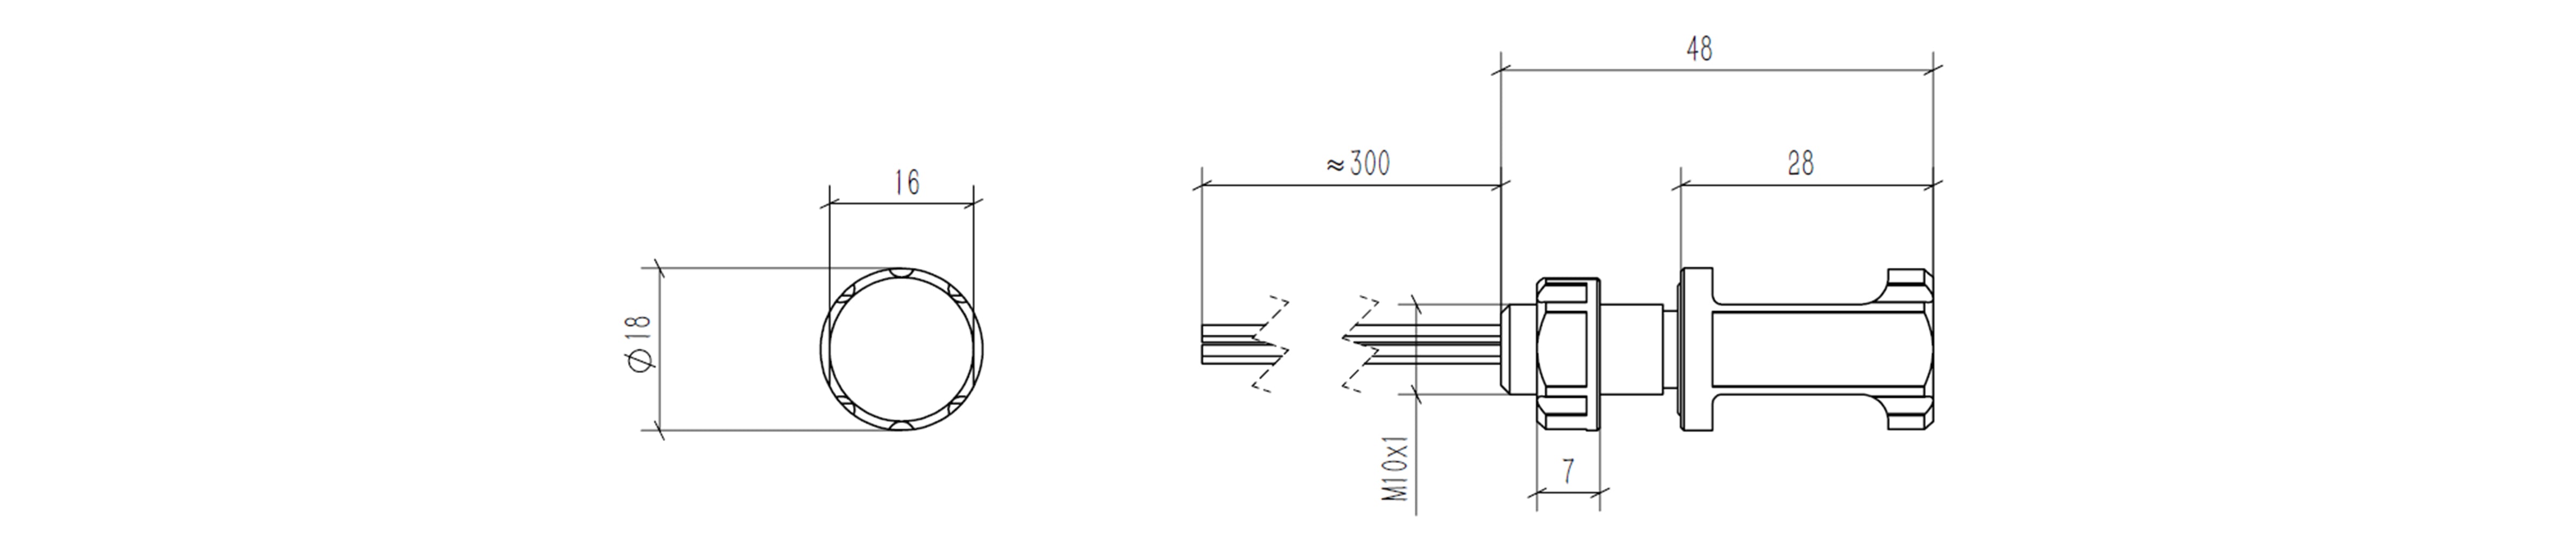
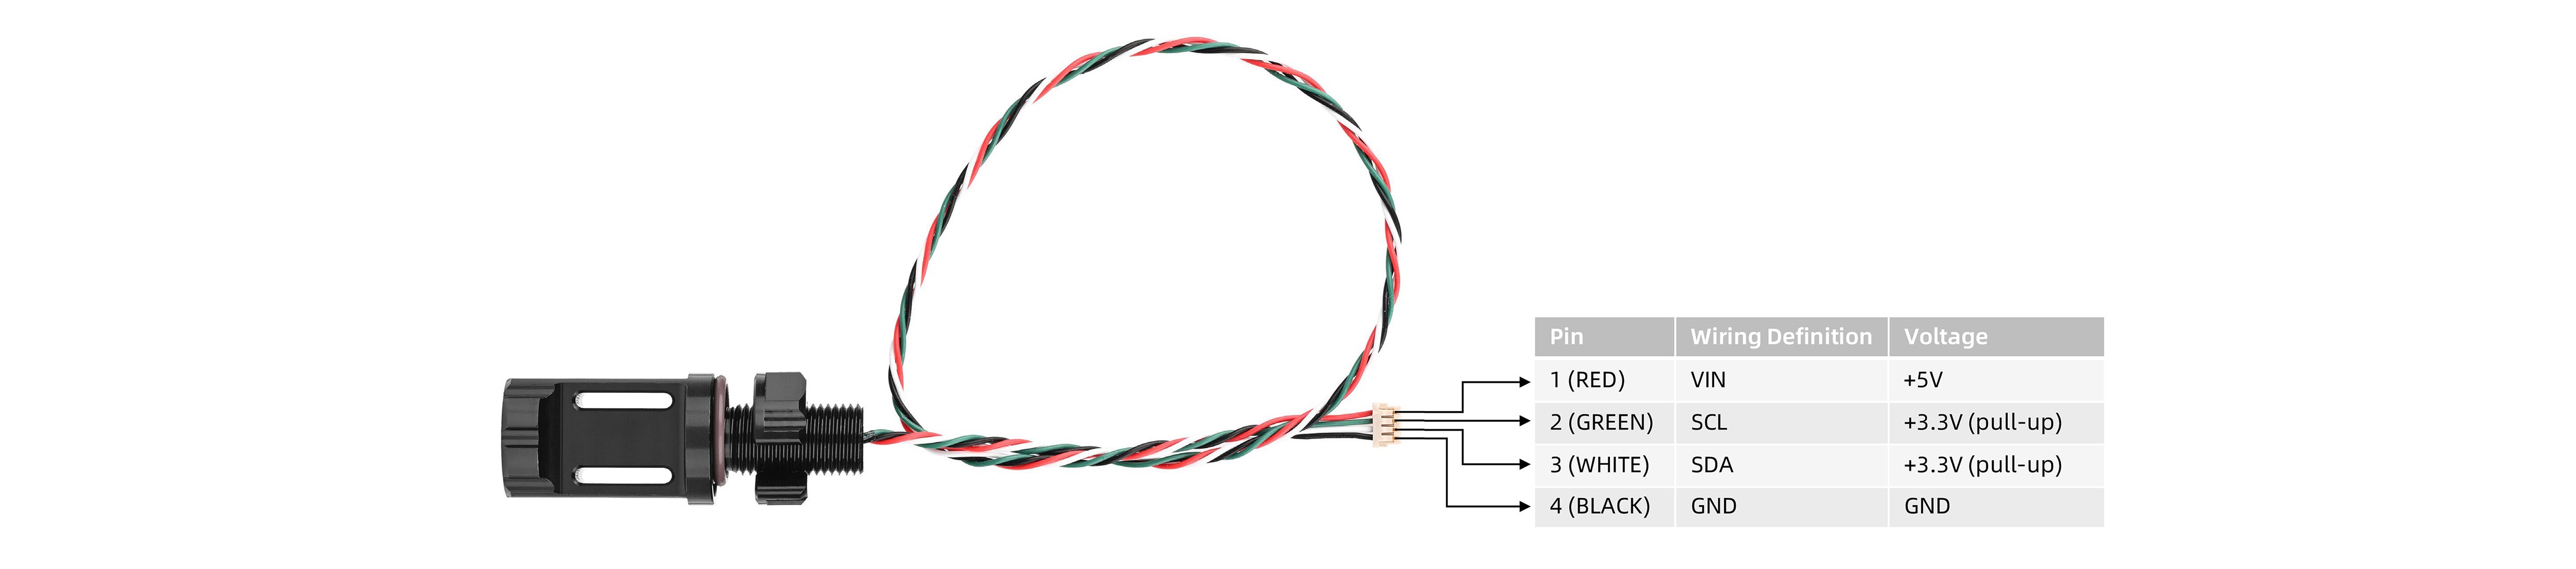
| Tamaño recomendado | Sensor de temperatura del agua |
|---|---|
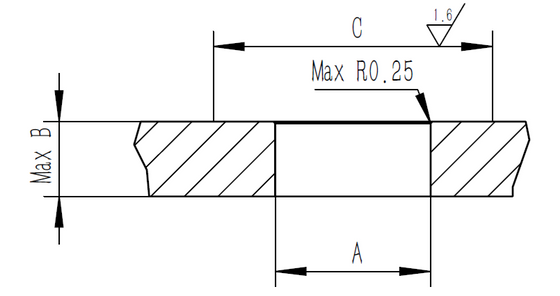
| Tamaño recomendado del orificio pasante del pasamuros (A) | Ø10.1 ± 0.1 |
| Espesor de la tapa (B) | 13 mm |
| Rango de superficie (C) | 20 mm |
¿Puedo usarlo en el aire?
Sí, el sensor puede utilizarse en el aire sin ningún problema.
¿Se puede extender el cable?
Si el cable es demasiado largo o hay varios dispositivos en el bus I²C, pueden producirse problemas de sincronización. Para evitarlo, reduzca el valor de la resistencia pull-up o use una de mayor potencia. También se puede añadir un repetidor I²C o un chip de relé para ampliar la distancia del cable de forma fiable.
¿El hecho de que el sensor esté dentro de una carcasa roscada afecta el tiempo de respuesta de la temperatura?
La carcasa de aluminio está diseñada para ser lo más delgada posible y está rellena de resina epoxi de alta conductividad térmica para mejorar el tiempo de respuesta. Esta configuración minimiza el retraso térmico.
¿Es necesario calibrar el sensor de temperatura? ¿Qué datos proporciona la interfaz I²C?
El sensor incluye coeficientes de calibración de fábrica. Envía datos ADC de 24 bits a través de I²C, y la temperatura se calcula aplicando dichos coeficientes. Puede encontrar todos los detalles e instrucciones de implementación en el manual descargable del sensor.