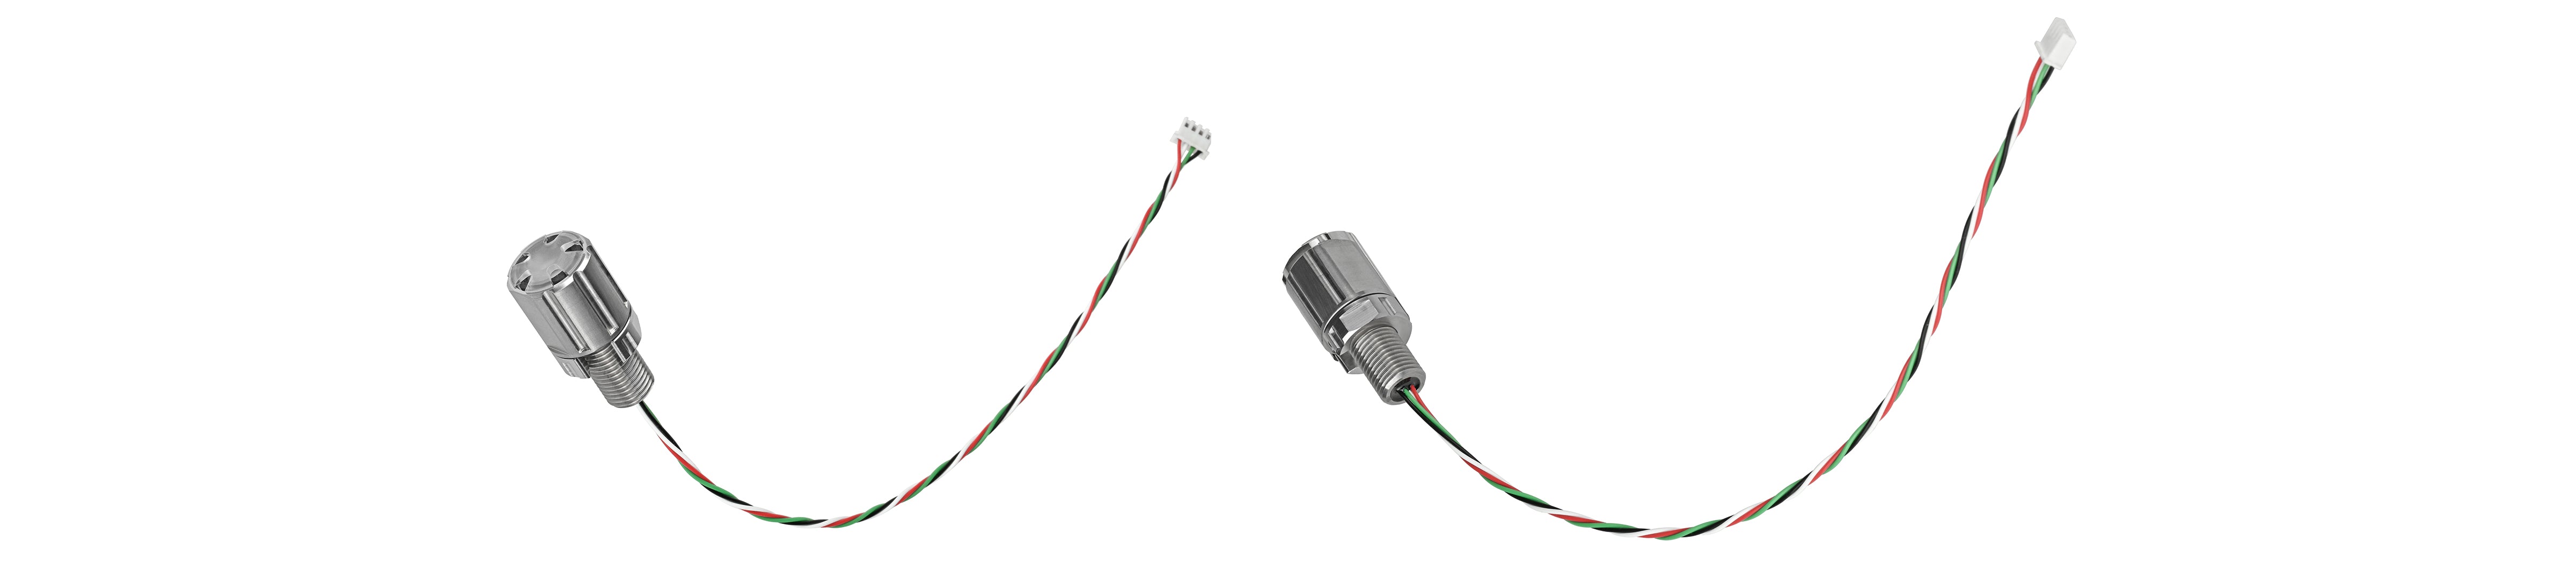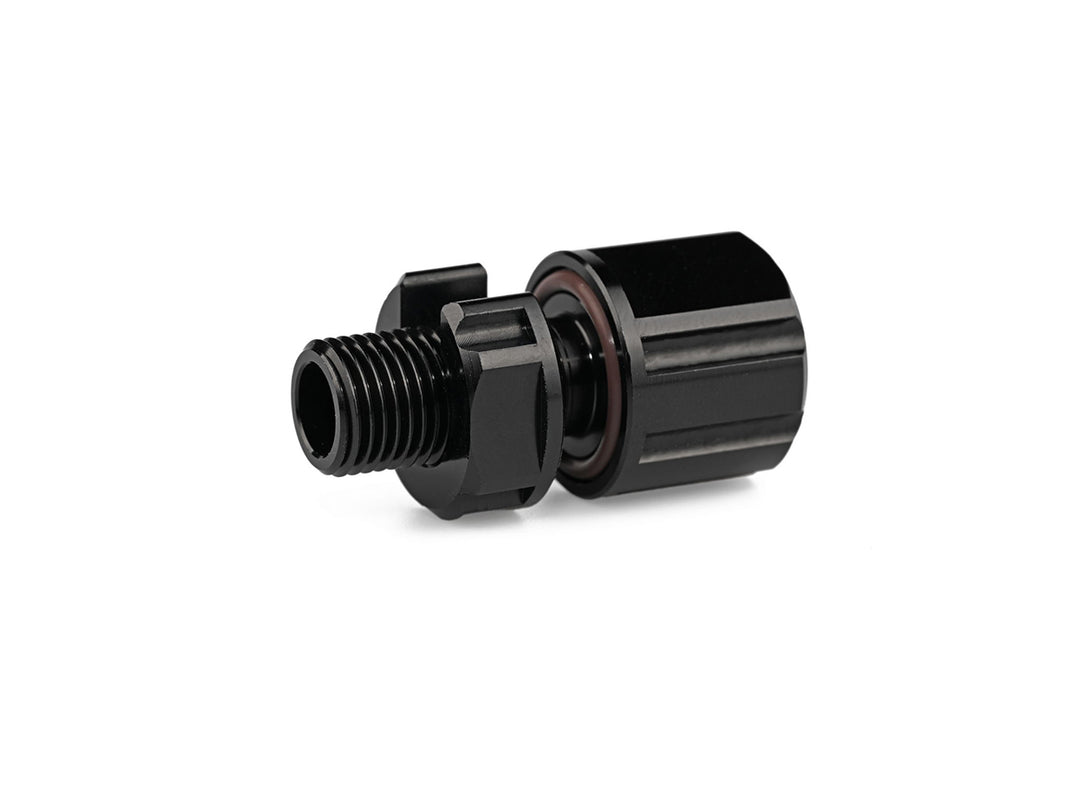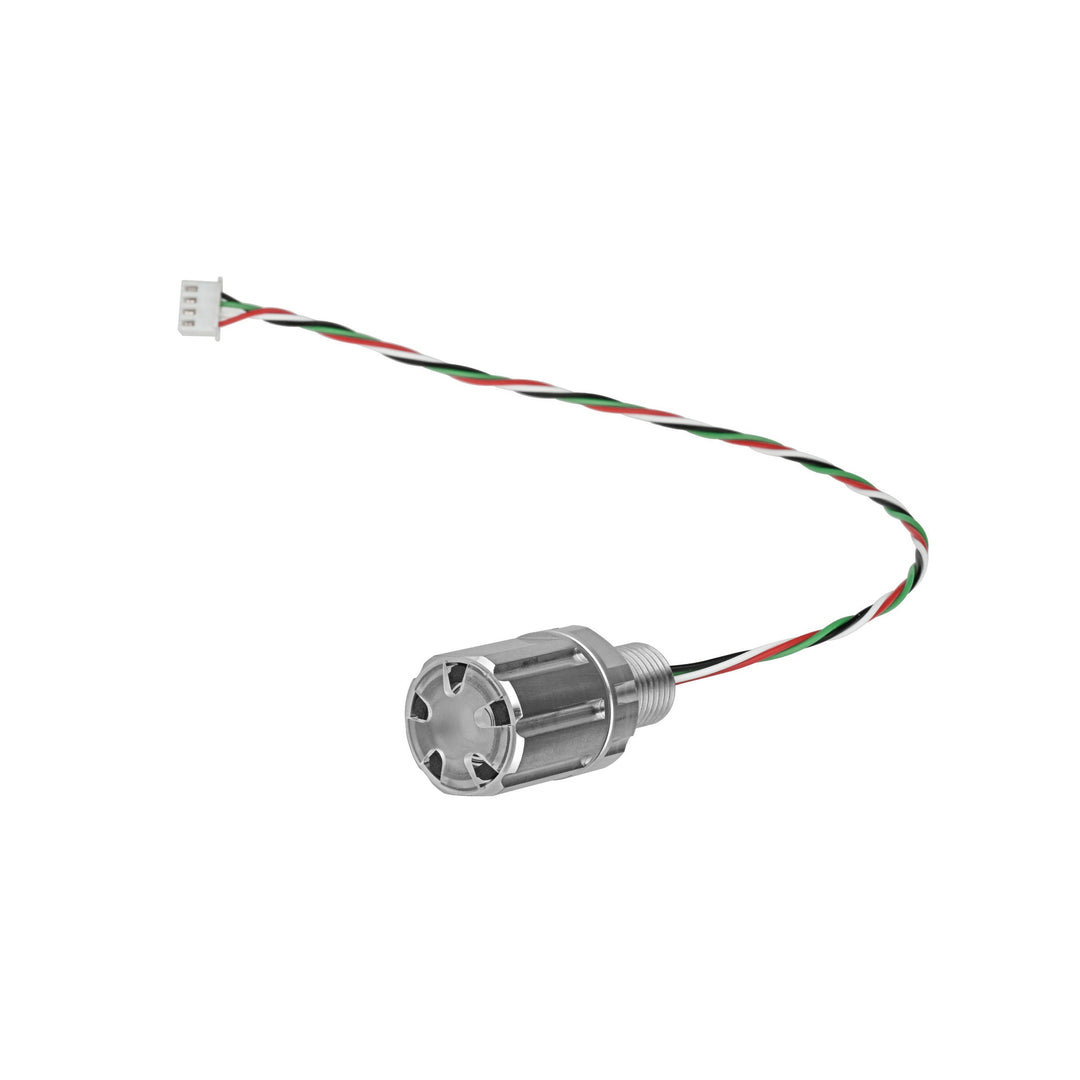
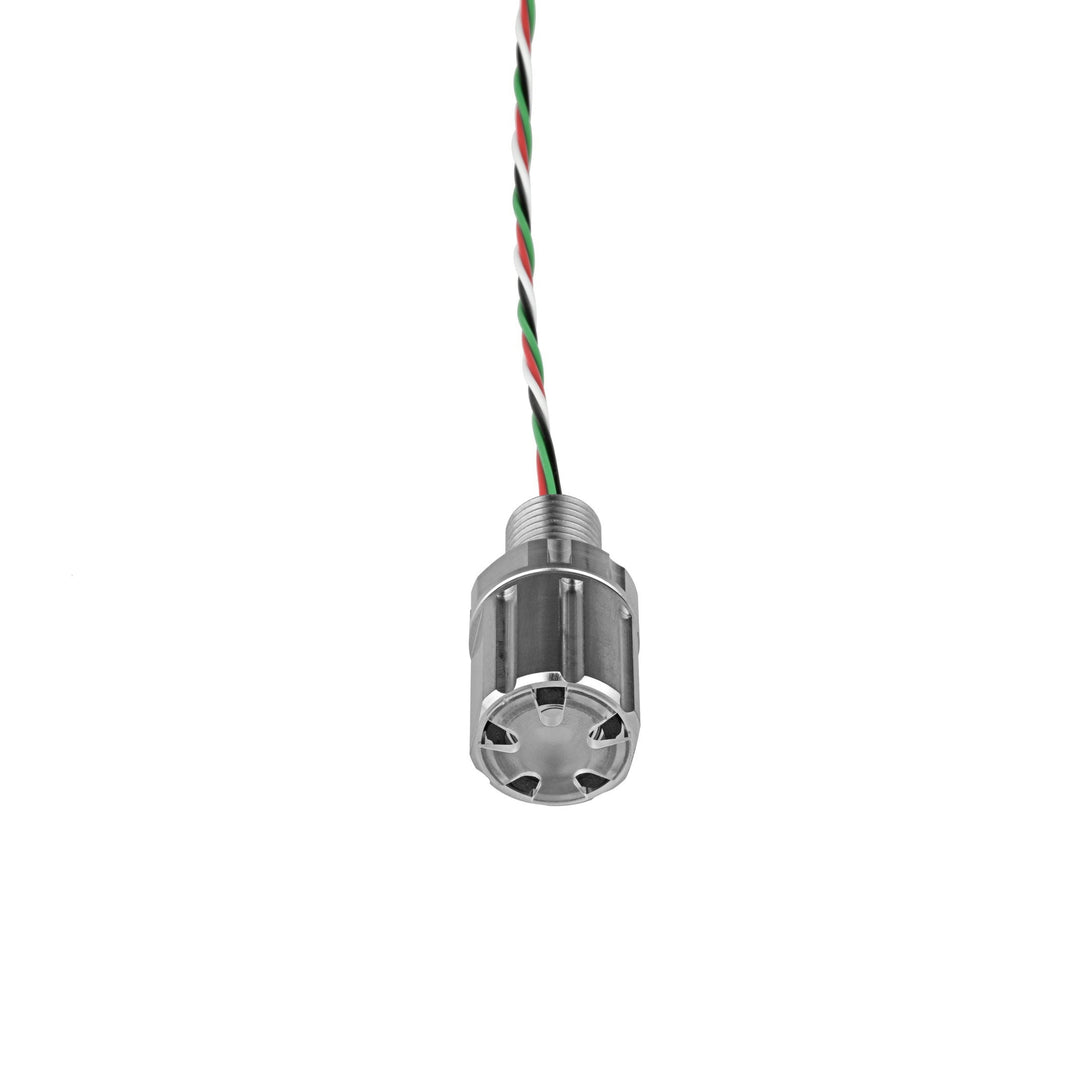
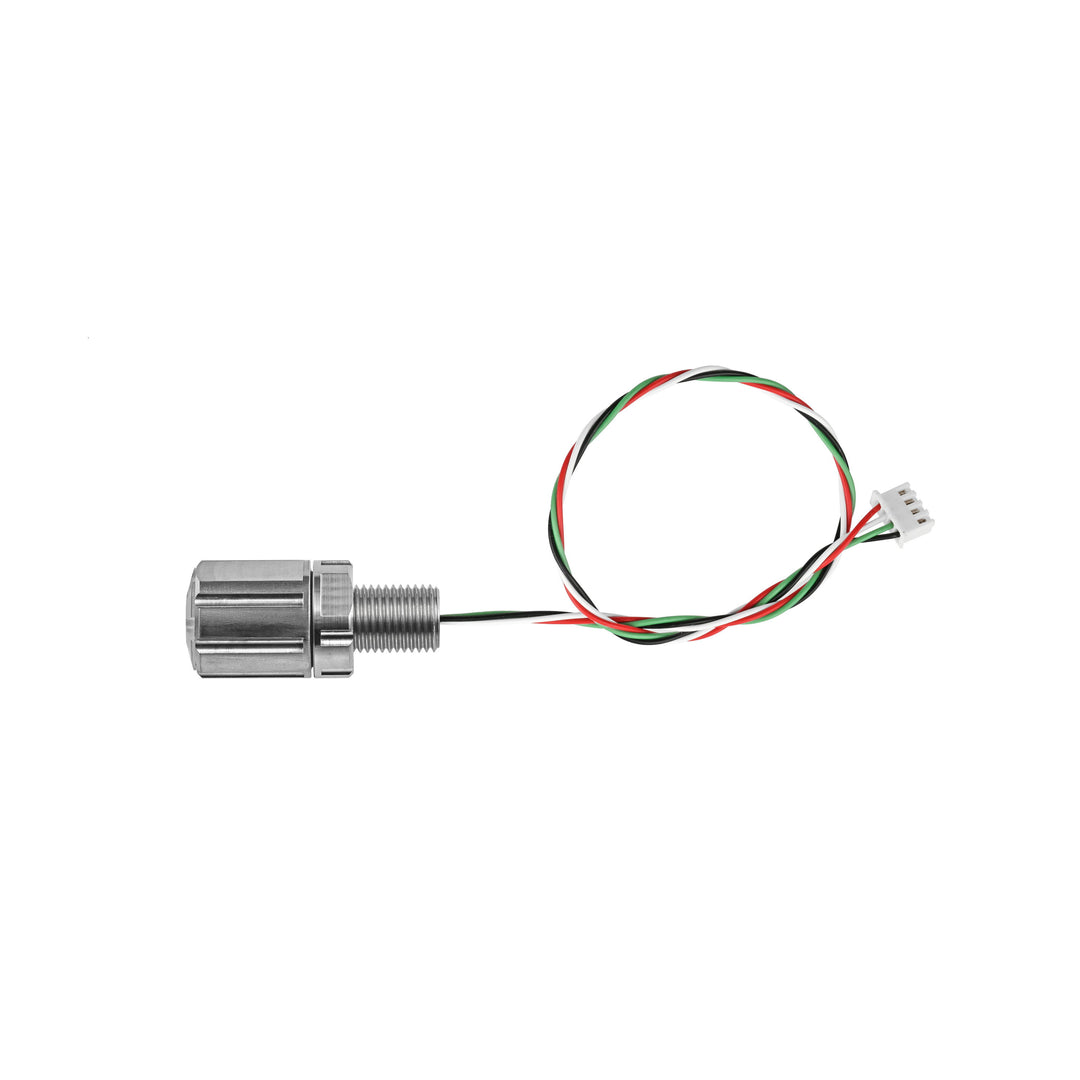
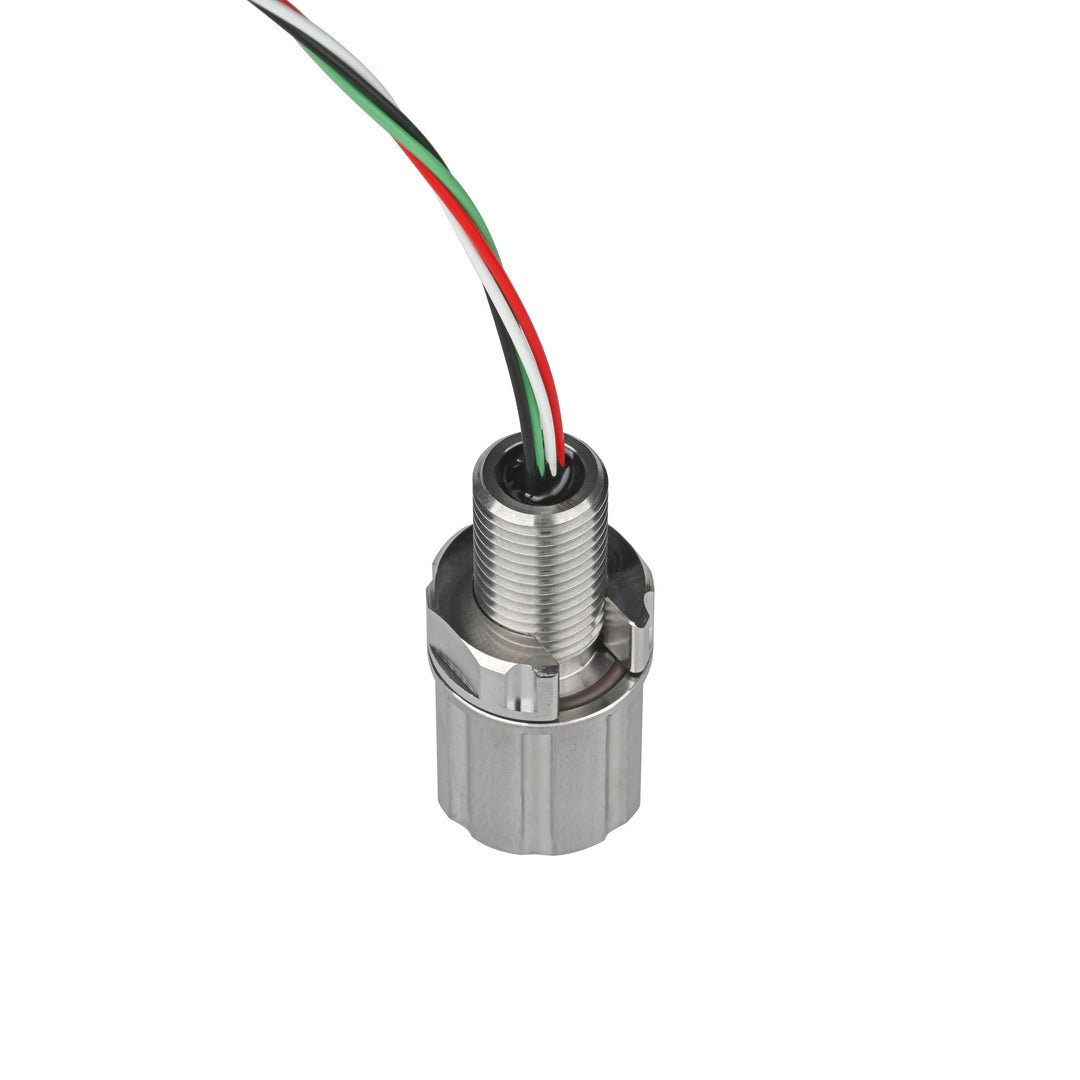
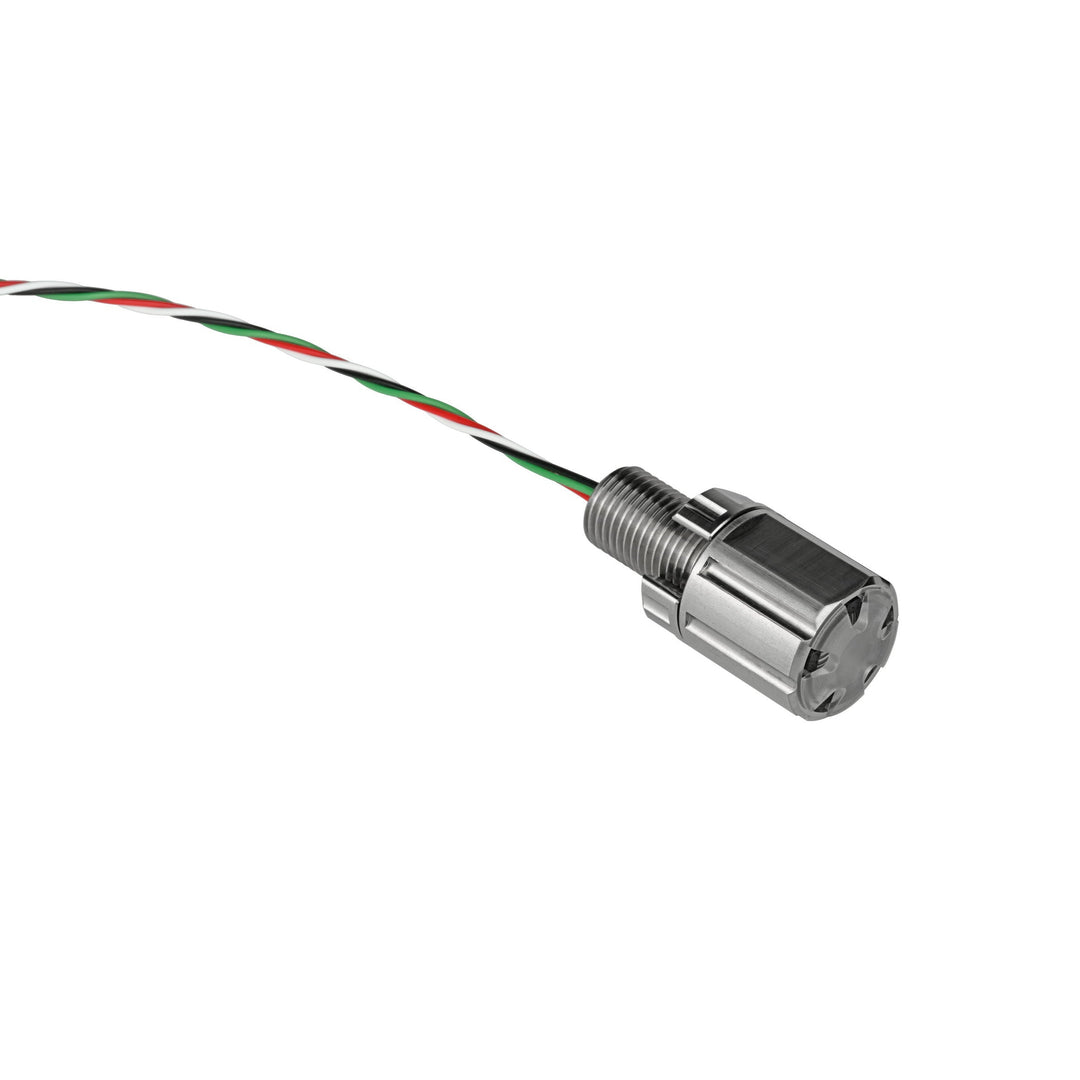
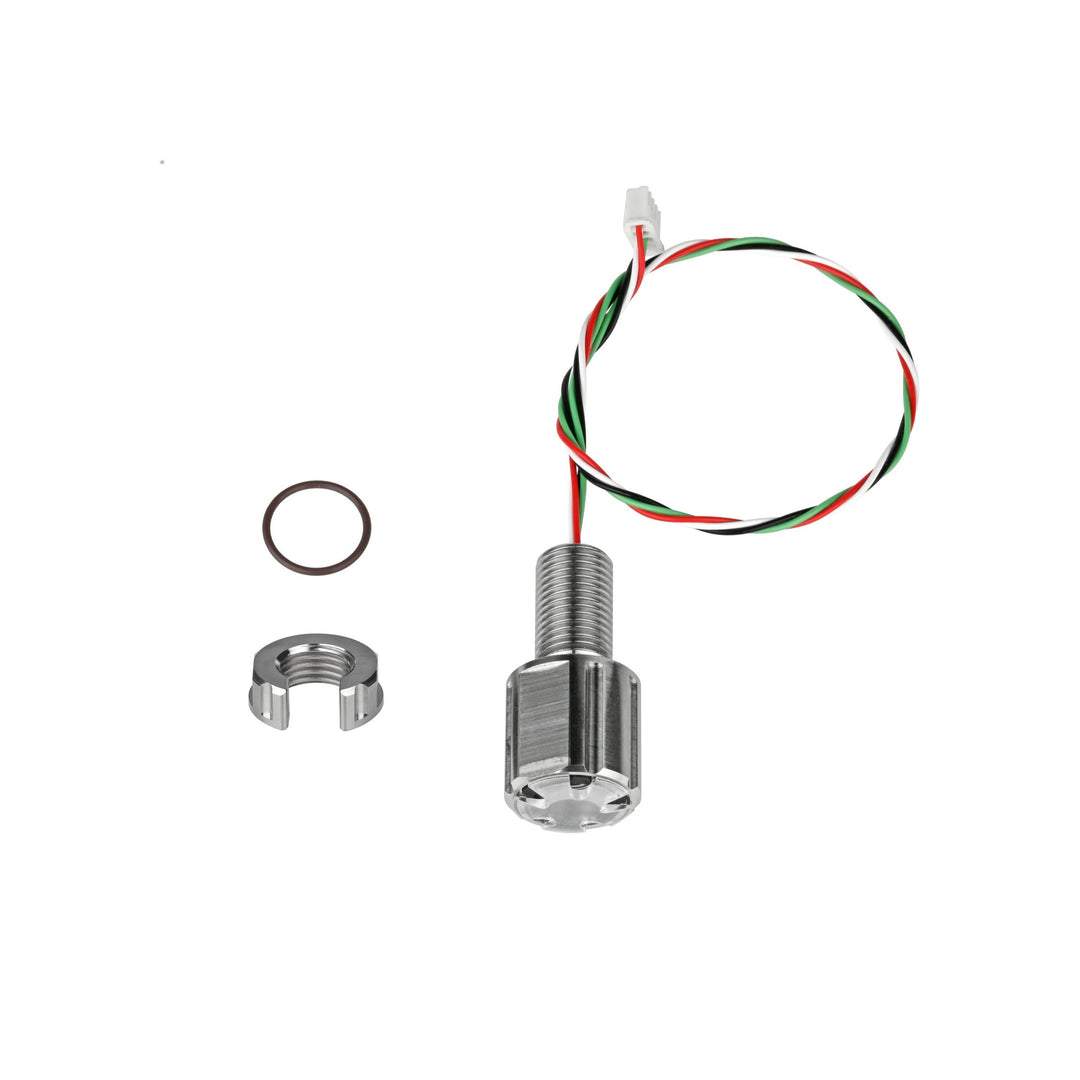
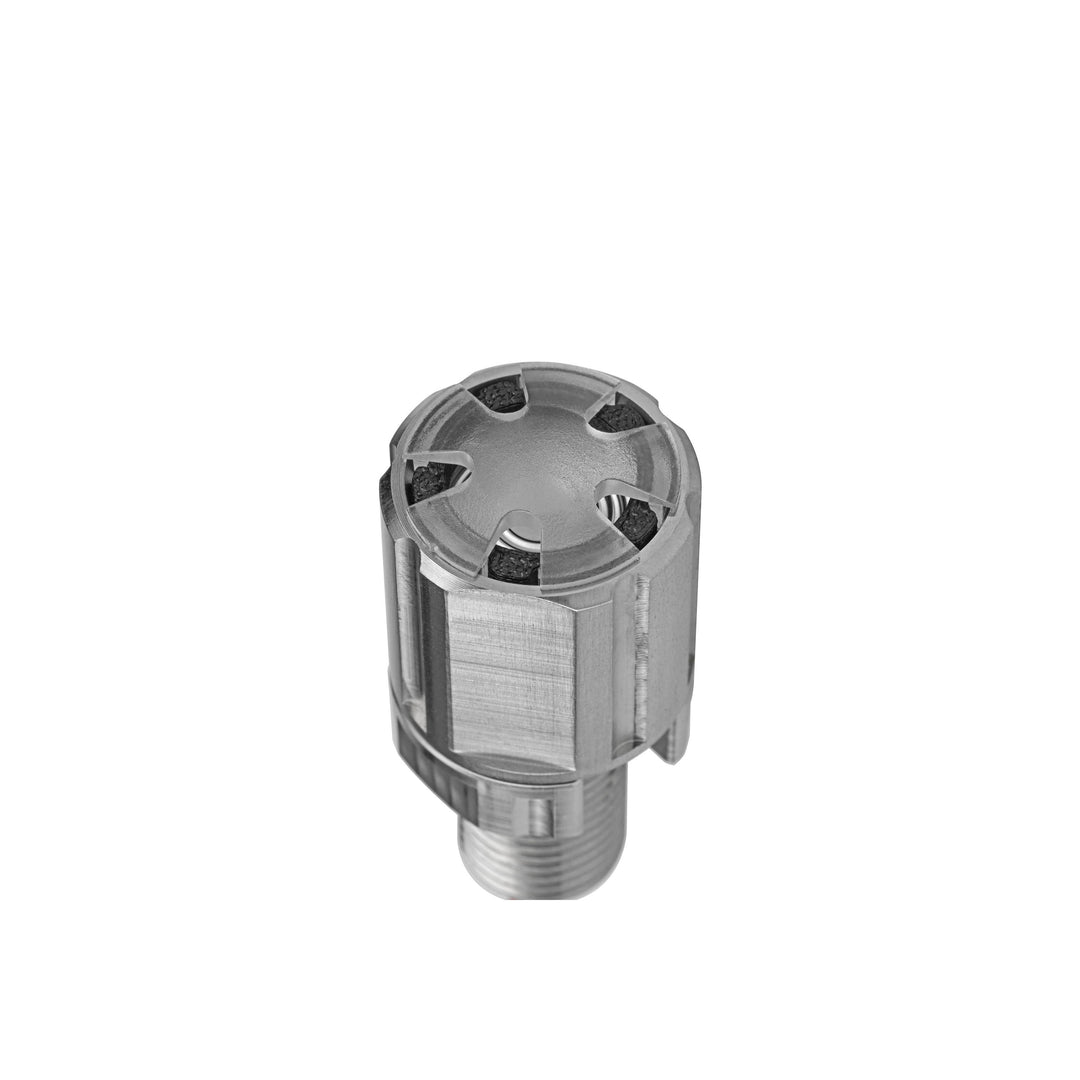


Der Subsea M14-Tiefensensor mit Metallmembran ist für langfristiges Untertauchen und hohe Haltbarkeit in anspruchsvollen Unterwasserumgebungen ausgelegt. Er besitzt eine robuste Edelstahlmembran, die den äußeren Wasserdruck über eine mit Silikonöl gefüllte Kammer an die interne Sensorschaltung überträgt. Diese Konstruktion ermöglicht wartungsfreien Betrieb ohne tägliches Trocknen—ideal für kontinuierliche Einsatzszenarien.
Im Kern befindet sich eine integrierte Auswerteplatine, die 24-bit-Druck- und Temperaturdaten erfasst, Temperaturkompensation anwendet und berechnete Tiefen- und Temperaturwerte in Echtzeit ausgibt. Diese Ausgaben werden über eine serielle Schnittstelle mit TTL-Pegel-USART-Kommunikation (5 V Logik, 115200 bps) übertragen. Im Gegensatz zu I²C-basierten Tiefensensoren, die direkt mit Pixhawk oder ähnlichen ArduSub-Systemen verbunden werden, kommuniziert dieser Sensor über UART und benötigt einen Mikrocontroller oder Begleitcomputer, der TTL-Seriell-Daten lesen kann. Ein standardmäßiger 4-pin XH2.54-Steckverbinder und eine 300 mm-Anschlussleitung sind für eine unkomplizierte Integration enthalten.
Diese Architektur bietet erhöhte Genauigkeit und Zuverlässigkeit, insbesondere für Hochdruck- oder Langzeitanwendungen, bei denen Robustheit entscheidend ist. Das abgedichtete interne Öl- und Membrandesign schützt die Sensorelemente außerdem vor physischer Verunreinigung oder Salinitätsdrift. Für Anwendungen, bei denen hohe Haltbarkeit und kein täglicher Wartungsbedarf Priorität haben, bietet dieser Sensor einen robusten Upgrade-Pfad gegenüber kompakteren I²C-basierten Optionen.
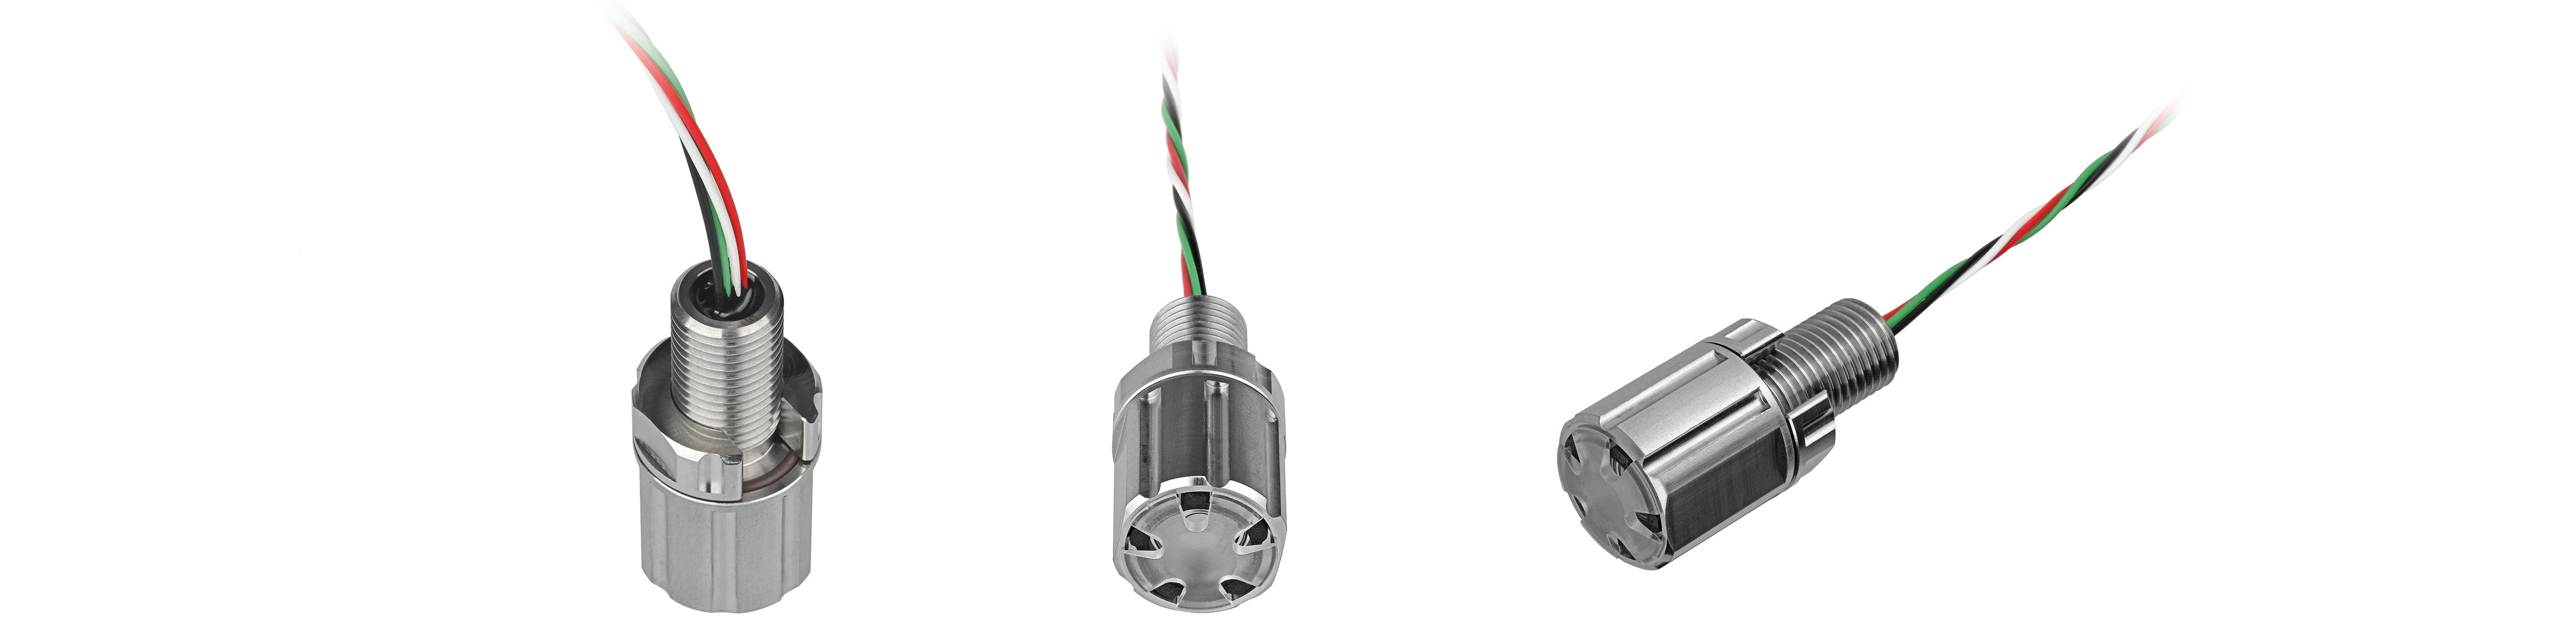

Dieser Sensor eignet sich ideal für langfristiges Untertauchen und Anwendungen mit hohen Zuverlässigkeitsanforderungen. Für kompakte, kostengünstige Einsätze sind zwei weitere Blu-Sub-Tiefensensoren auf Basis der MS5837-Chipplattform erhältlich.
Subsea M8-Tiefensensor (0–30 Bar)
Ultrakompakter I²C-basierter Tiefensensor mit fester Schutzkappe und M8-Gewindekörper, ausgelegt für die Pixhawk-/ArduSub-Integration in Systemen mit begrenztem Bauraum.
Subsea M10-Tiefensensor (0–30 Bar)
Mittelgroßer I²C-kompatibler Sensor mit abnehmbarer Schutzkappe und M10-Gewindegehäuse, ideal für modulare Aufbauten und einfachen Wartungszugang.

Der Subsea M14-Tiefensensor mit Metallmembran wird über eine entsprechend dimensionierte M14-Montagebohrung in verschiedene Blu-Sub-Subsea-Gehäuse eingebaut. Jedes Gehäuse muss eine ordnungsgemäße Abdichtung, ausreichende Bulkhead-Dicke und genügend Innenfreiraum für Sensorgehäuse und Verdrahtung bieten.
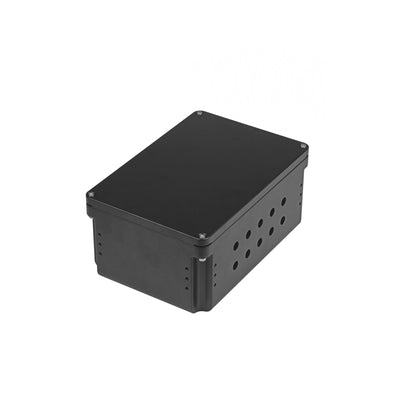
Subsea wasserdichtes Gehäuse
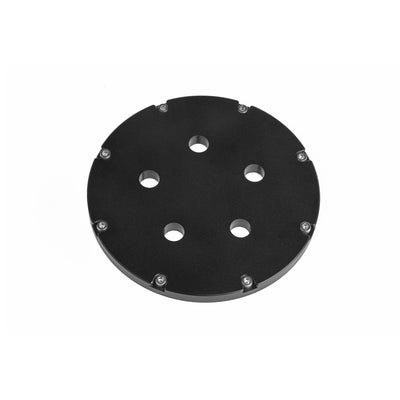
Kompaktes Aluminiumgehäuse mit einer Tiefenbewertung von 300 m, vorgebohrt mit zwanzig M10-Anschlüssen—ideal für M10-Sensoren, Indikatoren oder Schalter. Die Installation eines M14-Sensors erfordert eine kundenspezifische Bohrung.
Subsea-Gehäuserohr aus Acryl
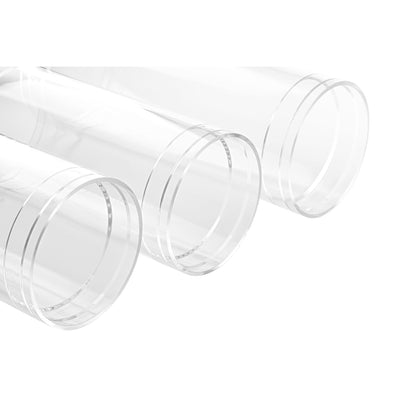
Transparenter Körper aus gegossenem Acryl mit einer Tiefenbewertung von 250 m, verwendet mit kompatiblen Endkappen und Flanschen. Die Installation eines M14-Sensors erfordert eine kundenspezifisch gebohrte Aluminium- oder Acryl-Endkappe, um eine ordnungsgemäße Abdichtung und Unterstützung zu gewährleisten.
Subsea-Gehäuserohr aus Aluminium
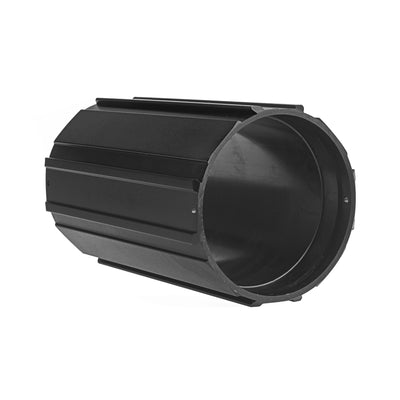
Robustes Aluminiumgehäuse mit einer Tiefenbewertung von 1,000 m. Die Installation eines M14-Sensors erfordert eine kundenspezifisch gebohrte Aluminium- oder Acryl-Endkappe, um eine sichere Montage und Abdichtung zu gewährleisten. Ideal für Langzeit- oder Tiefwassereinsätze.
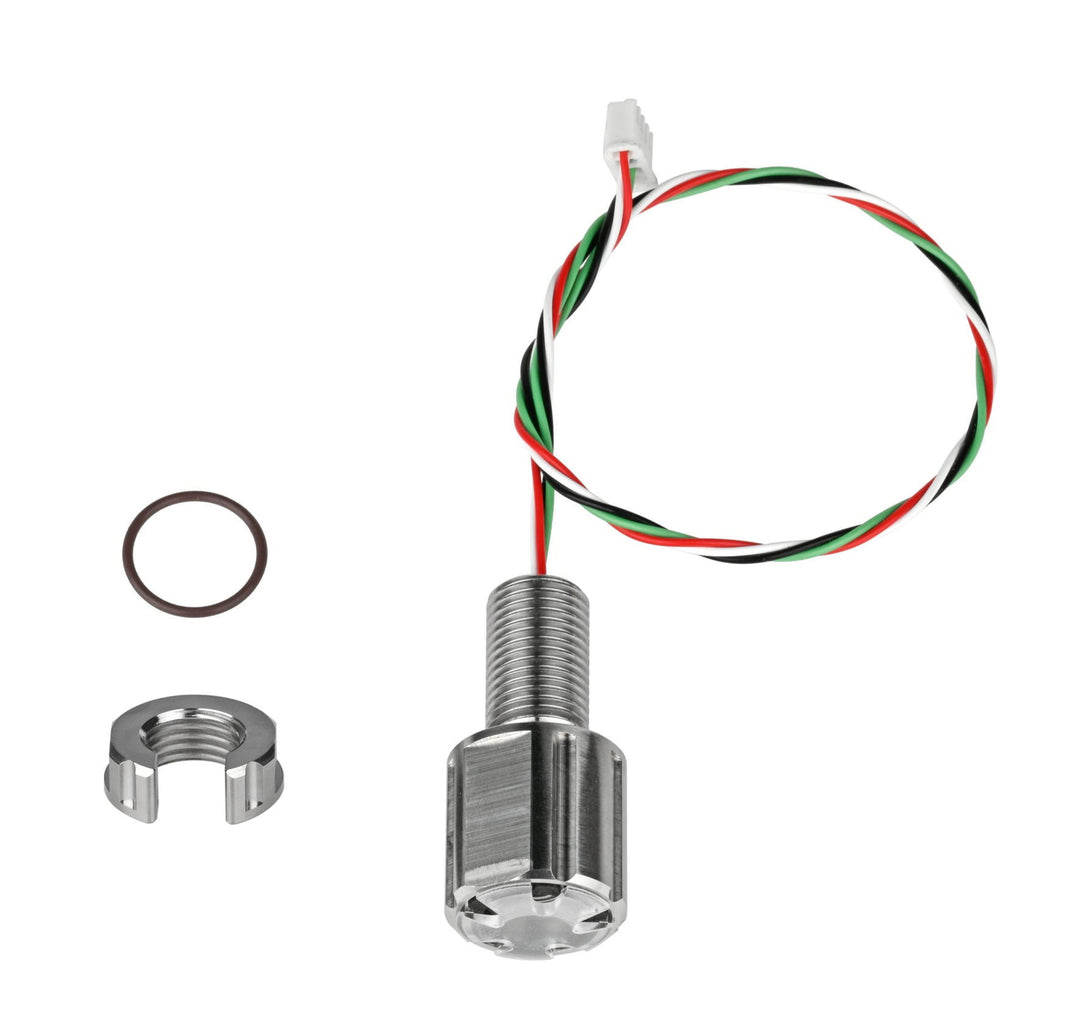
| Spezifikation | M14-Tiefensensor |
|---|---|
| Gewinde | M14 × 1.5 |
| Material | Edelstahl |
| Spannung | 5 V |
| Nennstrom | 20 mA |
| Kommunikationsmodus | USART (TTL) |
| Baudrate | 115200 |
| Druckbereich | 0–35 Bar |
| Überdruck | 2 × Druckbereich |
| Eigenfehler | ±0.2% FS (±0.72 m) |
| Gesamtfehlerbereich | ±1% FS (3.6 m) |
| Betriebstemperatur | -10 ~ 80 ℃ |
| Temperaturgenauigkeit | ±2 ℃ |
| Leitungslänge | Ca. 300 mm |
| Steckverbindertyp | XH2.54–4Pin |
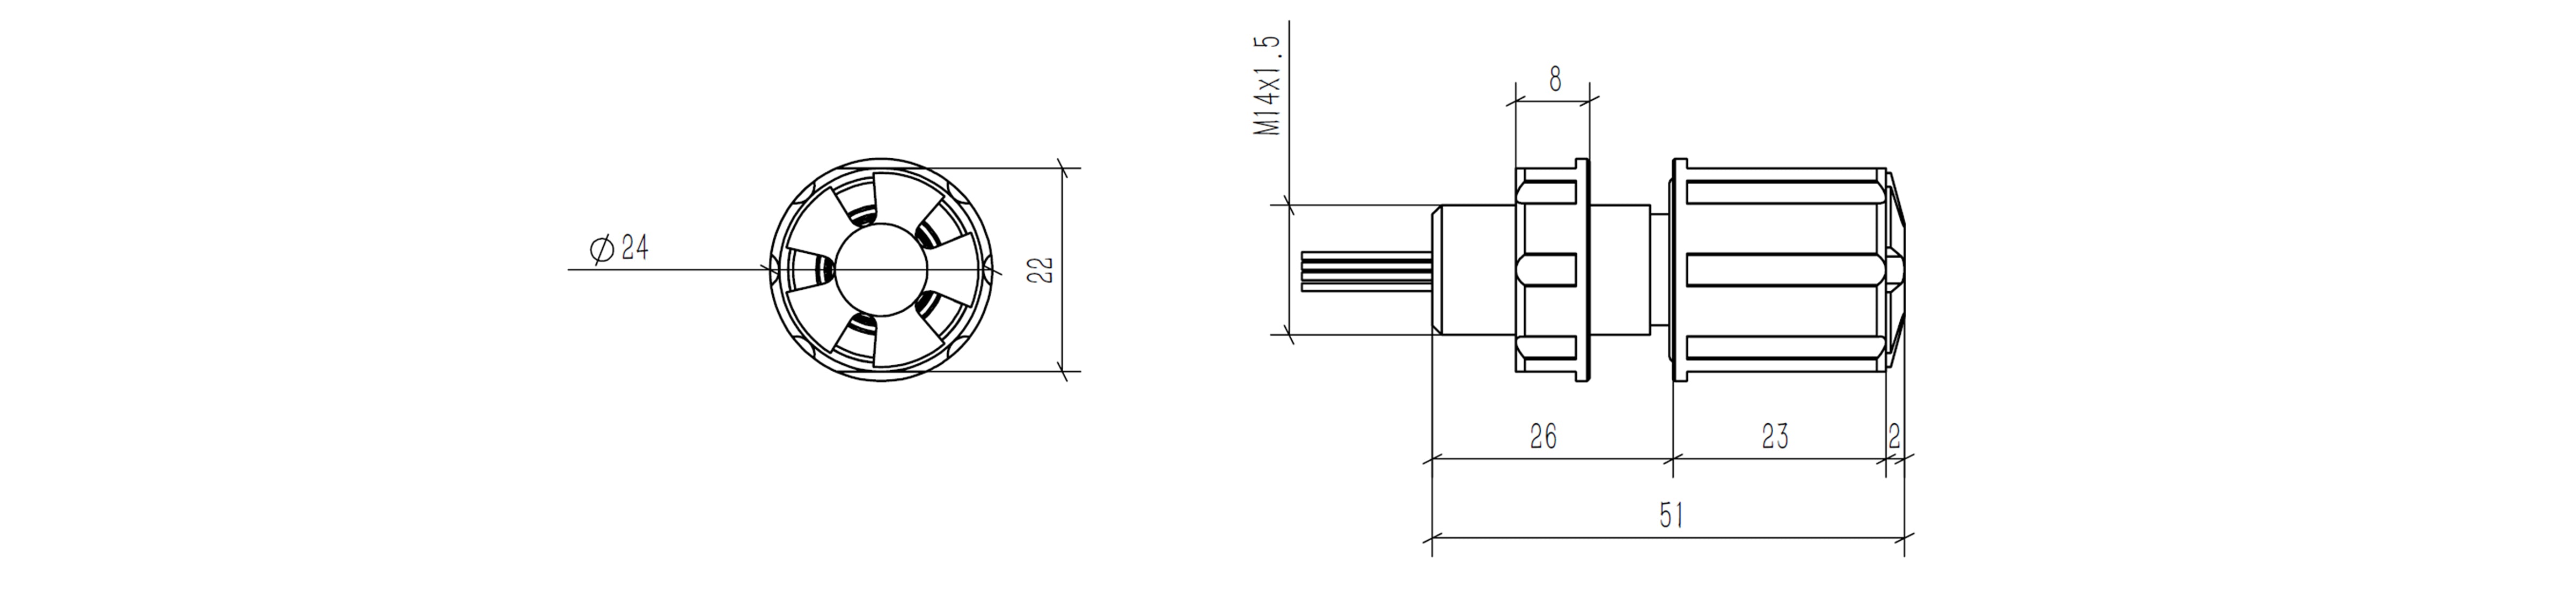
| Empfohlene Größe | M14-Tiefensensor |
|---|---|
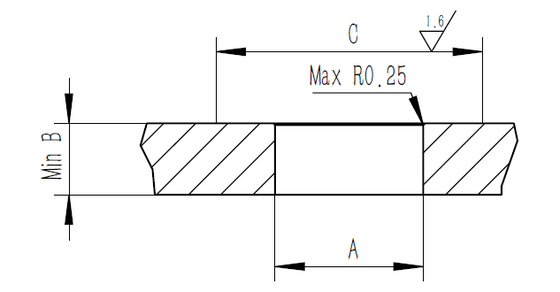
| Empfohlene Bulkhead-Durchgangsbohrung (A) | Ø14.1 ± 0.1 |
| Deckeldicke (B) | 18 mm |
| Oberflächenbereich (C) | 26 mm |
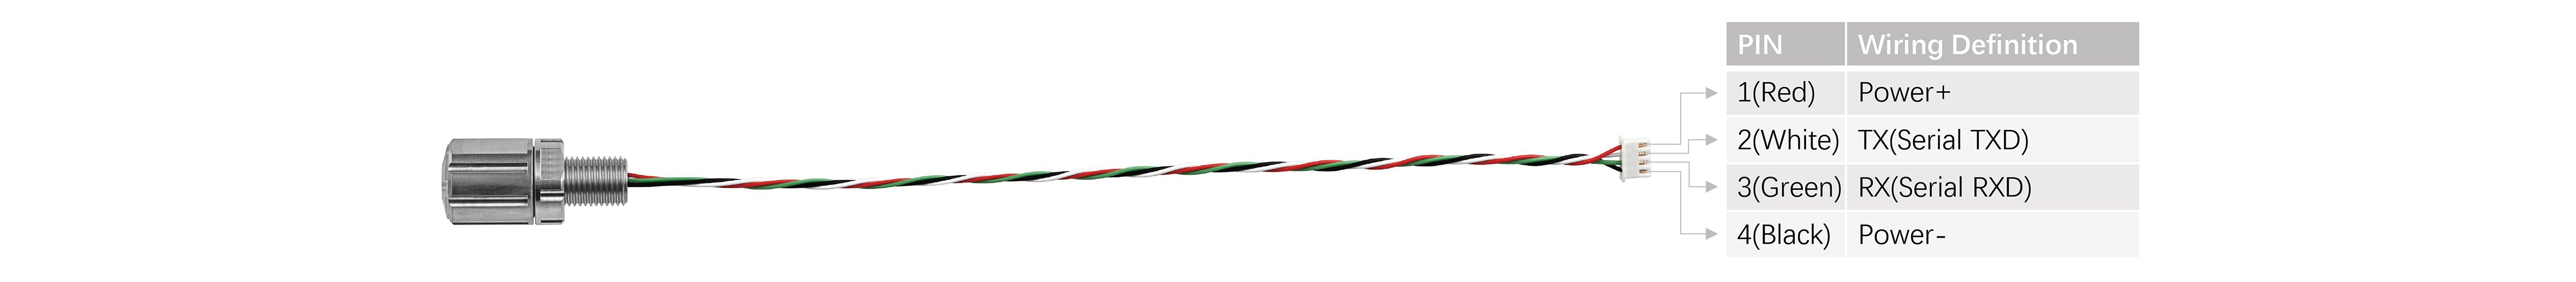
| Bezeichnung | Kabelfarbe | Name | Funktionsbeschreibung |
|---|---|---|---|
| 1 | Rot | + | Positive Stromversorgung (5 Vdc) |
| 2 | Weiß | TX | Serielle Übertragung (TXD) |
| 3 | Grün | RX | Serieller Empfang (RXD) |
| 4 | Schwarz | - | Negative Stromversorgung (GND) |
| Externer Controller | M14 Tiefensensor |
|---|---|
| 5V | 5V |
| RXD | TXD |
| TXD | RXD |
| GND | GND |
T=XX.XXD=XX.XX\r\n\r\n: Ende jeder DatenzeileT=25.27D=1.21 bedeutet 25.27 °C und 1.21 m| Serieller Befehl | Beschreibung | Standardwert |
|---|---|---|
!Fxxxx\r\n |
Setzt den Sensor auf eine bestimmte Dichteberechnung. "xxxx" steht für die eingestellte Flüssigkeitsdichte. Süßwasser: 997 kg/m³ | Salzwasser: 1029 kg/m³ |
997 |
!Dxx.xx\r\n |
Reservierter Befehl zur Anpassung des Tiefen-Offsets. "xx.xx" ist ein Gleitkomma-Offsetwert. |
0 |
!Txx.xx\r\n |
Reservierter Befehl zur Anpassung des Temperatur-Offsets. "xx.xx" ist ein Gleitkomma-Offsetwert. |
0 |
!!\r\n |
Pausiert die Sensorausgabe. Die serielle Schnittstelle gibt alle Parameter aus. | Keine |
!R\r\n |
Setzt die Berechnungsplatine zurück. | Keine |
!r\r\n |
Stellt alle Werkseinstellungen wieder her. | Keine |
!C\r\n |
Löscht alle Offset-Einstellungen. | Keine |
!!\r\n):!D0.55 angewendet auf einen Messwert von -0.55 → Ausgabe = 0.00!D-0.10 angewendet auf einen Messwert von 0.10 → Ausgabe = 0.00!T1.00 angewendet auf 25.00 °C → Ausgabe = 26.00 °C!T-1.00 angewendet auf 25.00 °C → Ausgabe = 24.00 °C!Txx.xx\r\n unter Bezugnahme auf eine bekannte externe Temperaturquelle durchgeführt werden.
Ist eine Auswerteplatine integriert?
Ja. Der Sensor enthält eine interne Auswerteplatine, die 24-bit-Druck- und Temperaturdaten erfasst, Temperaturkompensation anwendet und Echtzeit-Tiefen- und Temperaturwerte über eine serielle TTL-Schnittstelle ausgibt.
Können die Leitungen verlängert werden?
Der Sensor verwendet serielle TTL-Kommunikation, die sich nicht ideal für lange Kabelstrecken eignet. Wenn eine Verlängerung erforderlich ist, verwenden Sie einen Pegelwandler zur Umwandlung auf RS-232 oder RS-485, um die Bitfehlerrate (BER) zu reduzieren.
Muss der Sensor kalibriert werden? Welche Daten werden über den seriellen Anschluss ausgegeben?
Der Sensor gibt Tiefen- und Temperaturwerte direkt über die serielle Schnittstelle aus. Bei Bedarf kann an der Oberfläche kalibriert werden, die Ausgabe ist jedoch bereits verarbeitet und erfordert keine zusätzliche Dekodierung oder Kompensation.
Was ist zu tun, wenn die Metallmembran zerkratzt oder eingedellt ist?
Wenn die Membran verformt ist—beispielsweise durch Beschädigung mit einem Schraubenschlüssel oder Lochfraß—sollte sie nicht verwendet werden, da dies sowohl die Datengenauigkeit als auch die Dichtungsintegrität beeinträchtigen kann.
Kann ich zum Testen des Sensors mit dem Finger Druck ausüben?
Nein. Manueller Druck ist ungleichmäßig und kann die empfindliche Metallmembran verformen, insbesondere durch Fingernägel. Vermeiden Sie jede direkte Druckprüfung.
Ist er direkt mit ArduSub kompatibel?
Nein, der Sensor verwendet serielle TTL-Ausgabe und ist nicht Plug-and-Play-kompatibel mit ArduSub-Systemen. Die Integration erfordert kundenspezifische Firmware oder zusätzliche Schnittstellen.